
Mindmap
Programación de dispositivos
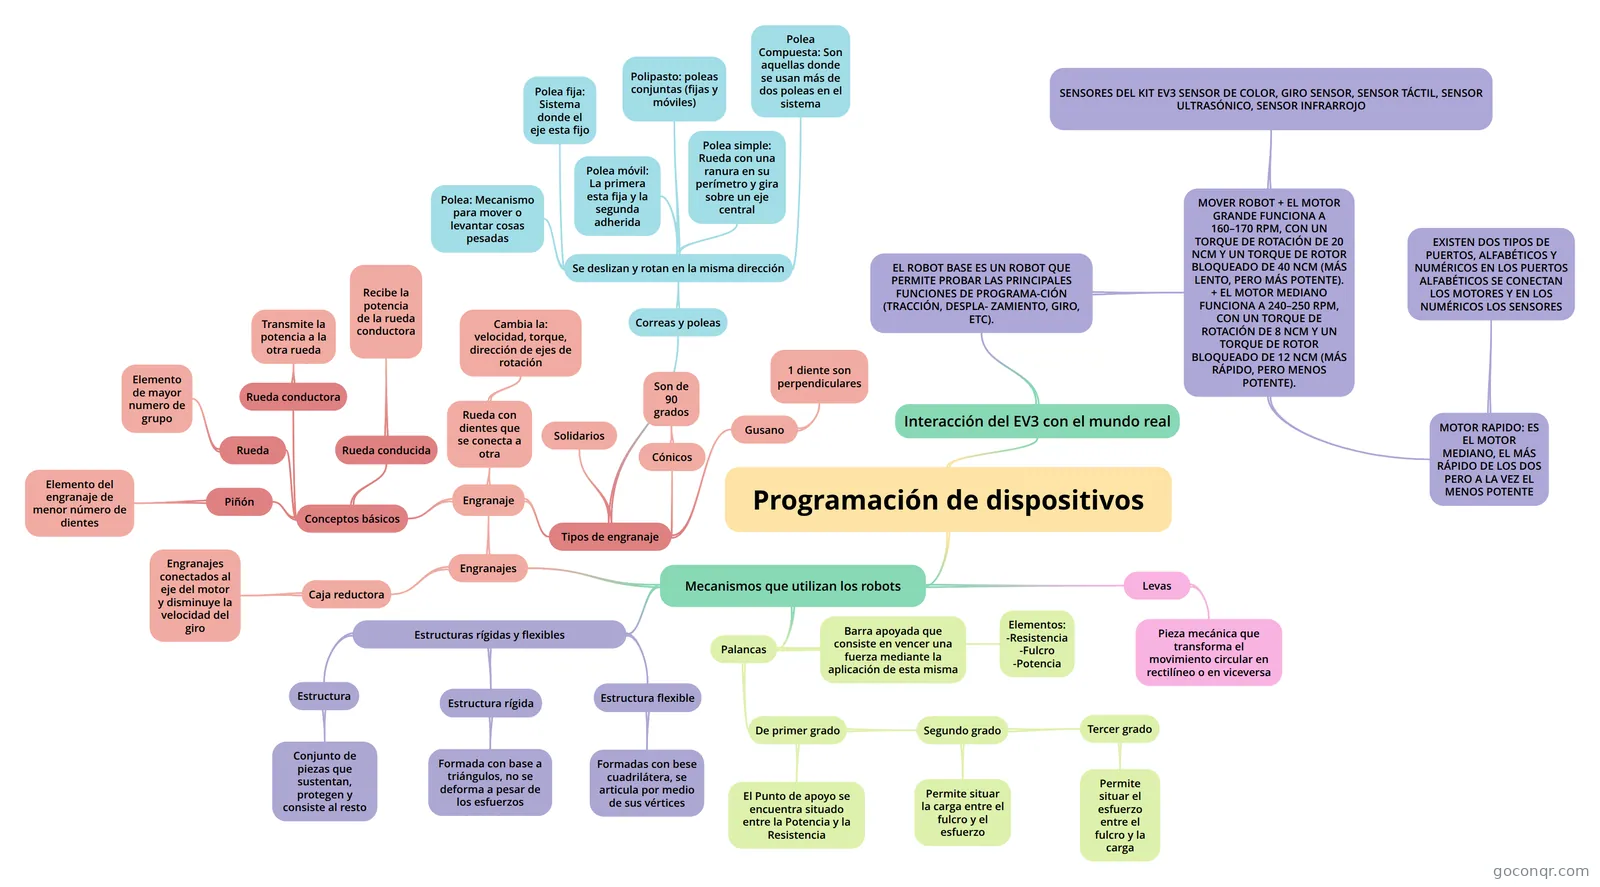
Mapa mental: Programación de dispositivos
Inhalt der Mindmap
Programación de dispositivos
Mecanismos que utilizan los robots
- Estructuras rígidas y flexibles
- Estructura
- Conjunto de piezas que sustentan, protegen y consiste al resto
- Estructura rígida
- Formada con base a triángulos, no se deforma a pesar de los esfuerzos
- Estructura flexible
- Formadas con bese cuadrilátera, se articula por medio de sus vértices
- Estructura
- Engranajes
- Engranaje
- Rueda con dientes que se conecta a otra
- Cambia la: velocidad, torque, dirección de ejes de rotación
- Conceptos básicos
- Piñón
- Elemento del engranaje de menor número de dientes
- Rueda
- Elemento de mayor numero de grupo
- Rueda conductora
- Transmite la potencia a la otra rueda
- Rueda conducida
- Recibe la potencia de la rueda conductora
- Piñón
- Tipos de engranaje
- Gusano
- 1 diente son perpendiculares
- Cónicos
- Son de 90 grados
- Solidarios
- Correas y poleas
- Se deslizan y rotan en la misma dirección
- Polea: Mecanismo para mover o levantar cosas pesadas
- Polea fija: Sistema donde el eje esta fijo
- Polea móvil: La primera esta fija y la segunda adherida
- Polipasto: poleas conjuntas (fijas y móviles)
- Polea simple: Rueda con una ranura en su perímetro y gira sobre un eje central
- Polea Compuesta: Son aquellas donde se usan más de dos poleas en el sistema
- Se deslizan y rotan en la misma dirección
- Gusano
- Rueda con dientes que se conecta a otra
- Caja reductora
- Engranajes conectados al eje del motor y disminuye la velocidad del giro
- Engranaje
- Palancas
- Barra apoyada que consiste en vencer una fuerza mediante la aplicación de esta misma
- Elementos: -Resistencia -Fulcro -Potencia
- De primer grado
- El Punto de apoyo se encuentra situado entre la Potencia y la Resistencia
- Segundo grado
- Permite situar la carga entre el fulcro y el esfuerzo
- Tercer grado
- Permite situar el esfuerzo entre el fulcro y la carga
- Levas
- Pieza mecánica que transforma el movimiento circular en rectilíneo o en viceversa
- Estructuras rígidas y flexibles
Interacción del EV3 con el mundo real
- EL ROBOT BASE ES UN ROBOT QUE PERMITE PROBAR LAS PRINCIPALES FUNCIONES DE PROGRAMA-CIÓN (TRACCIÓN, DESPLA- ZAMIENTO, GIRO, ETC).
- MOVER ROBOT + EL MOTOR GRANDE FUNCIONA A 160–170 RPM, CON UN TORQUE DE ROTACIÓN DE 20 NCM Y UN TORQUE DE ROTOR BLOQUEADO DE 40 NCM (MÁS LENTO, PERO MÁS POTENTE). + EL MOTOR MEDIANO FUNCIONA A 240–250 RPM, CON UN TORQUE DE ROTACIÓN DE 8 NCM Y UN TORQUE DE ROTOR BLOQUEADO DE 12 NCM (MÁS RÁPIDO, PERO MENOS POTENTE).
- MOTOR RAPIDO: ES EL MOTOR MEDIANO, EL MÁS RÁPIDO DE LOS DOS PERO A LA VEZ EL MENOS POTENTE
- EXISTEN DOS TIPOS DE PUERTOS, ALFABÉTICOS Y NUMÉRICOS EN LOS PUERTOS ALFABÉTICOS SE CONECTAN LOS MOTORES Y EN LOS NUMÉRICOS LOS SENSORES
- SENSORES DEL KIT EV3 SENSOR DE COLOR, GIRO SENSOR, SENSOR TÁCTIL, SENSOR ULTRASÓNICO, SENSOR INFRARROJO
- MOTOR RAPIDO: ES EL MOTOR MEDIANO, EL MÁS RÁPIDO DE LOS DOS PERO A LA VEZ EL MENOS POTENTE
- MOVER ROBOT + EL MOTOR GRANDE FUNCIONA A 160–170 RPM, CON UN TORQUE DE ROTACIÓN DE 20 NCM Y UN TORQUE DE ROTOR BLOQUEADO DE 40 NCM (MÁS LENTO, PERO MÁS POTENTE). + EL MOTOR MEDIANO FUNCIONA A 240–250 RPM, CON UN TORQUE DE ROTACIÓN DE 8 NCM Y UN TORQUE DE ROTOR BLOQUEADO DE 12 NCM (MÁS RÁPIDO, PERO MENOS POTENTE).
- EL ROBOT BASE ES UN ROBOT QUE PERMITE PROBAR LAS PRINCIPALES FUNCIONES DE PROGRAMA-CIÓN (TRACCIÓN, DESPLA- ZAMIENTO, GIRO, ETC).
Informationen
- Beschreibung
- Mindmap am Programación de dispositivos, erstellt von IRIS AITANA GUTIERREZ FARFAN am 28/04/2023.
- Erstellt von
- IRIS AITANA GUTIERREZ FARFAN
- Aufrufe
- 3
- Bewertung
Mehr zu Mecanismos en robótica