
Mindmap
ELEMENTOS TERMINALES
Inhalt der Mindmap
ELEMENTOS TERMINALES
Robots Industriales
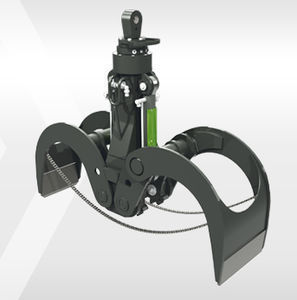
- Las pinzas se utilizan para tomar un objeto, normalmente la pieza de trabajo, y sujetarlo durante el ciclo de trabajo del robot. Hay una diversidad de métodos de sujeción que pueden utilizarse, además de los métodos mecánicos obvios de agarre de la pieza entre dos o más dedos
- Los tipos de pinzas más comunes pertenecen al tipo llamado pivotante. Los dedos de la pinza giran en relación con los puntos fijos del pivote. De esta manera, la pinza se abre y se cierra.
- Otro tipo de pinzas se denominan de movimiento lineal. En este caso, los dedos se abren y se cierran ejecutando un movimiento paralelo entre sí.
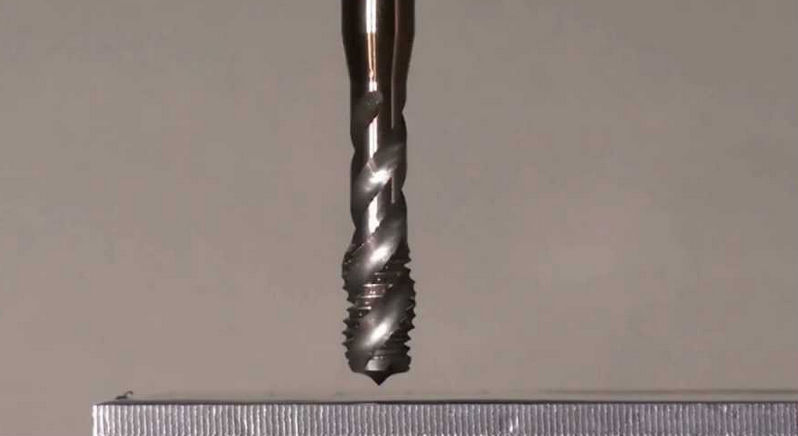
- Una herramienta se utiliza como actuador final en aplicaciones en donde se exija al robot realizar alguna operación sobre la pieza de trabajo. Estas aplicaciones incluyen la soldadura por puntos, la soldadura por arco, la pintura por pulverización y las operaciones de taladro.
- Las pinzas se utilizan para tomar un objeto, normalmente la pieza de trabajo, y sujetarlo durante el ciclo de trabajo del robot. Hay una diversidad de métodos de sujeción que pueden utilizarse, además de los métodos mecánicos obvios de agarre de la pieza entre dos o más dedos
Robotica
- El actuador final representa la herramienta especial que permite al robot de uso general realizar una aplicación particular, y debe diseñarse específicamente para dicha aplicación.
Bilder und Dateien der Mindmap
Informationen
- Beschreibung
- Mindmap am ELEMENTOS TERMINALES, erstellt von Walter Andrango am 21/11/2018.
- Erstellt von
- Walter Andrango
- Aufrufe
- 1
- Bewertung