
Mindmap
Programación de robots
Inhalt der Mindmap
Programación de robots
Programar un robot consiste en indicar paso por paso las diferentes acciones (moverse a un punto, abrir o cerrar la pinza, etc.) que éste deberá realizar durante su funcionamiento automático. La flexibilidad en la aplicación del robot y, por tanto, su utilidad dependerá en gran medida de las características de su sistema de programación.
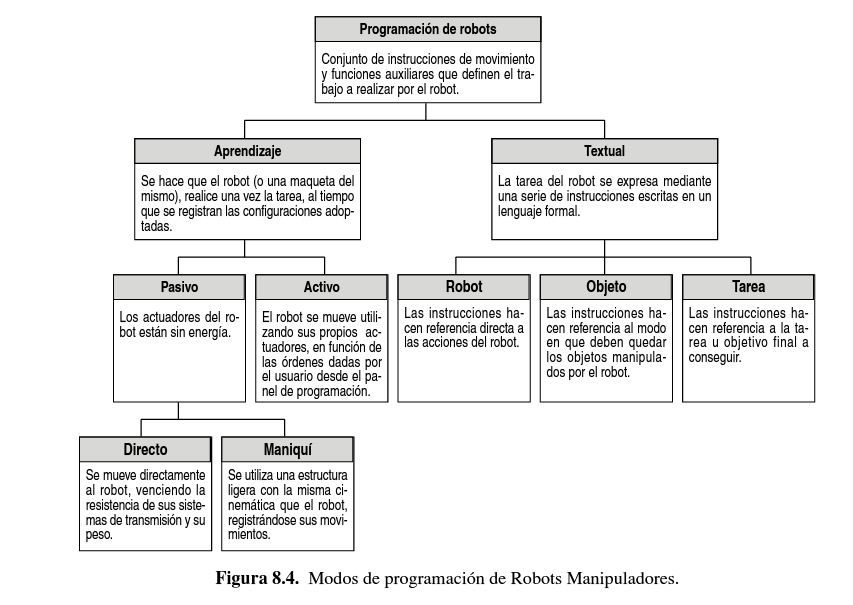
un robot puede ser programado mediante lo que se denomina guiado o mediante un procedimiento textual, existiendo robots que conjugan ambos modos. Este primer nivel de división admite un segundo, atendiendo a la potencia y particularidades del método de programación. Las características de cada procedimiento de programación serán más o menos ventajosas según la aplicación a la que se destine el robot
- Programación por guiado o aprendizaje
- La programación por guiado o aprendizaje consiste en hacer realizar al robot, o a una maqueta del mismo, la tarea (llevándolo manualmente, por ejemplo) al tiempo que se registran las configuraciones adoptadas, para su posterior repetición de manera automática. Para guiar al robot por las trayectorias o puntos deseados se utilizan diferentes soluciones. Si los actuadores del robot están desconectados y es el programador quien debe aportar directamente la energía para mover el robot, se trata de un guiado pasivo. En este caso, el programador puede tomar el extremo del robot y llevarlo hasta los puntos deseados siguiendo las trayectorias más adecuadas. La unidad de control del robot registrará, de manera automática, la señal de los sensores de posición de las articulaciones en todos los puntos recorridos. Este tipo de guiado se denomina guiado pasivo directo.
- Programación textual
- Como alternativa a la programación por guiado, el método de programación textual permite indicar la tarea al robot mediante el uso de un lenguaje de programación específico. Un programa se corresponde ahora, como en el caso de un programa general, con una serie de órdenes que son editadas y posteriormente ejecutadas. Existe, por tanto, un texto para el programa.
- El texto del programa es editado en un sistema informático que puede ser independiente del robot, no precisando por ello, a diferencia de la programación por guiado, la presencia de éste durante la fase de desarrollo del programa. Por este motivo también se conoce a este método de programación como fuera de línea.
- La programación textual puede ser clasificada en tres niveles: robot, objeto y tarea, dependiendo de que las órdenes se refieran a los movimientos a realizar por el robot, al estado en que deben ir quedando los objetos manipulados o al objetivo (o subobjetivo parcial) a conseguir.
- Nivel robot
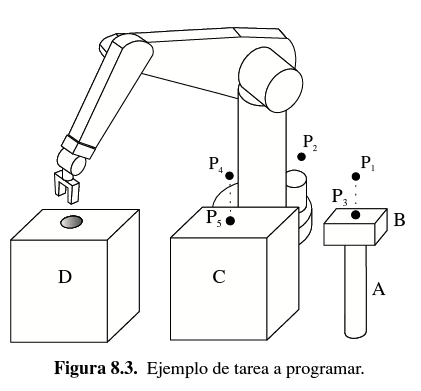
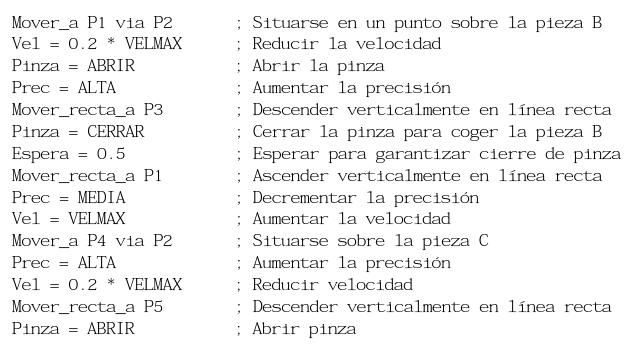
- Es necesario especificar cada uno de los movimientos que ha de realizar el robot, así como la velocidad, direcciones de aproximación y salida, apertura y cierre de la pinza, etc. Será necesario también descomponer la tarea global en varias subtareas, como, por ejemplo, quitar B de A (poniendo B sobre C) , introducir A en D , etc. Para el ejemplo que se está considerando, la subtarea que consiste en colocar B sobre C tendrá el siguiente aspecto:
- Obsérvese, que el programador debe ser responsable de conocer en todo momento donde está la pieza manipulada. De este modo, si más adelante quisiera volver a recoger la pieza, debería recordar que la dejó en P5, llevando al robot a esta localización.
- Es necesario especificar cada uno de los movimientos que ha de realizar el robot, así como la velocidad, direcciones de aproximación y salida, apertura y cierre de la pinza, etc. Será necesario también descomponer la tarea global en varias subtareas, como, por ejemplo, quitar B de A (poniendo B sobre C) , introducir A en D , etc. Para el ejemplo que se está considerando, la subtarea que consiste en colocar B sobre C tendrá el siguiente aspecto:
- Nivel Objeto
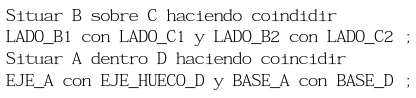
- Disminuye la complejidad del programa. La programación se realiza de manera más cómoda, ya que las instrucciones se dan en función de los objetos a manejar. Un planificador de la tarea se encargará de consultar una base de datos y generar las instrucciones a nivel de robot.
- Nivel Tarea
- El programa se reduce a una única sentencia ya que se especifica qué es lo que debe hacer el robot en lugar de cómo debe hacerlo.
- Es importante destacar que en la actualidad es muy frecuente que los sistemas de programación de robots tiendan a combinar los dos modos básicos (guiado y textual), permitiéndose desarrollar el programa mediante la escritura de las instrucciones, y utilizando la posibilidad de guiado en línea en aquellos momentos en que sea necesario. Sistemas como RAPID de ABB, VAL II de Staübli y V de Adept Technology son ejemplos de esta ambivalencia.
- Nivel robot
- Ejemplo de programacion textual: •AS (KAWASAKI) •KAREL (FANUC) •KRL •RAPID •V •VAL II (KUKA) (ABB) [ABB-94]. (ADEPT) [A DEPT-89]. (UNIMATION) [S TAÜBLI-92]. Desde los comienzos de la programación de robots [B ONNER-82]se ha intentado desarrollar lenguajes a nivel objeto [K OUTSOU-81],pero las dificultades con que se han encontrado los investigadores han impedido una implementación eficiente del lenguaje. Como ejemplos pueden citarse: LAMA (MIT-1976) [L OZANO-76]. AUTOPASS(IBM-1977) [L IEBERMAN-77]. RAPT (Universidad de Edimburgo-1978) [P OPPLESTONE-78] [A MBLER-86].
- Como alternativa a la programación por guiado, el método de programación textual permite indicar la tarea al robot mediante el uso de un lenguaje de programación específico. Un programa se corresponde ahora, como en el caso de un programa general, con una serie de órdenes que son editadas y posteriormente ejecutadas. Existe, por tanto, un texto para el programa.
- Programación por guiado o aprendizaje
Bilder und Dateien der Mindmap
Informationen
- Beschreibung
- Mindmap am Programación de robots, erstellt von jose gregorio soto muriel am 23/04/2020.
- Erstellt von
- jose gregorio soto muriel
- Aufrufe
- 1
- Bewertung