
Mindmap
Mecânica Geral
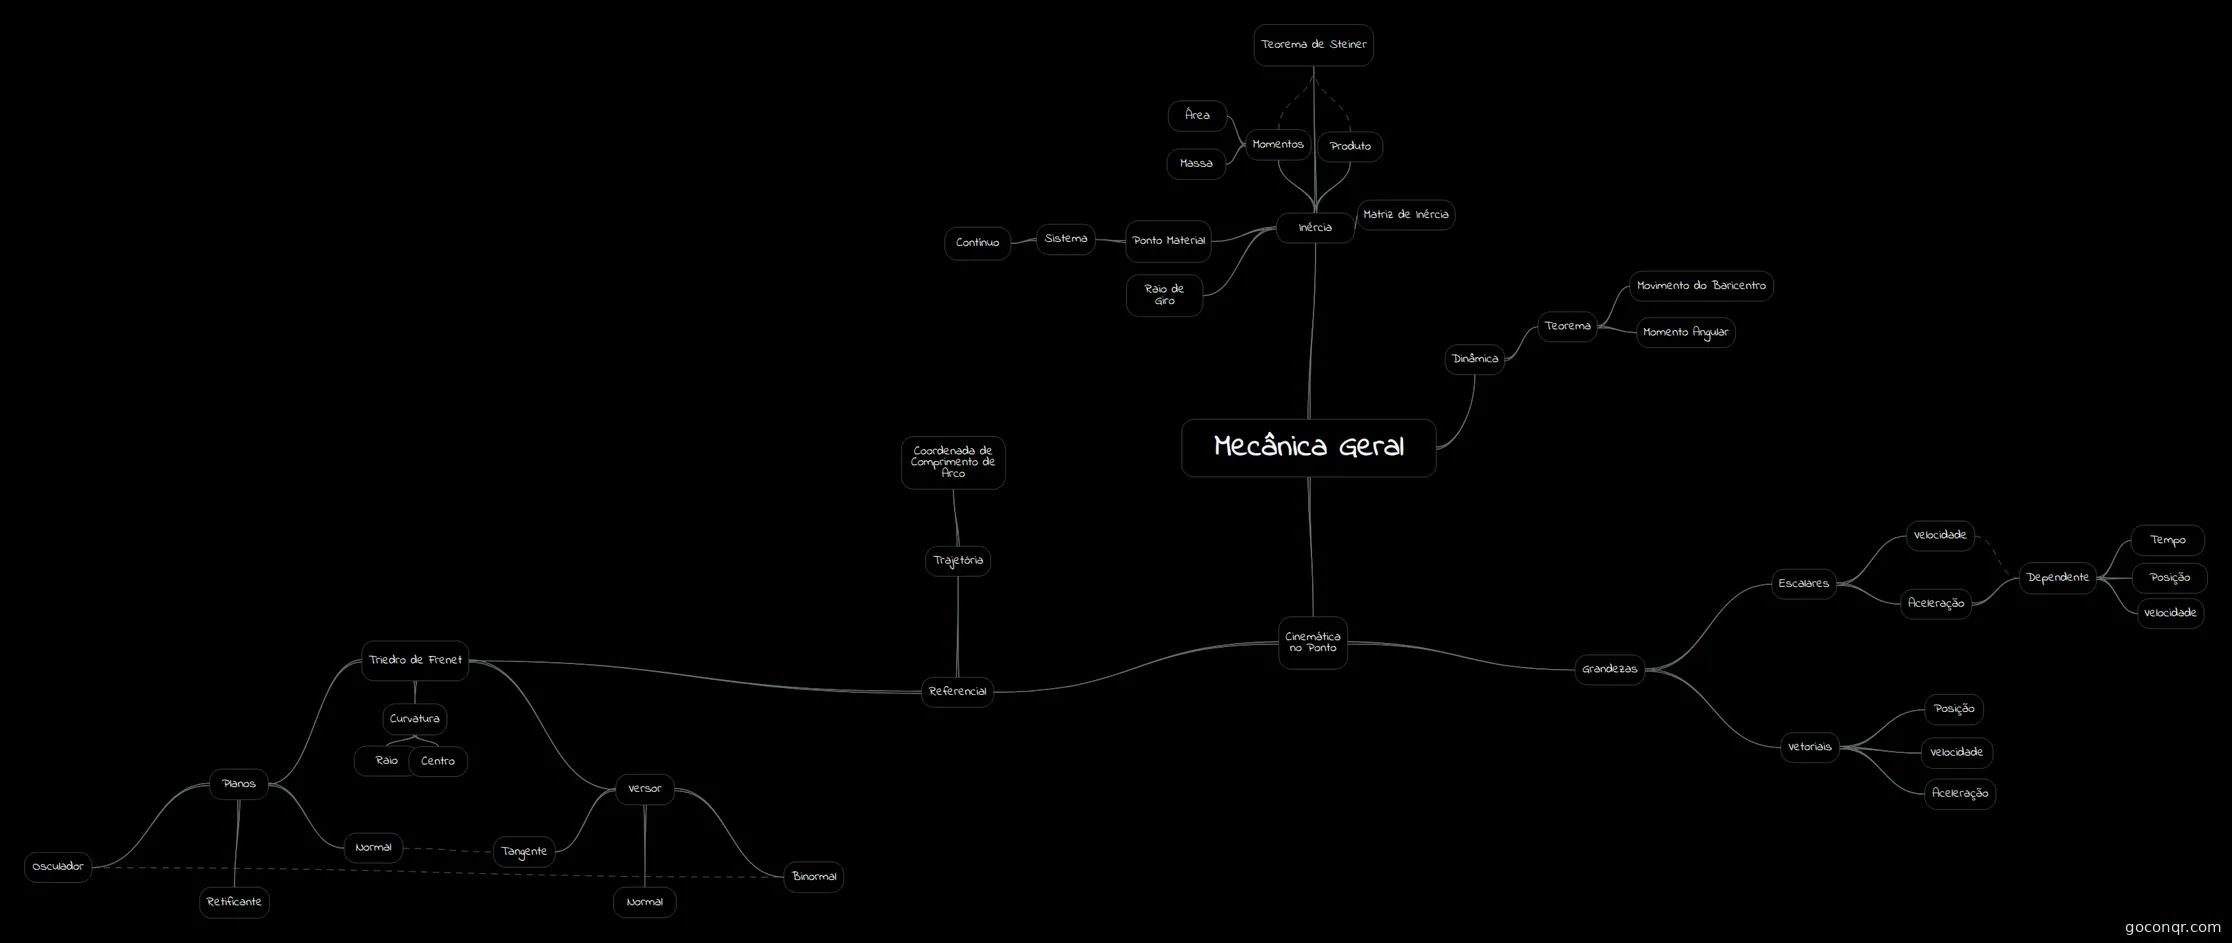
Mapa mental: Mecânica geral
Inhalt der Mindmap
Mecânica Geral
- A cinemática é a parte da mecânica que tem como objetivo estudar o movimento dos corpos sem considerar as suas causas (forças). Como exemplo, a aplicação da cinemática possibilitará resolver os seguintes problemas de engenharia: • Conhecida a aceleração de um avião, qual o comprimento da pista necessário para que ele atinja a velocidade de decolagem? • Ou o problema inverso, para que o avião possa atingir a velocidade de decolagem numa pista de um determinado comprimento, qual deve ser a sua aceleração?
Cinemática no Ponto
- O ponto material é um modelo em que o corpo é representado pelo ponto P e pela massa m, e é adequado quando as dimensões desse corpo são desprezíveis quando comparadas com as grandezas envolvidas no movimento e nas situações em que não há necessidade de considerar um possível movimento de rotação do corpo. Definido um referencial, o movimento de um corpo é caracterizado pela sua posição em cada instante. O ponto material pode ser empregado por exemplo, como modelo para representar a peça manipulada pelo robô. A posição deste ponto, a cada instante, pode ser definida pelas relações escalares x = x(t), y = y(t), z = z(t), sendo t o instante de tempo em que o ponto material está na posição representada pelo ponto P na figura
- Referencial
- Um referencial S é definido como um conjunto de pontos cujas distâncias relativas permanecem constantes e contenha no mínimo três pontos não-colineares.
- – Primeiramente, é necessário que as distâncias mútuas entre A, B e C permaneçam constantes, como anteriormente argumentado. – Em segundo lugar, C não deve estar alinhado com A e B, caso contrário, o ângulo θ = PACˆ se torna idêntico ou suplementar a φ = PABˆ , não representando uma medida independente. • Eis um importante resultado: três medidas independentes são suficientes para a detecção de movimento de um ponto qualquer no espaço.
- Triedro de Frenet
- Jean Frédéric Frenet (1816 – 1900) O triedro de Frenet associado à posição P de um ponto sobre sua trajetória é definido a partir da base ortornormal positiva (➚t, ➚n, ➚b) constituída pelos versores tangente, normal e binormal locais. Três planos mutualmente ortogonais, que se interceptam em P caracterizam o triedro de Frenet associado a esta posição: • Plano osculador: definido pelos eixos P➚t e P➚n, ortogonal a ➚bˆ • Plano normal: definido pelos eixos P➚n e P➚b, ortogonal a ➚t • Plano retificante: definido pelos eixos P➚b e P➚t, ortogonal a ➚n
- Procedimento para obtenção do triedro de Frenet A partir de uma expressão do vetor posição (P − O) = ➚r(q) descrita em termos de uma coordenada q genérica: ➚t = ➚r'|➚r'| ➚b = (➚r' ^ ➚r'')/|➚r' ^ ➚r''| A partir dos vetores velocidade ➚v e aceleração ➚a: ➚t = ➚v'|➚v'| ➚b = (➚v' ^ ➚a'')/|➚v' ^ ➚a''| Finalmente: ➚n = ➚b ∧ ➚t
- Triedro de Frenet, componentes intrínsecas e raio de curvatura Tomando como ponto de partida os valores dos vetores velocidade~v e aceleração~a em P, temos: 1. v = |➚v| 2. ➚t = ➚v/v 3. a = v' = ➚a . ➚t 4. ρ = v²/|➚a - a➚t| 5. ➚n = (➚a - a➚t)/|➚a - a➚t| 6. ➚b = ➚t ∧ ➚n 7. ➚t = ➚n ∧ ➚b 8. ➚n = ➚b ∧ ➚t
- Versor
- Tangente
- À medida que ∆s → 0: • O arco de circunferência passando por P, P1 e P2 aproxima localmente a trajetória. • Os versores ➚t, tangente à trajetória em P, e ➚t1, em P1, se tornam também tangentes a este arco de circunferência. • O ângulo PQPˆ1 → 0, se aproximando do ângulo formado entre ➚t e ➚t1. • ∆➚t = ➚t1 − ➚t vai se tornando ortogonal à ➚t e, consequentemente, paralelo a ➚n; além disso, o triângulo que define esta subtração de vetores, se torna semelhante ao triângulo PQP1, ou seja: ∆s/ρ → |∆➚t|/|➚t| = |∆➚t|/|➚t1| = |∆v➚t| Dessa forma: |d➚t/ds| = lim (∆s → 0) |∆➚t|/∆s = 1/ρ Em outras palavras, d➚t/ds é um vetor de magnitude 1/ρ e direção definida pelo versor normal ➚n, ou seja: d➚t/ds = 1/ρ.➚n
- Atenção: em trechos em que a trajetória for localmente retilínea, ou seja, em que P, P1 e P2 se tornam colineares à medida que ∆s → 0, nota-se que ρ → ∞, d➚t/ds= 0 e não é possível definir ➚n.
- ➚t = ➚n ∧ ➚b ➚t = ➚r'|➚r'| ➚t = ➚v'|➚v'|
- Binormal
- O versor binormal local da trajetória de um ponto é, por definição, o versor que é mutualmente ortogonal a ➚t e ➚n dado a partir da expressão: ➚b = ➚t ∧ ➚n A partir desta definição, observa-se que: ➚r' ∧ ➚r'' = s'➚t ^ [s''➚t+((s')²/ρ).➚n]= ((s')³/ρ).➚b ➚v ^ ➚a = v➚t ^ [a➚t+(v²/ρ)➚n] = (v³/ρ).➚b ou seja, ➚b é o vetor unitário que fornece a direção e sentido de ➚r' ∧ ➚r'' ou de ➚v ∧ ➚a. Dessa forma: ➚b = (➚r' ∧ ➚r'')/|➚r' ∧ ➚r''| = (➚v ∧ ➚a)/|➚v ∧ ➚a|
- ➚b = ➚t ∧ ➚n ➚b = (➚r' ^ ➚r'')/|➚r' ^ ➚r''| ➚b = (➚v' ^ ➚a'')/|➚v' ^ ➚a''|
- Normal
- O vetor unitário que aponta de P para Q quando se toma o limite ∆s → 0 é denominado versor normal local da trajetória.
- ➚n = ➚b ∧ ➚t ➚n = (➚r' ∧ ➚r'') ∧ ➚r' / |(➚r' ∧ ➚r'' )∧ ➚r'|
- Tangente
- Curvatura
- Sendo P, P1 e P2 não-colineares, demonstra-se que existe um único arco de circunferência que contém estes três pontos: • A posição ocupada pelo centro Q deste arco de circunferência no limite ∆s → 0 é denominada centro de curvatura local da trajetória. • O raio ρ deste arco de circunferência no limite ∆s → 0 é denominado raio de curvatura local da trajetória; 1/ρ representa a curvatura local
- Curvatura Define-se curvatura (que será representada pela notação 1/ρ) de uma linha no ponto P pela equação: 1/ρ = |d➚?/ds| = |(➚OP' ∧ ➚OP'')∧ ➚OP'|/|OP'|^4 = |(OP ∧ OP)|/|➚OP'|³
- Raio
- Raio de Curvatura O raio de curvatura ρ de uma linha no ponto P é calculado pela equação: ρ = |➚OP'|³/|(➚OP' ∧ ➚OP'')|
- Centro
- C = P0 + ρ . ➚n
- Planos
- Osculador
- Definido pelos eixos P➚t e P➚n, ortogonal a ➚bˆ
- Tome três posições P, P1 e P2 sobre a trajetória do ponto, tais que: (P − O) = ➚r(s) (P1 − O) = ➚r(s + ∆s) (P2 − O) = ➚r(s − ∆s) Considere que, para algum ε > 0, os pontos P, P1 e P2 permanecem não-colineares sempre que 0 < ∆s < ε.
- O plano osculador associado à posição P de um ponto corresponde ao plano definido por P, P1 e P2 no limite ∆s → 0.
- Normal
- Definido pelos eixos P➚n e P➚b, ortogonal a ➚t
- Retificante
- Definido pelos eixos P➚b e P➚t, ortogonal a ➚n
- Osculador
- Trajetória
- Seja Oxyz um sistema de coordenadas fixo ao referencial S. A posição de um ponto P genérico no espaço a partir de suas coordenadas cartesianas (x, y, z), componentes do vetor posição r = (P − O) na base (i, j, k): r(t) = (P − O) = x(t)i + y(t)j + z(t)k ⇔ P = (x(t), y(t), z(t)) Se as coordenadas (x, y, z) permanecem constantes no tempo, P é um ponto fixo ao referencial S. Caso contrário, descreve um movimento com respeito a este referencial. Neste caso, a curva descrita pela função r(t), parametrizada em t, é denominada trajetória de P em S.
- Seja Oxyz um sistema de coordenadas fixo ao referencial S. A posição de um ponto P genérico no espaço a partir de suas coordenadas cartesianas (x, y, z), componentes do vetor posição ➚r = (P − O) na base (➚i, ➚j, ➚k): ➚r(t) = (P − O) = x(t)➚i + y(t)➚j + z(t)➚k ⇔ P = (x(t), y(t), z(t)) Se as coordenadas (x, y, z) permanecem constantes no tempo, P é um ponto fixo ao referencial S. Caso contrário, descreve um movimento com respeito a este referencial. Neste caso, a curva descrita pela função ➚r(t), parametrizada em t, é denominada trajetória de P em S.
- Coordenada de Comprimento de Arco
- • A coordenada de comprimento de arco s para a trajetória de um ponto é definida como uma variável cujo infinitesimal seja dado por: ds = |dr| = √(dr·dr) = √(dx² + dy² + dz²) • A variação finita ∆s entre dois pontos P e P' descreve a distância percorrida pelo ponto enquanto se movia ao longo deste trecho da trajetória. Note que: ∆s ≥ |∆r| sendo a condição de igualdade válida apenas em trechos em que a trajetória em si é retilínea (se houver).
- Grandezas
- Vetoriais
- Velocidade
- • Seja um referencial S munido de um sistema de coordenadas Oxyz, de base (i, j , k). • A derivada de um vetor r em S é o vetor cujas componentes na base (i, j, k) são respectivamente as derivadas das componentes do próprio r nesta base, ou seja: r = xi + yj + zk ⇒ dr/dt = dx/dt i + dy/dt j + dz/dt k • A velocidade de um ponto P com respeito ao referencial S é dada por: v =dr/dt = d/dt (P − O)
- Posição
- Derivadas do vetor posição: Componentes Intrínsecas Considere o caso geral em que a trajetória de um ponto seja descrita em termos de um parâmetro q genérico, ou seja: (P − O) = ➚r(q) Adotando a notação abreviada f'= df/dq, temos: ➚r' = d➚r/dq = ds/dq . d➚r/ds = s'➚t ➚r''= d/dq(s'➚t) = s''➚t + ((s')²/ρ).➚n
- Note: em trechos em que a trajetória for localmente retilínea: ➚r'' = s''➚t, ou seja, ➚r' e ➚r'' são paralelos.
- Aceleração
- • A aceleração de um ponto P com respeito ao referencial S é dada por: a = dv/dt = d²r/dt² = d²/dt² (P − O)
- Componentes Intrínsecas ➚a = d➚v/dt = d/dt(v➚t) = dv/dt.➚t + v.d➚t/dt Aplicando a regra da cadeia: d➚t/dt = ds/dt . d➚t/ds = v/ρ.➚n Finalmente, identificando a aceleração escalar a = dv/dt , chega-se à expressão: ➚a = a➚t + v²/ρ.➚n
- Note: em trechos em que a trajetória for localmente retilínea: ➚a = a➚t, ou seja, ➚a e ➚v são paralelos.
- Velocidade
- Escalares
- Velocidade
- Aplicando a regra da cadeia: ^v = dr/dt = ds/dt . dr/ds de onde se define a velocidade escalar do ponto P com respeito a S:v = ds/dt
- O versor tangente à trajetória de P em S: ˆt = dr/ds Note que ˆt é um versor uma vez que |ˆt| = |dr|/ds = 1, pela definição de s. Podemos então escrever o vetor velocidade de um ponto a partir da velocidade escalar v e do versor tangente correspondente: v➚ = vt➚
- Imagine que em um determinado instante t1 a peça esteja na posição P1, conforme a figura. Decorrido um certo intervalo de tempo Δt = t2 − t1 , a peça se desloca para a posição P2. A distância percorrida pelo ponto material ao longo da trajetória pode ser determinada pelo arco Δs = s2 − s1 A velocidade escalar média do ponto material entre os instantes t1 e t2 é definida pela equação: vm = Δs/Δt (1.1) A velocidade escalar instantânea do ponto material no instante t1 é definida pela equação: v = lim (Δt→0)Δs/Δt (1.2) A velocidade escalar é numericamente igual ao coeficiente angular [tan(β)] da reta r tangente à curva no instante t1 conforme o gráfico s x t. Separando as variáveis da equação (1.2) obtém-se: ds = v dt Integrando a equação (1.3) membro a membro entre as posições P1 e P2 , obtém-se: ∫(s1 à s2)ds = ∫(t1 à t2)v dt (1.4) O deslocamento do ponto material entre os instantes t1 e t2 , calculado pela equação (1.4), corresponde à área sob a curva do gráfico v x t. Se a velocidade escalar for constante e admitindo por simplicidade t1 = 0 e s1 = s0 no início do intervalo, t2 = t e s2 = s no final, obtém-se: ∫(s1 à s2)ds = ∫(t1 à t2)v dt ⇒ ⇒ s|(s0 à s) = vt|(0 à t) (1.5) s = s0 +vt (1.6)
- Aceleração
- A aceleração escalar do ponto P com respeito a S é definida por: a = dv/dt = d²s/dt² Note que podemos alternativamente escrever, usando a regra da cadeia: a = ds/dt . dv/ds = v . dv/ds Veremos adiante que a aceleração escalar é apenas uma das componentes do vetor aceleração.
- A aceleração escalar média do ponto material entre os instantes t1 e t2 é definida pela equação: am = Δv/Δt (1.7) A aceleração escalar instantânea do ponto material no instante t1 é definida por: a = (Δt→0) Δv/Δt = dv/dt (1.8) A aceleração escalar no instante t1 é numericamente igual ao coeficiente angular tan(β) da reta tangente à curva no instante t1 do gráfico v x t. Separando as variáveis da equação (1.8) obtém-se: a dt = dv (1.9) Integrando a equação (1.9) membro a membro, obtém-se: ∫(t1 à t2) a dt =∫(v1 à v2) dv (1.10) A variação da velocidade escalar do ponto material entre os instantes t1 e t2, calculado pela equação (1.10), corresponde à área sob a curva do gráfico a x t. ∫(v1 à v2) dv = v2 - v1 Se a aceleração escalar for constante e admitindo por simplicidade t1 = 0 e v1 = v0 no início do intervalo, t2 = t e v2 = v no final, obtém-se: a ∫(0 à t) dt = ∫(v0 à v) dv = at|(o à t) = v|(v0 à v) (1.11) v = v0 + at (1.12) Substituindo a equação (1.12) na equação (1.3), integrando membro a membro para o intervalo de tempo entre 0 e t, que corresponde ao espaço percorrido entre s0 e s, obtém-se: ∫(s0 à s) ds =∫(0 à t) (v0 + at) dt (1.13) s = s0 + v0t + 1/2 at² (1.14)
- Dependente
- Tempo
- Utilizando a definição de aceleração escalar: dv = a.dt Considerando que se disponha, em um intervalo t1 < t < t2: • de uma expressão simbólica explícita a = a(t), • ou de um gráfico a × t, pode-se integrar ambos os membros da equação anterior, resultando em: ∫(v1 à v2) dv = ∫(t1 à t2) a(t) dt ⇒ ⇒ v2 − v1 = ∫(t1 à t2) a(t)dt
- Caso se disponha de um gráfico, o cálculo de ∫ (t1 à t2) a(t)dt corresponde à área sob este gráfico no intervalo t1 < t < t2
- Posição
- Utilizando a definição alternativa de aceleração escalar: v.dv = a.ds Considerando que se disponha, em um trecho de trajetória s1 < s < s2: • de uma expressão simbólica explícita a = a(s), • ou de um gráfico a × s, pode-se integrar ambos os membros da equação anterior, resultando em: ∫(v1 à v2) v dv = ∫(s1 à s2) a(s) ds ⇒ ⇒ (v2²/2)-(v1²/2) = ∫(s1 à s2) a(s) ds
- Caso se disponha de um gráfico, o cálculo de ∫(s1 à s2) a(s) dt corresponde à área sob este gráfico no intervalo s1 < s < s2.
- Velocidade
- Utilizando a definição alternativa de aceleração escalar: ds = v/a dv Considerando que se disponha de uma expressão simbólica explícita a = a(v), pode-se integrar ambos os membros da equação anterior, resultando em: ∫(s1 à s2) ds = ∫(v1 à v2) (v/a(v)) dv ⇒ ⇒ s2 - s1 = ∫(v1 à v2) (v/a(v)) dv
- Tempo
- Velocidade
- Vetoriais
Inércia
- Dificuldade de tirar um corpo da inércia. Ju = m . r²
- Ponto Material
- Sistema
- Contínuo
- Pontos que formam um corpo
- Contínuo
- Sistema
- Raio de Giro
- Distancia k entre um ponto material P de massa m e o eixo de rotação u tal que o momento de inércia seja o mesmo do corpo (ambos com a mesma massa).
- Teorema de Steiner
- Momentos
- Área
- Massa
- Produto
- Mede a dispersão da simetria da distribuição de massa. Indicativo para determinar as estabilidades na rotação de um corpo (balanceamento). Para um ponto Material: Jxy = m . x . y Para um Sistema de PM: Jxy = Σ mi . xi . yi
- Matriz de Inércia
Dinâmica
- Teorema
- Movimento do Baricentro
- Somatoria de Forças = m . aceleração do CG
- Momento Angular
- Na física I demonstra-se que : ko→= ΣMo→(1) Sendo conhecido que: (fórmula grande com duas matrizes) No entanto, em MecG são modelados movimentos que aconteceu no plano xOy, sendo z o eixo principal de inércia. Logo: wx=0, wy=0, Jx
- Movimento do Baricentro
- Teorema
Informationen
- Beschreibung
- 2º ano Mecânica Geral Mindmap am Mecânica Geral, erstellt von Bruno Bentle Cerpa am 02/04/2022.
- Erstellt von
- Bruno Bentle Cerpa
- Aufrufe
- 20
- Bewertung