
Karteikarten
SPS - Funktionsprinzip und SPS - Hardwareaufbau (4)
Karten in diesem Stapel (21)
- 11. Welche charakteristischen Merkmale unterscheiden eine SPS von der konventionellen Datenverarbeitung?Konventionelle Datenverarbeitung:
-Datenorientierte Programmbearbeitung
-Zur Programmierung werden Standard
sprachen eingesetzt
-Prinzipiell wird das Programm nach dem Start einmalig durchlaufen
SPS:
-E/A-orientierte Programmbearbeitung
-Zur SPS-Programmierung werden spezielle SPS-Sprachen
- Die Programmbearbeitung erfolgt in
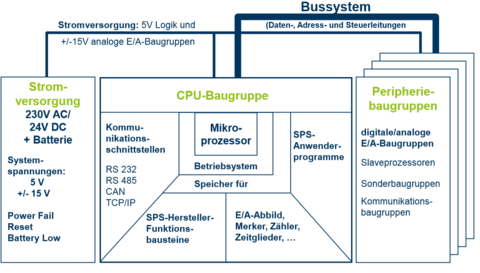
Echtzeit, zyklisch oder ereignisorientiert - 22. Skizzieren Sie die Hardware-Struktur eines modularen SPS-Systems. Nennen Sie wesentliche Bestandteile/Funktionen der Komponenten
- 33. Wodurch unterscheiden sich Heiß-, Warm-und Kaltstart?Kaltstart:
Alle dynamischen Daten (Variablen,
E/A-Abbild zugehörige Programmteile werden auf einen vorbestimmten
Initialwert zurückgesetzt. - 43. WarmstartWarmstart
Start mit vom SPS-Programm im Speicher abgelegten dynamischen Daten
und einem im System festgelegten Zustand des Anwenderprogramms - 53. HeißstartHeißstart
Wiederanlauf nach einem Netzausfall innerhalb der prozessabhängigen maximal zulässigen Zeit, die dem SPS-System zugestanden wird, um den Zustand vor dem Netzausfall wieder
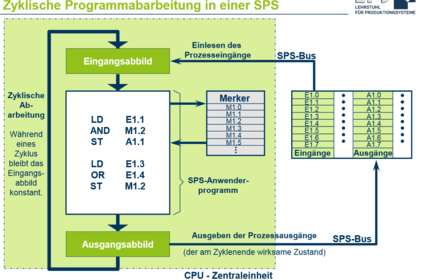
einzunehmen. - 64. Erläutern Sie das zyklische Programmabarbeitungsprinzip einer SPS-Steuereinheit anhand einer Skizze.
- 75. Welche drei Möglichkeiten der zeitlichen SPS-Programmausführung können unterschieden werden?1. Ereignisorientierte Bearbeitung
2. Zyklische Bearbeitung in
festem Zeitraster
3. Dauerbearbeitung - 86. Welche Anforderungen hat die ideale SPS zu erfüllen?aufwenig
- 97. Wie ist Echtzeitfähigkeit definiert?Bearbeitung, bei der das Programm synchron zum Prozes läuft.
Garantierte Rechzeitige Reaktion - 108. Welche Anforderungen werden an ein Echtzeit-Betriebssystem gestellt?-(Rechtzeitigkeit), (Latenzzeit)
-Einhaltung der „Deadline“
-Verwaltung zyklisch wiederkehrender Aufgaben
-Hohe Zuverlässigkeit - 119. Erläutern Sie die Begriffe Task, Task-Latenzzeit, Preemptive Scheduling, Context Switching und Semaphore in Bezug auf EchtzeitbetriebssystemeTask
In einem Echtzeitbetriebssystem definieren zyklisch aktivierte und ereignisaktivierte Tasks das
Zeitverhalten des Systems. In einer Task werden Programme instanziiert und ausgeführt. - 129. Task-LatenzeitZeitspanne vom Eingang der Startanforderung für eine Task bis zum Übergang in den Zustand “Ausführung
- 139. Preemptive SchedulingPrioritätsgesteuertes Zuteilen der CPU zu den Tasks mit Unterbrechung laufender Tasks
- 149. Context SwitchingKontextumschaltung; Wechsel von einer Task zur nächsten
- 159. SemaphoreFlag zur Synchronisation von Zugriffen auf gemeinsame Ressourcen (aus dem griechischen Wort Signal).
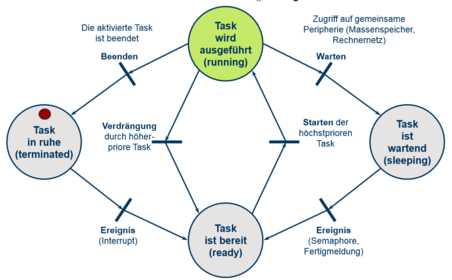
- 1611. Skizzieren Sie den Zustandsgraph einer Task als Petri-Netz.
- 1712. Erläutern Sie die Begriffe Abtastzeit, Programmlaufzeit und Antwortzeit.Abtastzeit (Zykluszeit)
Die Zeit, die zwischen zwei aufeinanderfolgenden Aktivierungen desselben Anwenderprogramms
verstreicht - 1812. ProgrammlaufzeitProgrammlaufzeit
Die Zeit, die die SPS-CPU (Zentraleinheit) für die Ausführung des
SPS-Anwendungsprogramms in der
betrachteten Task benötigt - 1912.Erläutern AntwortzeitAntwortzeit (Reaktionszeit)
Die Antwortzeit ist die Zeit, die vergeht, bis nach einer Eingangsänderung eine Ausgangsänderung erfolgt...... - 2013. Wie berechnet sich die Reaktionszeit einer SPS von der Änderung des Signals am Sensor bis zur Änderung des Aktors?Reaktionszeit = Eingangsverzögerung
(z.B. 10 ms) + 2 * Abtastzeit + Ausgangsverzögerung - 2114. Nennen Sie wesentliche Aufbauformen von SPS-SteuerungenZentrale, modulare Steuerung
(z.B. Kompaktsteuerung, Vernetzte Kompaktsteuerung Klemmensteuerung)
Informationen
- Beschreibung
- Karteikarten am SPS - Funktionsprinzip und SPS - Hardwareaufbau (4), erstellt von pelsin pelsin am 03/03/2016.
- Erstellt von
- pelsin pelsin
- Aufrufe
- 114
- Bewertung