
29223543
Descripción

Fichas por MMMMM MMMMM, actualizado hace más de 1 año

|
Creado por MMMMM MMMMM
hace más de 5 años
|
|
| Pregunta | Respuesta |
| Están ligadas ya que no es posible crear tecnología sin conocimientos científicos, así como no es posible avanzar en el conocimiento científico sin la ayuda de la tecnología | La Ciencia y la Tecnología |
| Es el conjunto de conocimientos y técnicas que permiten al ser humano modificar su entorno virtual o material respecto a sus necesidades | Tecnología |
| Estudia el diseño, construcción, programación y aplicación de máquinas capaces de desempeñar tareas diversas | Robótica |
| Es una máquina controlada por una computadora y programada para moverse, manipular objetos y realizar tareas interactuando con su entorno | Robot |
| Características de un robot | Reprogramable Manipulador Multifuncional Repetitivo y Exacto |
| Característica del robot que permite cambiar un proceso o funcionamiento para lograr una nueva secuencia de movimientos o procesos | Reprogramable |
| Característica del robot que permite mover uno o varios objetos en el espacio | Manipulador |
| Característica del robot que le permite desarrollar tareas diversas | Multifuncional |
| Capacidad de los robots para llevar las acciones las veces que sean programadas | Repetitivo |
| Característica de los robots para realizar acciones con la misma PRECISIÓN | Exacto |
| Características que debe cumplir una máquina para que pueda considerarse ROBOT | Hardware, Software, Sensores, Movimiento y Fuente de energía |
| Se refiere a la estructura física del equipo | Hardware |
| Instrucciones en el sistema de control para desarrollar tareas específicas | Software |
| Detectan cambio en el entorno, miden magnitudes y envían información | Sensores |
| Debe tener acción a través de diversos a actuadores | Movimiento |
| Para convertirla en trabajo al efectuar movimientos | Fuente de energía |
| Palabra que en 1923 acuño Karel Capek en su Rossum's Universal Robots a partir de la palabra checa robota que significa servidumbre o trabajo forzado | Robot |
| Es acuñada por Isaac Asimov un gran escritor de ciencia ficción definiéndola como la ciencia que estudia los robotos | Robótica |
| Un robot no puedo dañar a un ser humano ni, por inacción, permitir que un ser humano sufra daño | Primera Ley de La Robótica |
| Un robot debe cumplir las órdenes de los seres humanos excepto si dichas órdenes entran en conflicto con la Primera Ley | Segunda Ley de la Robótica |
| Un robot debe proteger su propia existencia en la medida en que ello no entre conflicto con la Primera o la Segunda Ley | Tercera Ley de la Robótica |
| Es un dispositivo mecánico que cambia la dirección o la magnitud de una fuerza | Máquina Simple |
| Ejemplos de máquinas simples | Poleas, Plano Inclinado, Palancas, Cuña, Tornillo y Torno |
| Es la combinación y unión de diversas máquinas simples | Máquinas compuestas |
| Ejemplos máquinas compuestas | Ejes, Engranes y Motores |
| Revolución que se dio en 1780 cuando Watt logra crear una máquina de vapor para uso industrial | 1a Revolución Industrial |
| Está revolución se da en el siglo XX gracias a nuevas fuentes de energía como el gas,, petróleo o la electricidad con el sistema polifásico de Tesla | 2a Revolución Industrial |
| A está Revolución se le llama también la Revolución de la Inteligencia en Junio de 2006. Conjunción de energías renovables e Internet | 3a Revolución Industrial |
| Es también llamada Revolución 4.0 , INTELIGENCIA ARTIFICIAL, Neurotecnologías, Drones e impresoras 3d | 4a Revolución Industrial |
| Tipos de clasificación de los robots | Cronología o Arquitectura |
| Menciona los tipos de Robots según su cronología | Primera Generación (Manipuladores-Años 50) Segunda Generación (De aprendizaje- Años 80) Tercera Generación (Control Sensorizado- 80s-90s) Cuarta Generación (Robots inteligentes) Quinta Generación |
| Sistemas mecánicos multifuncionales, cuentan con un sistema de control relativamente sencillo | Primera Generación |
| Repitan una secuencia de movimiento previamente ejecutada por un humano, | Segunda Generación |
| Robots con controladores (CPU) usan datos e información que obtienen de sus sensores. Se desarrolla la visión artificial | Tercer Generación |
| Sensores más sofisticados, se adaptan y aprenden su entorno utilizando REDES NEURONALES, obtienen y analizan datos que les permite la toma inteligente de decisiones | Cuarta Generación |
| Depende de la nueva generación de JÓVENES INTERESADOS en la robótica se esperan nuevas tecnologías como la NANOTECNOLOGÍA | Quinta Generación |
| Tipos de robots según su arquitectura | Poliarticulados, Móviles, Androides, Cíborg, Zoomórficos e Híbridos |
| Tienen ARTICULACIONES ROTATORIAS llamados grados de libertad | Poli articulados |
| Ejemplos de Poliarticulados | Robots manipuladores, Industriales o Cartesianos |
| Basados en un SISTEMA LOCOMOTOR TIPO RODANTE posee capacidad de desplazamiento a través de telemando | Móviles |
| Ejemplos de robots móviles | Robots domésticos, de entretenimiento |
| Intentan reproducir LA FORMA Y COMPORTAMIENTO HUMANO de manera autónoma. LOCOMACIÓN BÍPEDA | Androides |
| La unión entre cibernética y organismos vivos, Se dice que son seres formados por MATERIA VIVA y DISPOSITIVOS ELECTRÓNICOS (HOMBRE-MÁQUINA) | Cíborg (PERSONAS CON MARCAPOSAS O IMPLANTES COCLEARES) |
| Imitan diversos seres vivos pueden ser caminadores y no caminadores se usan para investigación y experimentación | Zoomórficos |
| Organismo cibernético controlado por computadora se dice ser un SER SEMI-VIVO ya que contiene ELEMENTOS BIÓLOGICOS | Híbridos |
| Menciona los usos actuales de la robótica | Robots industriales, servicio. médicos, exploración e investigación |
| Son manipuladores multifuncionales reprogramables capaces de mover materias, piezas, herramientas o dispositivos especiales | Robots industriales (Ensamble, Manufactura Plástica, Cartesiano, Cilíndrico) |
| Son robots generalmente móviles, controlados por un ordenador, con sistema de anulación manual. Se utilizan para REEMPLAZAR AL HOMBRE BIENESTAR DE HUMANIDAD | Robots de servicio (Mantenimiento y limpieza) |
| Proporcionan resultados rápidos y exactos en modernos procesos de automatización cuando el TIEMPO es un FACTOR CRUCIAL | Robots de investigación (Cultivo de células, Colocación de celdas en métodos de medición de flujo) |
| Son brazos robóticos que asisten al cirujano en las intervenciones quirúrgicas. | Robots médicos (Cirugía cardiaca, gastrointestinal, pediátrica, neurocirugía) |
| Dedicados a la inspección, exploración y rescate en entornos donde el hombre NO PUEDE ALCANZAR | Robots de exploración |
| En el año de 1739 Jacques Vaucanson creo un robot que imitaba tener digestión | Duck |
| En 1801 J Jaquard creo una máquina programable para la urdimbre | Telar |
| En 1954 George Devol creo el primer robot programable.. | Unimate |
| En 1956 GM creo el primer robot industrial mueve objetos de un lado al otro | Unimation |
| En 1966 Lab. IA MIT por Joseph Weizenbaum creo el primer robot de inteligencia artificial | Eliza |
| En 1972 Victor Scheinman creo el brazo robot industrial | Puma |
| En 1977 La NASA creo la sonda espacial robótica, localiza y estudia los limites del sistema solar | Voyager 1 y 2 |
| En 1989 la compañía iRobot creo el primer robot andante, rastrea personas en terrenos difíciles | Genghis |
| En 1999 Sony creo el perro mascota robótico | AIBO |
| En 2000 la compañía Honda creo el robot humanoide.. | Asimo |
| En 2008 la compañía Aldebaran Robotics creo la plataforma estandar Robocup futbolista y para fines educativos y de investigación | Nao |
| Es un conjunto ordenado de pasos por decir un algoritmo que te lleva solucionar un problema o una tarea | Programación |
| Es sencilla, permite controlar al robot a través de íconos que simulan un diagrama de flujo basado en la lógica, puedes realizar ejercicios sencillos de programación. | La interfaz de usuario de Rogic |
| Te ayuda a integrar los conocimientos teóricos y prácticos de una manera activa y comprender que hay más de una manera de resolver un problema | Construir un robot |
| Contiene las opción de File, Setting, Mode y About que despliegan varios comandos | El Menú de opciones en Rogic |
| Menciona la opciones del menú de Rogic | File, About, Setting y Mode |
| Menciona las opciones de File | New, Open, Save, Save As y Exit |
| Para iniciar un programa NUEVO | New |
| Para abrir un programa ya se para ejecutarlo o editarlo | Open |
| Para guardar un programa que estemos editando | Save |
| Para guardar un programa por primera vez, nos permite elegir el lugar donde se que quiera guardar | Save As |
| Para salir del programa | Exit |
| Opción que nos permite ajustar el puerto en donde estará conectado el CPU del robot a nuestra computadora | Setting |
| Actualizaciones del robot, conexión inalámbrica por bluetooth y control remoto virtual. | Mode |
| Muestra información acerca de la versión de Rogic que estamos utilizando | About |
| Se utilizan para descargar el programa directamente en el CPU del robot que has creado, así como ejecutar y detener un programa | Área de botones |
| Opciones que forman parte del área de botones | Download, Run, Stop, WWW, Exit |
| Compila y descarga el programa en el CPU del robot | Download |
| Inicia la ejecución del programa (para ver a l robot en movimiento debe estar conectado a la computadora) | Run |
| Detiene al programa en ejecución | Stop |
| Liga a la página oficial | www |
| cierra el programa | Exit |
| Conjunto de comandos que son útiles para darle la estructura y las instrucciones precisas a los robots a través de la programación | Área de comandos |
| Elementos que forman parte del área de comandos | Functions, Chips, Delay, While, If Else y Sensors |
| Es el primer botón de comando que aparece en la pantalla de Rogic. Al seleccionarlo por primera vez se despliega el subcomando New | Functions |
| Subcomando que nos permite crear funciones | New |
| Es un grupo de órdenes a las que le asignan un nombre, este nombre es necesario para poder llamarlo durante la ejecución del programa. | Función |
| Es el siguiente botón en la pantalla de Rogic. Al seleccionarlo se despliegan 8 comandos a través de los cuales podrás | Chips |
| Los comandos de control en Chips son: | DC Motor, Servo, Voice, Dot Matrix, ON, OFF, Variable, Calculate |
| Movimiento de motores de corriente directa | DC Motor |
| Controla los grados de posición en los servomotores | Servo |
| Programa la bocina | Voice |
| Matriz o arreglo de ledes que pueden ser encendidos y apagados | Dot Matrix |
| Activa los puertos de salida seleccionados | ON |
| Apaga los puertos de salida seleccionados | OFF |
| Declara variables para funciones | Variable |
| Realiza cálculos para las funciones | Calculate |
| Este comando da la instrucción de esperar por un período determinado de tiempo hasta que se ejecute la siguiente instrucción, tiene un rango de 0.1 a 0.25 segundos. | Delay |
| Este botón presenta tres comandos de control de repetición. | While |
| Menciona los comandos de While | While, Break y Loop |
| El robot evalúa y condiciona. Mientras está condición sea verdadera, repetirá las instrucciones dentro del comando | While |
| Se utiliza para salir de un ciclo; cuando se ejecuta el control del programa pasa inmediatamente a la siguiente | Break |
| Este comando es para ordenarle al robot que repita una o más veces las instrucciones dentro del estatuto. | Loop |
| Rango de repetición que acepta Rogic | 1 a 127 veces aproxidamente |
| Menciona los elementos del comando If Else | IF Else, IR Remote Control 5, IR Remote Control 8, Bluetooth R/C 12, Bluetooth R/C 10, Contact S/W y Rand |
| Este botón presenta comandos de programación que permiten condicionar las acciones del robot | If Else |
| Estatuto de control condicional. El robot evalúa la condición con ayuda de sus sensores. Si la condición es verdadera, el robot realiza las instrucciones; si la condición resulta falsa, procesa instrucciones diferentes. | If Else |
| Condicionas los movimientos del robot a través de un control remoto de 5 botones y un receptor infrarrojo | IR Remote Control 5 |
| Condiciona los movimientos del robot a través de un control remoto de 8 botones y un receptor infrarrojo | IR Remote Control 8 |
| Condiciona los movimientos del robot a través de un control remoto de 12 botones y un módulo bluetooth | Bluetooth R/C 12 |
| Condiciona los movimientos del robot a través de un control remoto de 10 botones y un módulo bluetooth | Bluetooth R/C 10 |
| Condiciona las acciones del robot por medio de sensores de contacto | Contact S/W |
| Función de control aleatorio | Rand |
| Es un dispositivo que detecta eventos o cambios en su entorno físico o químico, mide magnitudes y envía esta información a un procesador para su lectura o procesamiento posterior | Sensors |
| El comando Sensors presenta las opciones de: | IR Sensor, Magnetic, PIR Sensor, Tilt Sensor y Color Sensor |
| Emite un haz de luz que es interrumpido o reflejado por el objeto a detectar | IR Sensors |
| Par de láminas metálicas que se atraen en presencia de un campo magnético cerrando el circuito | Magnetic |
| Sensor infrarrojo pasivo, mide la luz infrarroja radiada de los objetos situados en su campo de visión | PIR SENSOR |
| Detecta la inclinación de un objeto, a través de un mecanismo físico al alcanzar cierto ángulo | Tilt Sensor |
| Emite luz RGB (Roja, verde, azul) sobre los objetos, calcula las coordenadas cromáticas y las compara con los valores de referencia guardados | Color Sensor |
| El área azul cuadriculada es el lugar donde se va realizando la programación al ir colocando y anidando los bloques de programación. | Área de programación |
| Se colocan sobre este ícono los bloques de programación que se desean borrarr | Borrar comandos |
| Se utilizan para navegar en la pantalla de programación | Barras de navegación. |
| Un robot está compuesto principalmente por los: | Sensores, Controlador y Actuadores |
| Le permiten darse cuenta de su entorno y envían información al controlador | Sensores |
| Procesa la información que recibe y la transforma en acciones | Controlador |
| Mecanismos que le permiten comunicarse e inferir con su entorno | Actuadores |
| Dispositivos que se generan a través de los sensores | Dispositivos de entrada |
| Dispositivos en la computadoras del CPU en los robots se les llama controladores | Dispositivos de procesamiento |
| Pueden ser diferentes actuadores como motores, servomotores, luces led y/o bocinas. | Dispositivos de salida |
| Menciona las estructuras de programación | Programación secuencial, condicional y cíclica. |
| Es el conjunto de instrucciones , comandos , órdenes o procedimientos escritos en un lenguaje de programación para que una computadora pueda realizar una tarea determinada de manera correcta y rápida | Programa |
| Un programa de calidad debe tener las siguiente características | Ser exacto, claro, eficiente y portable. |
| Metodología o proceso para construir un programa. Durante este proceso, el programa es escrito acorde a una sintaxis de un lenguaje de programación. | Programación |
| Menciona las fases del desarrollo del software de programación | Fase 1: Definición del problema, Fase 2: Análisis del problema, Fase 3: Diseño, Fase 4: Codificación, Fase 5: Depuración, Fase 6: Documentación, Fase 7: Implementación del programa, Fase 8: Mantenimiento del programa. |
| Delimitar el problema o tarea que se resolverá. | Fase 1. Definición del problema |
| Identificar los datos entrada-proceso-salida del programa. | Fase 2. Análisis del problema |
| Elaborar el algoritmo, diagrama de flujo y prueba de escritorio. | Fase 3. Diseño |
| Escribir una sintaxis adecuada según el lenguaje de programación elegido. | Fase 4. Codificación |
| Corrección de errores | Fase 5. Depuración |
| Realización de manual de usuario y manual técnico | Fase 6. Documentación |
| Descargar los programas realizados | Fase 7. Implementación del programa |
| Adecuar los programas según las necesidades. | Fase 8. Mantenimiento del programa. |
| Es un conjunto de símbolos , vocablos, y reglas (sintaxis) que controlan el comportamiento físico y lógico de una computadora. | Lenguaje de programación |
| Contiene una sección de código que permite que grupos de sentencias sean tratados como si fueran una sola. | Lenguaje de programación estructurado por bloques |
| Motor de corriente directa o continua es una máquina que convierte energía eléctrica en mecánica provocando un movimiento rotatorio gracias a la acción de el campo magnético. | Motores DC |
| Menciona los parámetros de motores DC | Voltaje de operación Corriente de operación Velocidad Torque Control de Velocidad |
| Se refiere al voltaje con el cual debe trabajar el motor;. En robots educativos utilizan generalmente entre 1.5V y 12V. | Voltaje de operación |
| Es la cantidad de corriente que el motor requiere. Entre mas sea la carga que tenga el motor, más será la corriente que necesite. | Corriente de operación |
| Se refiere a la velocidad con la que gira el eje del motor, se mide en revoluciones por minuto (rpm). | Velocidad wtf |
| Fuerza que el motor ejerce sobre la carga, entre mas grande sea más pesada podrá ser la carga | Torque |
| Se controla a través de una señal PWM (Pulse Width Modulation), consiste en trabajar compuesta por una serie de pulsos. En Rogic podemos elegir la velocidad en una escala de 0 a 15. | Control de velocidad |
| Con este comando podemos controlar la velocidad y dirección de un motor DC. | Bloque de comando DC Motor |
| Motor de corriente continua que tienen la capacidad de ser controlado y mantenerse estable en cualquier posición dentro de su rango de operación. | Servomotor |
| Estudia el movimiento de los mecanismos en el espacio y la magnitud utilizada es el desplazamiento. | Cinemática |
| Estructuras mecánicas que permiten el movimiento de distintas partes del robot | Articulaciones |
| Menciona los dos tipos básicos de articulación | Rotacional y Lineal |
| Permite un movimiento angular usualmente producido por motores. Su movimiento se mide en grados o radianes. | Rotacional |
| Permiten un desplazamiento en una sola dirección. Su desplazamiento se mide en unidades de distancia | Lineal |
| Estructuras rígidas que le dan amplitud a los movimientos de las articulaciones | Eslabón |
| También llamados DOF de un robot, es el número de movimientos independientes que puede tener, y en la mayoría de las ocasiones es igual al número de articulaciones que posea el robot. | Grados de libertad |
| Menciona los cables terminales de los cuales disponen los servos | Terminal positivo, negativo y entrada de señal. |
| Cable de alimentación positivo, recibe la alimentación del motor. | Terminal positivo |
| cable de alimentación negativo, referencia tierra del motor. | Terminal negativo |
| Cable de control que indica la posición deseada al circuito. | Entrada de señal |
| Se encuentra de comando Servo se encuentra dentro del botón Chips, se encarga de los grados que deseas que el robot se mueva. | Bloque de comando Servo |
| Es un diodo emisor de luz (Light Emitting Diode) constituido por un material semiconductor con dos terminales que emiten una radiación electromagnética en forma de luz al estar activados. | Led |
| Usos comunes del Led | Iluminación, Dispositivos de señalización, pantallas dispositivas electrónicos, linternas, relojes etc. |
| Tiene como función encender los puertos OUT (5) que se encuentran en el CPU. Por lo tanto, cualquier dispositivo de salida que estén conectados a estos puertos realizará su función cuando el puerto sea programado o activado desde este comando | Bloque de comando ON |
| Es el comando que usamos para encender los dispositivos que se encuentran conectados a los puertos CPU | ON |
| Es el comando que usamos para indicar el fin de una acción | OFF |
| Usos de OFF | Cualquier fin de ciclo de un proceso automatizado |
| Es un traductor electro acústico; el sonido “Beep” se produce de manera continua o intermitente en un mismo tono; dentro está un electroimán y una placa que vibran muy rápidamente cuando reciben una señal eléctrica. | Buzzer |
| Es un robot que simula una casita que está siendo adornada para navidad, con brillantes luces de colores y sonido. | Housebot |
| Permiten realizar ciertos procesos específicos y su finalidad es dar solución a un problema o problemas. Está orientado a mejorar la claridad, calidad y el tiempo de desarrollo de los programas. | Estructuras de operación |
| Se basa en tres estructuras básicas: secuencial, condicional y cíclica. En esta programación se utilizan algoritmos, los diagramas de flujo y las pruebas de escritorio antes de la creación de los programas. | Programación estructurada |
| Conjunto de pasos ordenados de forma lógica que describen la solución de un problema, o llevan a cabo una tarea determinada. | Algoritmo |
| Menciona las características de un algoritmo | Principio y fin. Contar con una cantidad finita de pasos. Pasos ordenados lógicamente. Los pasos deben buscar solucionar el problema de manera lógica. |
| Es la representación gráfica de un algoritmo. Es una de las herramientas de programación que hace posible visualizar de manera general el desarrollo de la solución de un problema, para ello se emplean bloques que permiten su construcción. | Diagrama de flujo |
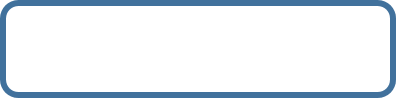
| Menciona el nombre del bloque y su función | Nombre: Inicio y Fin Función: Marca inicio y fin del diagrama |
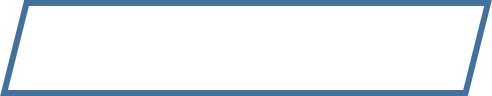
| Menciona el nombre del bloque y su función | Nombre: Entrada de datos Función: Ingreso de datos por parte del usuario |
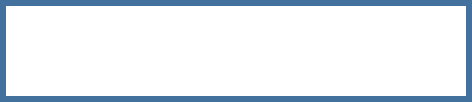
| Menciona el nombre del bloque y su función | Nombre: Proceso Función: Proceso que se lleva a cabo con los datos |
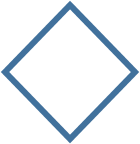
| Menciona el nombre del bloque y su función | Nombre: Decisión Función: Preguntas que pueden ser respondidas como verdadero /falso, si/no |
|
Menciona el nombre del bloque y su función
Image:
Flujo (binary/octet-stream)
|
Nombre: Flujo Función: Indica el flujo a seguir del proceso |
| Menciona el nombre del bloque y su función | Nombre: Conector Función: Hace conexiones entre un paso y otro |
| Menciona el nombre del bloque y su función | Nombre: Imprimir Función: Imprime resultados, puede ser en pantalla o papel |
| Esta estructura es cuando las instrucciones o comandos se van ejecutando una después de la otra, conforme están escritas en el programa. | Estructura secuencial |
| Estructura que evalúa una condición con ayuda de los operadores de comparación, esta condición puede ser respondida como verdadero/falso , sí /no. | Estructura condicional |
| Es un robot que, gracias a un sensor IR colocado debajo de él, puede detectar cuando enfrente hay un objeto u obstáculo y evitarlo, al igual que también puede saber cuando esta al borde de la mesa para no caerse. | SensingBot |
| Mejor conocido como sensor infrarrojo, mide la distancia. Funciona como un dispositivo optoelectrónico que se basa en un sistema de emisión/recepción, de radiación lumínica en el espectro de los infrarrojos. | Sensor IR |
| Es una estructura de control condicional en la que un robot evalúa una condición que puede ser respondida como verdadero falso, sí no; el robot ejecuta unas condiciones en caso de ser verdadera u otras diferentes en caso que la condición falsa. | IF Else |
| Sensor que mide presencia haciendo contacto físico directamente con el objeto que detecta. Cuando la altura del émbolo cambia, el sensor calcula internamente la cantidad de desplazamiento. | Contact Switch |
| La mayoría de los controles remotos funcionan con diodos de emisión en infrarrojo para emitir una luz con una frecuencia que esta fuera del espectro visible de luz para el humano. | Remote Control |
| Estructura que es también denominada de control de repetición, permite que una instrucción o conjunto de instrucciones se repitan varias veces. | Estructura cíclica |
| Al conjunto de instrucciones que se repiten cierto número de veces se le llama | Ciclo, bucle o lazo. |
| Este comando es muy útil al programar, ya que te permite que una o varias instrucciones se ejecuten repetidamente un número específico de veces. Función: Repite una o varias acciones de 0 a 127 acciones. | Loop |
| Es un comando de control de repetición condicional que permite ejecutar una serie de comandos repetidamente “mientras” la condición dada sea verdadera; esto genera un bucle Cuando la condición resulte falsa, el programa saldrá del bucle de repetición y las acciones dejarán de ejecutarse | While |
| Menciona los operadores de comparación | Infinito, Igual, Diferente, Menor, Menor o igual, Mayor, Mayor o igual |

¿Quieres crear tus propias Fichas gratiscon GoConqr? Más información.