
Fichas
Sin título
Fichas del conjunto (7)
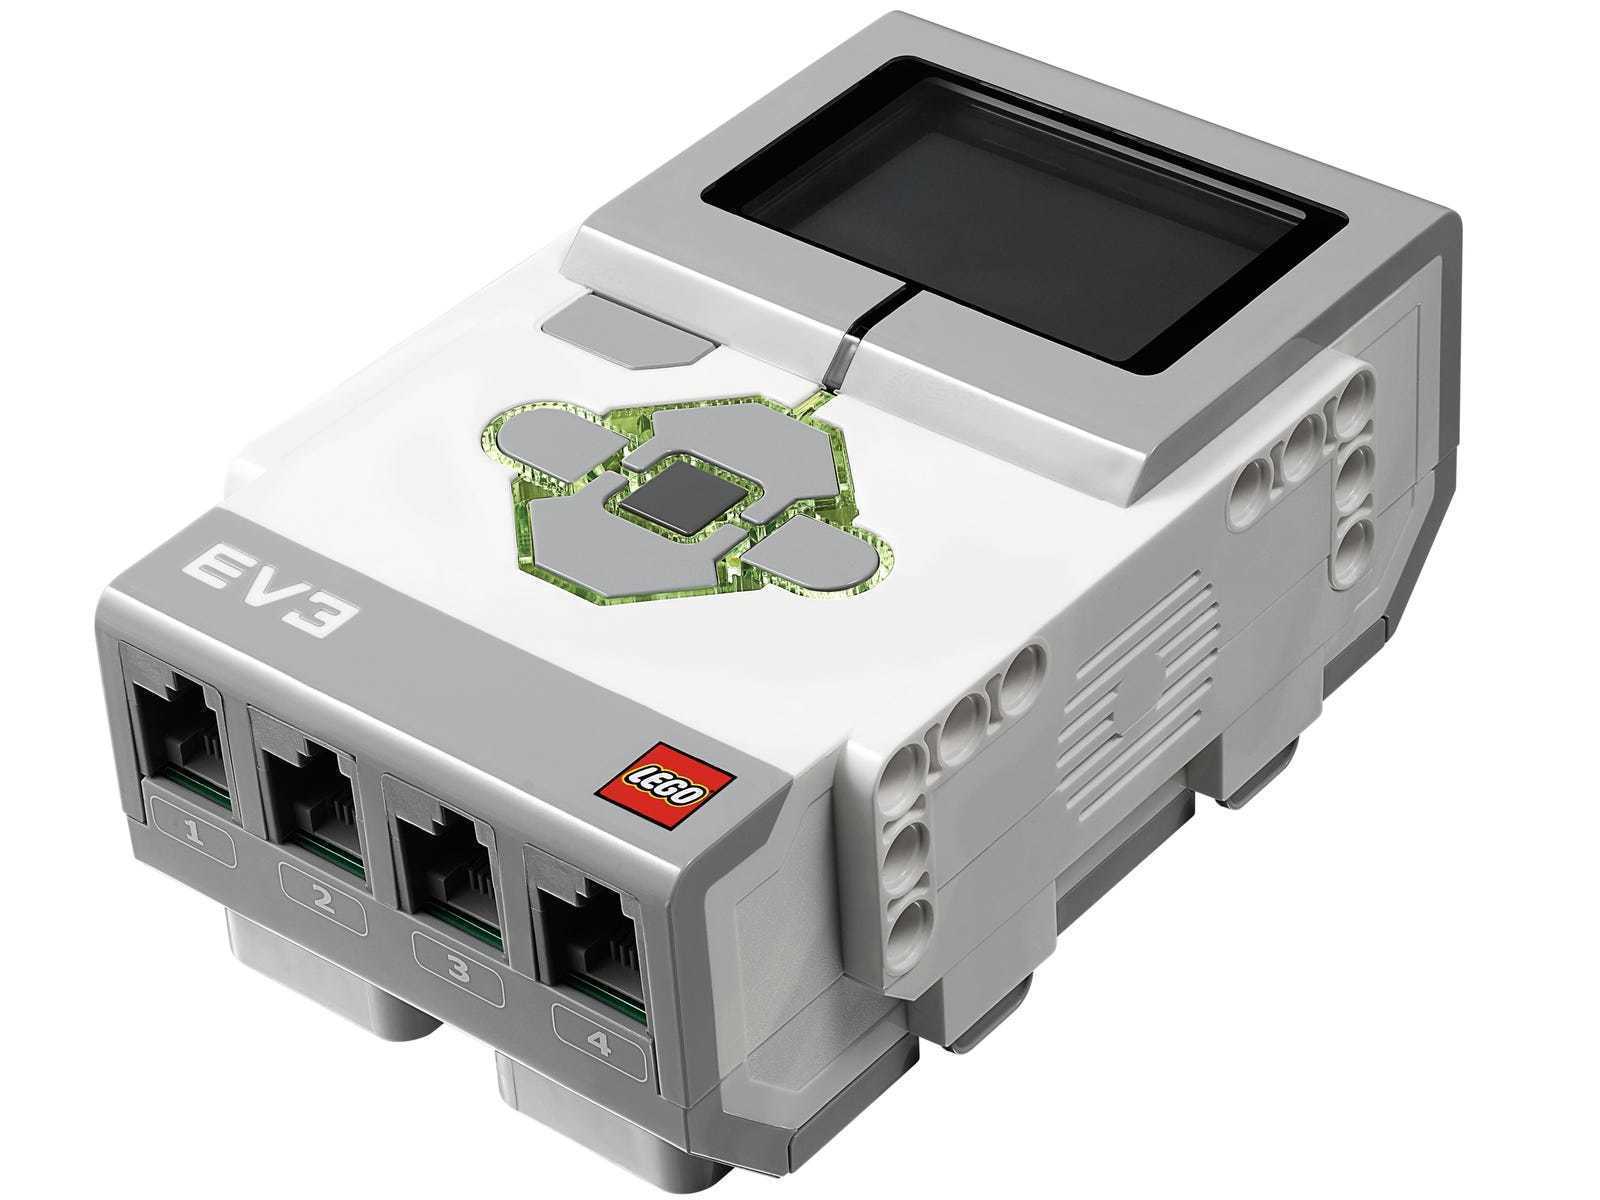
- 1—Controle
O controle é o “cérebro” ou “inteligência) de qualquer projeto mecatrônico ou robótico. Todas as partes devem ser controladas por circuitos eletrônicos capazes de realizar as seguintes funções básicas - 2—Controle de Posição
Braços com garras ou outros tipos de dispositivos manipuladores precisam ter controles precisos que os coloquem na posição correta para executarem uma tarefa. O movimento de uma cabeça com olhos ou sensores deve ser controlada por um bloco específico.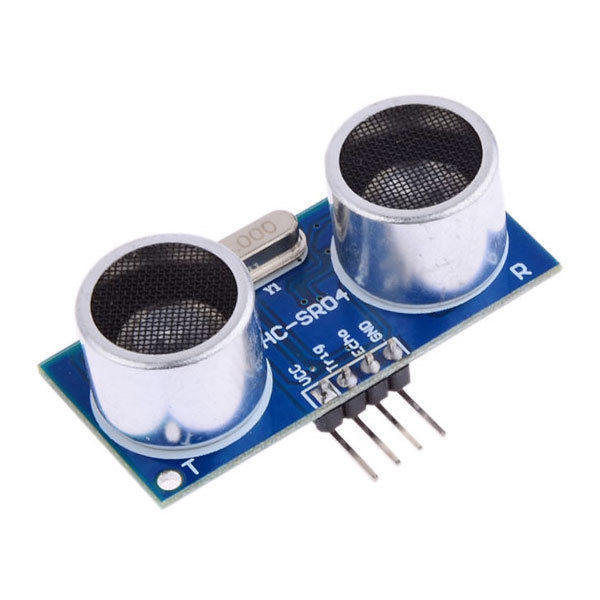
- 3—Controle Dinâmico
Quando a garra de um robô manipula um objeto é preciso ter alguma espécie de controle que determina a força que ele exerça para segurar mas não quebrar o objeto manipulado. Um desafio para qualquer projetista de um robô ou braço manipulador é fazê-lo pegar ovos e transportá-los de um lugar para outro sem quebrar!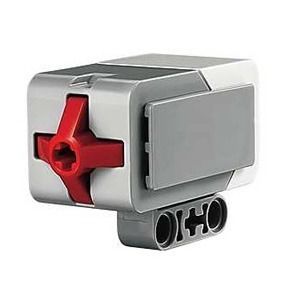
- 4—Movimento
Os robôs podem se mover de um lugar para outro usando pernas, rodas ou esteiras. As pernas podem ser movimentas pelo uso de solenóides, motores, SMAs(*), etc.
- 5—Controle Cinemático
A velocidade com que qualquer parte se move precisa ser determinada com precisão e controlada por circuitos apropriados.
- 6—Controle Externo
Os controles externos são usados quando um operador humano é usado para comandar as tarefas de um robô ou um braço mecatrônico.
- 7—Controle Adaptativo
Este tipo de controle é necessário quando uma função de um robô ou dispositivo mecatrônico deve mudar durante a execução de uma tarefa.Outro exemplo é a mudança do torque de um motor de um robô de modo que ele mantenha sua velocidade constante ao subir uma rampa ou quando tenta mover um objeto pesado.
Información
- Descripción
- Fichas sobre Sin título, creado por Cecília Pereira Dias el 19/04/2020.
- Creado por
- Cecília Pereira Dias · abr 2020
- Actualizado
- 19 abr 2020
- Visitas
- 0
- Valoración