
Diagrama de flujo
Sin título
Contenido del diagrama
Modelo Directo del Manipulador
Esta dado por una función P=φ(q) que permite determinar la posición y la orientación del sistema de referencia.
para n articulaciones se utiliza la representación de
Denavit Hartenberg
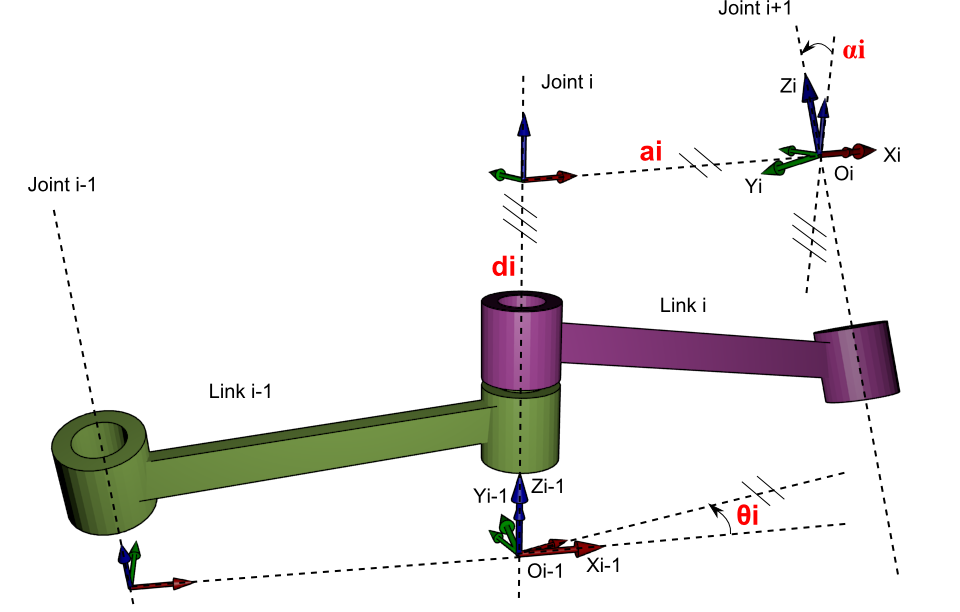
existen 4 parámetros que permiten definir una representación de las relaciones de traslación y rotación entre los enlaces adyacentes
di=desplazamiento a lo largo de la anterior Z a la normal común.
θi=ángulo sobre el anterior Z desde el anterior X a la nueva X.
(ai-1)= distancia de la normal común.
αi-1=ángulo sobre la normal común, desde anterior Z eje a nuevo Z.
ángulo sobre el anterior {\ displaystyle z}, desde viejo {\ displaystyle x} a la nueva {\ displaystyle x}
=ángulo sobre el anterior Z, desde anterior X a la nueva X.
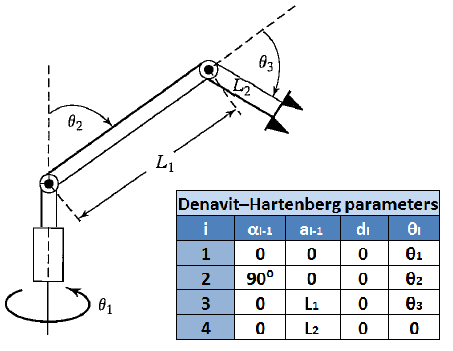
en las cadenas cinemáticas se utilizan los parámetros de DH para calcular la posición y orientación del efector final del manipulador conociendo los valores de las variables articulares.
por medio de las matrices y tablas de parámetros.
la ultima posición y orientación pueden calcularse a si:
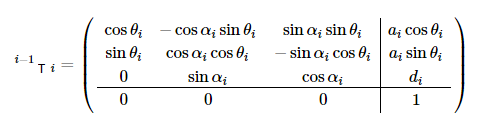
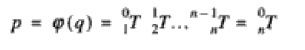
Información
- Descripción
- Diagrama sobre Sin título, creado por Andrea Pulido el 03/03/2018.
- Creado por
- Andrea Pulido
- Visitas
- 0
- Valoración