
Diagrama de flujo
Sin título
Contenido del diagrama
FUNCION Panel_Control
Finalizado tiempo torno/fresa
Cinta 1 detecta
Cinta 2 detecta
Cinta 3 detecta
Cinta 4 detecta
Stepper ON
Stepper OFF
FUNCION Panel_Control
FUNCION Panel_Control
Acciones Cinta 4
Acciones Cinta 1
Acciones Cinta 2
Acciones Cinta 3
SI
SI
SI
SI
SI
SI
NO
NO
NO
NO
NO
NO
Detecta Final
Detecta Inicio
Límite de pasos
Error de cinta
Esperando objeto
SI
SI
SI
NO
NO
NO
Error de robot
SI
Acciones Cinta salida
FIN
Stepper ON
Stepper OFF
Detecta Final
Detecta Inicio
Límite de pasos
Error de cinta
Acciones Cinta entrada
FIN
SI
SI
SI
NO
NO
NO
Color
Selección Movimiento
ROJO
AZUL
VERDE
Recoger de estación
Recoger de estación
NO
NO
Posicion cinta 1
Posición resposo
Posición torno
Inicio tiempo en torno
Posicion cinta 1
Posición resposo
Posición fresadora
Inicio tiempo en fresadora
Posicion cinta 1
Posición resposo
Posición reposo
Posición cinta 2
Posicion torno
Posición resposo
Posición cinta 3
Posición reposo
SI
Posicion fresadora
Posición resposo
Posición cinta 4
Posición reposo
FIN
SI
Control Manual
FUNCION Panel Control
FUNCION Panel_Control
Boton Cinta 1
Pulsando
Stepper 1 OFF
SI
NO
SI
Boton Color X
NO
NO
SI
Selección Movimiento
Boton Cinta (2,3,4)
Pulsando
Stepper X ON
Stepper X OFF
NO
NO
SI
SI
Boton Parada
FUNCION STOP
SI
SI
Control Manual
SI
NO
FIN
NO
NO
Primer caracter
Recepción de Ordenes Cliente
Cadena recibida
Ordenes de Flujo
Segundo caracter
Segundo caracter
Ordenes al Stepper
Flujo hacia Torno
Flujo hacia Fresa
Flujo Normal
Encender Cinta 1
Encender Cinta 2
Encender Cinta 3
Encender Cinta 4
F
S
T
F
N
1
2
3
4
S1
S4
S3
S2
RB
RR
RW
Liberar fresa/torno
Liberar fresa/torno
Posición resposo
Posición resposo
THINGSPEAK (servidor)
Visualización de Datos
IFTT
ESP32 (cliente)
MÓVIL (cliente)
Envío de Notificaciones
Lectura de Datos
Envío de Órdenes
Recepción de datos
API Request
SI
NO
Liberar fresa/torno
SI
NO
Liberar fresa/torno
Placa control
Servo Motores
Placa control
Steppers
Multiplexor
PCF8574
Panel de Control
ROBOT
CINTAS TRANSPORTADORAS
SENSORES ÓPTICOS
PULSADORES CAPACITIVOS
ROBOT
ROBOT
ROBOT
ROBOT
ROBOT
ESP32
ESP32
SENSOR DE COLOR
Fundación de Espressif Systems en China
Lanzamiento del ESP8089, el primer SoC con WiFi 2.4GHz
2008
2013
2014
Espressif se presenta a la industria del IoT con el nuevo SoC ESP8266. Bajo consumo, WiFi de alto rendimiento hasta 7 dispositivos
Espressif revela su buque insignia, el nuevo chip ESP32. Combina WiFi + BT con 32-bit MCU. Ofreciendo kits de desarrollo de SW avanzado
2016
ESP8266 recibe el premio al "Mejor IC Inalambrico/RF" en los Premios de Diseño IC en China.
2017 y 2018
Expansión de sucursales a Republica Checa e India
2019
Se anuncia el lanzamiento del nuevo ESP32-S2. Mejora las características de su predecesor aumentando el procesador y GPIOs
2020
Producción en masa de módulos y tarjetas de desarrollo basadas en el SoC ESP32-S2
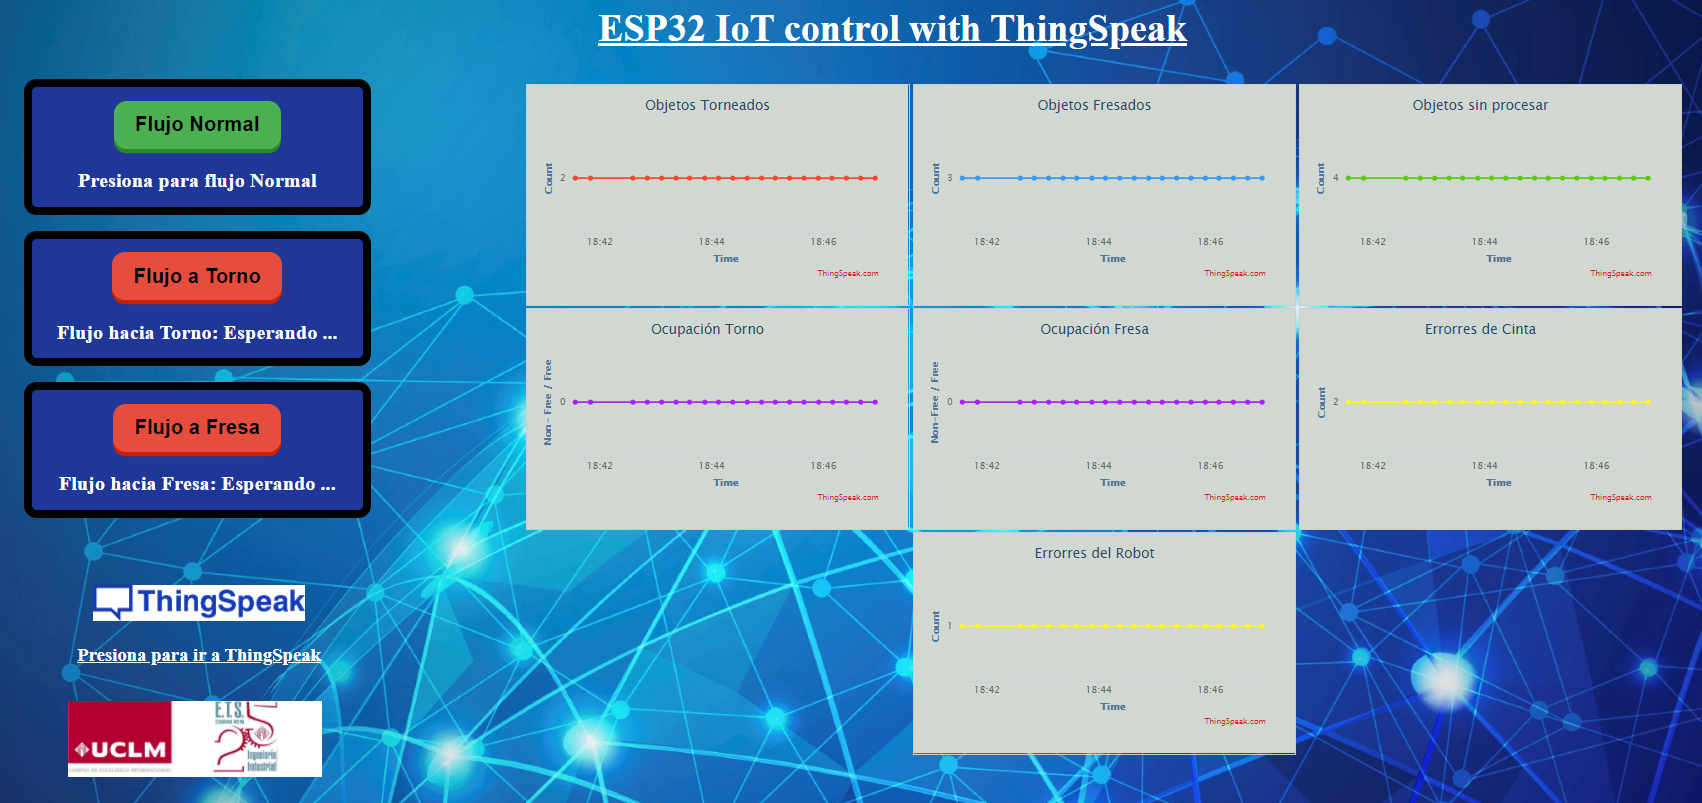
Visualización de Datos
Envío de Notificaciones
Lectura de Datos
Envío de Órdenes
Recepción de datos
API Request
ROBOT
ROBOT
ROBOT
ROBOT
Página Web (Cliente)
ESP32 (Cliente)
Servidor
Finalizado tiempo torno/fresa
Finalizado tiempo torno/fresa
Finalizado tiempo torno/fresa
NO
Selección Movimiento
Stepper OFF
Stepper 1 ON
Bloque Funcional
Condicional Nivel 1
Condicional Nivel 2
Acciones simples
Funciones del programa
LOOP ()
Parada Emergencia
Notificación Errores
Condicional Nivel 3
Información
- Descripción
- Diagrama sobre Sin título, creado por Jesús Aguirre el 10/10/2020.
- Creado por
- Jesús Aguirre
- Visitas
- 0
- Valoración