
Quiz
Cuestionario Bloque 2 Total
Perguntas do quiz (38)
1¿Qué parámetros obtendremos mediante la calibración extrínseca de una cámara?
- AUna matriz de rotación y un vector de traslación.
- BSolo las distancias focales y el centro de proyección.
- CLas distancias focales, el centro de proyección y los parámetros de distorsión geométrica.
- DNo responder.
2¿Cuáles son los parámetros “ extrínsecos ” obtenidos por calibración?
- AUn vector de rotación y otro de traslación
- BLas distancias focales y el centro de proyección.
- CLas distancias focales, el vector de rotación y el vector de traslación.
- DNo responder.
3¿Cuáles son los parámetros “ intrínsecos ” obtenidos por calibración?
- ALas distancias focales, el vector de rotación y el vector de traslación.
- BUn vector de rotación y otro de traslación.
- CLas distancias focales y el centro de proyección.
- DNo responder.
4Por calibración intrínseca de una cámara se entiende:
- AEl proceso por el que podemos relacionar un punto 3D en un sistema de referencia situado en la cámara con puntos del plano imagen.
- BEl proceso por el que pondremos relacionar un punto en un sistema 3D de referencia arbitrario con puntos del plano imagen.
- CEl proceso por el que podremos relacionar un punto en un sistema 3D de referencia arbitrario con puntos en un sistema 3D situado en la cámara
- DNo contestar.
- ENinguna es correcta.
5Por calibración extrínseca de una cámara se entiende:
- AEl proceso por el que podremos relacionar un punto en un sistema 3D de referencia arbitrario con puntos en un sistema 3D situado en la cámara
- BNinguna
- CNo responder.
- DEl proceso por el que podemos relacionar un punto 3D en un sistema de referencia situado en la cámara con puntos del plano imagen.
- EEl proceso por el que pondremos relacionar un punto en un sistema 3D de referencia arbitrario con puntos del plano imagen
6¿Los parámetros que reflejan la “pose” son?
- AParámetros extrínsecos
- BNinguna
7Para estimar “la pose” de la cámara a un sistema de referencias 3D arbitrario ¿que proceso realmente?
- ALa calibración de los parámetros extrínsecos.
- BNecesitamos calibrar los parámetros intrínsecos y extrínsecos siempre.
- CLa calibración de los parámetros intrínsecos.
- DNo contestar.
8Según el modelo Pin-Hole. Un punto en coordenadas 3D P:(X,Y,Z), dónde se proyecta en la imagen si, la distancia focal es “f” :
- Ap:(fX/Z, fY/Z)
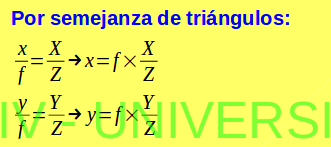
- Bp:(ZX/f, ZY/f)
- Cp:(fZ/X, fZ/Y)
- DNinguna
- Ap:(fX/Z, fY/Z)
9En relación al modelo proyectivo "pin-hole”, las coordenadas homogéneas son utilizadas para simplificar su formulación.Dado un vector v:(1, 2, 3) cuál será su versión en coordenadas homogéneas:
- AV`:[1/3, 2/3]
- BV`:[1, 2, 3, 1]
- CV`:[1/(1+2+3), 2/(1+2+3), 3/(1+2+3)
- DV`:[1/(1+2+3), 2/(1+2+3), 3/(1+2+3), (1+2+3)
10Para obtener los parámetros necesarios para aplicar el modelo proyectivo ”pin-hole” utilizamos un
proceso conocido como Calibración de la cámara. En relación a este proceso cuál de las siguientes
afirmaciones es correcta.- AEn general, se necesitarán más vistas distintas del patrón de calibración para obtener los parámetros intrínsecos que para obtener los parámetros extrínsecos.
- BLos parámetros extrínsecos explican cómo proyectar un punto 3D en el plano imagen.
- CEn general, se necesitaran mas vistas distintas del patron de calibracion para obtener los parámetros extrínsecos que para obtener los parámetros intrínsecos.
- DLos parámetros intrínsecos explican cómo representar un punto 3D en un sistema de
coordenadas 3D arbitrario en el sistema de coordenadas 3D de la cámara.
11Las coordenadas homogéneas es un método matemático para:
- AObtener la distancia en espacios euclidianos.
- BColectores compactos.
- CMedir distancias en espacios geodésicos como rotaciones.
- DRepresentar operaciones lineales que pueden ser compactadas por adelantado
12Un conjunto de transformaciones, como rotaciones en 3D y traslaciones, puede ser precalculado en una sola matriz de 4x4.
- AVerdadero
- BFalso
- CNo contestar.
13El modelo de"pin-hole":
- ARepresentar la ubicación de la cámara en un sistema de referencia arbitrario.
- BRepresenta la cámara ideal sin distorsión.
- CModelar la rotación de los rodrigues.
14Los parámetros intrínsecos:
- ACambian cada vez que la cámara se mueve.
- BNunca cambia.
- CCambia cada vez que la cámara toma una foto.
- DCambia solo si reemplazamos la lente.
15Los parámetros extrínsecos:
- ANunca cambian.
- BCambia cada vez que cambia la iluminación
- CRepresenta la ubicación de la cámara con respecto a un sistema de referencia arbitrario.
- DRepresenta el intervalo de confianza de la cámara.
16En relación al sistema tradicional de “par estéreo” para recuperar el 3D de la escena, en general, los
algoritmos que buscan la correspondencia de un punto en una imagen en su par-estéreo funcionara
mejor si:- ASi el parche visual que contiene al punto tiene una distribución de valores muy variada
- BNo contestar
- CSi el parche visual que contiene al punto tiene una distribución de valores muy parecida al valor del punto.
17En relación al sistema tradicional de “par estéreo” para recuperar el 3D de la escena, que entendemos
por el proceso de Rectificación?- AAl proceso que transforman las imágenes derecha e izquierdas, para obtener sus
correspondientes imágenes coplanares y alineadas. - BAl proceso por el cual son obtenidos los parámetros necesarios para transformar las coordenadas de un punto 3D visto desde una cámara a la recta 3D que contiene a este punto visto desde la otra cámara.
- CAl proceso por el cual son obtenidos los parámetros necesarios para transformar las coordenadas 2D de la imagen de un punto 3D en el plano imagen de una de las cámaras, a la recta 2D en el plano imagen de la otra cámara que contendrá la imagen del mismo punto 3D.
- DAl proceso por el cual, son obtenidos los parámetros necesarios para proyectar un punto 3D de la escena en cada una de las dos cámaras que forma el par estéreo.
- ENo contestar.
- AAl proceso que transforman las imágenes derecha e izquierdas, para obtener sus
18En relación al sistema tradicional de “par estéreo” para recuperar el 3D de la escena, ¿dónde se proporciona mayor resolución a la hora de medir la profundidad?
- AEn las distancias cortas
- BNo contestar
- CEn las distancias largas
- DA partir de la distancia mínima de trabajo, la resolución en la medición de la profundidad es similar en el rango de distancias de trabajo.
19En relación al sistema tradicional de “par estéreo” para recuperar el 3D de la escena, cuál de las
siguientes afirmaciones es la correcta.- ASuelen tener una “línea base” corta para conseguir que las imágenes derecha e izquierda sean muy diferente.
- BSuelen tener una “línea base” corta para conseguir que las imágenes derecha e izquierda no sean muy diferente.
- CSuelen tener una “línea base” larga para conseguir que las imágenes derecha e izquierda sean muy diferente.
- DSuelen tener una “línea base” larga para conseguir que las imágenes derecha e izquierda sean
muy diferente. - ENo contestar.
- FNinguna de las otras es correcta
20En un sistema 3D formado por un par estéreo, ¿qué relación tiene la discrepancia entre correspondencias
y la profundidad?- AA mayor discrepancia, menor profundidad.
- BLa discrepancia no afecta a la profundidad.
- CA mayor discrepancia, mayor profundidad.
- DNo contestar.
21Calibrar una cámara es un proceso para:
- AObtener los parámetros intrínsecos de la cámara.
- BObtener la rotación de la cámara
- CObtener la respuesta de la cámara a los cambios de iluminación.
- DObtener la traducción de la cámara
22Perspectiva-N-Point es el problema de:
- AEstimación de los parámetros intrínsecos de la cámara
- BCalibrar la cámara.
- CGirando la cámara alrededor de su eje
- DEncontrar la cámara extrínseca a partir de un conjunto de puntos 3D conocidos y sus proyecciones 2D
23La representación de Rodrigues.
- APermite expresar rotaciones como un vector de 3 componentes.
- BEs una medida del error de calibración.
- CDetermina la ubicación completa de la cámara en el espacio.
- DEs una matriz 4x4 que puede transformar un punto 3D entre sistemas de referencia.
24¿Cuál de las siguientes técnicas para obtener el 3D, genera un volumen 3D aproximado de la escena
denominado “visual-hull”?- ALuz estructurada
- BShape from Silhouette
- CPar estéreo.
- DNo contestar.
25Cual de las siguientes técnicas para obtener el 3D suele utilizar más de dos vistas de la escena:
- AShape from Silhouette
- BNo contesta
- CPar estéreo
- DLuz estructurada
26¿Cuál de las siguientes técnicas para obtener el 3D utiliza un proceso llamado “Rectificación”?
- APar estéreo
- BLuz estructurada.
- CShape from Silhouette.
- DNo contestar.
27¿Cuál de las siguientes técnicas para obtener el 3D utiliza un patrón de iluminación denominado
“Gray Code”?- ALuz estructurada
- BNo contestar
- CPar estéreo
- DShape from Silhouette
28Comparando a las técnicas para reconstruir la escena 3D “luz estructurada utilizando grey codes” y
“estereo-visión”, ¿cuál de las siguientes afirmaciones es la correcta?- ALa “luz estructurada” aumenta la velocidad de proceso, a costa de perder resolución en la profundidad.
- BLa “Luz estructurada” simplifica el problema de la correspondencia entre pares
- CNinguna es correcta.
29Dada la proyección de un punto en una cámara, su proyección en otra cámara.Seleccione una:
- ASe puede determinar incluso si la posición 3D del punto es desconocida.
- BPuede ser determinado por los instrumentos de la segunda cámara.
- CEs inversamente proporcional a la distancia del epipolo.
- DSe encuentra a lo largo de una línea llamada línea epipolar.
30En visión estéreo, los partidos se buscan en la imagen correcta por:
- AComparando pequeños parches de ventana a lo largo de la línea epipolar
- BDetección de puntos clave
- CUtilizando un descriptor HOG
- DUsando una representación epipolar de la imagen correcta.
31Es un método de reconstrucción 3d:
- AUsando dos proyectores y una cámara.
- BUsando dos cámaras solamente.
- CUsando una cámara y un proyector.
- DUsando un proyector y un descriptor HOG.
32Para estimar la ubicación 3d de un punto:
- AEs necesario conocer sus proyecciones en al menos dos imágenes y los parámetros intrínsecos y extrínsecos de la cámara.
- BEs necesario conocer sus proyecciones en al menos dos imágenes y los parámetros intrínsecos de la cámara.
- CEs necesario conocer sus proyecciones en al menos tres imágenes y los parámetros extrínsecos de la cámara.
- DEs necesario conocer sus proyecciones en al menos una imagen y los parámetros intrínsecos de la cámara.
33Para estimar la "pose" de la cámara respecto a un sistema de referencias 3D arbitrario ¿que proceso realizaremos?
- ALa calibración de los parámetros extrínsecos.
- BLa calibración de los parámetros intrínsecos.
- CNecesitamos calibrar los parámetros intrínsecos y extrínsecos siempre.
- DNo contestar.
34El modelo de pin-hole sirve para saber:
- ADonde se proyecta un punto 3D en un sistema de referencias situado en la cámara.
- BDonde se proyecta un punto 2D en el plano sensor.
- CDonde se proyecta un punto 3D en un sistema de referencias NO situado en la cámara.
- DNo responder.
35El modelo de lente fina, define un modelo con un tipo de proyección:
- AOrtogonal
- BProyectivo
- CNinguna
- DNo contestar.
36Los sistemas de iluminacion con luz estrucutrada son utilizados principalmente para:
- AResaltar textura de la superficie.
- BPara facilitar la recuperacion de la información 3D de la escena.
- CDetectar pequeños resaltes en la superficie.
- DIluminar de forma homogenea la superficie.
37Por la calibración extrínseca de una cámara se entiende:
- AEl proceso por el que podremos relacionar un punto en un sistema 3D de referencia arbitrario con puntos en un sistema 3D situado en la cámara.
- BEl proceso por el que podremos relacionar un punto en un sistema 3D de referencia arbitrario con puntos del plano imagen.
- CNinguna es correcta.
- DEl proceso por el que podremos relacionar un punto 3D en un sistema de referencia situado en la cámara con puntos en el plano imagen.
38¿Cuántas imágenes del patrón de calibración se necesitan para realizar una calibración extrínseca de una cámara?
- A1
- B2
- C3
Informações
- Descrição
- Cuestionario Bloque 2 Total
- Autor
- John Balusman
- Idioma
- Español
- Visualizações
- 22
- Etiquetas
- Avaliação
- Ainda sem avaliações Avalie este quiz