
Fluxograma
La Robotica
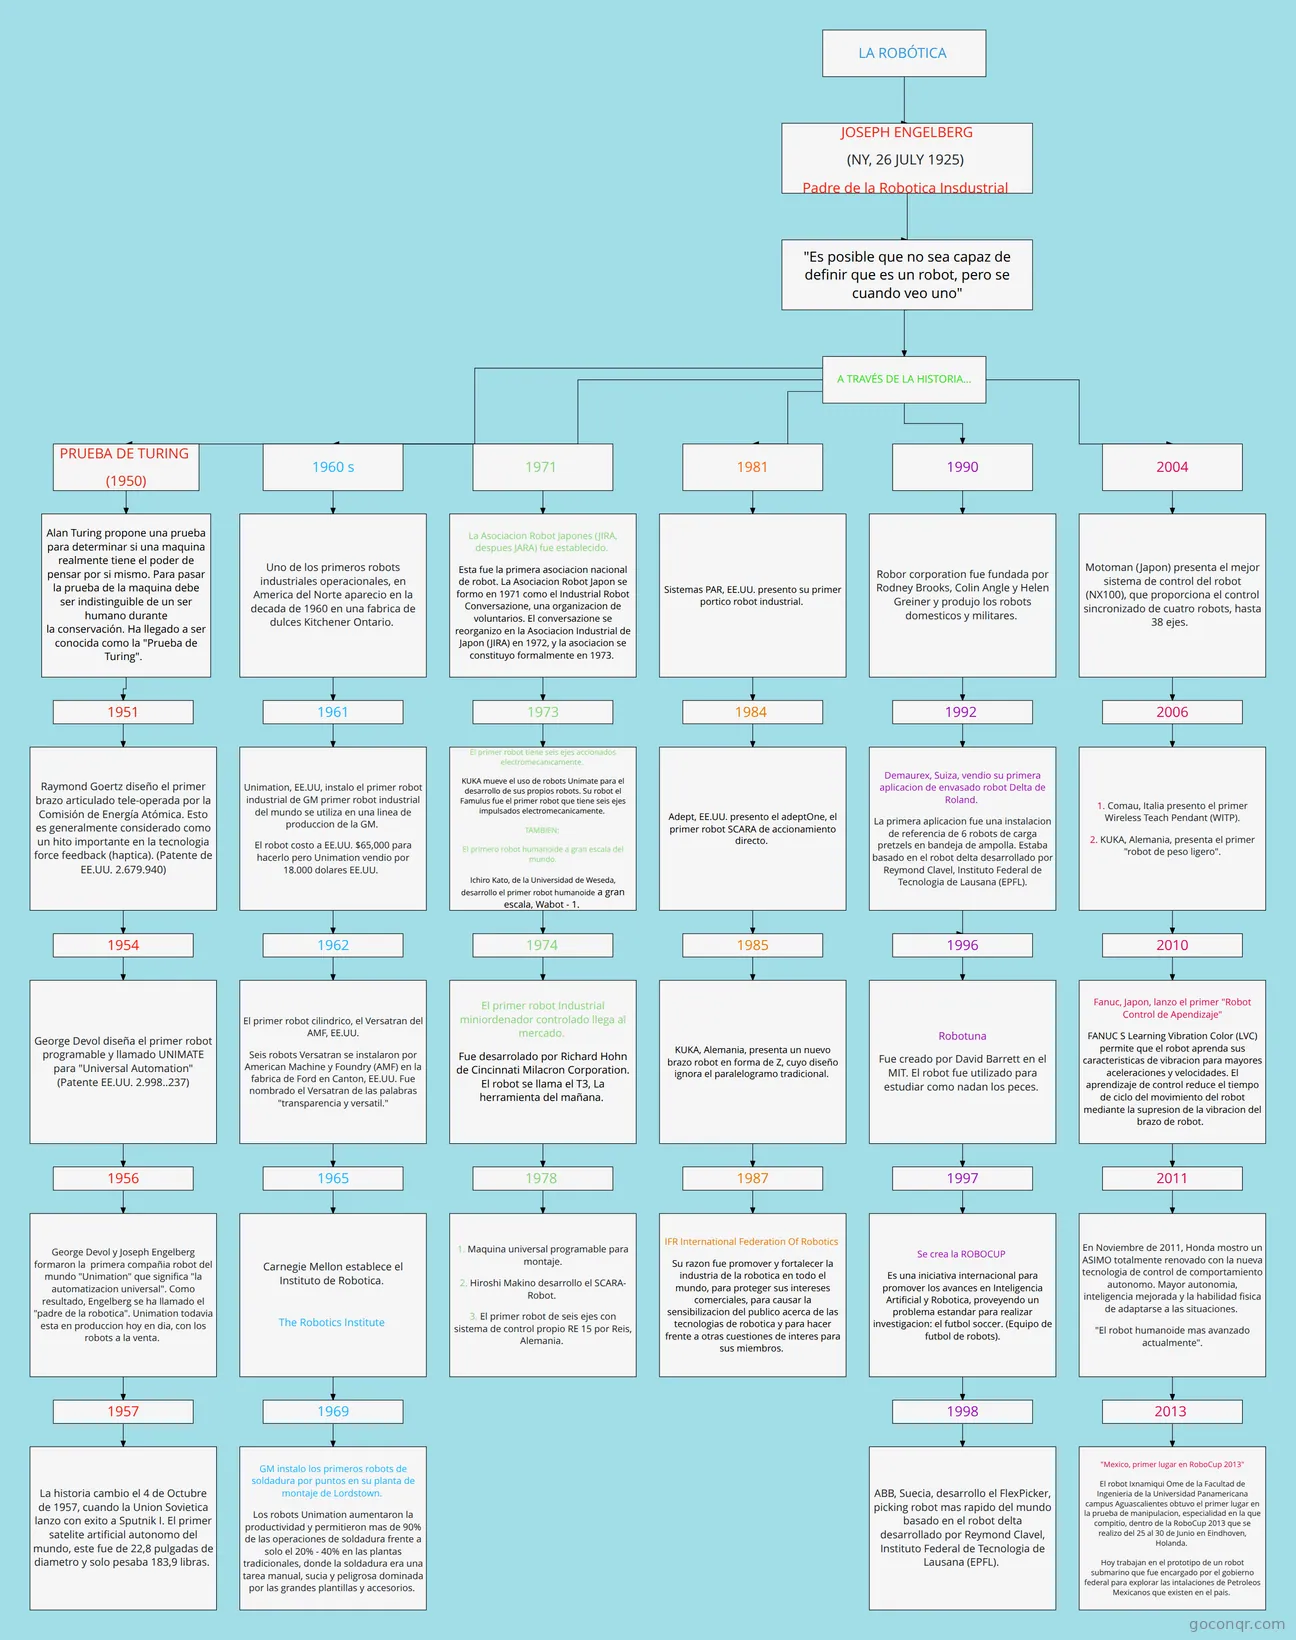
Diagrama de flujo: La robótica
Conteúdo do fluxograma
LA ROBÓTICA
JOSEPH ENGELBERG
(NY, 26 JULY 1925)
Padre de la Robotica Insdustrial
PRUEBA DE TURING
(1950)
"Es posible que no sea capaz de definir que es un robot, pero se cuando veo uno"
A TRAVÉS DE LA HISTORIA...
Alan Turing propone una prueba para determinar si una maquina realmente tiene el poder de pensar por si mismo. Para pasar la prueba de la maquina debe ser indistinguible de un ser humano durante la conservación. Ha llegado a ser conocida como la "Prueba de Turing".
1951
Raymond Goertz diseño el primer brazo articulado tele-operada por la Comisión de Energía Atómica. Esto es generalmente considerado como un hito importante en la tecnologia force feedback (haptica). (Patente de EE.UU. 2.679.940)
1954
George Devol diseña el primer robot programable y llamado UNIMATE para "Universal Automation" (Patente EE.UU. 2.998..237)
1956
George Devol y Joseph Engelberg formaron la primera compañia robot del mundo "Unimation" que significa "la automatizacion universal". Como resultado, Engelberg se ha llamado el "padre de la robotica". Unimation todavia esta en produccion hoy en dia, con los robots a la venta.
1957
La historia cambio el 4 de Octubre de 1957, cuando la Union Sovietica lanzo con exito a Sputnik I. El primer satelite artificial autonomo del mundo, este fue de 22,8 pulgadas de diametro y solo pesaba 183,9 libras.
1960 s
Uno de los primeros robots industriales operacionales, en America del Norte aparecio en la decada de 1960 en una fabrica de dulces Kitchener Ontario.
1961
Unimation, EE.UU, instalo el primer robot industrial de GM primer robot industrial del mundo se utiliza en una linea de produccion de la GM.
El robot costo a EE.UU. $65,000 para hacerlo pero Unimation vendio por 18.000 dolares EE.UU.
1962
El primer robot cilindrico, el Versatran del AMF, EE.UU.
Seis robots Versatran se instalaron por American Machine y Foundry (AMF) en la fabrica de Ford en Canton, EE.UU. Fue nombrado el Versatran de las palabras "transparencia y versatil."
1965
Carnegie Mellon establece el Instituto de Robotica.
The Robotics Institute
1969
GM instalo los primeros robots de soldadura por puntos en su planta de montaje de Lordstown.
Los robots Unimation aumentaron la productividad y permitieron mas de 90% de las operaciones de soldadura frente a solo el 20% - 40% en las plantas tradicionales, donde la soldadura era una tarea manual, sucia y peligrosa dominada por las grandes plantillas y accesorios.
1971
La Asociacion Robot Japones (JIRA, despues JARA) fue establecido.
Esta fue la primera asociacion nacional de robot. La Asociacion Robot Japon se formo en 1971 como el Industrial Robot Conversazione, una organizacion de voluntarios. El conversazione se reorganizo en la Asociacion Industrial de Japon (JIRA) en 1972, y la asociacion se constituyo formalmente en 1973.
1973
El primer robot tiene seis ejes accionados electromecanicamente.
KUKA mueve el uso de robots Unimate para el desarrollo de sus propios robots. Su robot el Famulus fue el primer robot que tiene seis ejes impulsados electromecanicamente.
TAMBIEN:
El primero robot humanoide a gran escala del mundo.
Ichiro Kato, de la Universidad de Weseda, desarrollo el primer robot humanoide a gran escala, Wabot - 1.
1974
El primer robot Industrial miniordenador controlado llega al mercado.
Fue desarrolado por Richard Hohn de Cincinnati Milacron Corporation. El robot se llama el T3, La herramienta del mañana.
1978
1. Maquina universal programable para montaje.
2. Hiroshi Makino desarrollo el SCARA- Robot.
3. El primer robot de seis ejes con sistema de control propio RE 15 por Reis, Alemania.
1981
Sistemas PAR, EE.UU. presento su primer portico robot industrial.
1984
Adept, EE.UU. presento el adeptOne, el primer robot SCARA de accionamiento directo.
1985
KUKA, Alemania, presenta un nuevo brazo robot en forma de Z, cuyo diseño ignora el paralelogramo tradicional.
1987
IFR International Federation Of Robotics
Su razon fue promover y fortalecer la industria de la robotica en todo el mundo, para proteger sus intereses comerciales, para causar la sensibilizacion del publico acerca de las tecnologias de robotica y para hacer frente a otras cuestiones de interes para sus miembros.
1990
Robor corporation fue fundada por Rodney Brooks, Colin Angle y Helen Greiner y produjo los robots domesticos y militares.
1992
Demaurex, Suiza, vendio su primera aplicacion de envasado robot Delta de Roland.
La primera aplicacion fue una instalacion de referencia de 6 robots de carga pretzels en bandeja de ampolla. Estaba basado en el robot delta desarrollado por Reymond Clavel, Instituto Federal de Tecnologia de Lausana (EPFL).
1996
Robotuna
Fue creado por David Barrett en el MIT. El robot fue utilizado para estudiar como nadan los peces.
1997
Se crea la ROBOCUP
Es una iniciativa internacional para promover los avances en Inteligencia Artificial y Robotica, proveyendo un problema estandar para realizar investigacion: el futbol soccer. (Equipo de futbol de robots).
1998
ABB, Suecia, desarrollo el FlexPicker, picking robot mas rapido del mundo basado en el robot delta desarrollado por Reymond Clavel, Instituto Federal de Tecnologia de Lausana (EPFL).
2004
Motoman (Japon) presenta el mejor sistema de control del robot (NX100), que proporciona el control sincronizado de cuatro robots, hasta 38 ejes.
2006
1. Comau, Italia presento el primer Wireless Teach Pendant (WITP).
2. KUKA, Alemania, presenta el primer "robot de peso ligero".
2010
Fanuc, Japon, lanzo el primer "Robot Control de Apendizaje"
FANUC S Learning Vibration Color (LVC) permite que el robot aprenda sus caracteristicas de vibracion para mayores aceleraciones y velocidades. El aprendizaje de control reduce el tiempo de ciclo del movimiento del robot mediante la supresion de la vibracion del brazo de robot.
2011
En Noviembre de 2011, Honda mostro un ASIMO totalmente renovado con la nueva tecnologia de control de comportamiento autonomo. Mayor autonomia, inteligencia mejorada y la habilidad fisica de adaptarse a las situaciones.
"El robot humanoide mas avanzado actualmente".
2013
"Mexico, primer lugar en RoboCup 2013"
El robot Ixnamiqui Ome de la Facultad de Ingenieria de la Universidad Panamericana campus Aguascalientes obtuvo el primer lugar en la prueba de manipulacion, especialidad en la que compitio, dentro de la RoboCup 2013 que se realizo del 25 al 30 de Junio en Eindhoven, Holanda.
Hoy trabajan en el prototipo de un robot submarino que fue encargado por el gobierno federal para explorar las intalaciones de Petroleos Mexicanos que existen en el pais.
Informações
- Descrição
- Fluxograma sobre La Robotica, criado por Angeli Gualtero Cadavid em 31-07-2018.
- Criado por
- Angeli Gualtero Cadavid
- Visualizações
- 1
- Avaliação
Mais sobre Historia de la robótica y la mecatrónica