
Flashcards
Sem título
Flashcards do conjunto (57)
- 1Seguridad Precauciones durante las practicasEquipo de proteccion personal:
candado, casco, guantes, lentes, zapatos de seguridad - 2SEGURIDAD Durante la inspeccion-Quitar energia de controlador
-Lock out y Tag out fuente de alimentacion de controlador
-Apagar fuente de aire comprimido y liberar la presion (aire)
-No portar: relojes anillos collares y ropa floja - 3SEGURIDAD Durante mantenimiento-Verificar correcta operacion del TeachPendant
-Llevar TEACHPENDANT en DEADMAN
-Al entrar acompañado traer NTED
-Realizar mantenimiento con fuente apagada
-Asegurarse de que no entre polvo o suciedad al sistema - 4Qué significa JOG ?Mover y manipular el robot haciendo uso del sistema o tipo de movimiento Joint
- 5Caracteristicas del JOG-El usuario puede momver individual e independientemente cada articulacion del robot
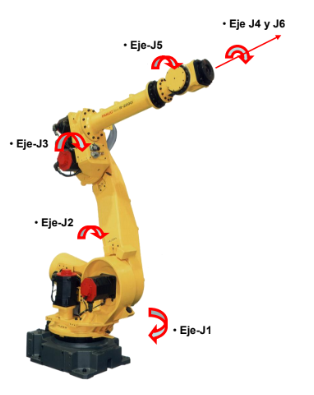
-Usado para recupeacion del robot posterior a una colision - 6Ejes mayores J1, J2, J3-Brindan desplazamiento y despliegue total del brazo robotico a su maximo alcance
- 7Ejes menoresDan la orientacion necesaria a la herramienta del robot para un correcto posicionamiento
- 8Ejes mayores y Ejez menores
- 9Button FCTN keyDisplay a suplementary menu
- 10Button HOLD keyIn PainTool aplication software is either disabled or causes an abrupt stop
- 11Button FWD keyRuns a path program.
The forward direction - 12button BWD keyRuns a path program in the reverse direction
- 13button COORD KeyToggles the different Job methods
- 14Button Speed overrride keysAdjust override speed by a percentage
- 15Button MAN FCTNS KeyDisplays manual functions screen
- 16Button QUEUE keyDisplay JOB QUEUE screen
- 17Button POSN KeyDisplay current robot position in degrees or XYZ coordinates
- 18Button APPL INST KeyDisplays TEST CYCLE screen
- 19Jog KeysTo move the robot manually
- 20LCD ScreenApplication screens
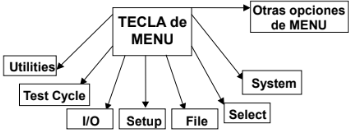
Display application tool package software - 21MENU en el TeachPendant
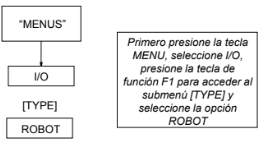
- 22Entradas y Salidas del ROBOT I/O
- 23Tipos o Tamaños de ControladorB-Size Controller (big)
A-Size Controller (small) - 24Panel del Operador-Permite el control de ciertas funciones básicas del robot
-Facilita carga y respaldo de archivos
-Provee indicadores de estado de operacion - 25Panel de operador (figure)
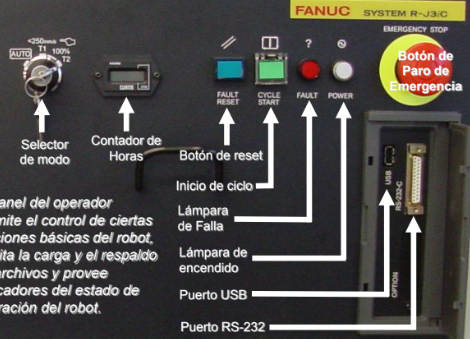
- 26Selector de Modo VersionesVersion dos modos:
AUTO, T1
Version tres modos:
AUTO, T1, T2 - 27modo T1,la velocidad de operación máxima del
robot es limitada a 250mm/sec. - 28Modo T2la velocidad de jogueo es restringida,
pero la velocidad máxima (100%) es permitida al
correr un programa. - 29Modo AUTOno es posible correr programas o
joguear el robot utilizando la interfase de
programación (teach pendant). - 30el robot solamente es energizado cuando el interruptor del DEADMAN es presionado ¿Que modos son?Modo T1 y T2
- 31componentes internos del controlador
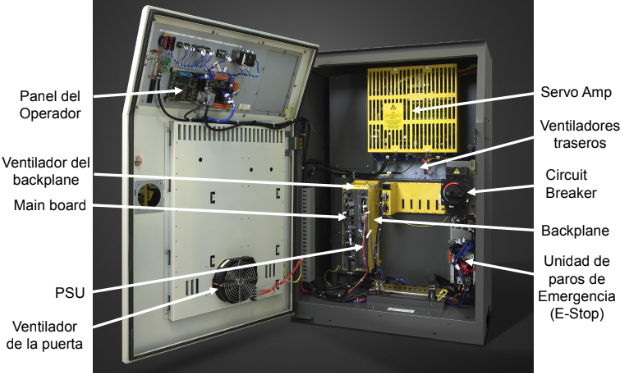
- 32Controlador electrico (componente) Main BoardLa tarjeta principal contiene un microprocesador, circuitos
periféricos y el circuito de servo control. - 33Controlador electrico (componente) E-stop unitLa unidad de paros de emergencia alimentará los servo
motores si las condiciones de seguridad son cumplidas. - 34Controlador electrico (componente) Power Supply UnitConvierte el VCA de entrada en distintos niveles
de VCD para la alimentación de los circuitos de control. - 35Controlador electrico (componente) BlackplaneTarjeta (Rack) para conexión de las distintas tarjetas de
circuitos impresos que facilita su alimentación y comunicación. - 36Controlador electrico (componente) Teach PendantPermite la interacción entre el Robot y el operador.
Información como el status del controlador es desplegada. - 37Controlador electrico (componente) Circuit BreakerProtección contra alta corriente.
- 38Controlador electrico MANTENIMIENTO PREVENTIVO-Verificar diariamente que todos los componentes esten limpios y sin daño fisico
-Verificar que no haya torsiones excesivas en el TeachPendant
-Revisar funcionamiento de ventiladores mensualmente, deben estar limpios
-Retirar tapa trasera del controlador y limpiar polvo acomulado cada seis meses - 39Para encender el robot R-30iALevantar palanca del
Circuit Breaker - 40Al encender el Robot El software realiza las siguientes acciones:-Inicializa las variables de sistema
– Inicializa los cambios de configuración de entradas / salidas.
– Muestra la pantalla inicial “Utilities Hints” - 41La manera en que el robot se mueve y los ejes involucrados varían de acuerdo a lo siguiente:-Velocidad de Override
-Sistema Coordenado - 42Velocidad OverrideQué tan rápido se movera el robot
- 43Sistema coordenadoManera en que el robot se movera
- 44ANtes de mover el robot se deben resetear...Las alarmas
MENU->Alarms->F1 [TYPE]->Alarm Long
F3 HIST (ultimas 100 alarmas) - 45Mover el robot en modo JOINTEs mover indivialmente cada uno de los ejes del robot
- 46Teclas de movimiento modo JOINTIdentificadas en el teachpendant como:
J1 a J6 - 47Movimiento del robot en modo CARTESIANOModos cartesianos:
-World
-Jog
-User
-Tool - 48Teclas de movimiento cartesianoIdentificadas en el teachpendant como:
J1 a J6 - 49Regla de la mano derecha
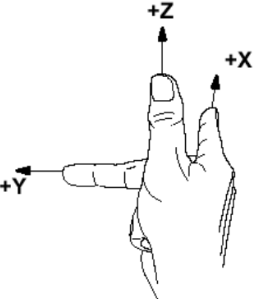
- 50Representacion WORLD (Tecla POSN)x, y y z
cambia a ser:
w, p y r - 51Plano TOOLMueve el TCP del robot en las direcciones z, y ó z y gira al rededor de z(w), y(p) y z(r) en el Tool Frame seleccionado corespondiente a cada gripper o herramienta montada sobre el faceplate
- 52Creando y modificando un programa
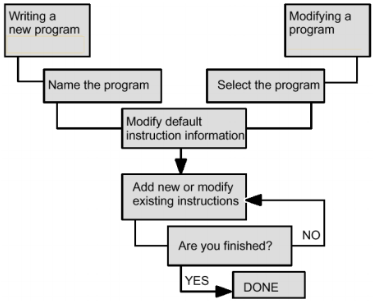
- 53Enseñanza de puntosPosiciones predefinidas
Macros - 54posiciones predefinidas• Pueden usarse varias veces en un programa.
• Pueden usarse en varios programas
• Registros de Posición pueden programarse para ésta tarea. - 55Macros• Realizan funciones específicas
• Pueden usarse cuando sea necesario
• Ejecución de distintas maneras. - 56Tipos de movimiento-Joint
-Linear
-Circular - 57—
Informações
- Descrição
- FlashCards sobre Sem título, criado por Jacqueline Salinas em 13-03-2019.
- Criado por
- Jacqueline Salinas
- Visualizações
- 0
- Avaliação