
Flashcards
Robotik
Flashcards do conjunto (41)
- 1Definiere FreiheitsgradeAnzahl der potenziell unabhängigen Bewegungen (wie Drehung,Translation) eines Körpers in Bezug auf ein bestimmtes Bezugssystem.
- 2Wie viele Freiheitsgrade hat die Schulter?3 Freiheitsgrade
- nach vorne und zurück
- seitwärts hoch und runter
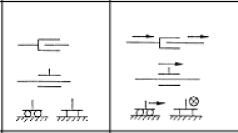
- drehen - 3- Zeichne Translation-Achse fluchtend (Teleskop) - Zeichne Translation-Achse nicht fluchten - Zeichne Verfahren-Achse
- 4- Zeichne Rotation-Achse fluchtend - Zeichne Rotation-Achse nicht fluchtend
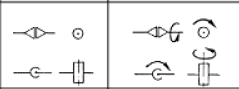
- 5- Zeichne Werkzeug Symbol - Zeichne Greifer Symbol

- 6Kennzeichen von Systemgrenzen und Trennung zwischen haupt und Nebenachse Zeichnen
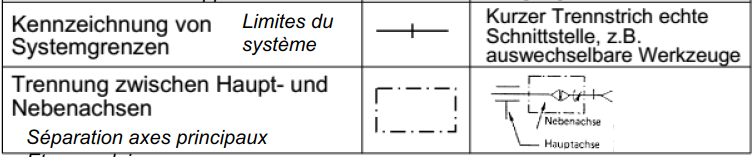
- 7Wie sieht der Arbeitsbereich eines Kartesischer Roboter aus? und wie Viele Freiheitsgrade hat er?Der Arbeitsbereich ist ein Quader
er hat 3 Freiheitsgrade (X-, Y-, Z- Achse) - 8Beispiele für Kartesischer Roboter-CNC
- Stickmaschine
- Pick and Place
- 3D Drucker
- Laserschneider - 9Vorteile eines Kartesischen Roboter- überall gleich Präzise
- hohe Stabilität
- Im vergleich zu anderen Roboter
großer Arbeitsbereich
- einfach zu Programmieren
- günstig
- Hohe Steifigkeit in
vertikaler Richtung - 10Nachteile eines Kartesischen Roboter- Platz aufwendig (Achsenlänge)
- Niedrige Arbeitsgeschwindigkeit
- Großer Kollision-raum
- Limitierte Bewegungsfreiheit - 11nenne alle KenngrössenGeometrie:
• Mechanische Systemgrösse
• Bewegungsraum, Arbeitsraum
Kinematik :
• Geschwindigkeit
• Beschleunigung
• Überschwingen
• Zykluszeit
Belastung:
• Nennlast = Werkzeuglast + Nutzlast
• Werkzeuglast = Last des Armes
• Nutzlast = Last des Transport
• Maximal last
• Nennmoment - 12Wozu dienen die Haupt-Achsen? und wozu dienen die Neben-Achsen?Die Hauptachsen dienen im Wesentlichen dazu, die Position Anzufahren.
Die Nebenachsen dienen zur Orientierung des Werkstücks bzw. des Werkzeuges im Raum. - 13Verschiedene Gelenke Aufzählen
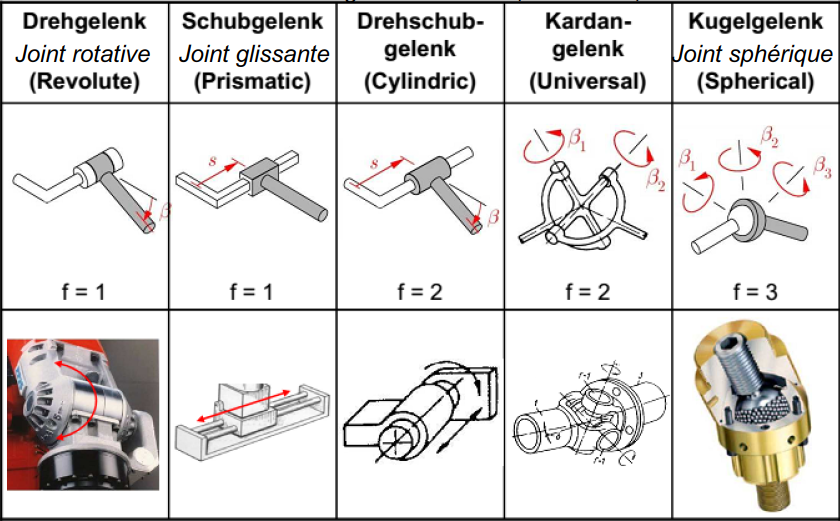
- 14Wie viele Freiheitsgrade hat der Zylindrische Roboter?1-2 in Rotation
2 in Translation (hoch/runter, rein/raus)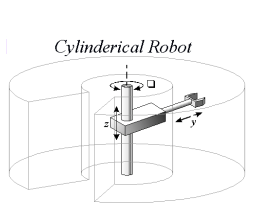
- 15Beispiele zylindrischer Roboter- Autoparking-Roboter
- Werkzeugbestückung
- Lager Archivierung
- Jukebox
- Pick and place (P&P) - 16Vorteile Zylindrischer Roboter- Hohe Winkelgeschwindigkeit
- Einfacher Aufbau - 17Nachteile Zylindrischer Roboter- Auflösung nicht konstant
- geringe Auflösung
- Tot-Zonen
- Komplizierter zu Programmieren - 18Freiheitsgrade von Scara Roboter3 in Rotation
1 Translation (hoch/runter)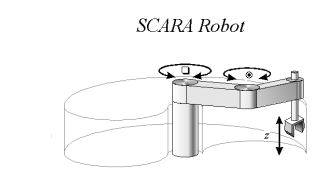
- 19Beispiele Scara Roboter?- P&P (pick and place)
- Verschraubungen - 20Vorteile Scara Roboter- Hohe Winkelgeschwindigkeit
- Mehrere Singularitäten
- Hohe Steifigkeit in
Vertikaler Richtung - 21Nachteile Scara Roboter-(für Programmierer)
Mehrere Singularitäten
- Meistens nicht 360 Grad - 22Freiheitsgrade Sphärischer (polar) Roboter2 Rotation
1 Translation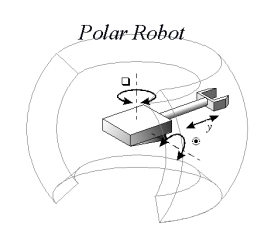
- 23Vorteile Sphärischer (polar) Roboter- Kann hoch heben
- 24Nachteile Sphärischer (polar) Roboter- Komplexe Programmierung
- Komplizierter Aufbau der Achse
- Teuer
- Transport fast nie Vertikal
- Selten verwendet - 25Freiheitsgrade Knickarm-Roboter5 Rotationen
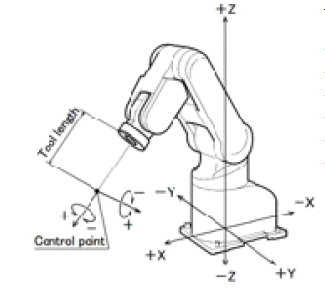
- 26Beispiele Knickarm-Roboter- Automobilindustrie
- Medizin
- P&P
- Bombenentschärfung
- Barkeeper
- CNC für Kunststoff oder Holz - 27Vorteile Knickarm-Roboter- Sehr Flexibel
- Hohe Winkelgeschwindigkeit
- Grosse Arbeitszone - 28Nachteile Knickarm-Roboter- Teuer
- Aufwendige Programmierung
(komplexe Mathematik)
- Nicht sehr präzise (viele Axe
fehler multipliziert)
- Kollisionsgefahr - 29Freiheitsgrade Parallelroboter (Delta- Roboter)3 Rotationen
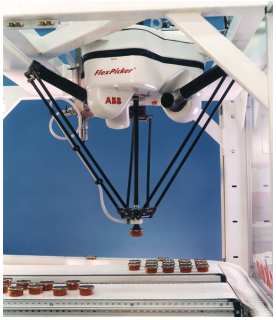
- 30Vorteile Parallelroboter (Delta- Roboter)- Sehr Schnell
- Hygienisch
- geringe bewegte masse
- hohe Dynamik - 31Nachteile Parallelroboter (Delta- Roboter)- Schwer zu Programmieren
(komplexe Mathematik)
- Geringe Nutzlast
- Beschränkter Arbeitsbereich - 32Beispiele Parallelroboter (Delta- Roboter)- Sortieraufgaben P&P
- 3D Drucker
- Sterile aufgaben - 33Überlege dir was wohl die Haupt Achse und was die Neben Achse eines Knickarm Roboter sind.
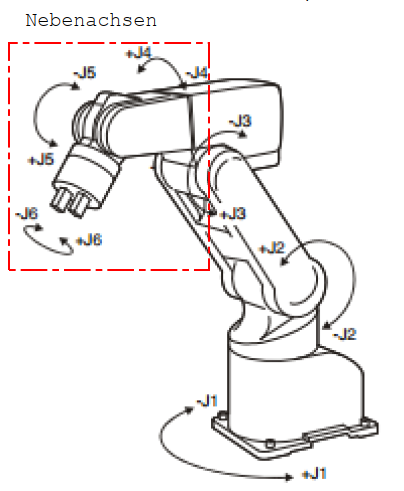
- 34Beschreibe den Unterschied von asynchronen, synchronen und Überschleifen Bewegungen. Und mögliche vorteile.
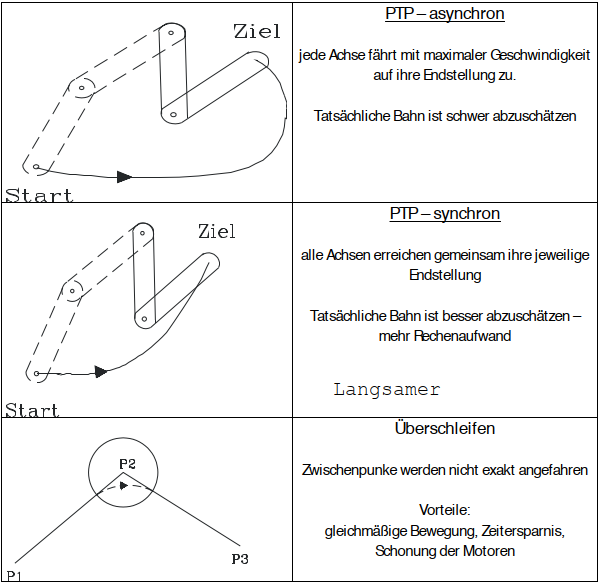
- 35beschrifte die Nr.1. Schrittnummer
2. Befehl
3. Befehlsparameter
4. Angehängte Anweisung (optional)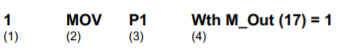
- 36Convention Buchstabe für: - Position Variable - Gelenk Variable - Numerische Variable (integer, real) - String- P Position Variable
- J Gelenk Variable
- M Numerische Variable (integer, real)
- C String - 37Definiere eine PositionsvariableDEF POS Pstart
- 38Definiere eine Nummerische Variable für einen ZählerDEF INTE Ncount
- 39Warte befehl 1 SekundeDLY 1
- 40Sicherheitsregel: max Geschwindigkeit?Bei den Versuchsdurchläufen ist die
Geschwindigkeit OVRD max. 30%, und die
Kontrollergeschwindigkeit max. 30%
"OVRD 30" - 41—
Informações
- Descrição
- 2. Jahr Technik und Umwelt FlashCards sobre Robotik, criado por Pascal Gerster em 26-01-2020.
- Criado por
- Pascal Gerster
- Visualizações
- 175
- Tags
- Avaliação