
História dos Sistemas de Controle
Slides do conjunto (5)
-
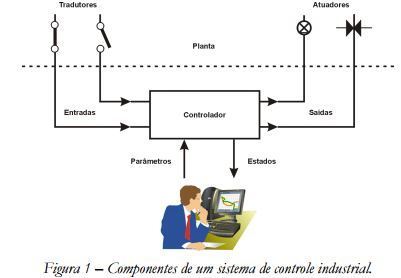
- Todos sistemas de controle apesar do tamanho e complexidade, podem ser divididos em três partes com funções bem
- definidas, os transdutores, os controladores e os atuadores.
- O controlador monitora o estado real do processo de uma planta através de um número
- de transdutores. Os transdutores convertem as grandezas físicas em sinais normalmente
- elétricos, os quais são conectados com as entradas dos controladores. Com base nos estados das suas entradas, o controlador utiliza um algoritmo de controle
- embutido para calcular os estados das suas saídas. Os sinais elétricos das saídas são
- convertidos para o processo através dos atuadores. Muitos atuadores geram
- movimentos como válvulas, motores, bombas e outros utilizam energia elétrica e
- pneumática.
-
- Os processos industriais podem facilmente impressionar pela sua complexidade.
- Entretanto, muitos processos podem ser simplificados através da divisão em subprocessos
- menores:
- Monitoração: O subsistema de monitoração mostra os estados do processo para o operador e destaca
- as condições anormais que necessitam que seja tomada alguma ação por parte dele.
- Sequenciamento: Nestes sistemas, não é possível definir uma combinação de entradas, resultando em
- determinadas saídas (lógica combinatória). As saídas são dependentes de uma seqüência
- de entradas já ocorridas. A monitoração da seqüência de ações é possível através de
- funções do tipo memória.
- Malhas de Controle:
- Controlador de malha aberta consiste em um sistema que não possui realimentação. Mais detalhadamente o controle em malha aberta consiste em aplicar um sinal de controle na entrada de um sistema, esperando-se que na saída a variável controlada consiga atingir um determinado valor ou apresente um determinado comportamento desejado.
- Controlador de malha fechada também chamado de controle retroativo (realimentação ou feedback) necessita de informações da saída do controlador através de elementos sensores ou transdutores, compara o sinal da saída com o set-point (referência) e corrige a saída caso a mesma esteja desviando-se dos parâmetros programados.
-
Resumo: História do Controle Automático
- 1769 ⇒ Máquina a vapor de James Watt
- 1868 ⇒ J. C. Maxwell desenvolve o modelo matemático para o controle de uma
- máquina a vapor
- 1913 ⇒ Henry Ford desenvolve uma máquina de montagem utilizada na produção de
- automóveis
- 1927 ⇒ H. W. Bode analisa amplificadores realimentados
- 1932 ⇒ H. Nyquist desenvolve um método para analisar a estabilidade de sistemas
- 1952 ⇒ Controle numérico desenvolvido pelo MIT
- 1954 ⇒ George Devol desenvolve o primeiro projeto industrial robotizado
- 1970 ⇒ Teoria de variáveis de estado e controle ótimo é desenvolvida
- 1980 ⇒ Projeto de sistemas de controle robusto é desenvolvido
- 1990 ⇒ Automação da manufatura é difundida
- 1994 ⇒ Controle automático é largamente utilizado em automóveis. Sistemas robustos
- são utilizados na manufatura
-
Computador para Controle de Processo
- Os primeiros computadores foram desenvolvidos nos anos 50, os quais eram muito
- grandes e de custo elevado. Estes computadores foram utilizados principalmente em
- tarefas administrativas como folha salarial, contabilidade e operações bancárias. Os microprocessadores foram desenvolvidos nos anos 70, iniciando uma dramática
- revolução que resultou em computadores menores e mais baratos. Nos anos 70, muitos
- sistemas de controle foram desenvolvidos utilizando microprocessadores como
- controladores. Os primeiros
- sistemas de controle baseados em computadores necessitavam de interfaces especiais
- para manipular os sinais provenientes dos transdutores e atuadores. Estas interfaces
- normalmente tinham de ser desenvolvidas especialmente para cada planta industrial.
- Desde então, diversos fabricantes desenvolveram módulos de interfaces padrões para
- sinais digitais e analógicos.
-
- Para atender à demanda da indústria, vários fabricantes desenvolveram no início dos
- anos 70 o Controlador Lógico Programável (CLP). Os primeiros CLPs foram desenvolvidos
- inicialmente para a substituição dos sistemas de controle baseados em relés. Independentemente do fabricante e do tipo de CLP, a maioria dos CLPs possui três
- parte principais: CPU, memória e a unidade de Entradas e Saídas (E/S), todas
- comunicando através de um barramento de comunicação. A CPU coordena todas as
- tarefas do CLP e executa o programa de controle armazenado na memória. Os estados
- reais do processo são monitorados e amostrados pela unidade de E/S. Além das
- instruções lógicas, o CLP atual também possui uma grande capacidade aritmética.
- Portanto, muitos fabricantes estão adotando o termo Controlador Programável (CP) ao
- invés de CLP. A programação de CLPs é feita através de um computador externo, o
- qual é chamado de estação de engenharia. O programa compilado é carregado na CPU e
- depois armazenado na memória utilizando-se uma porta serial ou uma rede local (LAN).
- A maioria dos CLPs permitem a monitoração dos estados do processo no modo on-line
- utilizando-se a estação de engenharia, enquanto o programa está sendo executado.
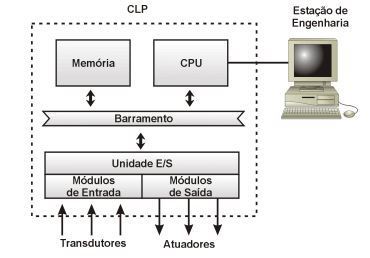
- Legenda: Componentes de um controlador programável
Informações
- Descrição
- Slides sobre História dos Sistemas de Controle, criado por Danielle Almeida em 24-08-2016.
- Criado por
- Danielle Almeida
- Visualizações
- 94
- Tags
- Avaliação