
Flashcards
Bloque 3_TecnoMonkeys
Flashcards do conjunto (37)
- 1Universidad Autonoma del Estado de Hidalgo preparatoria 1 INTEGRANTES: -Alejandra Samara Aragón García Mayte Ortiz De Los Angeles. -Maria del Carmen Hernandez Maldonado -Sergio Elias Gomez MaldonadoBloque lll
3ro 42
"Soluciones tecnológicas"
"TECNOMONKEYS" - 2DISPOSITIVOS PARA PROTOTIPOS
- 3Actuadores análogicosConcepto y clasificación de los actuadores analógicos
Un actuador analógico es aquel que produce un comportamiento analógico, comúnmente eléctrico/mecánico, al recibir una señal procesada por un controlador.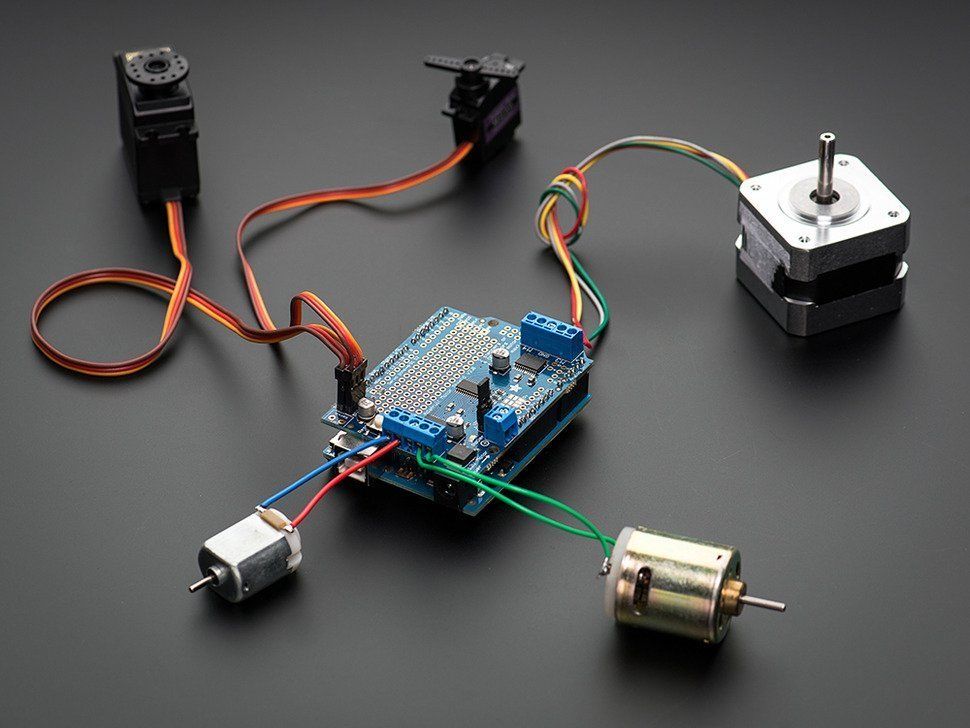
- 4Actuadores digitalesConcepto y clasificacion de los actuadores digitales
Dependiendo de el origen de la fuerza el actuador se denomina "neumatico", "hidráulico" o "eléctrico".
Se clasifica por:
-Motores de corriente continua
-Controlados por excitación
-Controlados por inducción
-Motores de corriente alterna
- 5Usos y ejemplos de los actuadores digitalesEs un inherentemente mecánico, su función es proporcionar fuerza para mover o "actuar" otro dispositivo mecánico.
Como por ejemplo:
-Electrónicos.
-Hidráulicos.
-Neumáticos. - 6Usos y Ejemplos de los actuadores análogicosControlan pulsos, controlar la fuerza eléctricos en un circuito motriz de un dispositivo.
Como por ejemplo:
-Líneas de producción.
-Líneas de ensamble.
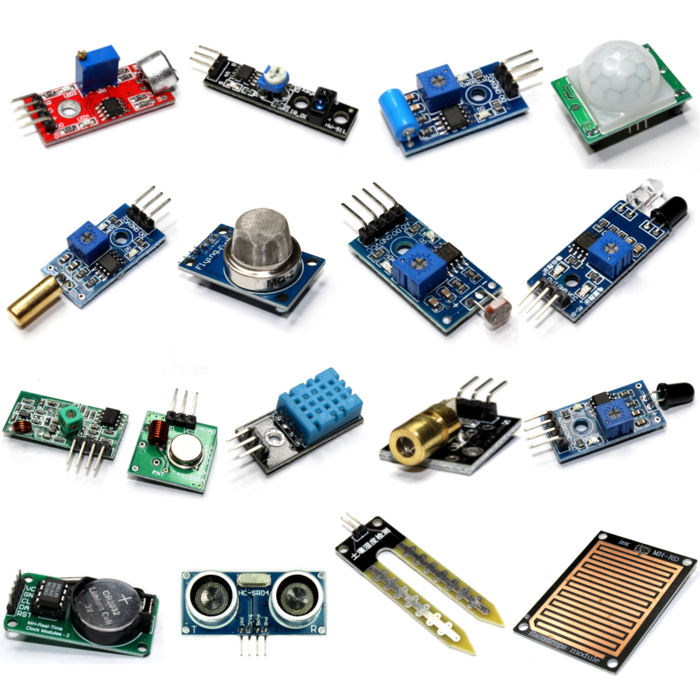
-Sistemas de riego. - 7SENSORESEs un dispositivo que capta magnitudes físicas (variaciones de luz, temperatura, sonido, etc...) u otras alteraciones de su entorno.
- 8SENSORES DIGITALESFuncionan al encender las luces detectando la presencia humana, ajustando la temperatura ambiente, detectando humo o fuego abriendo la puerta del garaje al detectar la presencia de nuestro coche al estar cerca de la puerta etc...
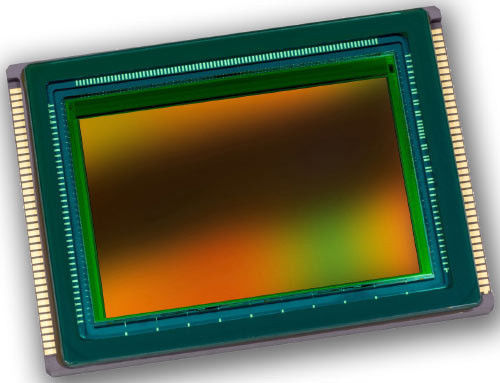
- 9TIPOS DE SENSORES*Sensores de temperatura
*Sensores de proximidad
*Acelerómetro
*Sensor infrarrojo - 10SENSORES ANALOGICOSEs aquel que como salida emite una señal comprendida por un conjunto de valores que varían a través del tiempo (valor analógico)
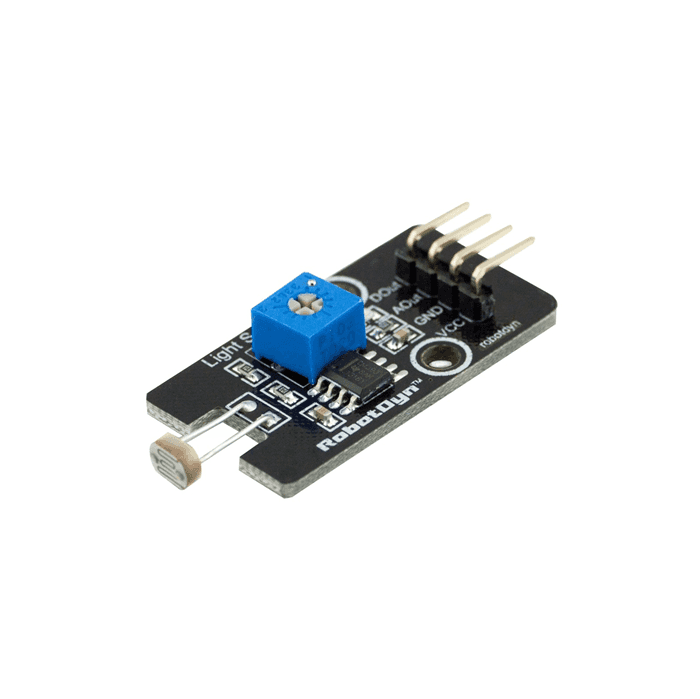
- 11TIIPOS DE SENSORES ANALOGICOS*Termómetro
*Sensor de presión
*Velocímetro
*Sensor de profundidad de líquidos
*Sensor de gas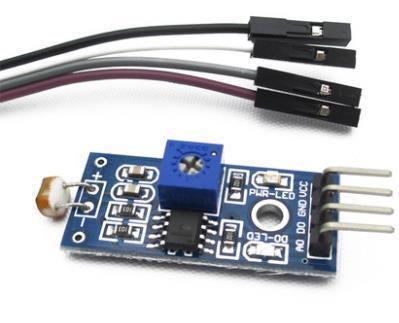
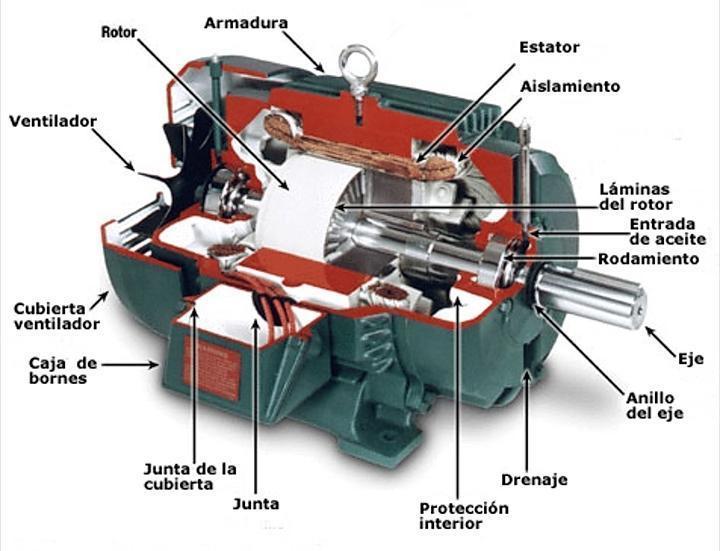
- 12MOTOR DCEs una maquina que combierte la energía eléctrica en mecánica
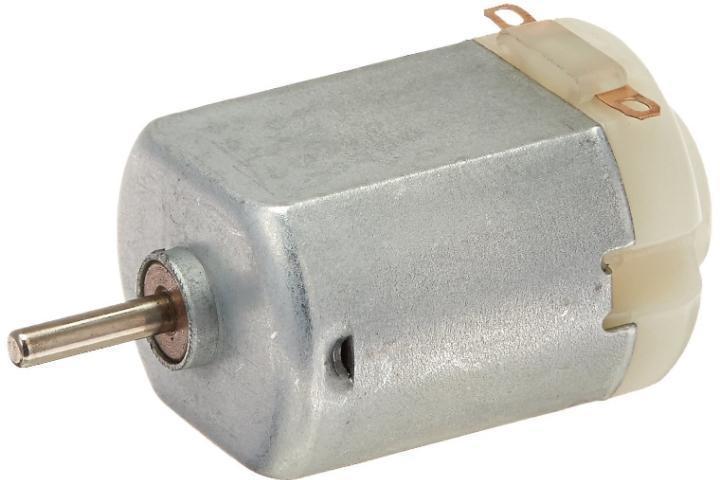
- 13PARTES DE UN MOTOR DC
- 14¿Que es Motor de Excitación Independiente?Los devanados inductor e inducido se conecta a redes diferentes
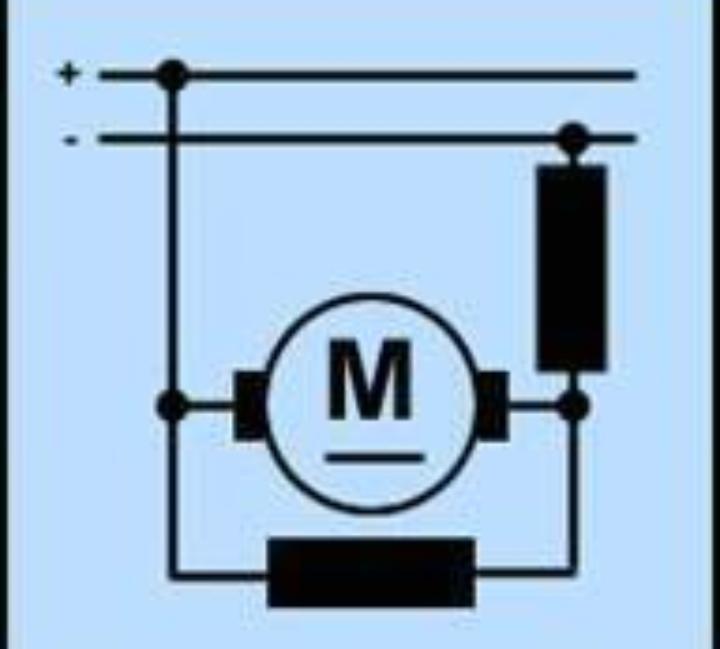
- 15¿Que es un Motor Serie?El inductor y el inducido son atravesados por la misma intensidad (conexió en serie)
- 16¿Que es Motor de derivacion o Shunt?El inductor está conectado en derivación
- 17¿Que es un Motor Compound?El inductor es excitado a la vez mediante el sistema serie y derivación
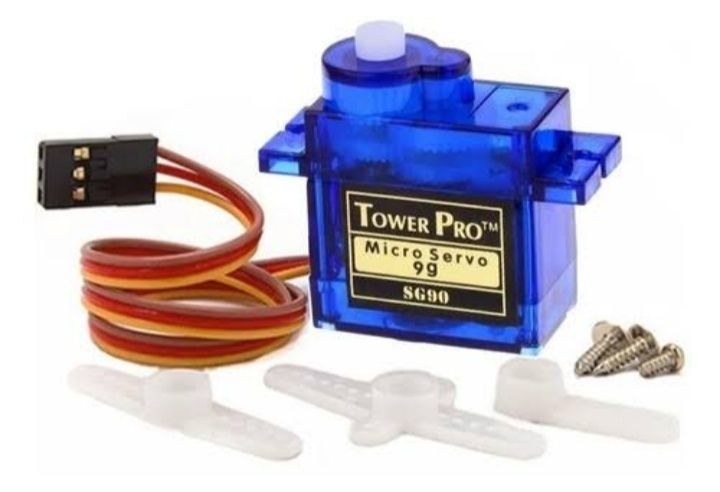
- 18SERVOMOTORESEs un dispositivo electromecánico que consiste en un motor eléctrico un juego de engranes y una tarjeta de control
- 19CLASIFICACIÓNSERVOMOTORES DE RANGO DE GIRO LIMITADO: Permiten una rotación del eje de 180 grados.
SERVOMOTORES DE ROTACIÓN CONTINUA: Son capaces de girar 360 grados
SERVOMOTORES DE CORRIENTE CONTINUA:Su funcionamiento deriva de utilizar un motor de corriente continua de pequeño tamaño. - 20EJEMPLOS DE APLICACIONESLos servomotores se utilizan en aplicaciones que requieren variaciones rápidas de velocidad sin sobre calentar un motor.
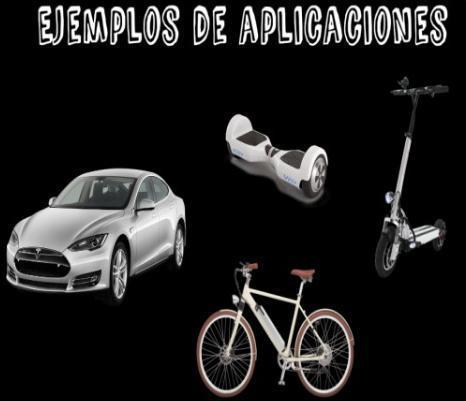
- 21MOTORES DE PASOSEs un dispositivo electromagnético que convierte impulsos eléctricos en movimientos mecánicos.
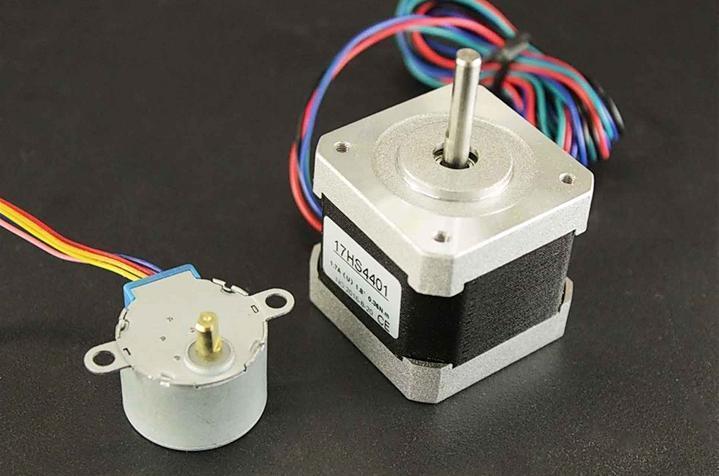
- 22CLASIFICACIÓNHay tres tipos de motores paso a paso
1.-Motor paso a paso de imán permanente.
2.-Motor paso a paso de reluctanica variable
3.-Motor paso a paso híbrido.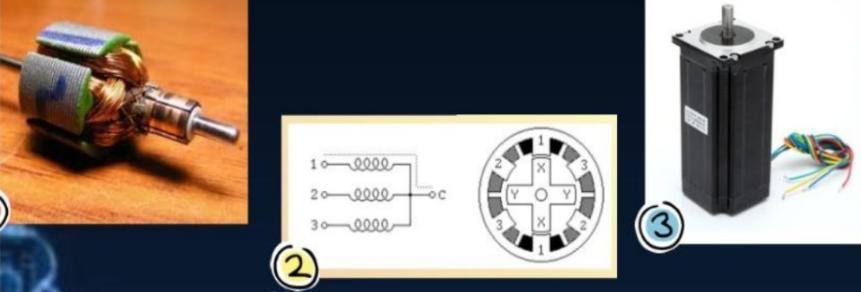
- 23EJEMPLOS DE APLOCACIONESLos motores paso a paso se utilizan a menudo en máquinas y aparatos electrónicos
*Máquinas para aplicacíon de etiquetas *Impresión de formas continuas
*Psicionamiento - 24PROTOTIPOSEs una representación visual o real de un serviciop o producto que se quiere lanzar a un mercazdo, con la finalidad de detectar posibles fallas durante el funcionamiento.
- 25DESING THINKINGEs un mátodo para generar ideas inivadoras que centra su eficacia en entender y dar solución a las necesidades reales.
- 26¿COMO FUNCIONA?1.-EMPATIZAR
ponerse en el lugar del cliente y conocer su verdadero problema.
2.-DEFINIR
recopilar - 27CARACTERISTICAS*Utilizar el pensamiento dirigente
*Modifica para obtener resultados óptimos
*Genera llivia de ideas
*Se trabaja en equipo - 28LA ROBÓTICAEs una rama interdiciplinaria de la ingeniería, que se desprende de las ingenierías mecánica.
- 29UN ROBOTEs una maquina programable que posee cierto grado de inteligencia, es capaz de ejecutar tareas de manera automática.
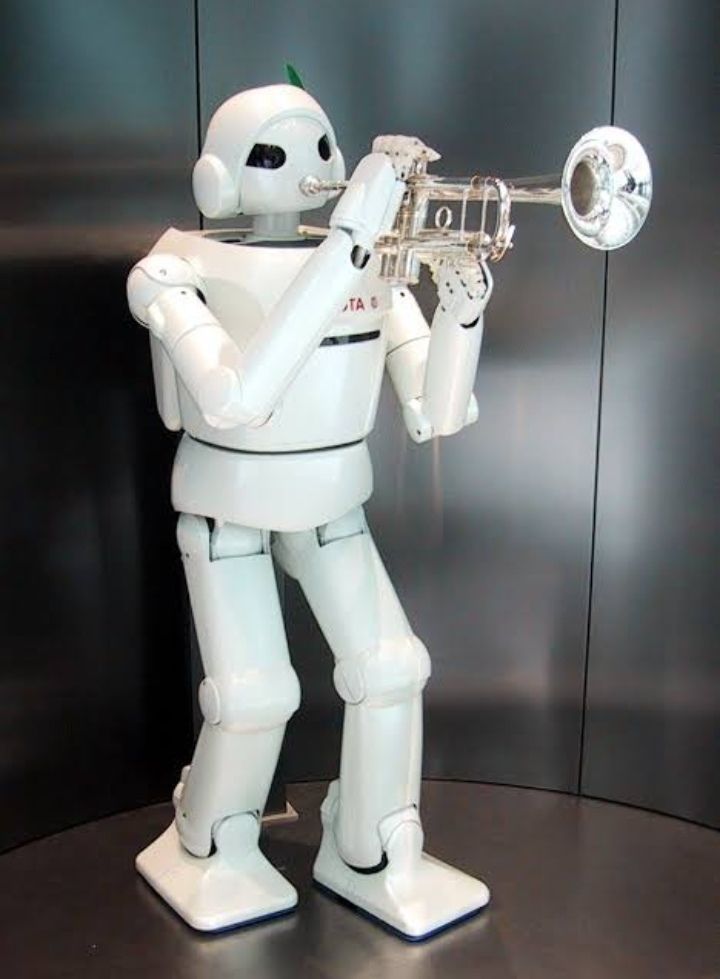
- 30ARQUITECTURA DE UN ROBOTLos robots están integrados por grupós de componentes que al interactuar entre ellos hacen posible su funcionamiento, estos elementos soin piezas mecánicas.
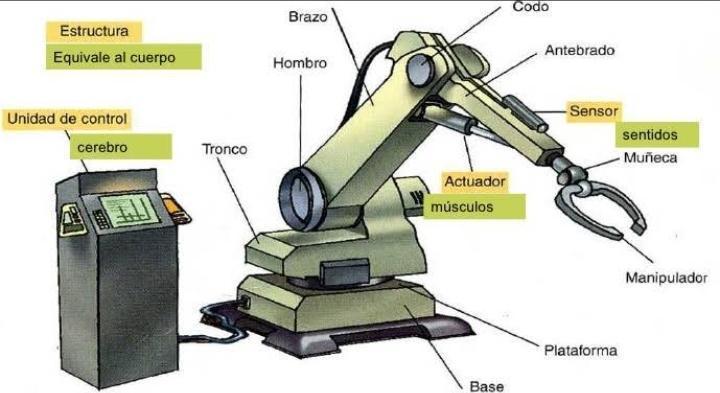
- 31SISTEMAEs un conjunto de partes o elementos organizados y relacionados que interactúan entre sí para lograr un objetivo.
- 32SISTEMAS EMBEBIDOEs un sistema de computación diseñado para realizar una o algunas funciones dedicadas.
- 33ELEMENTOS PRINCIPALES QUE INTEGRAN UN SISTEMA DE CONTROL O ROBÓTICO1. Los sensores
2. Los actuadores
3. La unidad de procesamiento
4. Código de programación
5. Fuente de alimentación - 34ARDUINOEs una plataforma de desarrollo basada en una placa electrónica de hardwere libre que incorpora un microcontrolador.
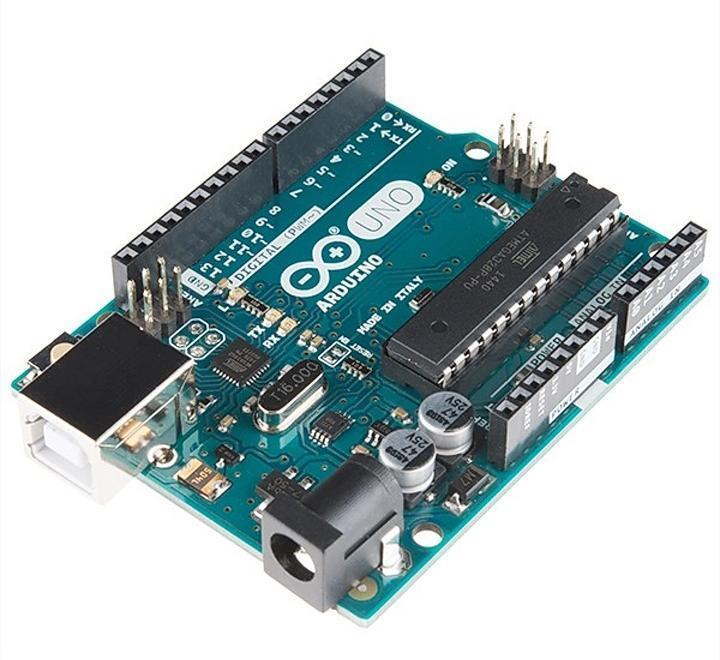
- 35RASBERRY PiEs una placa de ordenador simple que permite la carga de un sistema operativo sobre el cual se puede instalar software de programación.
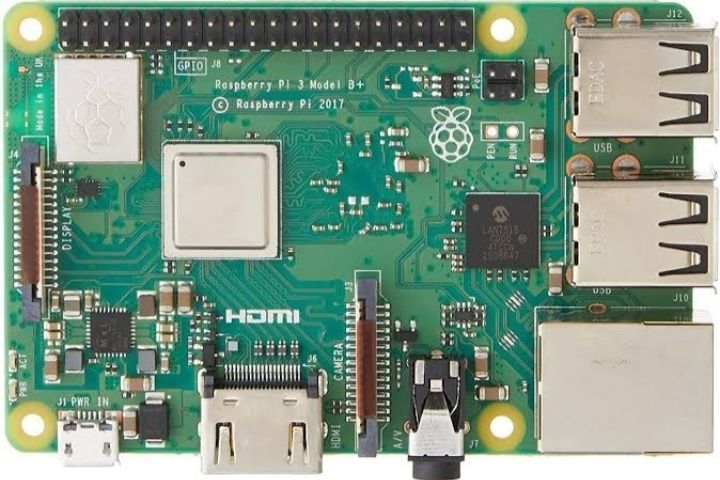
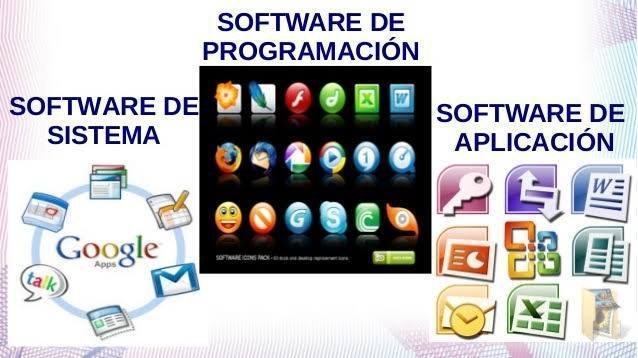
- 36TIPOS DE SOFTWARE1. SOFTWARE DE SISTEMA.- Es el programa responsable de la ejecución de todas las aplicaciones necesarias para que un sistema opere correctamente.
- 372. SOFTWARE DE PROGRAMACIÓNSon todas las herramientas que permiten el desarrollo de nuevo software.
Informações
- Descrição
- Recopilacion de conocimiento del bloque lll
- Criado por
- ALEJANDRA SAMARA ARAGON GARCIA
- Visualizações
- 53
- Tags
- Avaliação