
Flashcards
Grundlage Robotik (6)
Flashcards do conjunto (14)
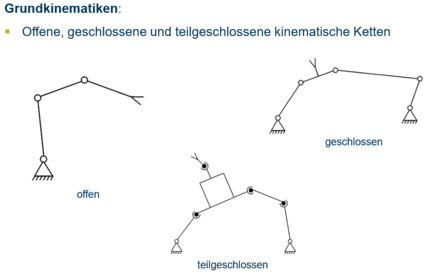
- 11. Skizzieren und benennen Sie die verschiedenen Arten von kinematischen Ketten? Worunter fallen die seriellen bzw. parallelen Roboter?
- 22. Wie unterscheiden sich serielle und parallele Kinematiken hinsichtlich ihrer bewegten Massen, ihrer Steifigkeit und dem Arbeitsraumseriell
Kinematik T-T-T
Arbeitsraum: Kasten
parallele
Kinemtaik R-R-R
Arbeitsraum: Rund Holländ. Käse - 33. Was versteht man unter einer redundanten kinematischen Kette?Anzahl der Gelenke entspricht Anzahl der Freiheitsgrade
- 44. Was versteht man unter der Pose eines Roboters?Industrieroboter beschreiben Posen (Position und Orientierung) im Arbeitsbereich mit verschiedenen Koordinatensystemen
- Bezugskoordinatensysteme und
Körperkoordinatensysteme
-Ortsfest oder variabel - 55. Welche Koordinatensysteme werden bei einem Industrieroboter unterschieden?1.Achsspezifische Roboterkoordinaten
2.Roboterbasiskoordinaten Weltkoordinaten
3.Werkzeug-/EffektorKoordinaten - 66. Wofür steht die Abkürzung TCP bei Industrierobotern? Was ist hiermit gemeint?Tool Center Point (TCP)
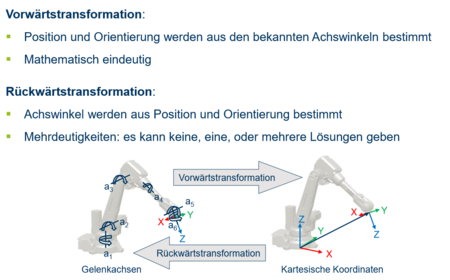
- 77. Was versteht man unter der Vorwärtstransformation bzw. Rückwärtstransformation?
- 88. Nach welcher bekannten Konvention kann die Lage zweier Koordinatensysteme zueinander zur Berechnung der Vorwärtskinematik beschrieben werden? Wie viele Parameter werden hier verwendet? Benennen Sie diese Parameter.Denavit-Hartenberg-Konvention
Parameter (Teta-i , di, ai , alpha- i) - 99. Nennen Sie Standardbewegungsbefehle bei Industrierobotern. Erläutern Sie die Bewegungsbefehle PTP (2 Arten) und LIN bei der Programmierung von Industrierobotern. Welche Risiken und Vorteile birgt der PTP - Befehl in sich?aufwenig
- 1010. Worin unterscheiden sich die Wiederhol- und Absolutgenauigkeit?Wiederholgenauigkeit:
Durchschnittliche Abweichung zwischen den Istposen bei wiederholtem Anfahren einer Sollpose - 1110. ArbeitsgenauigkeitAbsolutgenauigkeit:
Abweichung zwischen der Sollpose und dem Mittelwert der Istposen bezogen auf das Basiskoordinatensystem (absolut) - 1211. Nennen Sie Einflussfaktoren auf die Posegenauigkeit von IndustrieroboternKonstruktionssteifigkeit: statisch
Steuerung: Transformationsgenauigkeit
Getriebe: Übersetzung
Sensorik: Genauigkeit - 1312. Nach welchen Kategorien lassen sich Wegmesssysteme einteilen?-Messgrößenabnahme
-Messwerterfassung
-Ankopplung der Messwerterfassung
-Messverfahren
-Art des Messprinzips - 1413. Nennen Sie Arten von Messprinzipien bei Wegmesssystemen-Elektromechanisch
-Induktiv
-Elektromagnetisch
-Halleffekt
Informações
- Descrição
- FlashCards sobre Grundlage Robotik (6), criado por pelsin pelsin em 03-03-2016.
- Criado por
- pelsin pelsin
- Visualizações
- 178
- Avaliação