
Quiz
PREGUNTA DE ESPECIALIDAD 1
This quiz has a time limit, so it opens in the usual player.
Questions in this quiz (100)
1Los motores paso a paso tienen diferentes ventajas
Entonces, ¿Cuál de estas es una ventaja de los motores paso a paso?- AA.- Tienen alto torque a baja velocidad angular
- BB.- Operan en lazo cerrado
- CC.- Son directamente compatibles con señales analógicas
- DD.- Necesitan encoders y tacómetro
2Miden la velocidad (normalmente. angular, puesto que suelen ser rotacionales) d la articulación a que se conectan.
Entonces, ¿Qué tipo de sensor genera una tensión alterna de amplitud proporcional a la velocidad angular de giro?- AA.- Sensor eléctrico
- BB.- Sensor óptico
- CC.- Sensor magnético
- DD.- Sensor de proximidad
3Actuador es todo dispositivo que ejerce fuerzas o momentos sobre las partes de un robot haciendo que éstas se muevan.
¿Cuáles son las tecnologías en los actuadores fundamentales que se utilizan hoy en día en los robots?- AA.- Potencia, presión
- BB.- Velocidad, programación
- CC.- hidráulica, neumática y eléctrica
- DD.- Electricidad, base de datos
4Todos los sensores entregan información acerca de lo que rodea al robot, y son llamados sensores externos.
¿Seleccione el sensor externo de tacto?- AA.- Resistivos
- BB.- De varilla
- CC.- De efecto hall
- DD.- Por deflexión de los dedos
5El lenguaje de programación del robot deberá permitir el control simultáneo de todas sus articulaciones y el funcionamiento concurrente con otros brazos y siempre con sus propios sensores externos que puedan mandar señales en cualquier momento.
Entonces, ¿El lenguaje deberá permitir alguna forma de ………………….?- AA.- Paralelismo.
- BB.- Comunicación.
- CC.- Estructura de datos.
- DD.- En su movimiento.
6Handey es, probablemente, el prototipo de sistema robótico clásico, basado en la descomposición funcional y vertical. Genera movimientos para operaciones de recoger y dejar, en entornos modelizados con precisión y en robots de hasta 6 g.d.l con pinzas de garras plano-paralelas.
Entonces, ¿Cuál es la restricción que habrá de cumplirse (y que Handey comprobará) para que pueda realizarse una tarea de recoger-dejar?- AA.- Las posiciones de agarre y depósito deben ser inalcanzables.
- BB.- Debe generar movimientos que reduzcan la incertidumbre del entorno.
- CC.- Debe existir un camino libre de colisión y cinemáticamente alcanzable desde la configuración inicial del robot hasta la posición de agarre.
- DD.- El agarre debe ser inestable.
7Actuadores son dispositivos que ejercen fuerzas o momentos sobre las partes de un robot, haciendo que éstas se muevan.
¿Cuál de los siguientes actuadores utiliza presión de aire para realizar movimientos?- AA.- Servo amplificadores
- BB.- Eléctrico
- CC.- Neumáticos
- DD.- Hidráulicos
8Los sistemas operativos tienen como característica responder a cualquier petición en un tiempo acotado, y no pueda quedar bloqueado.
Entonces, ¿Qué característica es más importante en los sistemas operativos?- AA.- Mejorar la velocidad del hardware, y que tenga un diseño cuidadoso de cada proceso.
- BB.- El que sea de tiempo real.
- CC.- Depende de la velocidad del computador usado.
- DD.- Simplificar enormemente la programación
9Se llama navegación al conjunto de métodos y técnicas usados para dirigir el curso de un robot móvil.
Entonces, ¿Para efectuar la navegación del robot que debemos disponer?- AA.- GPS
- BB.- Brújula
- CC.- Mapa
- DD.- Algoritmo
10Handey es, probablemente, el prototipo de sistema robótico clásico, basado en la descomposición funcional y vertical.
Entonces, qué es Handey?- AA.- No genera movimientos para operaciones de recoger.
- BB.- Handey es esencialmente un sistema de planificación.
- CC.- Es un sistema de programación de robot a nivel de tarea.
- DD.- Es un robot rápido.
11Las señales eléctricas no deseadas suelen ser generadas por diversas fuentes, generalmente clasificadas por las interferencias hechas por el hombre o por ruido generado naturalmente.
Entonces, el ruido inevitable en las comunicaciones eléctricas es el ruido térmico, y es generado por:- AA.- Temperatura del medio ambiente.
- BB.- Calor causado por otros equipos electrónicos.
- CC.- Ruido electromagnético causado por maquinas en movimiento.
- DD.- Movimiento de los electrones en un medio de conducción.
12En sistemas donde se aplica la modulación digital de pulsos, las muestras transmitidas pueden tomar solo valores discretos.
Entonces, cuál de las siguientes técnicas está considerada dentro de las principales modulaciones digitales de pulsos- AA.- Amplitud Modulada (AM).
- BB.- Modulación por codificación de pulsos diferencial (DPCM)
- CC.- Frecuencia Modulada (FM).
- DD.- Codificación por desplazamiento de fase (PSK).
13La reducción de la cantidad de datos es necesaria para transmitir o grabar, teniendo en cuenta la capacidad de almacenamiento de los soportes y de igual modo que los equipos de transmisión solo pueden manejar una determinada tasa de datos.
Entonces, ¿Cómo se denomina esta técnica?- AA.- Atenuación de datos.
. - BB.- Filtrado de datos.
- CC.- Codificación de datos.
- DD.- Compresión de datos
- AA.- Atenuación de datos.
14Los codecs son los dispositivos que realizan la codificación y decodificación de la voz.
Entonces, cual códec fue desarrollado originalmente para video conferencias en la PSTN, y es actualmente utilizado en sistemas de VoIP.:- AHybrid MPC-MLQ and ACELP (G.723.1)
- BLD-CELP: Low-Delay code excited linear prediction (G.728)
- CCS-ACELP: Conjugate Structure Algebraic Codebook Excited Linear Prediction (G.729)
- DSub-band ADPCM (G.722)
15El codec G.722 es un estándar de codificación para señales de audio de banda ancha (50 Hz a 7 kHz) desarrollado por la ITU.
Entonces, como puede operar en tres modos diferentes, cuales son los bit rates generados:- AA.- 24, 56 kbps a nivel del muestreo
- BB.- 64, 56 y 48 kbps a nivel de la codificación
- CC.- 64 kbps a nivel de la codificación
- DD.- 64, 56 y 48 kbps a nivel de la quantización
16Los codecs son los dispositivos que realizan la codificación y decodificación de la voz.
Entonces, que técnica utiliza el codec G.729, que es un estándar de codificación para señales de audio desarrollado por la ITU, codificando las señales de voz a 8 kbit/s:- AA.- CS-ACELP (Conjugate-Structure Algebraic-Code-Excited Linear-Prediction)
- BB.- MPC-MLQ (Multi-Pulse Maximum Likelihood Quantization)
- CC.- ADPCM (Adaptive Differential Pulse Code Modulation)
- DD.- LPC (Linear Prediction Coefficients)
17 JPEG (Joint Photographic Experts Group) es un estándar diseñado para comprimir imágenes fijas, tanto en color como en blanco y negro
Entonces, el estándar JPEG 2000 que está también basado en la idea de utilizar para la codificación los coeficientes de una transformación, cual transformación más eficiente que DCT utiliza:- AA.- Codificación entrópica (Entropy Coding)
- BB.- Transformada Discreta del Coseno (DCT)
- CC.- Transformadas Discretas de Wavelets (DWT)
- DD.- Valor del error cuadrático medio (MSE)
18La propiedad que distingue un sistema de radio digital de un sistema convencional de radio AM, FM o PM es la naturaleza de la señal moduladora. Los sistemas digitales y analógicos de radio usan, ambos, portadoras; sin embargo, en la modulación analógica la señal moduladora es analógica, y en la modulación digital la señal moduladora es digital.
Entonces, indicar el tipo de radio digital que produce la onda de salida que se muestra en la parte inferior:
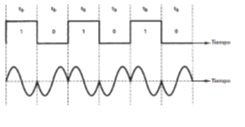
- AA.- FSK, frequency-shift keying
- BB.- CO–FSK, continuous phase frequency shift keying
- CC.- Modulación digital de amplitud
- DD.- BPSK, binary phase shift keying
19El diagrama de constelación, también denominado espacio de señal es un método de representación en el plano complejo de los estados de símbolo en términos de amplitud y fase en los esquemas de modulación digital tales como QAM o PSK
Entonces, según el diagrama de constelación mostrado a cual modulación corresponde:
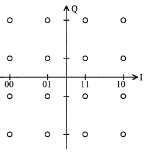
- AA.- 4PSK
- BB.- 16QAM
- CC.- 64QAM
- DD.- PSK
20el Criterio de Nyquist para ISI (Inter-symbol Interference) describe las condiciones bajo las cuales, cuando satisfechas por un canal de comunicación (incluyendo las respuestas de los filtros de transmisión y recepción), resultan en una Interferencia entre símbolos nula. Este criterio provee un método para construir funciones de banda limitada que resistan los efectos de la interferencia entre símbolos.
Entonces, que condiciones debe cumplir el canal de comunicación:- AA.- La ISI se anula cuando la frecuencia de corte W del filtro es igual a un cuarto de la velocidad de transmisión expresada en Hz, es decir, W = Vtx/4.
- BB.- La ISI se anula cuando la frecuencia de corte W del filtro es igual a la velocidad de transmisión expresada en Hz, es decir, W = Vtx.
- CC.- La ISI se anula cuando la frecuencia de corte W del filtro es igual a un tercio de la velocidad de transmisión expresada en Hz, es decir, W = Vtx/3.
- DD.- La ISI se anula cuando la frecuencia de corte W del filtro es igual a la mitad de la velocidad de transmisión expresada en Hz, es decir, W = Vtx/2.
21Las tecnologías WAN de conmutación por paquetes se caracterizan por el uso de Circuitos Virtuales Permanentes o PVC:
Entonces, determine cuál es la tecnología apropiada:- AA) Red Digital de Servicios Integrados (RDSI)
- BB) Frame Relay (FR)
- CC) Asymmetric Digital Subscriber Line (ADSL)
- DD) Red de Telefonía Básica (RTB)
22Hay dos técnicas por las cuales se puede asignar ancho de banda a la información de múltiples canales en un único cable sobre la base del tiempo.
Entonces estas técnicas son:- AA) Espectro ensanchado por salto de frecuencia y espectro ensanchado por secuencia directa
- BB) Acceso múltiple por división de frecuencia y multiplexación por división de código
- CC) Multiplexación por división de tiempo y multiplexación estadística por división de tiempo
- DD) Acceso múltiple por división de espacio y multiplexación por división de longitud de onda
23 Las interfaces EIA/TIA 232, EIA/TIA 449/530, X.21 y V35 se utilizan en la conexión DTE/DCE.
Entonces, en cual capa del modelo OSI trabajan:- AA) Capa Física
- BB) Capa de Enlace de Datos
- CC) Capa de Red
- DD) Capa de Transporte
24 Un estándar DS1, llamado también línea T1, define una única línea que admite 24 señales DS0 más un canal suplementario.
Entonces determinar qué velocidad permite este estándar:- AA) 1544 Kbps
- BB) 64 Kbps
- CC) 2048 Kbps
- DD) 56 Kbps
25La tecnología Frame Relay se basa en la utilización de circuitos virtuales (VC: Virtual Circuit) tanto permanentes como conmutados (PVC´s y SVC´s).
Entonces un circuito virtual permanente es:- AA) Un circuito que se establecen de forma dinámica en el momento de establecer la conexión.
- BB) Un camino unidireccional, establecidos entre dos puntos extremos de la red Frame Relay.
- CC) Un circuito definido de forma estática, y que requiere la intervención de un operador para establecerlo y liberarlo.
- DD) Un circuito identificado con un DLCI (Data Link Connection Identifier).
26Cuando el usuario contrata una velocidad fija garantizada para el circuito virtual, el cual es el CIR (Commited Information Rate) y un margen de tolerancia que se le permite rebasar EIR (Excess Information Rate):
Entonces al superar esta velocidad qué situación se puede dar y como se indica en la red:- AA) Si se supera la cantidad CIR+EIR en un intervalo, los paquetes serán enviados en modo Best Effort y se marcarán con un bit llamado DE (Discard Elegibility).
- BB) Si se supera la cantidad CIR+EIR en un intervalo, las tramas se descartan directamente.
- CC) Si se supera la cantidad CIR+EIR en un intervalo, el bit FECN (Forward Explicit Congestion Notification) indica que el nodo que envía la trama ha detectado congestión en la red en el mismo sentido que va la trama.
- DD) Si se supera la cantidad CIR+EIR en un intervalo, las tramas se descartan y se marcarán con un bit llamado DE (Discard Elegibility).
27Una señal de 37 mW se introduce en un canal de comunicación que tiene una atenuación de -20 dB.
Entonces, cual debe ser la ganancia en db que debe tener un amplificador para que la señal en la salida del mismo tenga una potencia de 8 dBm.- AA) G = 8.23 db
- BB) G = 12.32 db
- CC) G = 22.50 db
- DD) G = 1.23 db
28En una comunicación síncrona se caracteriza por no utilizar códigos de inicio o parada.
Entonces, cuál es la definición apropiada:- AA) El dato es enviado junto con la señal de reloj
- BB) El receptor genera la señal de sincronía
- CC) El Tx y el Rx se sincronizan con un bit de inicio
- DD) Hay una configuración jerárquica entre Tx y Rx
29Una antena de tipo logarítmica periódica es una antena cuyos parámetros de impedancia o de radiación son una función periódica del logaritmo de la frecuencia de operación.
Entonces, ¿Cuál se considera una ventaja de la antena logarítmica sobre la Yagui?- AA.- Incrementar la estabilidad, limitar el ancho de banda y mantener la ganancia global.
- BB.- Se obtiene un ancho de banda mayor y una impedancia pareja dentro de todas las frecuencias de trabajo de esta antena.
- CC.- Incrementar los efectos del ruido y las perturbaciones.
- DD.- Puede incrementar la ganancia y mejorar la estabilidad del sistema en un intervalo de frecuencias.
30Un dipolo corto (o también llamado dipolo elemental) es un dipolo con una longitud mucho menor que la longitud de onda con polarización lineal horizontal o vertical.
Entonces, ¿A 1 MHz de frecuencia la longitud de onda es de cuántos metros?- AA.- 300m
- BB.- 30m
- CC.- 3m
- DD.- 100m
31La polarización electromagnética es una propiedad de las ondas que pueden oscilar con más de una orientación. Esto se refiere normalmente a las llamadas ondas transversales, en particular se suele hablar de las ondas electromagnéticas.
Entonces, ¿Cuáles son los tipos de polarización?- AA.- Paralelismo.
- BB.- Lineal, circular y elíptica.
- CC.- Circular.
- DD.- Lineal y circular.
32La directividad de una antena se define como la relación entre la densidad de potencia radiada en una dirección, a una distancia, y la densidad de potencia que radiaría a la misma distancia una antena isotrópica.
Entonces, la directividad se puede obtener en general a partir de:- AA la máxima radiación.
- BB.- Densidad de potencia.
- CC.- Diagrama de radiación de la antena.
- DD.- Potencia.
33Las antenas tienen unas características de impedancia y de radiación que dependen de la frecuencia.
¿El análisis de dichas características se realiza a partir de?- AA) LAS ECUACIONES DE MAXWELL
- BB) LA ECUACION DEL RADAR
- CC) LA POLARIZACION
- DD) LAS BANDAS DE FRECUENCIA
34ENUNCIADO: Fenómeno que ocurre cuando una onda electromagnética incide sobre un obstáculo
CONECTOR: ¿Cómo se denomina a este fenómeno?- AA) Reflexión
- BB) Polarización
- CC) Propagación
- DD) Difracción
35ENUNCIADO: En el estudio de las antenas se considera importante el ancho de banda
CONECTOR: Entonces, ¿Cuál de estos enunciados define mejor el ancho de banda?- AA.- Área física de la antena
- BB.- Rango de frecuencia donde opera la antena
- CC.- Medio de transmisión para enlaces
- DD.- Rango de potencia donde opera la antena
36Uno de los desafíos en el análisis y diseño de enlaces radio - eléctricos es la estimación de la temperatura de ruido en la antena
¿Cuál de estos enunciados define mejor temperatura de antena?- AA.- Tipo de ambiente donde opera la antena
- BB.- Relación entre la antena y el medio que opera
- CC.- Medio físico donde se encuentra la antena
- DD.- Es un parámetro que describe la cantidad de ruido de una antena
37Una antena dipolo consiste en dos cables colocados en un mismo eje a una distancia corta. Los cables son alimentados por una fuente sinusoidal por un extremo y el otro extremo queda libre
¿Qué tipos de antenas son los dipolos?- AA.- Directivas
- BB.- Omnidireccionales
- CC.- Laterales
- DD.- Reflectivas
38ENUNCIADO: Los lóbulos se clasifican en: principal, secundarios, laterales, posterior
CONECTOR: Los lóbulos laterales son:- AA.- Contiena la dirección máxima de radiación
- BB.- Todos excepto el principal
- CC.- En dirección opuesta al principal
- DD.- Son adyacentes al principal, generalmente, con mayor ganancia entre todos los secundarios
39Las ecuaciones de Maxwell permitieron ver en forma clara que la electricidad y el magnetismo son dos manifestaciones de un mismo fenómeno físico, el electromagnetismo.
Un aspecto común entre la gravitación y el electromagnetismo es la existencia de una aparente acción a distancia entre los cuerpos, acción que tanto disgustaba a Newton.- AA.- la luz es una onda electromagnética que consiste en oscilaciones del campo electromagnético.
- BB.- es una rama de la física que se ocupa de los fenómenos físicos a escalas microscópicas
- CC.- es una teoría de la naturaleza de la materia, que afirma que está compuesta por pequeñas partículas llamadas átomos
- DD.- es una rama de la física que estudia y unifica los fenómenos eléctricos y magnéticos en una sola teoría
40ENUNCIADO: Condensadores - Capacitancia
CONECTOR: Determine cuál de las siguientes son los tipos de capacitadores- AA.- Volts
- BB.- De doble capa eléctrica
- CC.- Plástico
- DD.- Kilopicofaradio
41ENUNCIADO: Concepto de campo eléctrico
CONECTOR: Se dice que en una determina región del espacio existe un campo eléctrico- AA.- si al introducir una carga negativa se dispersa por el espacio un campo.
- BB.- si al introducir una carga q’; denominada carga testigo o carga de prueba sufre la acción de un fuerza eléctrica.
- CC.- si al poner una fuente de poder se crea un campo magnético y posterior un campo eléctrico.
- DD.- si al conectar un voltaje alto produce una intensidad mayor.
42ENUNCIADO: Un condensador básicamente es un dispositivo pasivo, utilizado en electricidad y electrónica, que almacena energía en forma de campo eléctrico. También se suele llamar capacitor.
CONECTOR: ¿De qué generalmente está formado un condensador?- AA.- Una placa conductora separada por un material aislante
- BB.- Dos placas conductoras solamente
- CC.- Dos placas conductoras separadas por un material aislante
- DD.- Tres placas conductoras solamente
43Carga eléctrica
¿Qué fuerzas se manifiestan entre cargas eléctricas?- AFuerzas de equilibrio
- BFuerzas de atracción y repulsión
- CFuerza eléctrica
- DFuerza molecular
44Condensadores
¿Qué pasa una vez que el condensador está cargado completamente?- ALa tensión de alimentación lo descarga
- Bse comportaría como un interruptor cerrado
- Cse comportaría como un interruptor abierto
- DSe puede conectar a una fuente de alimentación
45El campo eléctrico es un campo físico que es representado mediante un modelo que describe la interacción entre cuerpos y sistemas con propiedades de naturaleza eléctrica..
¿Cuál es la ecuación dimensional del campo eléctrico?- AMSK
- BMLT-3 I-1
- CRET
- DRTY
46La Ley de Coulomb, que establece cómo es la fuerza entre dos cargas eléctricas puntuales, constituye el punto de partida de la Electrostática como ciencia cuantitativa.
Coulomb encontró…- AQue la fuerza de atracción o repulsión entre dos cargas puntuales (cuerpos cargados cuyas dimensiones son despreciables comparadas con la distancia r que las separa) es inversamente proporcional al cuadrado de la distancia que las separa.
- BCargas eléctricas unidas por las cuales se podían distanciar
- CAlgunos átomos tienen más facilidad para perder sus electrones que otros.
- DEl flujo de ciertos campos a través de una superficie cerrada es proporcional a la magnitud de las fuentes de dicho campo que hay en el interior de dicha superficie.
47El campo eléctrico es un campo físico que es representado mediante un modelo que describe la interacción entre cuerpos y sistemas con propiedades de naturaleza eléctrica.
¿Cuál es la fórmula básica para calcular un campo eléctrico?- AE=F/q
- Bformulas mas largar no son
48Material mal conductor de electricidad, por lo que puede ser utilizado como aislante eléctrico, y además si es sometido a un campo eléctrico externo, puede establecerse en él un campo eléctrico interno, a diferencia de los materiales aislantes con los que suelen confundirse. Todos los materiales dieléctricos son aislantes pero no todos los materiales aislantes son dieléctricos.
¿Cuál es la fórmula básica para calcular un campo eléctrico?- ALáminas Bimetálicas.
- BConductores
- CReactancia.
- DDieléctricos.
49Describir Métodos para Mitigar Amenazas de Seguridad en Redes Empresariales
¿Cuáles son los tres factores comunes en el análisis de la seguridad de la red?- AA.- Activos, utilización y riesgos.
- BB.- Debilidad, explotación y activos
- CC.- Riesgos, activos y recursos del sistema.
- DD.- Vulnerabilidad, amenaza y ataque.
50Describir Métodos para Mitigar Amenazas de Seguridad en Redes Empresariales
El grado de debilidad inherente a cada red y cada dispositivo se conoce como:- AVulnerabilidad
- BAtaque
- CActivo
- DAmenaza
51Describir Métodos para Mitigar Amenazas de Seguridad en Redes Empresariales
¿Cuáles son los tipos de vulnerabilidades o debilidades principales?- ATecnológicas, físicas, en las políticas de TI
- BTecnológicas, en la configuración, en la política de seguridad.
- CPolítica sistemática, informática, tecnológicas
- DProtocolo TCP/IP, del sistema operativo y de los equipos de red.
52Las tecnologías informáticas y de red tienen debilidades de seguridad intrínsecas.
Seleccione cuál de las siguientes opciones se considera una debilidad tecnológica.- AControles de acceso lógico
- BCuentas de usuarios no seguras
- CDebilidades del protocolo TCP/IP
- DEquipos de red mal configurados
53Los administradores o los ingenieros de redes necesitan aprender cuáles son las debilidades de la configuración y configurar correctamente sus dispositivos informáticos y de red para compensarlas.
Seleccione cuál de las siguientes opciones se considera una debilidad en la configuración.- AFalta de políticas de seguridad
- BCuentas del sistema con contraseñas fáciles de adivinar
- CControles de acceso lógico
- DDebilidades de los equipos de red.
54Hay riesgos de seguridad en la red si los usuarios no respetan la política de seguridad.
Seleccione cuál de las siguientes opciones se considera una debilidad de la política de seguridad.- AControles de acceso lógico
- BServicio de Internet mal configurado.
- CDebilidades de los equipos de red.
- DDebilidades del protocolo TCP/IP.
55Describir Métodos para Mitigar Amenazas de Seguridad en Redes Empresariales
¿Qué es una amenaza?- AEs cualquier entidad o circunstancia que atente contra el buen funcionamiento de un sistema.
- BEs una debilidad de un activo que pueda repercutir de alguna forma sobre el correcto funcionamiento de un sistema.
- CEs aquel recurso del sistema necesario para que la organización alcance los objetivos propuestos.
- DEs una acción que trata de aprovechar una vulnerabilidad de un sistema para provocar un impacto sobre él e incluso tomar el control del mismo.
56 Describir Métodos para Mitigar Amenazas de Seguridad en Redes Empresariales.
¿Cuáles son las amenazas comunes de la seguridad?- AMensajes ilegítimos, Naturales, Activas.
- BPasivas, Activas, Naturales.
- CA la infraestructura física, a las redes, Ingeniería Social.
- DTecnológicas, Mensajes ilegítimos y amenazas pasivas
57Describir Métodos para Mitigar Amenazas de Seguridad en Redes Empresariales.
Seleccione las cuatro clases de amenazas a la infraestructura física:- AAl hardware, ambientales, eléctricas, mantenimiento.
- BNo estructuradas, estructuradas, externas, internas.
- CA la red, estructuradas, tecnológicas, internas.
- DEn la configuración, ambientales, no estructuradas, del software.
58Describir Métodos para Mitigar Amenazas de Seguridad en Redes Empresariales.
Seleccione las cuatro clases de amenazas a las redes:- AEn la configuración, ambientales, no estructuradas, del software.
- BAl hardware, ambientales, eléctricas, mantenimiento.
- CA la red, estructuradas, tecnológicas, internas.
- DNo estructuradas, estructuradas, externas, internas.
59Describir Métodos para Mitigar Amenazas de Seguridad en Redes Empresariales.
¿Cómo se denomina cuando un intruso engaña a un miembro de una organización para que le proporcione información valiosa, como la ubicación de los archivos o de las contraseñas?- AIngeniería social
- BIngeniería administrativa
- CIngeniería estructurada
- DIngeniería interna
60Con la evolución de los tipos de amenazas, ataques y explotaciones, se han acuñado varios términos para describir a las personas involucradas.
¿Qué es un Phreaker?- APersona que envía grandes cantidades de mensajes de correo electrónico no solicitado.
- BPersona que manipula la red telefónica para que realice una función que no está permitida.
- CEs un término general que se ha utilizado históricamente para describir a un experto en programación.
- DEs un término más preciso para describir a una persona que intenta obtener acceso no autorizado a los recursos de la red con intención maliciosa.
61Describir Métodos para Mitigar Amenazas de Seguridad en Redes Empresariales
¿Cuál es la principal característica de un Caballo de Troya?- AEjecuta un código e instala copias de sí mismo en la memoria de la computadora infectada, lo que, a su vez, puede infectar a otros hosts.
- BSon programas independientes que atacan un sistema e intentan explotar una vulnerabilidad específica del objetivo.
- CSoftware malicioso asociado a otro programa, con el propósito de ejecutar una función particular no deseada en una estación de trabajo.
- DSoftware malicioso que se introduce en un ordenador y se instala en él, aparentando ser un programa inofensivo, pero su finalidad es permitir a un usuario no autorizado tomar el control de la máquina infectada.
62Describir Métodos para Mitigar Amenazas de Seguridad en Redes Empresariales
Elija la afirmación que describe de forma precisa una política de seguridad.- ADefine los usos aceptables y no aceptables de los recursos de la red.
- BProporciona procedimientos paso a paso para endurecer los routers y otros dispositivos de red.
- CLa política de acceso remoto es un componente de la política de seguridad que rige el uso aceptable de los sistemas de correo electrónico.
- DSe mantiene en reserva respecto de los usuarios, a fin de evitar la posibilidad de que se evadan las medidas de seguridad.
63Sistemas de archivos y dispositivos del IOS de Cisco
Complete: La disponibilidad de la red puede estar en riesgo si se compromete ___________________.- AEl hardware y el software
- BEl sistema operativo o la configuración de un router.
- CLa utilización de protocolos de encriptación
- DLa restricción del acceso vía consola.
64Descripción general del SDM de Cisco
¿En qué memoria del router se almacena el SDM de Cisco?- AFlash
- BNVRAM
- CRAM
- DROM
65Con la evolución de los tipos de amenazas, ataques y explotaciones, se han acuñado varios términos para describir a las personas involucradas.
¿Con qué término se conoce a la persona que envía grandes cantidades de mensajes de correo no solicitado?- AEstafador
- BSpammer
- CPhreaker
- DCracker
66Con la evolución de los tipos de amenazas, ataques y explotaciones, se han acuñado varios términos para describir a las personas involucradas.
Hacker, es una término general que se ha utilizado históricamente para describir a un experto en_______- Abrindar seguridad
- Badquisición de bienes
- Cprogramación
- Dtecnologías
67Describir Métodos para Mitigar Amenazas de Seguridad en Redes Empresariales
¿Qué tipo de amenaza es provocada por una persona que tiene acceso autorizado a la red, ya sea mediante una cuenta o acceso físico?- AAmenaza interna.
- BAmenaza externa.
- CAmenaza estructurada.
- DAmenaza no estructurada.
68La política de seguridad es el hub en el cual se basan los cuatro pasos de la Rueda de seguridad. Los pasos son asegurar, controlar, probar y mejorar.
¿En qué etapa de la Rueda de seguridad de la red se produce la detección de intrusos?- ASeguridad
- BPerfeccionamiento
- CPrueba
- DControl
69Describir Métodos para Mitigar Amenazas de Seguridad en Redes Empresariales
El director de TI comenzó una campaña para recordar a los usuarios que no deben abrir mensajes de correo electrónico de origen sospechoso. ¿Contra qué tipo de ataques está intentando proteger a los usuarios el director de TI?- ADoS
- Bvirus
- Cacceso
- Dreconocimiento
70Describir Métodos para Mitigar Amenazas de Seguridad en Redes Empresariales
Los usuarios no pueden obtener acceso a un servidor de la empresa. Los registros del sistema muestran que el servidor está funcionando lentamente porque recibe un alto nivel de solicitudes de servicio falsas. ¿Qué tipo de ataque se está produciendo?- Areconocimiento
- Bacceso
- CDoS
- DCaballo de Troya
71Describir Métodos para Mitigar Amenazas de Seguridad en Redes Empresariales
¿Cuál es la mejor defensa para proteger una red ante vulnerabilidades de suplantación de identidad?- AProgramar escaneos de antivirus.
- BProgramar escaneos de antispyware.
- CProgramar actualizaciones del sistema operativo.
- DProgramar capacitación para los usuarios.
72Describir Métodos para Mitigar Amenazas de Seguridad en Redes Empresariales
¿Cuál de las siguientes afirmaciones es verdadera con respecto al administrador de dispositivos de seguridad (SDM, Security Device Manager) de Cisco?- ASDM puede ejecutarse desde la memoria del router o desde una PC.
- BSDM puede ejecutarse únicamente en routers de la serie Cisco 7000.
- CSDM es compatible con cada versión del software IOS de Cisco.
- DSDM debe ejecutarse para configuraciones de routers complejas.
73Describir Métodos para Mitigar Amenazas de Seguridad en Redes Empresariales
Seleccione cuál de las siguientes opciones se considera como un ataque de reconocimiento:- ADDoS
- BAtaque man-in-the-middle
- CBarridos de ping
- DExplotación de confianza
74Describir Métodos para Mitigar Amenazas de Seguridad en Redes Empresariales
Seleccione cuál de las siguientes opciones se considera como un ataque de acceso:- AEscaneos de puertos
- BRedirección de puertos
- CProgramas detectores de paquetes
- DAtaque Smurf
75Describir Métodos para Mitigar Amenazas de Seguridad en Redes Empresariales
Seleccione cuál de las siguientes opciones se considera como un ataque de denegación de servicios:- ADDoS
- BConsultas a través de internet
- CRedirección de puertos
- DExplotación de Confianza
76Los ataques de ping de la muerte cobraron popularidad hacia fines de la década de 1990. Aprovecharon las vulnerabilidades de los sistemas operativos más antiguos. Estos ataques modificaron la parte IP de un encabezado de paquete de ping para indicar que hay más datos en el paquete de los que realmente había.
Un ping normalmente tiene de 64 a 84 bytes; mientras que un ping de la muerte podría tener hasta:- A83 968 bytes
- B75 835 bytes
- C65 535 bytes
- D90 000 bytes
77Con la evolución de los tipos de amenazas, ataques y explotaciones, se han acuñado varios términos para describir a las personas involucradas.
¿Con que término se describen a las personas que utilizan sus habilidades para encontrar las vulnerabilidades en los sistemas o las redes y, luego, informan esas vulnerabilidades a los propietarios del sistema para que se las pueda solucionar?- AHacker de sombrero blanco
- BHacker de sombrero negro
- CEstafador
- DHacker
78¿Alguna vez olvidó la contraseña de un router? Tal vez no, pero en algún momento de su profesión, puede esperar que alguien la olvide y tendrá que recuperarla.
¿Qué es lo primero que se necesita saber acerca de la recuperación de contraseñas en el router?- AAcceso físico
- BAcceso a la memoria RAM
- CAgregado de Enlaces
- DBloqueo de los diferentes puertos activos
79Una ACL es una lista secuencial de sentencias de permiso o denegación que se aplican a direcciones o protocolos de capa Superior.
Que controlan las ACL?- AEl tráfico de entrada o de salida de la red.
- BPermisos para el ingreso a los servidores
- CPermisos para el ingreso a los hub
- DPermisos para el ingreso a la red.
80Una ACL es una lista secuencial de sentencias de permiso o denegación que se aplican a direcciones o protocolos de capa Superior.
Porque es importante para configurar las ACL?- Abrindar rapidez a la red
- Bbrindar convergencia a la red
- Cbrindar seguridad a la red
- Dbrindar servicios a la red
81 Las ACL le permiten controlar el tráfico de entrada y de salida de la red. Este control puede ser tan simple como permitir o denegar los hosts o direcciones de red.
Cuando se solicita datos de un servidor Web, IP se encarga de la comunicación entre la PC y el……- AA.- Router
- BB.- Servidor
- CC.- Switch
- DD.- Hub
82El segmento de datos TCP identifica, además, el puerto que coincide con el servicio solicitado.
Seleccione el número de puerto de HTTP?- AA.- 25
- BB.- 20
- CC.- 21
- DD.- 80
83El segmento de datos TCP identifica, además, el puerto que coincide con el servicio solicitado.
Seleccione el número de puerto de SMTP?- AA.- 80
- BB.- 25
- CC.- 20
- DD.- 21
84Las ACL le permiten controlar el tráfico de entrada y de salida de la red. Este control puede ser tan simple como permitir o denegar los hosts o direcciones de red.
Como funciona las ACL?- AA.- Las ACL no actúan sobre paquetes que se originan en el mismo router.
- BB.- Las ACL actúan sobre paquetes que se originan en el mismo router.
- CC.- Las sentencias de la ACL operan en orden de preferencia.
- DD.- Las ACL vienen configuradas para ser aplicadas al tráfico entrante o saliente.
85Puede recordar una regla general para aplicar las ACL en un router mediante las tres P. Puede configurar una ACL por protocolo, por dirección y por interfaz.
Seleccione el concepto correcto de una ACL por protocolo.- AA.- Para controlar el flujo de tráfico de una interfaz, se debe definir una ACL para cada protocolo habilitado en la interfaz.
- BB.- Las ACL controlan el tráfico en una dirección a la vez de una interfaz. Deben crearse dos ACL por separado para controlar el tráfico entrante y saliente.
- CC.- Las ACL controlan el tráfico para una interfaz, por ejemplo, Fast Ethernet 0/0.
- DD.- Las ACL controlan el tráfico en varias direcciones a la vez de una interfaz. Deben crearse dos ACL por separado para controlar el tráfico entrante y saliente.
86Puede recordar una regla general para aplicar las ACL en un router mediante las tres P. Puede configurar una ACL por protocolo, por dirección y por interfaz.
Seleccione el concepto correcto de una ACL por dirección.- AA.- Para controlar el flujo de tráfico de una interfaz, se debe definir una ACL para cada protocolo habilitado en la interfaz.
- BB.- Las ACL controlan el tráfico en una dirección a la vez de una interfaz. Deben crearse dos ACL por separado para controlar el tráfico entrante y saliente.
- CC.- Las ACL controlan el tráfico para una interfaz, por ejemplo, Fast Ethernet 0/0.
- DD.- Las ACL controlan el tráfico en varias direcciones a la vez de una interfaz. Deben crearse dos ACL por separado para controlar el tráfico entrante y saliente.
87 Las ACL le permiten controlar el tráfico de entrada y de salida de la red. Este control puede ser tan simple como permitir o denegar los hosts o direcciones de red.
Seleccione una tarea de las ACL.- AA.- Permite el acceso de los usuarios a los dispositivos de la red.
- BB.- Conectividad para servicios de voz, video y datos fuera de la empresa.
- CC.- Controlar las áreas de la red a las que puede acceder un cliente.
- DD.- Proporcionar un nivel alto de seguridad para el acceso a la red.
88Las ACL le permiten controlar el tráfico de entrada y de salida de la red. Este control puede ser tan simple como permitir o denegar los hosts o direcciones de red.
Seleccione los 2 tipos de ACL de cisco.- AA.- Enrutables y dinámica.
- BB.- Dinámica y estándar.
- CC.- Extendidas y enrutables.
- DD.- Estándar y extendidas.
89Las ACL le permiten controlar el tráfico de entrada y de salida de la red. Este control puede ser tan simple como permitir o denegar los hosts o direcciones de red.
Seleccione el concepto de ACL estándar.- AA.- Permiten autorizar o denegar el tráfico desde las direcciones IP de origen.
- BB.- Filtran los paquetes IP en función de varios atributos
- CC.- Permite el tráfico que se origina desde cualquier dirección en la red
- DD.- Protocolo para una mejor disparidad de control
90Las ACL le permiten controlar el tráfico de entrada y de salida de la red. Este control puede ser tan simple como permitir o denegar los hosts o direcciones de red.
Seleccione el concepto de ACL extendidas.- AA.- Permiten autorizar o denegar el tráfico desde las direcciones IP de origen.
- BB.- Filtran los paquetes IP en función de varios atributos.
- CC.- Ejecutar la sentencia de criterios implícita "deny all traffic"
- DD.- Las ACL extendidas se crean en el modo privilegiado.
91Las ACL le permiten controlar el tráfico de entrada y de salida de la red. Este control puede ser tan simple como permitir o denegar los hosts o direcciones de red.
Por qué cisco recomienda utilizar SSH.- AA.- Para conexiones administrativas a routers y switches.
- BB.- Para conexiones administrativas solo en los routers.
- CC.- Para conexiones administrativas solo en los switches.
- DD.- Para conexiones administrativas en los routers y servidores.
92Tipos de ACL complejas.
Describa el concepto de ACL dinámica.- AA.- Los usuarios que deseen atravesar el router son bloqueadas hasta que utilizan Telnet para conectarse al router y son autenticados.
- BB.- Permite el tráfico saliente y limitan el tráfico entrante como respuesta a sesiones que se originan dentro del router.
- CC.- Permite el control de acceso según la hora del día y la semana.
- DD.- Permite el control de acceso según la información agregada.
93Tipos de ACL complejas.
Describa el concepto de ACL reflexivas.- AA.- Permite el control de acceso según la información agregada.
- BB.- Los usuarios que deseen atravesar el router son bloqueadas hasta que utilizan Telnet para conectarse al router y son autenticados.
- CC.- Permite el tráfico saliente y limitan el tráfico entrante como respuesta a sesiones que se originan dentro del router.
- DD.- Permite el control de acceso según la hora del día y la semana.
94Tipos de ACL complejas.
Describa el concepto de ACL basadas en tiempo.- AA.- Los usuarios que deseen atravesar el router son bloqueadas hasta que utilizan Telnet para conectarse al router y son autenticados.
- BB.- Permite el control de acceso según la información agregada.
- CC.- Permite el tráfico saliente y limitan el tráfico entrante como respuesta a sesiones que se originan dentro del router.
- DD.- Permite el control de acceso según la hora del día y la semana.
95 Las ACL estándar y extendidas pueden ser la base de las ACL complejas que brindan mayor funcionalidad.
Selección un beneficio de las ACL dinámicas.- AA.- Uso de un mecanismo de desafío para autenticar los usuarios individuales
- BB.- Ayudan a proteger la red de piratas informáticos y pueden incluirse en un firewall.
- CC.- Son fáciles de utilizar y, comparadas con las ACL básicas, proporcionan un mayor control de los paquetes que ingresan a la red.
- DD.- Ofrecen al administrador de red más control de los permisos y denegaciones de acceso a los recursos.
96Las ACL estándar y extendidas pueden ser la base de las ACL complejas que brindan mayor funcionalidad.
Selección un beneficio de las ACL reflexivas.- AA.- Uso de un mecanismo de desafío para autenticar los usuarios individuales.
- BB.- Ofrecen al administrador de red más control de los permisos y denegaciones de acceso a los recursos.
- CC.- Ayudan a proteger la red de piratas informáticos y pueden incluirse en un firewall.
- DD.- Creación de acceso dinámico al usuario a través de un firewall, sin comprometer otras restricciones de seguridad configuradas.
97Las ACL estándar y extendidas pueden ser la base de las ACL complejas que brindan mayor funcionalidad.
Selección un beneficio de las ACL basadas en tiempo.- AA.- Ayudan a proteger la red de piratas informáticos y pueden incluirse en un firewall.
- BB.- Uso de un mecanismo de desafío para autenticar los usuarios individuales.
- CC.- Proporcionan un nivel de seguridad contra ataques de suplantación de identidad y de denegación de servicios.
- DD.- Ofrecen al administrador de red más control de los permisos y denegaciones de acceso a los recursos.
98 Las ACL le permiten controlar el tráfico de entrada y de salida de la red. Este control puede ser tan simple como permitir o denegar los hosts o direcciones de red.
Cuál es la ventaja de las ACL nombradas sobre las ACL numeradas.- AA.- Insertar o borrar líneas de manera selectiva.
- BB.- Son más fáciles de editar.
- CC.- Permita editar un cambio en la ACL.
- DD.- Crear una ACL en un editor de texto.
99Eric Scace, ingeniero de Sprint International, inventó Frame Relay como una versión más simple del protocolo X.25, para usar en las interfaces de la red digital de servicios integrados (ISDN).
Defina el concepto de Frame Relay- Aa) Frame Relay es un protocolo WAN de alto rendimiento que funciona en las capas físicas y de enlace de datos del modelo OSI.
- Bb) Frame Relay es un protocolo perteneciente a la red LAN funciona en las capas físicas y de enlace de datos del modelo OSI.
- Cc) Frame Relay es un protocolo WAN de bajo rendimiento que funciona solo en la capa física del modelo OSI.
- Dd) Frame Relay es un protocolo LAN de alto rendimiento que funciona en las capas físicas y de red del modelo OSI.
100Frame Relay reduce los costos de redes a través del uso de menos equipo, menos complejidad y una implementación más fácil. Aún más,
Seleccione que proporciona Frame Relay- Aa) Frame Relay no reduce los costos de redes a través del uso de menos equipo, menos complejidad y una implementación más fácil.
- Bb) Proporciona un mayor ancho de banda, mejor fiabilidad y resistencia a fallas que las líneas privadas o arrendadas.
- Cc) Proporciona un crecimiento de excesivas topologías de sucursales.
- Dd) Frame Relay ofrece una arquitectura de red más simple y un menor costo de propiedad.
Information
- Description
- Ingeniería Quiz on PREGUNTA DE ESPECIALIDAD 1, created by Adrian Echeverria on 29/08/2016.
- Author
- Adrian Echeverria
- Language
- Español
- Views
- 57
- Tags
- Rating
- No ratings yet Rate this quiz