
Karteikarten
Los elementos mecánicos y eléctricos para el movimiento de un robot: Cadena cinemática
Karten in diesem Stapel (11)
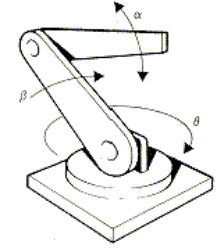
- 1¿Qué tipo de unión mecánica articulada permite movimientos siguiendo una curva?Rotacionales o angulares
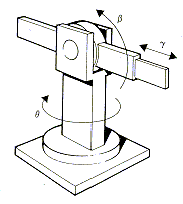
- 2¿Qué tipo de unión mecánica articulada permite a determinadas partes de un robot deslizarse en línea recta?Lineales o prismáticas
- 3¿Qué sistemas se pueden crear a partir de los dos tipos de uniones mecánicas articuladas? Explicalas.Sistema cilíndrico: consecuencia de la combinación de un movimiento lineal con uno rotacional.
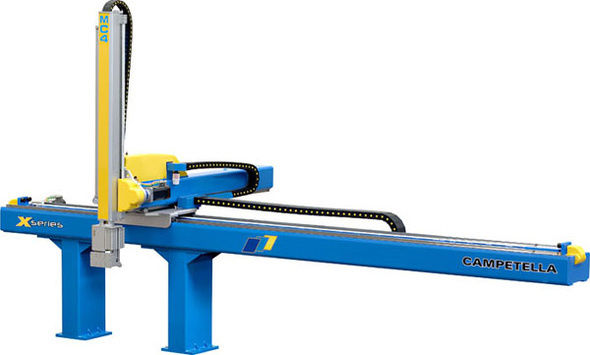
Sistema esférico: combinación de dos movimientos angulares, con un desplazamiento vertical y otro horizontal. - 4CartesianoDispone de articulaciones lineales
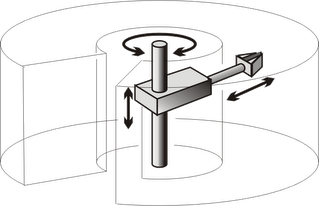
- 5CilíndricoLa base dispone de una articulación rotativa cilíndrica y el brazo de dos articulaciones lineales.
- 6PolarDispone de dos articulaciones rotativas y una lineal.
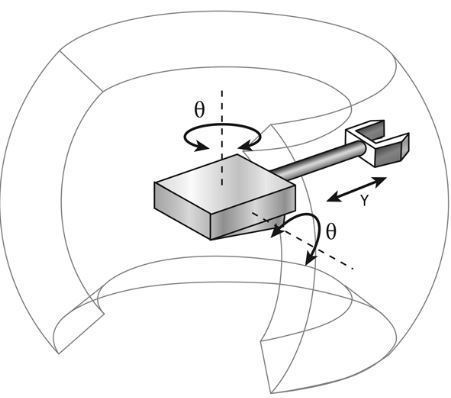
- 7EsféricoTiene tres articulaciones rotativas. La base es de tipo cilíndrico , mientra que las otras dos pueden ser cilíndricas o esféricas.
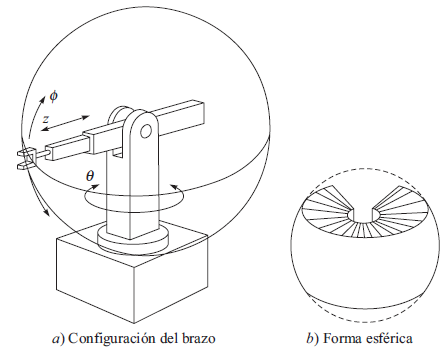
- 8MixtoSe tarta de robots que combinan articulaciones de dos tipos mecánicos.
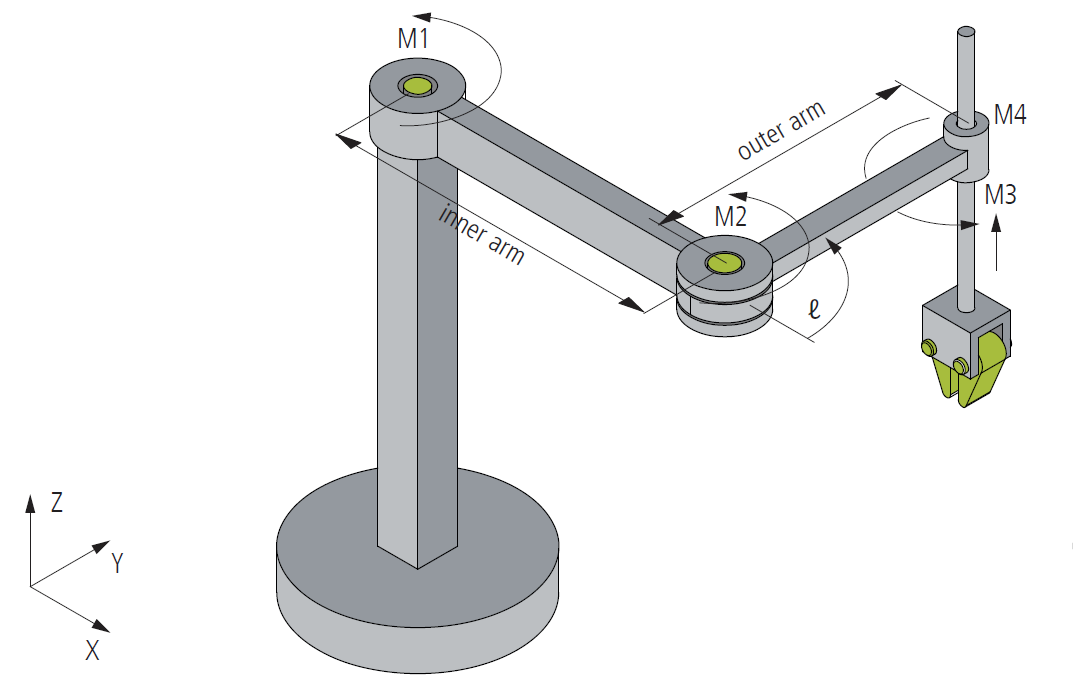
- 9Pon un ejemplo de la configuración de robots mixtas.SCARA
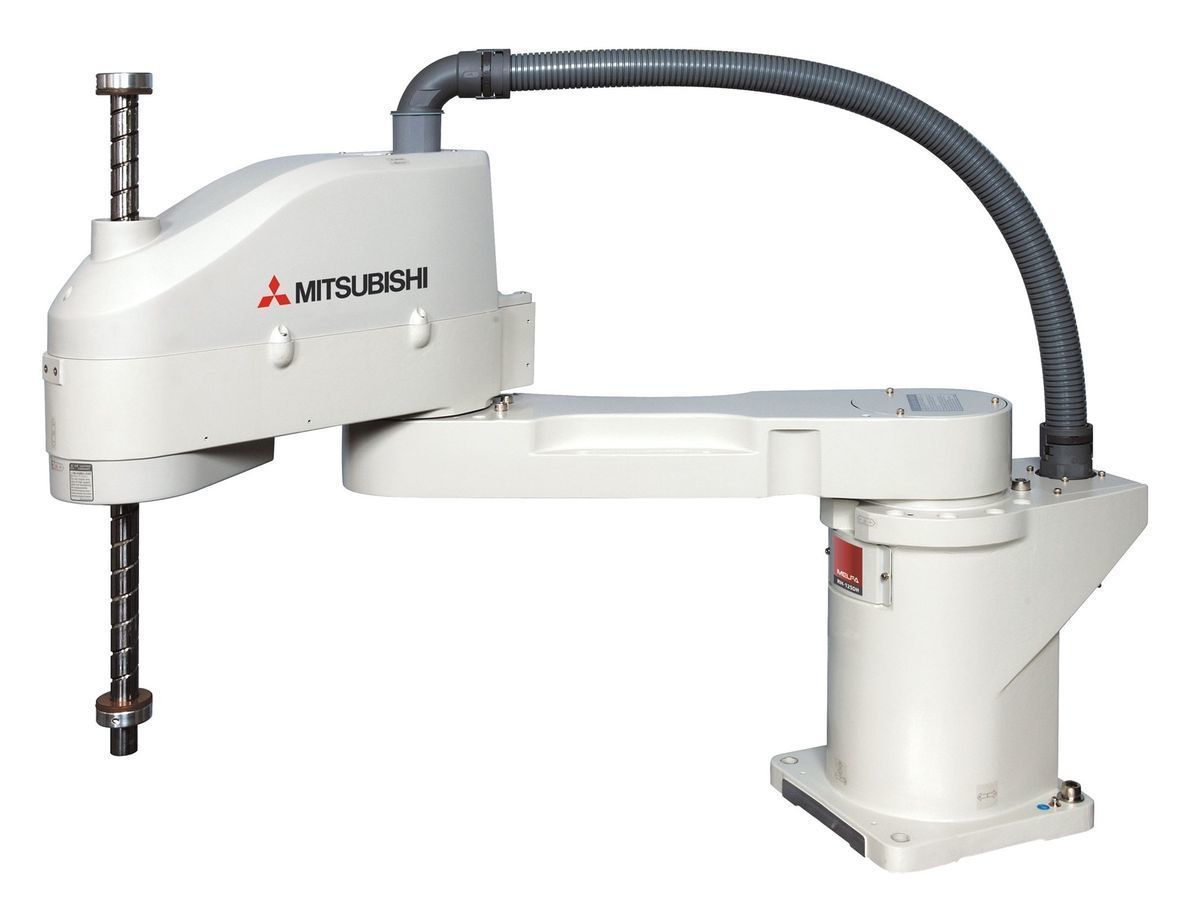
- 10ParaleloRobots compuestos de una plataforma fija en la base y otra móvil unida a la primera
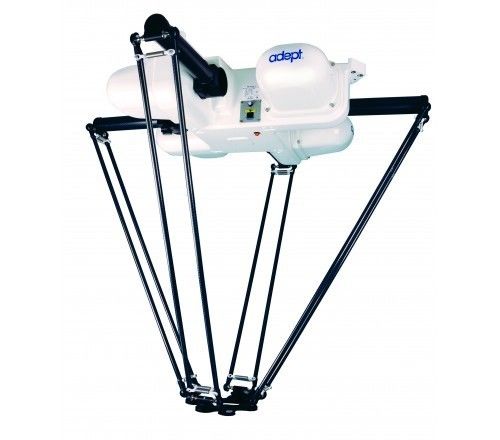
- 11¿Para qué se emplea el paralelo?Para aplicaciones de simulación, el transporte preciso de objetos entre posiciones próximas y para el maquinado de piezas.
Informationen
- Beschreibung
- Elaborado por: Lucía Rodriguez, Borja Alaber, Lucía Rua y Ana Sánchez-Pamplona
- Erstellt von
- Anita Sanchez Pamplona
- Aufrufe
- 389
- Bewertung