
Mindmap
Control predictivo por modelo
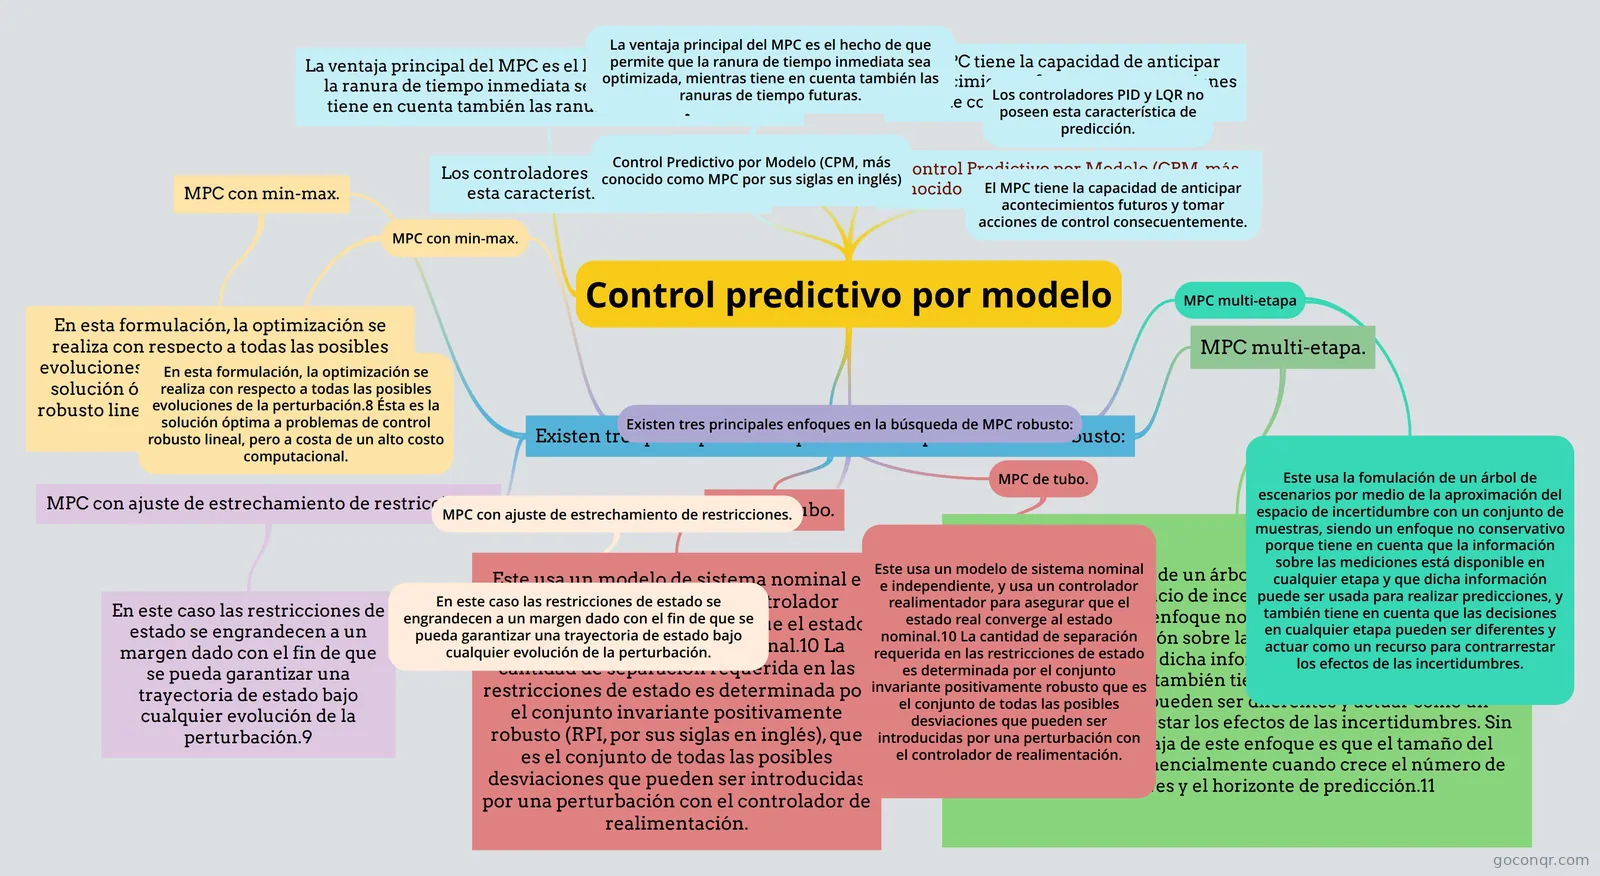
Mapa mental: Control predictivo por modelo
Inhalt der Mindmap
Control predictivo por modelo
La ventaja principal del MPC es el hecho de que permite que la ranura de tiempo inmediata sea optimizada, mientras tiene en cuenta también las ranuras de tiempo futuras.
- El MPC tiene la capacidad de anticipar acontecimientos futuros y tomar acciones de control consecuentemente
Control Predictivo por Modelo (CPM, más conocido como MPC por sus siglas en inglés)
Los controladores PID y LQR no poseen esta característica de predicción.
Existen tres principales enfoques en la búsqueda de MPC robusto:
- MPC con min-max.
- En esta formulación, la optimización se realiza con respecto a todas las posibles evoluciones de la perturbación.8 Ésta es la solución óptima a problemas de control robusto lineal, pero a costa de un alto costo computacional.
- MPC con ajuste de estrechamiento de restricciones.
- En este caso las restricciones de estado se engrandecen a un margen dado con el fin de que se pueda garantizar una trayectoria de estado bajo cualquier evolución de la perturbación.9
- MPC de tubo.
- Este usa un modelo de sistema nominal e independiente, y usa un controlador realimentador para asegurar que el estado real converge al estado nominal.10 La cantidad de separación requerida en las restricciones de estado es determinada por el conjunto invariante positivamente robusto (RPI, por sus siglas en inglés), que es el conjunto de todas las posibles desviaciones que pueden ser introducidas por una perturbación con el controlador de realimentación.
- MPC multi-etapa.
- Este usa la fomulación de un árbol de escenarios por medio de la aproximación del espacio de incertidumbre con un conjunto de muestras, siendo un enfoque no conservativo porque tiene en cuenta que la información sobre las mediciones está disponible en cualquier etapa y que dicha información puede ser usada para realizar predicciones, y también tiene en cuenta que las decisiones en cualquier etapa pueden ser diferentes y actuar como un recurso para contrarrestar los efectos de las incertidumbres. Sin embargo, la desventaja de este enfoque es que el tamaño del problema crece exponencialmente cuando crece el número de incertidumbres y el horizonte de predicción.11
- MPC con min-max.
Existen tres principales enfoques en la búsqueda de MPC robusto:
- MPC con min-max.
- En esta formulación, la optimización se realiza con respecto a todas las posibles evoluciones de la perturbación.8 Ésta es la solución óptima a problemas de control robusto lineal, pero a costa de un alto costo computacional.
- MPC con ajuste de estrechamiento de restricciones.
- En este caso las restricciones de estado se engrandecen a un margen dado con el fin de que se pueda garantizar una trayectoria de estado bajo cualquier evolución de la perturbación.
- MPC de tubo.
- Este usa un modelo de sistema nominal e independiente, y usa un controlador realimentador para asegurar que el estado real converge al estado nominal.10 La cantidad de separación requerida en las restricciones de estado es determinada por el conjunto invariante positivamente robusto que es el conjunto de todas las posibles desviaciones que pueden ser introducidas por una perturbación con el controlador de realimentación.
- MPC multi-etapa
- Este usa la fomulación de un árbol de escenarios por medio de la aproximación del espacio de incertidumbre con un conjunto de muestras, siendo un enfoque no conservativo porque tiene en cuenta que la información sobre las mediciones está disponible en cualquier etapa y que dicha información puede ser usada para realizar predicciones, y también tiene en cuenta que las decisiones en cualquier etapa pueden ser diferentes y actuar como un recurso para contrarrestar los efectos de las incertidumbres.
- MPC con min-max.
Control Predictivo por Modelo (CPM, más conocido como MPC por sus siglas en inglés)
- La ventaja principal del MPC es el hecho de que permite que la ranura de tiempo inmediata sea optimizada, mientras tiene en cuenta también las ranuras de tiempo futuras.
El MPC tiene la capacidad de anticipar acontecimientos futuros y tomar acciones de control consecuentemente.
- Los controladores PID y LQR no poseen esta característica de predicción.
Informationen
- Beschreibung
- Mindmap am Control predictivo por modelo, erstellt von Miguel Solano am 08/06/2021.
- Erstellt von
- Miguel Solano
- Aufrufe
- 0
- Bewertung