
Mindmap
Andrea 3
Inhalt der Mindmap
Andrea 3
Modelo matemático de un sistema dinámico
- Son un conjunto de ecuaciones que representan la dinámica del sistema con precisión.
- Problemas de control óptimo
- Usar representaciones en el espacio de estados
- Análisis de la respuesta transitoria
- Usar representaciones mediante la función de transferencia
- Problemas de control óptimo
- Son un conjunto de ecuaciones que representan la dinámica del sistema con precisión.
Simplicidad contra precisión
- 1. Se debe desarrollar un modelo simplificado que nos brinde una idea general de la solución.
- 2. Se desarrolla un modelo matemático más completo (tomando en cuenta parámetros presentes en el sistema dinámico o considerando errores) y se usa con un análisis con más pormenores.
- Modelo matemático de parámetros concentrados lineal
- 2. Se desarrolla un modelo matemático más completo (tomando en cuenta parámetros presentes en el sistema dinámico o considerando errores) y se usa con un análisis con más pormenores.
- 1. Se debe desarrollar un modelo simplificado que nos brinde una idea general de la solución.
Sistemas lineales
- Principio de Superposición
- La respuesta a varias entradas se calcula tratando una entrada cada vez y sumando los resultados.
- Sus coeficientes son constantes o son funciones sólo de la variable independiente.
- Principio de Superposición
Sistemas lineales invariantes en el tiempo
- Ecuaciones diferenciales de coeficientes constantes
- Se aplica la Integral de convolución para encontrar la transformada Inversa de Laplace (condiciones de 0 para t < 0).
- Convolución en el dominio del tiempo: X(s) = Transformada de Laplace de la entrada y Y(s) = Transformada de Laplace de la salida
- Se aplica la Integral de convolución para encontrar la transformada Inversa de Laplace (condiciones de 0 para t < 0).
- Ecuaciones diferenciales de coeficientes constantes
Sistemas lineales variantes en el tiempo
- Ecuaciones diferenciales cuyos coeficientes son funciones del tiempo.
Función de transferencia
- Es el cociente entre la transformada de Laplace de la salida y la transformada de Laplace de la entrada (condiciones iniciales = cero).
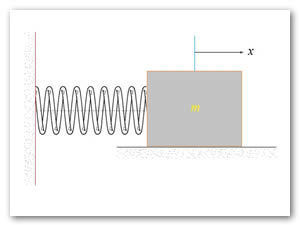
- Y = salida del sistema y X = entrada; La función de transferencia del sistema anterior es la siguiente:
- Notas
- 1. Es un modelo matemático que expresa la ecuación diferencial que relaciona la variable de salida con la de entrada.
- 2. Es una propiedad de un sistema, no depende de la magnitud y naturaleza de la entrada o función de excitación.
- 3. No proporciona información acerca de la estructura física del sistema.
- 4. Si se conoce la función de transferencia de un sistema, se describe de una manera completa las características dinámicas del sistema.
- Es el cociente entre la transformada de Laplace de la salida y la transformada de Laplace de la entrada (condiciones iniciales = cero).
Respuesta-impulso o ponderación del sistema = g(t)
- Se considera la respuesta de un sistema lineal para una entrada impulso unitario cuando las condiciones iniciales son cero.
- La transformada inversa de Laplace de la salida G(s) =
- Impulso
- Una entrada pulso con una duración muy corta comparada con las constantes de tiempo significativas del sistema
Bilder und Dateien der Mindmap
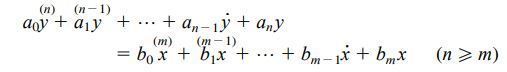
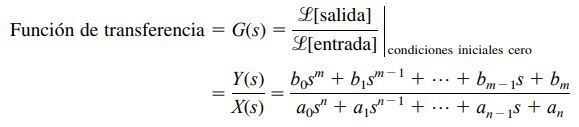
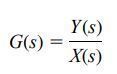
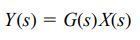
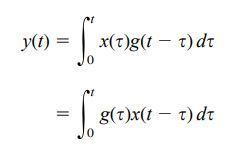
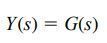
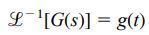
Informationen
- Beschreibung
- Mindmap am Andrea 3, erstellt von Andrea Cabello am 24/08/2021.
- Erstellt von
- Andrea Cabello
- Aufrufe
- 0
- Bewertung