
Diapositivas Robótica.
Folien in diesem Satz (7)
-
- La robótica combina diversas disciplinas como son: la
- mecánica, la electrónica, la informática, la inteligencia artificial, la
- ingeniería de control y la física.3 Otras áreas importantes en robótica son el
- álgebra, los autómatas programables, la animatrónica y las máquinas de estados.
- El término robot se popularizó con el éxito de la obra
- R.U.R. (Robots Universales Rossum), escrita por Karel Čapek en 1920. En la
- traducción al inglés de dicha obra, la palabra checa robota, que significa
- trabajos forzados, fue traducida al inglés como robot.4
-
- La historia de la robótica va unida a la construcción de
- "artefactos", que trataban de materializar el deseo humano de crear
- seres a su semejanza y que lo descargasen del trabajo.
- El ingeniero español
- Leonardo Torres Quevedo (que construyó el primer mando a distancia para su
- automóvil mediante telegrafía sin hilo,[cita requerida] el ajedrecista
- automático, el primer transbordador aéreo y otros muchos ingenios) acuñó el
- término "automática" en relación con la teoría de la automatización
- de tareas tradicionalmente asociadas.
-
- 1.ª Generación.
- Manipuladores. Son sistemas mecánicos multifuncionales con
- un sencillo sistema de control, bien manual, de secuencia fija o de secuencia
- variable.
- 2.ª Generación.
- Robots de aprendizaje. Repiten una secuencia de movimientos
- que ha sido ejecutada previamente por un operador humano. El modo de hacerlo es
- a través de un dispositivo mecánico. El operador realiza los movimientos
- requeridos mientras el robot le sigue y los memoriza.
- 3.ª Generación.
- Robots con control sensorizado. El controlador es una
- computadora que ejecuta las órdenes de un programa y las envía al manipulador
- para que realice los movimientos necesarios.
-
- 4.ª Generación.
- Robots inteligentes. Son similares a los anteriores, pero
- además poseen sensores que envían información a la computadora de control sobre
- el estado del proceso. Esto permite una toma inteligente de decisiones y el
- control del proceso en tiempo real.
- Un Autómata Programable es cualquier máquina electrónica diseñada para controlar en tiempo real un proceso. El autómata carece de inteligencia como tal y reacciona exactamente igual ante sucesos iguales.Es frecuente que un autómata forme parte de un sistema robotizado, dedicándose a controlar las señales del proceso y dirigiendo las actuaciones del brazo manipulador. Estos robots son completamente mecánicos en sus acciones y, por supuesto, nada inteligentes.
-
- Poliarticulados
- En este grupo se encuentran los Robots de muy diversa forma
- y configuración, cuya característica común es la de ser básicamente sedentarios
- (aunque excepcionalmente pueden ser guiados para efectuar desplazamientos
- limitados) y estar estructurados para mover sus elementos terminales en un
- determinado espacio de trabajo según uno o más sistemas de coordenadas, y con
- un número limitado de grados de libertad. En este grupo, se encuentran los
- manipuladores, los Robots industriales, los Robots cartesianos y se emplean
- cuando es preciso abarcar una zona de trabajo relativamente amplia o alargada,
- actuar sobre objetos con un plano de simetría vertical o reducir el espacio
- ocupado en el suelo.
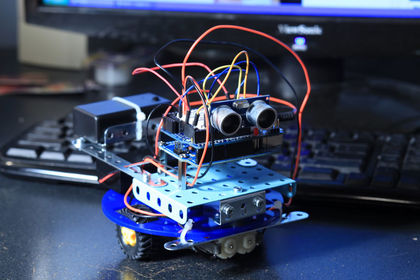
- 2. Móviles
- Son Robots con gran capacidad de desplazamiento, basados en
- carros o plataformas y dotados de un sistema locomotor de tipo rodante. Siguen
- su camino por telemando o guiándose por la información recibida de su entorno a
- través de sus sensores. Estos Robots aseguran el transporte de piezas de un
- punto a otro de una cadena de fabricación. Guiados mediante pistas
- materializadas a través de la radiación electromagnética de circuitos
- empotrados en el suelo, o a través de bandas detectadas fotoeléctricamente,
- pueden incluso llegar a sortear obstáculos y están dotados de un nivel
- relativamente elevado de inteligencia.
-
- 3. Androides
- Son Robots que intentan reproducir total o parcialmente la forma y el comportamiento cinemático del ser humano. Actualmente, los androides son todavía dispositivos muy poco evolucionados y sin utilidad práctica, y destinados, fundamentalmente, al estudio y experimentación. Uno de los aspectos más complejos de estos Robots, y sobre el que se centra la mayoría de los trabajos, es el de la locomoción bípeda. En este caso, el principal problema es controlar dinámica y coordinadamente en el tiempo real el proceso y mantener simultáneamente el equilibrio del Robot.
Informationen
- Beschreibung
- Diapositivas de Robotica ( general)
- Erstellt von
- alvaro_cf2 · Jun 2016
- Aktualisiert
- 14 Aug 2018
- Aufrufe
- 560
- Tags
- Bewertung