
Test
SD skurwysyny
Preguntas del test (30)
1Co należy uwzględnić przy doborze czasu próbkowania realizowanego cyfrowego układu regulacji?
- Acharakterystyki częstotliwościowe obiektu regulacji
- Bczas realizacji algorytmu lub kompensacji
- Cdobroć regulacji
- Dminimalnofazowość obiektu
2Jaki jest główny cel stosowania odpornych układów regulacji
- Azmniejszenie wpływu zakłóceń na zmienną regulowaną
- Bzmniejszenie wrażliowości układu regulacji na zmianę parametrów obiektu
- Cpoprawe dobroci układu regulacji
- Dwyeliminowanie uchybu statycznego
3Jaki jest główny cel stosowania adaptacyjnych układów regulacji? (nie jestem pewien czy dobrze)
- Azmniejszenie wpływu zakłóceń na zmienną regulowaną
- Bzmniejszenie wrażliwości układu regulacji na zmianę parametrów obiektu
- Cpoprawę dobroci układu regulacji
- Dwyeliminowania uchybu statycznego
4Czy różnica w realizacji regulatora rozmytego przy wykorzystaniu metodyki Mamdaniego i Sugeno występuje przy
- Arozmywaniu zmiennych wejściowych
- Bwyostrzaniu zmiennych wyjściowych
- Cw bazie reguł
- Dw bazie wiedzy
5Jakie są ograniczenia przy zastosowaniu minimalno-czasowych układów regulacji?
- Aminimalnofazowość obiektu
- Bograniczona wartość sygnału sterującego
- Cczas próbkowania
- Dstabilność układu
6Jakie działanie regulatora PID mozna pominąć przy sterowaniu obiektem astatycznym?
- Aczęści różniczkującej
- BCzęści całkującej
- Cczęsći proporcjonalnej
- Dpodwójnego różniczkowania
7Jaki jest cel stosowania układu kompensacji automatycznej?
- Aeliminacja uchybu statycznego
- Beliminacja zakłócenia
- Czmniejszenie czasu regulacji
- Dzmniejszenie przeregulowania
8Zaznaczyć najczęściej stosowane standardy wejść i wyjść przetworników A/C i C/A
- A0÷20mA
- B0÷10V
- C4÷20mA
- D-10÷10V
9Główne różnice w metodach doboru nastaw regulatorów dyskretnych i regulatorów ciągłych
- Aopracowanie metody można zastosować tylko dla regulatorów PI i PID
- Bobowiązują te same metody ale z uwzględnieniem czasu próbkowania
- Cnie ma specjalnych metod dla regulatorów dyskretnych
- Dnie ma żadnej różnicy
10Warunkiem koniecznym i wystarczającym stabilności liniowego, stacjonarnego układu dyskretnego jest
- Aaby wszystkie bieguny transmitancji znajdowały sie wewnątrz koła jednostkowego
- Baby wszystkie bieguny transmitancji znajdowały się z lewej strony płaszczyzny zespolonej
- Caby wszystkie zera transmitancji znajdowały się wewnątrz koła jednostkowego
- Daby wszyskie bieguny transmitancji znajdowały się poza kołem jednostkowym
11Transmitancja dyskretnegoregulatora typu PID ma postać
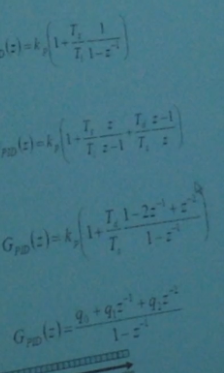
- Aa
- Bb
- Cc
- Dd
12Podany jest wykres odpowiedzi skokowej 1 i odpowiedzi skokowej 2, oraz jeden wykres sygnału sterujacego, co zostało zmienione ze tak się zmieniła odpowiedz skokowa?
- Awzmocnienie
- Bograniczenie sygnalu sterujacego
- Cstala rozniczkowania
- Dcoś jeszcze
13Na schemacie drabinkowym jest zrobiony regulator PID, ktorą bramkę nalezy wyłaczyc aby pozbyc sie efektu wind up?
- Awyłączyć działanie części całkujące w regulatorze
- Bwyłączyć działanie części rozniczkujacej w regulatorze
- Cwyłączyć działanie części proporcjonalnej w regulatorze
- Dzadnego
14Metody przejścia z dziedziny s na dziedzine z
- AZOH
- Bmetod zero pole
- Caproksymacja Tustina
- Dzaden z wymienionych
15Algorytm pozycyjny
- Ajest przyrostowy
- Bpołożeniowy
- Cokresla wartość absolutna
- Dokresla zmiane wartości sygnalu
16Algorytm prędkościowy
- Ajest przyrostowy
- Bpołożeniowy
- Cokresla wartość absolutna
- Dokresla zmiane wartości sygnalu
17Filtr czebyszewa
- Azoptymalizowany dla najszybszego spadku wzmocniania w paśmie przejściowym
- Bzafalowania w paśmie przepustowym
- Cstoswany jest w przypadkach gdy ważny jest szybki spadek wzmocnienia i brak zafalowań w paśmie zaporowym
- Dnajbardziej liniowa charakterystyka fazowa
18Filtr Bessela charakteryzuje się
- Anajbardziej liniowa charakterystyka fazowa
- Bbardzo powolny spadek wzmocnienia w pasmie przejsciowym
- Cstoswany jest w przypadkach gdy wazny jest czasowy przebieg sygnalu
- Dzafalowania w pasmie zaporowym
19Ktory filtr charakteryzuje się najwieksza liniowoscia i bardzo powolnym spadkiem?
- ACzybyszewa I
- BCzybyszewa II
- CEliptyczny
- DBessela
20Który z modeli został przedstawiony na rysunku?
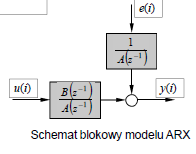
- AARX
- BARMAX
- CBJ
- DOE
21Metody wyostrzania (defuzyfikacji)
- Asrodka ciężkości
- Bpierwszego maksimum
- Costatniego maksimum
- Dmamdaniego
22Coś o Antyaliasingu
- Awarunek nyquista
- Bwystepuja skladowe o blednej czestotliwosci
- Ccos z czasem próbkowania
- D???
23Minimalno wariancyjny
- Aminimalizacja wariancji
- Bminimalizacja odchylenia standardowego
- C??
- D???
24Odpowiedź skokową dyskretnego elementu całkującego idealnego przedstawia rysunek
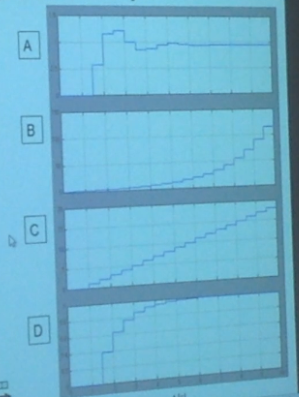
- Aa
- Bb
- Cc
- Dd
25W jednym cyklu pracy sterownik PLC wykonuje
- Azerowanie zegara watchdog
- Bodczyt stanu wejść i wyjść
- Cwykonanie programu zgodnie ze stanem wejsć i wyjsc
- Dustawienie wyjsc i wyjsc
26Co charakteryzuje filtry typu FIR
- Aminimalnofazowość obiektu
- Bliniowa charakterystyka fazowo-częstotliwościowa
- Csą to filtry w strukturze w ktorych nie wystepuje petla sprzezenia zwrotnego
- Dsa zawsze stabilne
27Na załączonym wykresie przedstawiono odpowiedz jednego ukladu zdyskretyzowanego dwoma metodami zoh i foh, ktory z przedstawionych przebiegow odpowiada danej metodzie?
- Azielony-zoh, niebieski-foh
- Bzielony-foh
- Cniebieski-foh
- Dniebieski-zoh, zielony-foh
28Czym pachnie dr hab. inż. Snamina?
- AKoherencją
- BKowariancją
- CKorelacją
- DPredykcją
29Z czym jest związane zjawisko aliasingu?
- Az niewlasciwym doborem czasu probkowania
- Bwynika z niespelnienia warunku Nyquista
- Czwiązane ze stabilnością
- Dnakładanie się widm sygnału cyfrowego okresowo zwielokrotnionych w dziedzinie częstotliwości
30Który z poniższych układów przedstawia układ automatycznej regulacji?
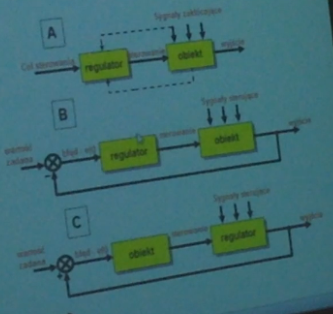
- Aa
- Bb
- Cc
- Dżaden
Información
- Descripción
- Nawrocka - bogini sterowania
- Autor
- Grzegorz Kaczmar
- Idioma
- English
- Visitas
- 183
- Etiquetas
- Valoración
- Aún sin valoraciones Valora este test