
Mapa mental
Matemáticas
Contenido del mapa
Matemáticas
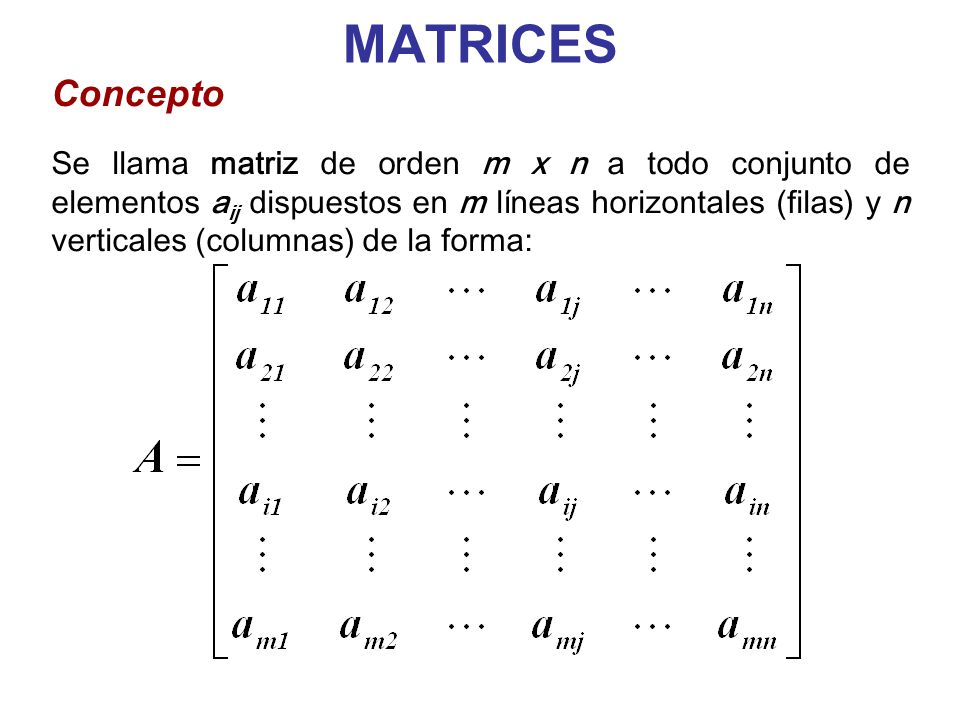
Matrices
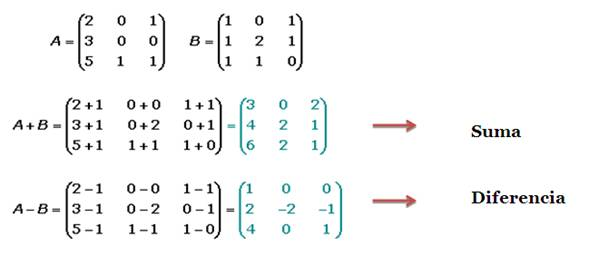
- Suma y Diferencia de matrices
- Propiedades de la suma
- Cerrada: La suma de dos matrices resulta otra matriz de igual tamaño. Asociativa: (A + B ) + C = A + (B + C ) Neutro: Existe una matriz O, con todos sus elementos de valor cero tal que A + O = O + A = A Simétrico: Cada matriz A, posee su matriz simétrica A' tal que A + A' = A' + A = O Los elementos de A' son de valor opuesto que sus correspondientes de la matriz A Conmutativa: A + B = B + A
- Propiedades de la suma
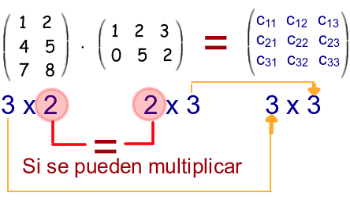
- Producto de matrices
- Propiedades del producto
- Sean A, B y C matrices bien definidas P1. Asociativa: A x (B x C) = (A x B) x C P2. No es conmutativa: A x B ≠ B x A (muy importante, aunque puede darse) P3. Distributiva por la derecha: B x A + C x A = (B + C) x A P4. Distributiva por la izquierda : A x (B + C) = A x B + A x C P5. Elemento neutro (I): A x I = A = I x A (matriz identidad) P6. Elemento inverso: (A-1) :A x A-1 = I = A-1 x A
- Propiedades del producto
- Potencia de matrices
- ?^1=? ?^2=??? ?^3=?????=?^2?? ?^4=???????=?^3?? ?^?=?^(?−1)??
- Sistema de Ecuaciones
- Suma y Diferencia de matrices
Determinantes
- De Orden 2
- Definición Sea A una matriz cuadrada, decimos que A es regular si su determinante es ≠ 0. A es regular <=> | A | ≠ 0 Puede denominarse también invertible o inversible. A es singular <=> | A | = 0
- De Orden 3
- Propiedades
- Propiedad 1 El determinante de una matriz A y el de su traspuesta ( At ) son iguales.
- Propiedad 2 : El determinante de una matriz A vale 0 (| A | = 0) si tiene dos filas o columnas iguales
- Propiedad 3 : El determinante de una matriz A vale 0 si todos los elementos de una fila o columna son ceros:
- Propiedad 4: El determinante de una matriz A vale 0 si Los elementos de una fila o columna son proporcionales respecto a otra .
- Propiedad 5 Si un escalar multiplica a un determinante, es igual que multiplicar ese escalar por una fila (o columna) cualquiera:
- Propiedad 6 Si permutamos (cambiamos) dos filas o columnas de una matriz A , su determinante cambia de signo:
- Propiedad 7 Si una fila o columna es combinación lineal de dos filas (o columnas) su determinante es cero. Sean α y β∈ℝ tal que: αF3 + βF2 = F1
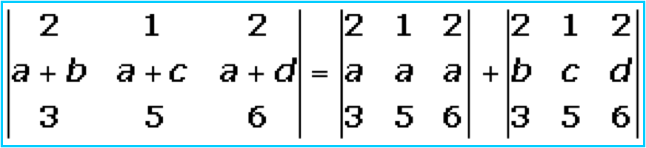
- Propiedad 8 Si todos los elementos de una fila o columna están formados por dos sumandos, dicho determinante se descompone en la suma de dos determinantes:
- Matriz Inversa
- Rango de una matriz
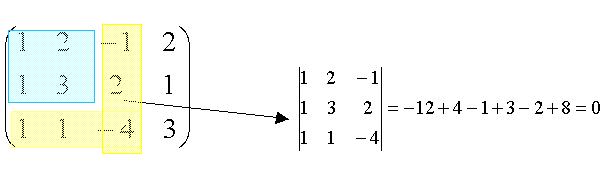
- El RANGO (o característica) de una matriz es el orden del mayor de los menores complementario distintos de cero. El rango de una matriz A se representa por rg (A) o rang (A).
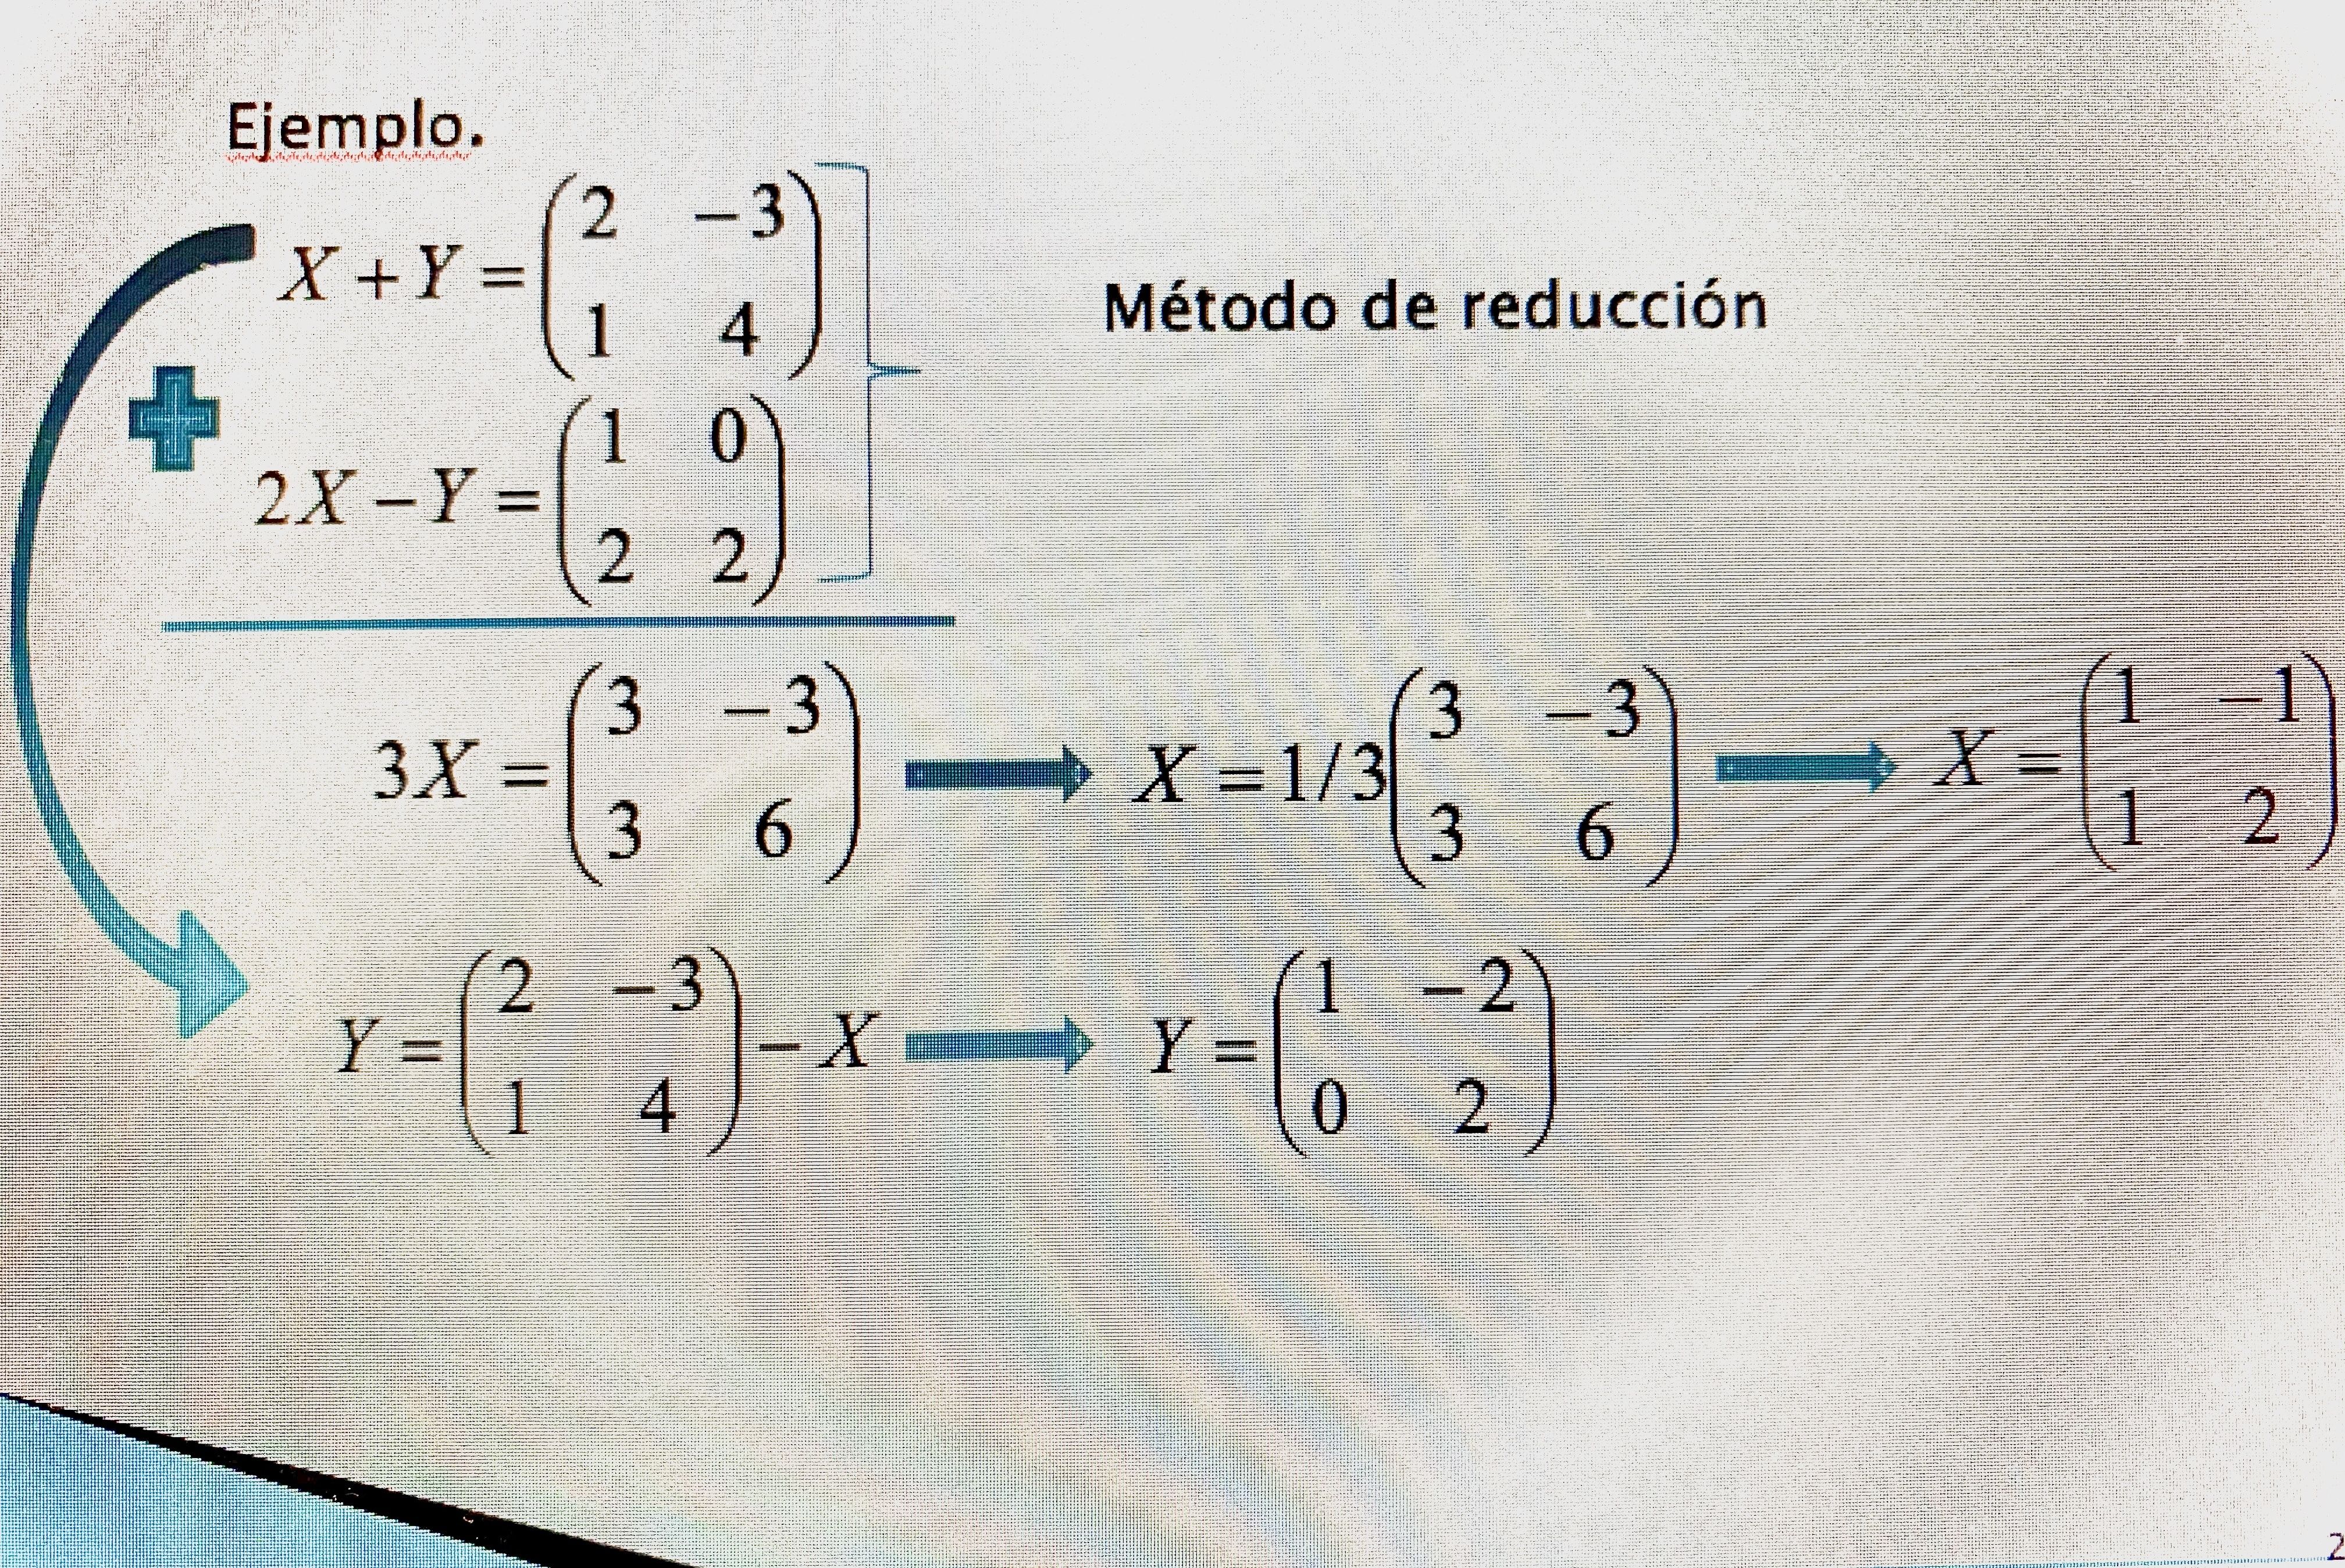
- Ecuación Matricial
- 1º.Los términos con X al primer miembro y el resto al segundo 2º.Para despejar X, debemos multiplicar por la Inversa de A, pero utilizando la propiedad distributiva por la izquierda o derecha , según corresponda en cada caso. porque I es el elemento neutro de la multiplicación.
Sistema de ecuaciones lineales
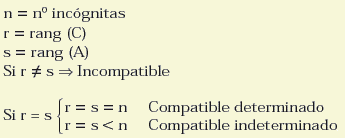
- Teorema de Rouché-Frobenius
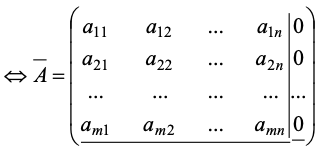
- Sea [S] un S.E.L., A la matriz de los coeficientes, B la matriz de los términos independientes , n el nº de incógnitas y A la matriz ampliada.
- Teorema de Cramer
- Sea [S] un S.E.L con n-ecuaciones y n-incógnitas, sea matriz ampliada, A matriz de los coeficientes y B matriz de los términos independientes, si el S.E.L es compatible y |A| 0. este teorema nos servirá para resolver S.C.D. Las soluciones son de la siguiente forma:
- Sistemas Ecuaciones Lineales Homogéneos.
- Se considera [S] un S.E.L.H. si la matriz de los términos independientes es nula, es decir , todos sus elementos son 0.
- Resolución de un S.C.I
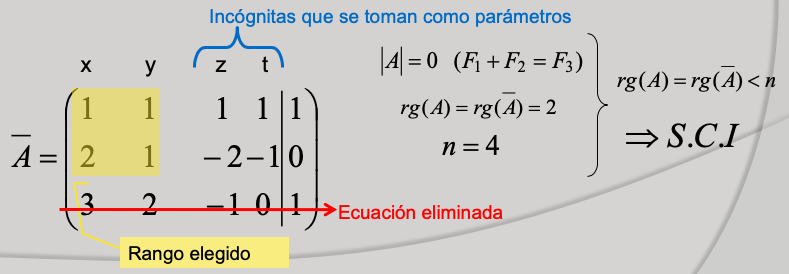
- Para casos en los que existen infinitas soluciones, aplicando el método de orlar, hallaremos dónde se da rg(A)=rg(A*)=r (r<n). Eliminaremos la ecuación que no participe en el cálculo del rango (preferentemente la que más valores distintos de 0 y 1 para facilitar el cálculo posterior) y las incógnitas que tampoco participen las tomaremos como parámetros. De esta forma aplicaremos las incógnitas con el valor de parámetro de nuevo en las ecuaciones válidas y daremos el resultado final, llamado solución general.
- Discusión de S.E.L con parámetros
- Cuando [S] presente un parámetro en sus ecuaciones, debemos estudiar los distintos casos según el valor de dicho parámetro. De forma que determinaremos el valor del rg(A) como el rg(A) para cada caso, concluyendo el tipo de sistema según el teorema de Rouché-Frobenius.
- Procedimientos
- Calcular el determinante de A (o el menor complementario mayor). Discutiremos para esos casos el rango al igual que en el tema anterior. En cada caso estudiaremos el rango de la ampliada y aplicaremos TºR-F.
- Teorema de Rouché-Frobenius
Espacio Afín
- Ecuaciones de la recta.
- Siempre necesitaremos un punto y un vector. También es posible con sólo dos puntos obtener la ecuación de la recta. Veamos los tipos de ecuaciones de una recta en el espacio:
- Ecuaciones del plano
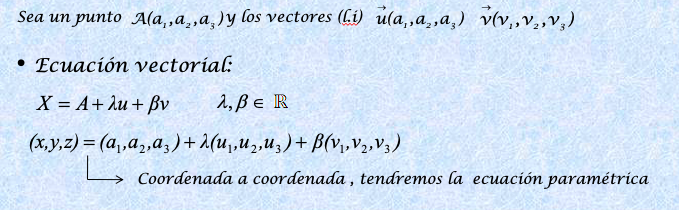
- Se necesita un punto y dos vectores linealmente independientes (l.i.), es decir, no proporcionales. Se denota con letra griega normalmente π, , ... Veamos los tipos de ecuaciones del plano en el espacio:
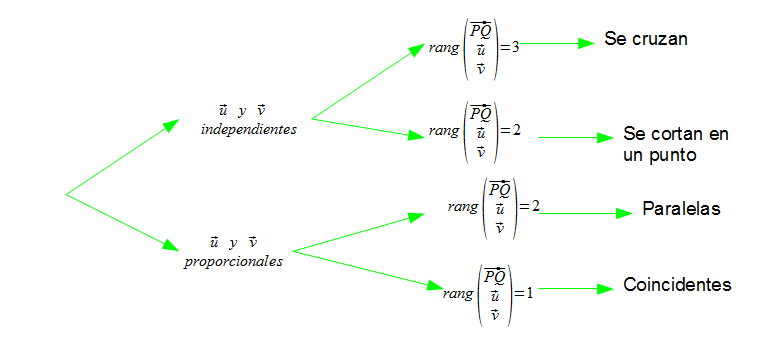
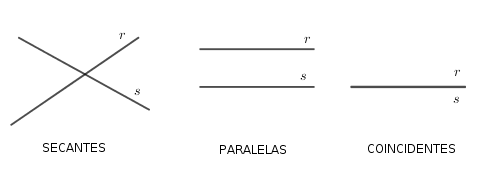
- Posición relativa de dos rectas.
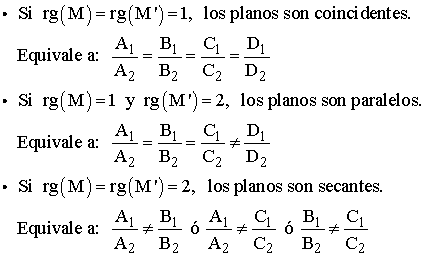
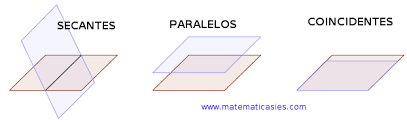
- Posición relativa de dos planos
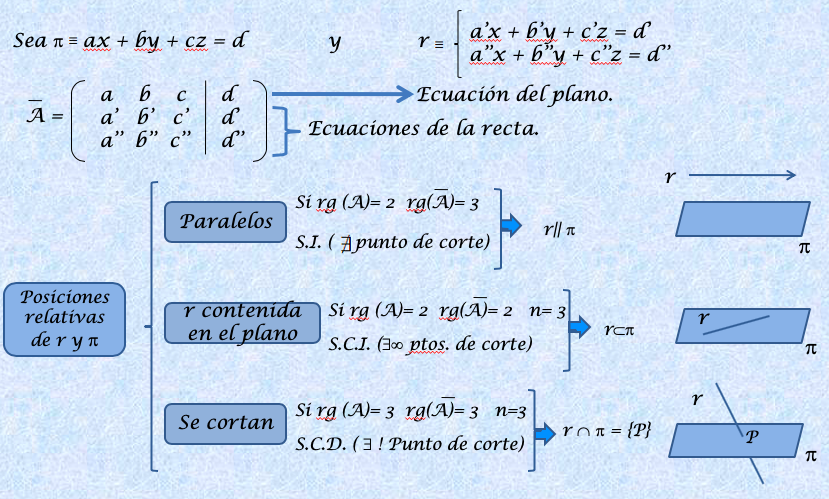
- Posiciones relativas de recta y plano
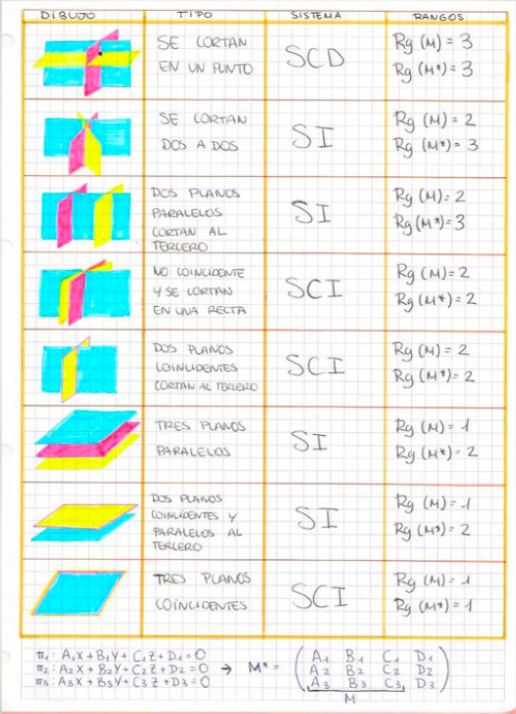
- Posición relativa de tres planos
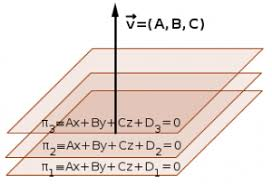
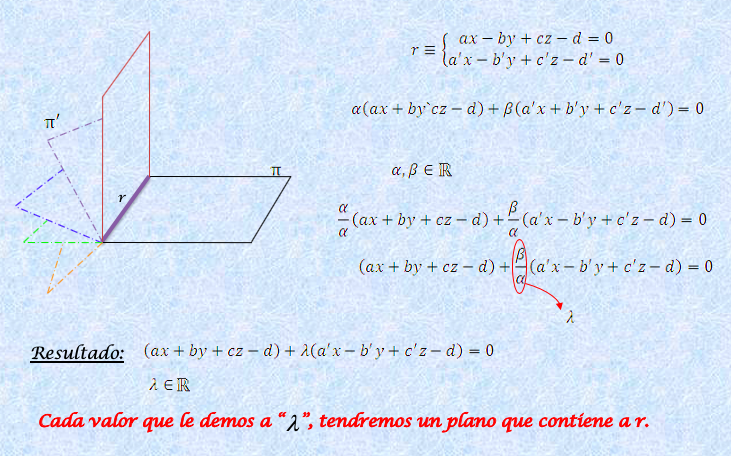
- Haz de planos
- Haz de planos paralelos
- Haz de planos que contienen a una recta
- Ecuaciones de la recta.
Espacio euclideo
- Ángulo entre dos vectores
- - Propiedades: Dos vectores (no nulos)son ortogonales (perpendiculares) /Dos vectores (no nulos) son paralelos (siendo u y v unitarios)
- Ángulo entre dos rectas. bisectriz
- Se llama ángulo de dos rectas al menor de los ángulos que se forman entre ellas. -Se halla mediante la expresión de ángulo entre dos vectores:
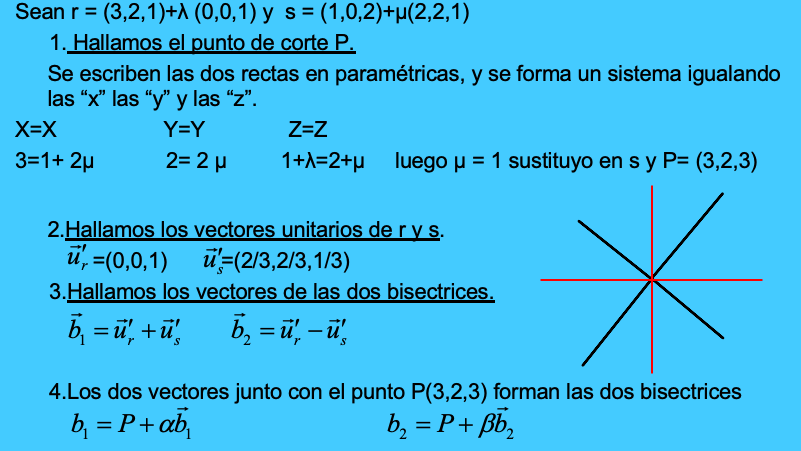
- Bisectriz
- Es el lugar geométrico de los puntos del espacio que equidista de las rectas que se corta. Como son dos rectas necesitaremos un punto y un vector para cada bisectriz.
- Calculo de bisectrices
- Observaciones: -En el numerador de la fórmula si aplicamos valor absoluto para obtener el Ángulo menor entre las dos rectas. -Importante es saber su posición relativa antes de calcular el ángulo entre dos rectas , porque: Si se cruzan o son paralelas no tiene sentido hablar de ángulo. Si son coincidentes el ángulo es cero. -Dos rectas son perpendiculares si sus vectores son ortogonales ,y, por tanto,
- Ángulo diedro entre dos planos
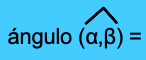
- Angulo diedro (α) es el menor de los ángulos que se forman entre dos planos. Se calcula con los vectores normales y utilizaremos la expresión del producto escalar. Por tanto la fórmula.
- Ángulo entre recta y plano
- - El ángulo que forman una recta (r) y un plano (π) es el ángulo formado por r con su proyección ortogonal sobre π, r' -El ángulo α que forman una recta r y un plano π es igual al complementario del ángulo agudo que forman el vector director de la recta y el vector normal del plano. α = 90º - β
- Utilizando la propiedad de la razón trigonométrica del primer cuadrante equivale a decir
- Proyecciones ortogonales
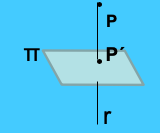
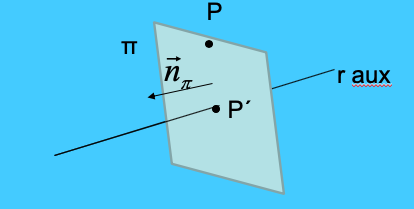
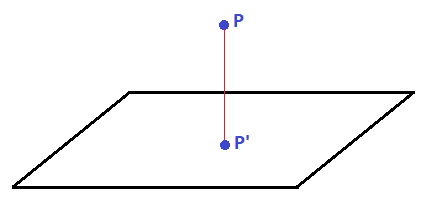
- Proyección ortogonal de un punto P sobre un plano π. Es un punto P’ que se obtiene de la intersección del plano π y la recta que pasa por P y es perpendicular al plano π.
- Procedimiento: a) Recta auxiliar “r” perpendicular a π que pasa por P. r ≡ P+α pero = b) P´= r ∩ π . Se halla sustituyendo la ecuación de la recta r en paramétricas, en el plano π. Cuando se ha obtenido α se sustituye en la recta y obtenemos P’.
- Proyección ortogonal de un punto P sobre una recta r.
- Procedimiento: a) plano auxiliar “π” perpendicular a r que pasa por P. π ≡ ax+by+cz=d pero = =(a,b,c) = ahora sustituyo P en π y calculo d. (ya tenemos el plano). b) P´= r ∩ π . Se halla sustituyendo la ecuación de la recta r en paramétricas, en el plano π. Una vez hallado α se sustituye en la recta r y obtendremos el punto P’.
- Proyección ortogonal de un punto P sobre un plano π. Es un punto P’ que se obtiene de la intersección del plano π y la recta que pasa por P y es perpendicular al plano π.
- Puntos simétricos
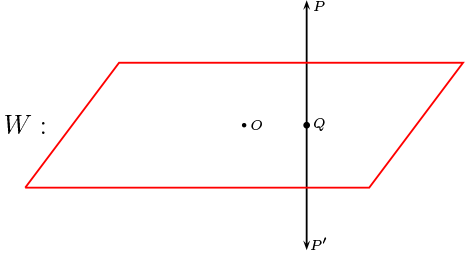
- Punto simétrico respecto a un plano π
- Procedimiento: a)Hallar la proyección ortogonal (O) del punto P sobre el plano π. Recta auxiliar perpendicular a π y que pase por P. O= r ∩ π , donde O es la intersección de r con π. b) Calcular P’, en el que P’ es igual al punto P más dos veces el vector PO. (o formula del punto medio) P P’ = P +2PO
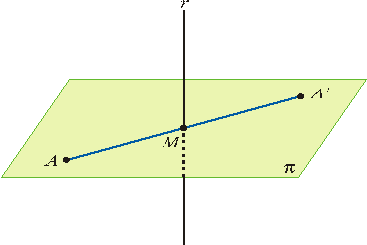
- Punto simétrico de un punto P sobre una recta r.
- Procedimiento: a) Hallar la proyección ortogonal (O) de P sobre r Plano auxiliar π que pase por P y sea perpendicular a r. O= r ∩ π . Se halla sustituyendo la ecuación de la recta r ,en paramétricas, en el plano π. b) Calcular el punto P’ es igual al punto P mas el doble del vector PO (fórmula pto. medio). -P’ = P + 2PO
- Punto simétrico respecto a un plano π
- Ángulo entre dos vectores
Espacio métrico
- Distancia Punto-Plano. Recta-Plano. Planos Paralelos
- Punto-Plano
- d(P,π)= d(P,O)=| |PO| siendo O, la proyección ortogonal de P sobre el plano π.
- Además: π≡ ax+by+cz-d=0 P (xo,yo,zo)
- d(P,π)= d(P,O)=| |PO| siendo O, la proyección ortogonal de P sobre el plano π.
- Recta-Plano
- Planos Paralelos
- Punto-Plano
- Distancia Punto-recta y rectas paralelas
- Punto-recta
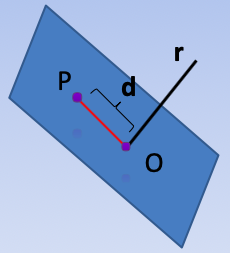
- Hacer la proyección ortogonal del punto P sobre la recta r. a)plano auxiliar perpendicular a r que pase por P.
- b) La intersección de r y π, será la proyección ortogonal de P sobre r, llamado en este caso O. (sustituimos las paramétricas de r en π, calculamos el parámetro y lo sustituimos en r y hallamos O).
- d(P,r)=|PO|
- b) La intersección de r y π, será la proyección ortogonal de P sobre r, llamado en este caso O. (sustituimos las paramétricas de r en π, calculamos el parámetro y lo sustituimos en r y hallamos O).
- Hacer la proyección ortogonal del punto P sobre la recta r. a)plano auxiliar perpendicular a r que pase por P.
- Rectas paralelas
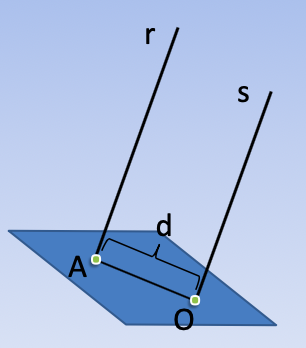
- 1.Al igual que el anterior, solo que tomamos un punto cualquiera de r y después Hacemos la proyección ortogonal de un punto perteneciente a la recta r respecto a la recta s.
- 2. d(r,s)=d(A, s)=|AO|
- 1.Al igual que el anterior, solo que tomamos un punto cualquiera de r y después Hacemos la proyección ortogonal de un punto perteneciente a la recta r respecto a la recta s.
- Distancia entre rectas que se cruzan.
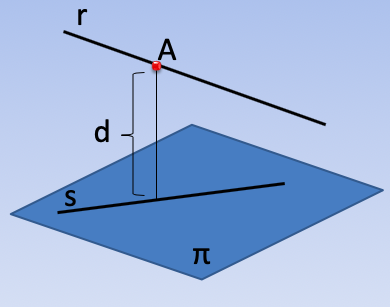
- 1. Hacer un plano π paralelo a r que contenga a s.
- 2. Tomamos un punto A cualquiera de la recta r, y ya podemos aplicar la distancia punto-plano.
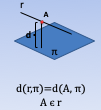
- 3. d(r,s)=d(r,π)=d(A, π)
- 2. Tomamos un punto A cualquiera de la recta r, y ya podemos aplicar la distancia punto-plano.
- 1. Hacer un plano π paralelo a r que contenga a s.
- Punto-recta
- Producto vectorial. Aplicaciones.
- Llamamos producto vectorial de u y v a la siguiente expresión:
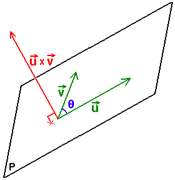
- Cualesquiera que sean los vectores , u y v: , (anticonmutatividad). Si (vectores con misma dirección).la anulación del producto vectorial proporciona la condición de paralelismo entre dos direcciones. . El vector es normal al plano se obtiene del producto vectorial de los vectores del plano (u y v l.i.)
- Aplicaciones
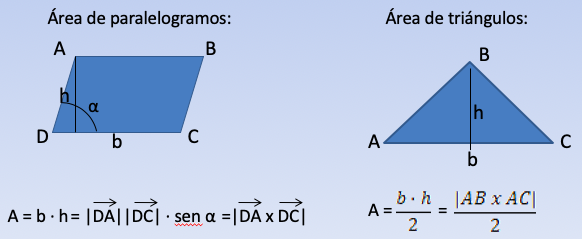
- el módulo de los vectores u y v, siendo θ ,el ángulo menor entre los vectores y ; esta expresión relaciona al producto vectorial con el área del paralelogramo que definen ambos vectores.
- Llamamos producto vectorial de u y v a la siguiente expresión:
- Producto mixto. Aplicaciones
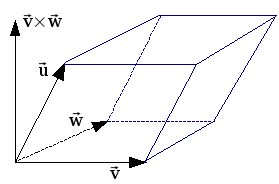
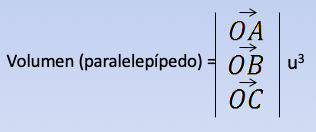
- VOLUMEN DEL PARALELEPÍPEDO: El producto mixto de tres vectores es un número real y el valor absoluto de este número coincide con el volumen del paralelepípedo que forman los vectores:
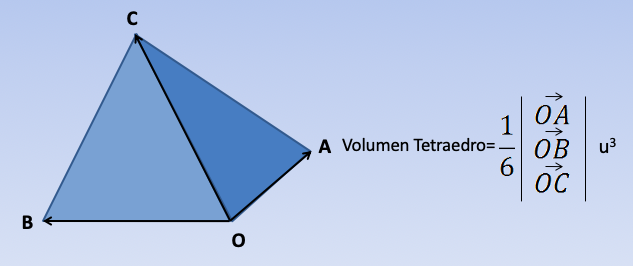
- Volumen de un tetraedro
- Sean ?(?1,?2,?3), ?(?1,?2,?3), ?(?1,?2,?3) y ?(?1,?2,?3) cuatro puntos del espacio. Al unirlos entre sí de todas las maneras posibles, determinan un tetraedro cuyo volumen ? es igual a la sexta parte del valor absoluto del producto mixto (??,??,??)
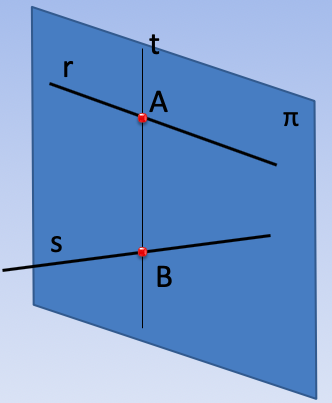
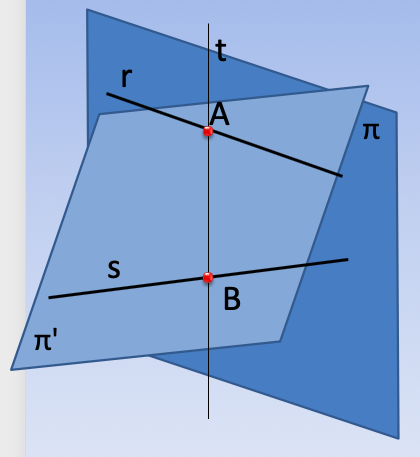
- Perperdicular Común
- Forma I
- 1. Calculamos el vector de la recta t por medio del producto vectorial Vt = Vr x Vs
- 2. Hacer un plano auxiliar π que contenga a t y r.
- 3. π ∩ s = {B} є t
- 4. t =
- 3. π ∩ s = {B} є t
- 2. Hacer un plano auxiliar π que contenga a t y r.
- 1. Calculamos el vector de la recta t por medio del producto vectorial Vt = Vr x Vs
- Forma II
- 1. Calcular Vt = Vr x Vs
- 2. Hacer un plano auxiliar π que contiene a t y r.
- 3. Hacer un plano auxiliar π’ que contiene a t y s.
- 4. t =
- 3. Hacer un plano auxiliar π’ que contiene a t y s.
- 2. Hacer un plano auxiliar π que contiene a t y r.
- 1. Calcular Vt = Vr x Vs
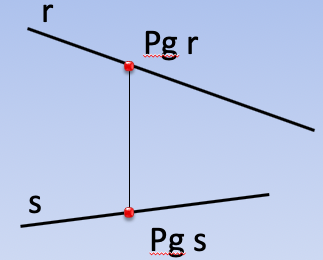
- Forma III
- Con esta ecuación hallamos los dos puntos concretos (Pgr y Pgs)por los que pasa la recta perpendicular común, que la formaremos con el vector PgrPgs y uno de los dos puntos hallados.
- Forma I
- Distancia Punto-Plano. Recta-Plano. Planos Paralelos
Imágenes y archivos del mapa
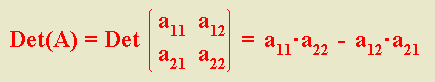
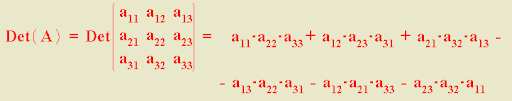
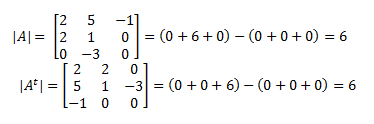
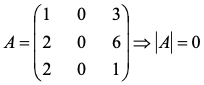
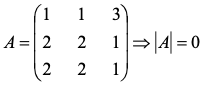
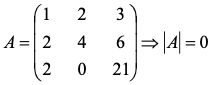
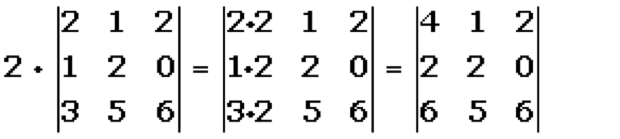
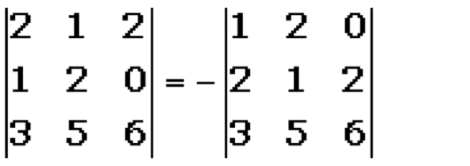
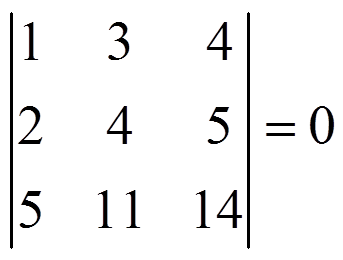
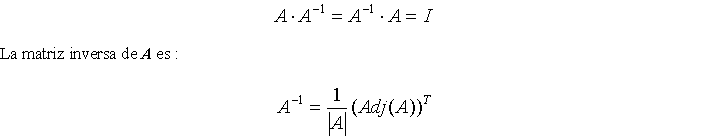
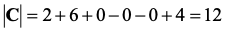
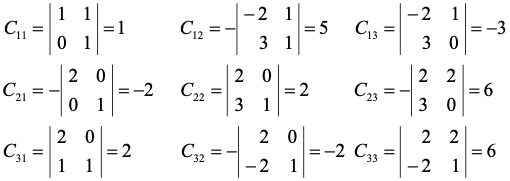
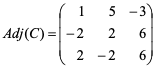
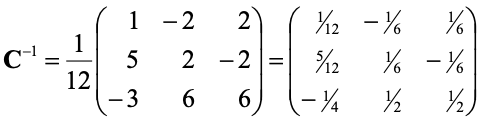
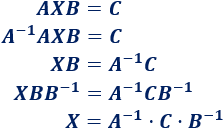
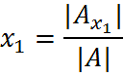
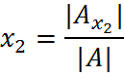
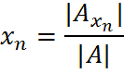
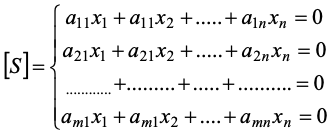
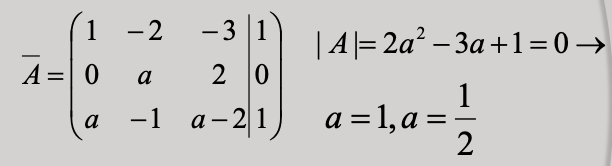
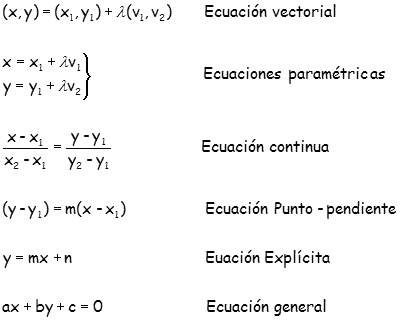
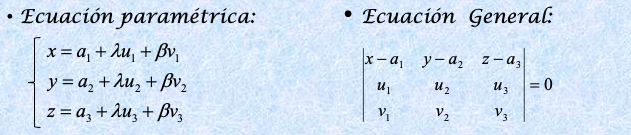
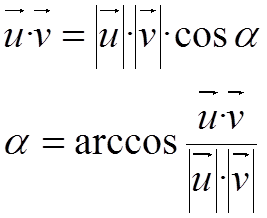
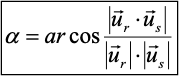

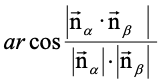
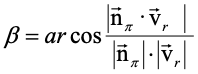
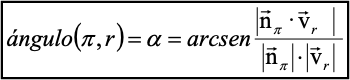





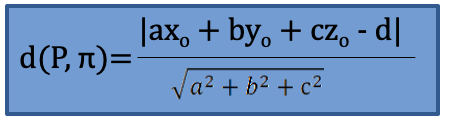

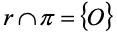
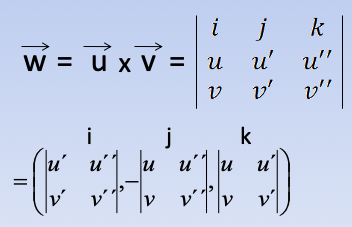
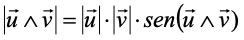


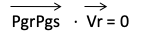
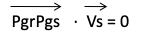
Información
- Descripción
- 2º de Bachillerato Matemáticas Mapa Mental sobre Matemáticas, creado por JVR 2852 el 13/05/2020.
- Creado por
- JVR 2852
- Visitas
- 4
- Valoración