
Mapa mental
Componentes de un sistema de visión artificial
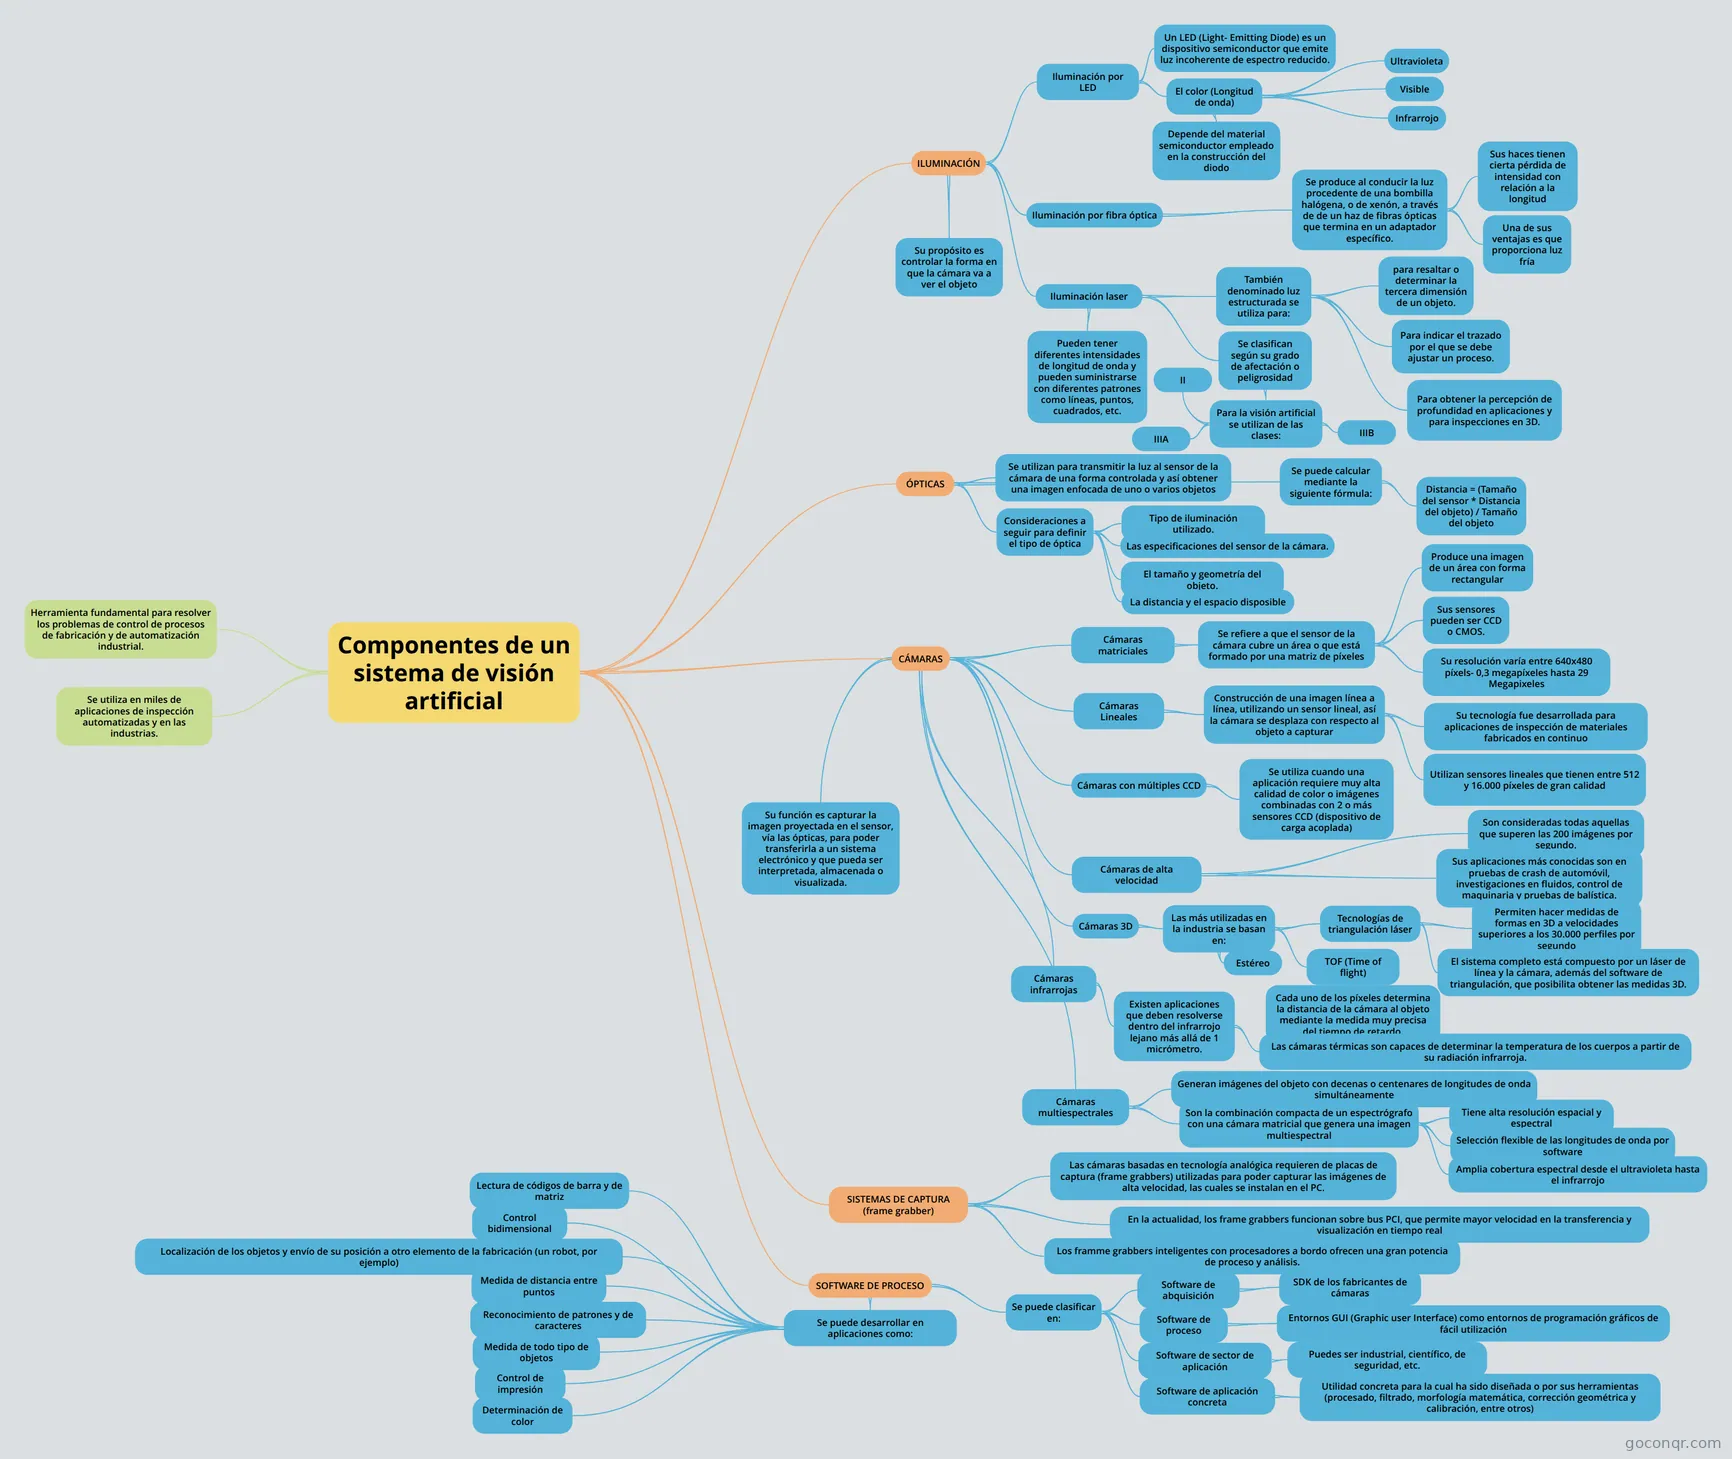
Mapa mental: Componentes de un sistema de visión artificial
Contenido del mapa
Componentes de un sistema de visión artificial
Se utiliza en miles de aplicaciones de inspección automatizadas y en las industrias.
ILUMINACIÓN
- Su propósito es controlar la forma en que la cámara va a ver el objeto
- Iluminación por LED
- Un LED (Light- Emitting Diode) es un dispositivo semiconductor que emite luz incoherente de espectro reducido.
- El color (Longitud de onda)
- Depende del material semiconductor empleado en la construcción del diodo
- Ultravioleta
- Visible
- Infrarrojo
- Iluminación por fibra óptica
- Se produce al conducir la luz procedente de una bombilla halógena, o de xenón, a través de de un haz de fibras ópticas que termina en un adaptador específico.
- Sus haces tienen cierta pérdida de intensidad con relación a la longitud
- Una de sus ventajas es que proporciona luz fría
- Se produce al conducir la luz procedente de una bombilla halógena, o de xenón, a través de de un haz de fibras ópticas que termina en un adaptador específico.
- Iluminación laser
- También denominado luz estructurada se utiliza para:
- para resaltar o determinar la tercera dimensión de un objeto.
- Para indicar el trazado por el que se debe ajustar un proceso.
- Para obtener la percepción de profundidad en aplicaciones y para inspecciones en 3D.
- Pueden tener diferentes intensidades de longitud de onda y pueden suministrarse con diferentes patrones como líneas, puntos, cuadrados, etc.
- Se clasifican según su grado de afectación o peligrosidad
- Para la visión artificial se utilizan de las clases:
- II
- IIIA
- IIIB
- Para la visión artificial se utilizan de las clases:
- También denominado luz estructurada se utiliza para:
Herramienta fundamental para resolver los problemas de control de procesos de fabricación y de automatización industrial.
ÓPTICAS
- Se utilizan para transmitir la luz al sensor de la cámara de una forma controlada y así obtener una imagen enfocada de uno o varios objetos
- Se puede calcular mediante la siguiente fórmula:
- Distancia = (Tamaño del sensor * Distancia del objeto) / Tamaño del objeto
- Consideraciones a seguir para definir el tipo de óptica
- Tipo de iluminación utilizado.
- Las especificaciones del sensor de la cámara.
- El tamaño y geometría del objeto.
- La distancia y el espacio disposible
CÁMARAS
- Su función es capturar la imagen proyectada en el sensor, vía las ópticas, para poder transferirla a un sistema electrónico y que pueda ser interpretada, almacenada o visualizada.
- Cámaras matriciales
- Se refiere a que el sensor de la cámara cubre un área o que está formado por una matriz de píxeles
- Produce una imagen de un área con forma rectangular
- Sus sensores pueden ser CCD o CMOS.
- Su resolución varía entre 640x480 píxels- 0,3 megapíxeles hasta 29 Megapixeles
- Se refiere a que el sensor de la cámara cubre un área o que está formado por una matriz de píxeles
- Cámaras Lineales
- Construcción de una imagen línea a línea, utilizando un sensor lineal, así la cámara se desplaza con respecto al objeto a capturar
- Su tecnología fue desarrollada para aplicaciones de inspección de materiales fabricados en continuo
- Utilizan sensores lineales que tienen entre 512 y 16.000 píxeles de gran calidad
- Construcción de una imagen línea a línea, utilizando un sensor lineal, así la cámara se desplaza con respecto al objeto a capturar
- Cámaras con múltiples CCD
- Se utiliza cuando una aplicación requiere muy alta calidad de color o imágenes combinadas con 2 o más sensores CCD (dispositivo de carga acoplada)
- Cámaras de alta velocidad
- Son consideradas todas aquellas que superen las 200 imágenes por segundo.
- Sus aplicaciones más conocidas son en pruebas de crash de automóvil, investigaciones en fluidos, control de maquinaria y pruebas de balística.
- Cámaras 3D
- Las más utilizadas en la industria se basan en:
- Tecnologías de triangulación láser
- Permiten hacer medidas de formas en 3D a velocidades superiores a los 30.000 perfiles por segundo
- El sistema completo está compuesto por un láser de línea y la cámara, además del software de triangulación, que posibilita obtener las medidas 3D.
- Estéreo
- TOF (Time of flight)
- Cada uno de los píxeles determina la distancia de la cámara al objeto mediante la medida muy precisa del tiempo de retardo.
- Tecnologías de triangulación láser
- Las más utilizadas en la industria se basan en:
- Cámaras infrarrojas
- Existen aplicaciones que deben resolverse dentro del infrarrojo lejano más allá de 1 micrómetro.
- Las cámaras térmicas son capaces de determinar la temperatura de los cuerpos a partir de su radiación infrarroja.
- Existen aplicaciones que deben resolverse dentro del infrarrojo lejano más allá de 1 micrómetro.
- Cámaras multiespectrales
- Generan imágenes del objeto con decenas o centenares de longitudes de onda simultáneamente
- Son la combinación compacta de un espectrógrafo con una cámara matricial que genera una imagen multiespectral
- Tiene alta resolución espacial y espectral
- Selección flexible de las longitudes de onda por software
- Amplia cobertura espectral desde el ultravioleta hasta el infrarrojo
SISTEMAS DE CAPTURA (frame grabber)
- Las cámaras basadas en tecnología analógica requieren de placas de captura (frame grabbers) utilizadas para poder capturar las imágenes de alta velocidad, las cuales se instalan en el PC.
- En la actualidad, los frame grabbers funcionan sobre bus PCI, que permite mayor velocidad en la transferencia y visualización en tiempo real
- Los framme grabbers inteligentes con procesadores a bordo ofrecen una gran potencia de proceso y análisis.
SOFTWARE DE PROCESO
- Se puede desarrollar en aplicaciones como:
- Localización de los objetos y envío de su posición a otro elemento de la fabricación (un robot, por ejemplo)
- Medida de distancia entre puntos
- Control bidimensional
- Medida de todo tipo de objetos
- Reconocimiento de patrones y de caracteres
- Control de impresión
- Determinación de color
- Lectura de códigos de barra y de matriz
- Se puede clasificar en:
- Software de abquisición
- SDK de los fabricantes de cámaras
- Software de proceso
- Entornos GUI (Graphic user Interface) como entornos de programación gráficos de fácil utilización
- Software de sector de aplicación
- Puedes ser industrial, científico, de seguridad, etc.
- Software de aplicación concreta
- Utilidad concreta para la cual ha sido diseñada o por sus herramientas (procesado, filtrado, morfología matemática, corrección geométrica y calibración, entre otros)
- Software de abquisición
- Se puede desarrollar en aplicaciones como:
Información
- Descripción
- Mapa Mental sobre Componentes de un sistema de visión artificial, creado por animart.contacto el 06/09/2015.
- Creado por
- animart.contacto
- Visitas
- 1
- Valoración
Más sobre Sistemas de visión artificial