
Quiz
PSY - miłej nauki ;)
Fragen in diesem Quiz (98)
1Dynamiczny system to:
- Astan wyjścia zależy od stanu wejścia i od poprzednich chwil czasowych wyjścia i wejścia
- Bopisany jest równaniem y = x + 6
- C„jak przelewa się energia”
- Dopisuje statykę i dynamikę
2Statyczny system:
- Aotrzymujemy po przyrównaniu pochodnych do zera
- Botrzymujemy po przyrównaniu chwil czasowych do jedności
- Cotrzymujemy po przyrównaniu chwil czasowych do zera
- Dotrzymujemy po przyrównaniu jednej strony równania algebraicznego do zera
3Dynamika w obiekcie opisanym równaniem zależy od:
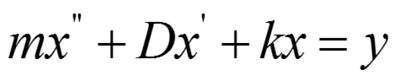
- Awspółczynnika x
- Bparametru konstrukcyjnego D w sposób liniowy
- Cwspółczynnika D w sposób nieliniowy
- Dwspółczynnika D w sposób liniowy
4Stacjonarność w obiekcie opisanym równaniem zależy od:
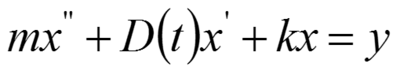
- A współczynnika k
- Bwspółczynnika x
- Cparametru konstrukcyjnego D
- Dzmienności w czasie współczynników
5Zmienne w równaniu zależą od:
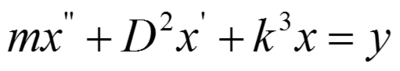
- Aczasu i opisują obiekt nieliniowy
- Bsą nieliniowe
- Cuniemożliwiają jego rozwiązanie
- Dsą liniowe
6Równanie opisuje obiekt:
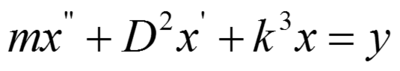
- Aniestacjonarny
- Bnieliniowy
- Cstacjonarny
- Dliniowy
7Liniowość obiektu umożliwia:
- Adodawanie w równaniu współczynników do siebie
- Bzastosować zasadę superpozycji
- Cdodawanie w równaniu parametrów do siebie
- Ddodawanie zmiennych i ich pochodnych do siebie
8Ciągły obiekt to taki, który (którego):
- Aczas próbkowania dąży do nieskończoności
- Bnie zależy od czasu próbkowania
- Cczas próbkowania dąży do zera
- Dzależy od czasu próbkowania
9Obiekt opisany równaniem różnicowym
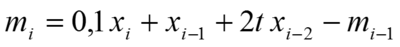
- Ajest nieliniowy
- Bjest niestacjonarny
- Cjest ciągły
- Djest dynamiczny
10Za pomocą transmitancji s lub z możemy opisać obiekt:
- Adynamiczny
- Bliniowy
- Cnieliniowy
- Dstatyczny
11System jest obserwowalny wtedy, jeżeli:
- Azapala się zielona lampka RUN w sterowniku (PLC)
- Bw przebiegu wyjściowym występują wszystkie zmienne stanu
- Cna podstawie sygnału wyjściowego możemy określić stan obiektu w dowolnej chwili w przeszłości
- Djeden ze współczynników w macierzy A jest zależny od czasu
12System jest sterowalny wtedy, jeżeli:
- Amożemy za przyspieszenie podstawić prędkość
- Bw skończonym czasie jesteśmy w stanie przeprowadzić go do dowolnego punktu w przestrzeni
- Cjesteśmy w stanie oddziaływać za pomocą sygnału sterującego na wszystkie składowe występujące we współrzędnych stanu
- Dwyznaczyć dobre sterowanie (spełniające narzucone kryterium jakości sterowania)
13Obiekt dynamiczny można opisać za pomocą:
- Arównania różniczkowego
- Brównania algebraicznego
- Cnieliniowego równania różnicowego
- Drównań stanu
14Transmitancje dyskretne

- Adwa różne obiekty
- Bten sam obiekt
- Cten sam obiekt ale przesunięty do przodu o dwie próbki
- Dten sam obiekt ale przesunięty do tyłu o dwie próbki
- Adwa różne obiekty
15Jaka jest różnica pomiędzy algorytmem prędkościowym a przyrostowym ?
- Aprzyrostowy ma całkowanie w sobie
- Btylko w nazwie
- Cnie ma różnicy
- Dprędkościowy nadaje się do wpisania do sterownika a przyrostowy nie jest przystosowany
16Model ARMA :
- Ajest najpopularniejszym modelem
- Bnie zawiera części autoregresyjnej
- Czapewnia dobre wygładzanie nawet przy małej liczbie elementów
- Djest filtrem
17Czy w systemie rozproszonym:
- Asterowniki można połączyć jednym przewodem do przesyłania danych
- Bkomputery (sterowniki) można połączyć w sieć
- Cmożliwe jest, ze jak komputer się uszkodzi to sąsiedni przejmuje jego zadania
- Dsterownikowym dane można przesyłać na odległości większe niż 3000 m
18Sieć przemysłowa powinna cechować się:
- Apołączeniem pierścieniowym
- Bwiększa odpornością na zakłócenia przemysłowe
- Ctylko protokółem komunikacyjnym Ethernet Industrial
- Dwymogiem pracy w czasie rzeczywistym
19Czy w języku maszynowym widoczne są:
- Arozkazy
- Binstrukcje
- Cpolecenia
- Dkody, listy rozkazów procesora
20Czy w języku symbolicznym niższego poziomu stosujemy:
- Ainstrukcje
- Brozkazy
- Cpolecenia
- Dzakazy
21Oprogramowanie po uruchomieniu musi być:
- A przejrzyste
- Bjednoznaczne
- Ckompletne
- Ddychotomiczne
22Po faktoryzacji transmitancja jest:
- Amniej przejrzysta
- Blepiej są widoczne bieguny i zera
- Cstabilna
- Dminimalnofazowa
23Zastosowanie układu regulacji z regulatorem typu P:
- Alikwiduje uchyb ustalony
- Bogranicza zmienność parametrów
- Clikwiduje wpływ zakłóceń
- Dzwiększając wartość współczynnika wzmocnienia (P) zwiększamy uchyb ustalony
24Sterowanie adaptacyjne stosujemy gdy obiekt:
- Ama duże stałe czasowe
- Bma duży czas opóźnienia
- Cjest nieliniowy
- Djest niestacjonarny
25Sterownik kompaktowy to taki, który:
- Aprzystosowany jest do ognioszczelnych obudów
- Bmoże być stosowany jako inteligentny przekaźnik
- Cma wiele zaawansowanych cech dużego sterownika w stosunkowo tanim i małym sterowniku
- Dmożna go programować w języku C++
26Zjawisko stroboskopowe:
- Ato jest to samo co aliasing
- Bpokazują się w sygnale wyjściowym wysokie częstotliwości
- Cnależ zmniejszyć częstotliwość próbkowania
- Dnależy zwiększyć częstotliwość próbkowania
27Program do sterownika powinien:
- Amięć jak najmniej czasówek i zegarów
- Bdla szczebla drabinki powinien mieć strukturę trójkąta od największej liczby styków do mniejszej
- Cmieć jak najmniej instrukcji do komunikacji miedzy sterownikami
- Dim większą liczbą instrukcji rozwiążemy dane zadanie tym program będzie lepszy
28W generatorze impulsów jak na rysunku należy wstawić na górze:
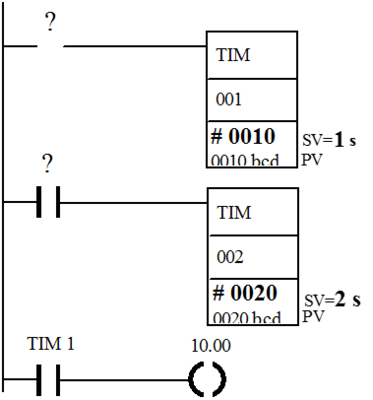
- Astyk normalnie otwarty z adresem TIM2 a na dole TIM1
- Bstyk normalnie otwarty z adresem TIM1 a na dole TIM2
- Cstyk normalnie zamknięty z adresem TIM1 a na dole TIM2
- Dstyk normalnie zamknięty z adresem TIM2 a na dole TIM1
29Zakładając, że są poprawnie wpisane adresy i styk to czasówka TIM2
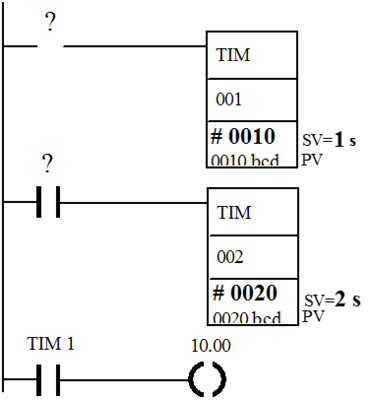
- Abędzie w stanie jedynki przez 2 sekundy
- Bbędzie w stanie jedynki przez 20 sekund
- Cbędzie w stanie jedynki przez czas jednego cyklu
- Dbędzie w stanie jedynki przez 1 sekundę
30Jak w licznikach eliminuje się „drgania” styków aby nie zliczały tych drgań:
- Arównolegle podłącza się diodę rozładowaną cewkę
- Bdodaje się na wejście dodatkową indukcyjność
- Cwprowadza się minimalną długość trwania stanu jedynki aby uznać ten stan za poprawny
- Dpo zliczeniu odejmuje się liczbę niepotrzebnych „drgań”
31Sygnał deterministyczny:
- Ada się opisać parametrami statystycznymi (wartością średnią, wariancją it)
- Bjest powtarzalny
- Cda się opisać amplitudą, okresem i przesunięciem fazowym
- Dda się opisać równaniem różnicowym
32Jeżeli tor pomiarowy jest sprzężeniem zwrotnym to:
- Apowinien on być zwrócony przeciwnie do toru głównego
- Bzaczynać się od węzła sumacyjnego a kończyć na wyjściu
- Cbyć maksymalnie odpornym na wpływ zakłóceń
- Dnie zawierać elementów całkujących
33Aby dobrać nastawy regulatora PID niezbędny jest:
- Amodel matematyczny obiektu
- Bwstępna znajomość parametrów regulatora
- Cw układzie zamkniętym pozostawić tyko wzmocnienie i zwiększać go do wystąpienia oscylacji
- Dw układzie otwartym określić wartości opóźnienia L i dominującej stałej czasowej Tp
34Do oceny układu regulacji niezbędna jest znajomość:
- Apunktu pracy
- Bczy układ jest stabilny
- Cczy uchyb ustalony zmierza asymptotycznie do nieskończoności
- Dczy układ jest wrażliwy na zmianę pogody
35Czy wskaźniki całkowe są:
- Afunkcjonałami
- Bnie informują o wartości uchybu ustalonego
- Cnadają się tyko dla stanów ustalonych
- Dnadają się tyko dla stanów nieustalonych
36Regulator Smitha stosujecie dla układów:
- Ao dużej dominującej stałej czasowej
- Bz dużym czasem opóźnienia
- Cniesterowalnych
- Dz dużą histerezą
37Superkomputery stosuje się:
- Atylko do gry w szachy ;)
- Bdo obliczania wartości Flopów
- Cdo obliczenia macierzy co najmniej 1 000 na 1 000
- Dz systemem operacyjnym Windows
38Sterowanie zaawansowane:
- Aułatwia sterowanie ręczne
- Bstosuje się do dostrajania regulatora PID
- Czmniejsza straty podczas produkcji i podnosi jakość wyrobu
- Dstosuje identyfikację do określenia optymalnego sterowania
39Jedno wyjście cyfrowe (dwustanowe) ze sterownika pozwala sterować;
- Azmianą kierunków obrotu bez dodatkowego element u-
- Bzadowalająco w sposób ciągły obiektem o dużej stałej czasowej
- Cpracą trzystanowego urządzenia
- Dgrzałką zmieniającą temperaturę w zbiorniku
40Bifurkacja przyczynia się do:
- Azwiększenia prędkości obiektu
- Brozdwojenia rozwiązania równania liniowego
- Crozgałęzienie rozwiązania na skutek zmiany parametru
- Dzmniejszenia wartości parametru bifurkacyjnego
41Chaos występuje gdy:
- Amała zmiana warunków początkowych powoduje bardzo duże zmiany wyjścia
- Bmamy do czynienia z nieliniowymi algebraicznymi równaniami
- Cmamy do czynienia z nieliniowymi równaniami różniczkowymi lub różnicowymi
- D układ zbliża się do granicy stabilności
42 Szeregowe połączenie regulatorów wymaga, aby:
- A pętle sprzężeń zwrotnych się krzyżowały
- B stała czasowa pletli wewnętrznej musi być większa od stałej czasowej pętli zewnętrznej
- C stała czasowa pęttli wewnętrznej musi być mniejsza od stałej czasowej pętli zewnętrznej
- D regulatory były tego samego typu np. PI
43Przy użyciu implikacji (JEŻELI - TO) można:
- A opisać działanie każdego układu
- B zbudować bazę wiedzy do regulatora rozmytego
- C dobrać nastawy regulatora PID
- Dzlikwidować uchyb regulacji
44Zagęszczenie funkcji przynależności:
- A może być stosowane tylko w modelu Majdaniego
- B utrudnia pisanie reguł
- Czwiększa w tym obszarze wrażliwość na sygnał wejściowy
- Dstosuje się dla układów nieliniowych
45Regulator rozmyty w stosunku do klasycznego PID:
- Anie generuje fałszywych sygnałów w stanach przejściowych
- Bmoże regulować obiektem nieliniowym
- Cmoże regulować obiektem niestacjonarnym
- Dma bazę wiedzy, która jest zawsze pełne i precyzyjne
46Impuls 9.1 na rysunku
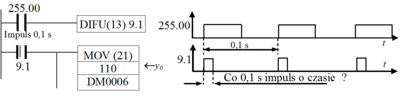
- Aczas wypełnienia wynosi 10% czasu 0,1 sekundy
- Bsłuży do synchronizacji czasowej jako czas próbkowania
- Cmusi być krótszy od czasu cyklu programu
- Dma czas trwania równy cyklowi programu
47Układ zatrzaskowy, z samopodtrzymaniem:
- Astosuje się w przerzutnikach aby nie zmieniały stanu
- Bpozwala załączać urządzenia połączone z wyjściami sterownika bez uciążliwego trzymania przycisku START
- Cmoże być zrealizowany na układach pamięciowych SET i RSET
- Dkolejność instrukcji nie wpływa na priorytet załączania lub wyłączania
48Przy priorytecie dla warunku STOP, równoczesne naciśnięcie przycisku START I STOP powoduje:
- Azałączenie wyjścia
- Bdla SET i RSET o stanie wyjścia decyduje ostatni wypracowany warunek (RLO)
- Cwyłączenie wyjścia
- Dzatrzymanie pracy sterownika
49Czy omronowska czasówka bez dodatkowych warunków jest układem, który:
- Aprzechodzi w stan wysoki po zadanym czasiei wyłącza się po 10 ms
- Bprzechodzi w stan niski po zadanym czasie
- Cma stan wysoki przez zadany czas
- Dprzechodzi w stan wysoki po zadanym czasie
50Dane w sieci komputerowej, gdy przechodzą z górnych warstw do dolnych to:
- A„przybierają” na objętości
- Bpozostają zawsze stałe
- Csą w każdej warstwie kontrolowane na parzystość lub inną kontrolę
- Doperator może zmieniać ramki
51Co jest główną wadą w sterownikach wyjść przekaźnikowych:
- Abrak izolacji pomiędzy sterownikiem a elementem wykonawczym
- Bzbyt szybka zmiana wyjścia często krótsza od czasu cyklu np. 2 ms
- Cmała żywotność mechaniczna rzędu 10 000 przełączeń
- Dbrak sygnalizacji ich stanu
52Przy stosowaniu algorytmu prędkościowego obiekt musi być:
- Anieliniowy
- Bcałkujący
- Codporny na zakłócenia
- Dniestacjonarny
53Układ regulacji traktujemy jako jednowymiarowy typu SISO a mamy dwa wejścia: zadające i zakłócające:
- Abo zakładamy, że zakłócenie jest pomijalne
- Bbo zakłócenie oddziałuje w innym miejscu, nie na wejściu
- Cbo zakładamy, że zakłócenie jest stałe lub typu białego szumu
- Dbo znamy przebieg zakłócenia
54Czas próbkowania można określić :
- Az najwęższego impulsu w przebiegu
- Bna podstawie wartości częstotliwości granicznej
- Cz przeregulowania
- Dz wartości uchybu ustalonego
55Synchronizacja z czasem rzeczywistym:
- Aprzerzutniki mogą zmieniać stan co cykl
- Bumożliwia przetłaczać licznik w początku czasu próbkowania
- Cumożliwia utrzymanie stałych wartości współczynników równania, niezależnych od czasu próbkowania
- Dumożliwia zsynchronizowanie się z czasówkami znajdującymi się w programie
56Gdy zwłoka czasowa wynosi L to czas próbkowania powinien:
- Abyć równy L
- Bbyć równy 0,1 L
- Cbyć równy 1/3 L
- Dbyć równy ½L
57Modulacja:
- Aszerokości impulsów (PWM) i czasu trwania (PDM) to nie te same typy
- Bcyfrowanie umożliwia przesyłanie sygnału o stałej wartości
- Cumożliwia przesłanie sygnału na dużą odległość
- Dpo tym procesie sygnał jest mniej wrażliwy na zakłócenia
58Enkoder:
- Abezwzględny 12 bitowy nie wykrywa kierunku
- Bprzyrostowy nie wykrywa kierunku
- Crewersyjny nie wykrywa kierunku
- Dbezwzględny nie stosuje kodu Gray’a
59Przerwania:
- Ana różnych wejściach (sprzętowe) ich priorytet nie zależą od numeru wejścia
- Bszybkie licznikowe mają wyższy priorytet niż sprzętowe
- Csprzętowe maja wyższy priorytet niż czasowe (programowe)
- Dmają priorytety, które są potrzebne wtedy gdy mamy wiele przerwań z tego samego źródła
60Na długość czasu cyklu sterownika ma wpływ:
- Aczas odpowiedzi sterownika
- Bdługości programu
- Cmoment włączania wejść
- Dtemperatura otoczenia
61Podtrzymaniem działania styku START powinno być:
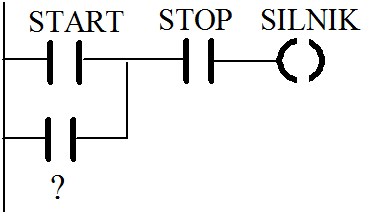
- ASTOP
- BSILNIK
- Czanegowany STOP
- Dzanegowany SILNIK
62Obwód dotyczy:
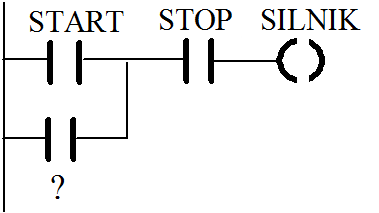
- Apriorytetu na działanie styku START
- Bgdy styk STOP w obiekcie jest NC
- Cgdy styk STOP w obiekcie jest NO
- Dpriorytetu na działanie styku STOP
63Na długość czasu cyklu sterownika ma wpływ:
- Astała czasowa obiektu sterowania
- Bdługość programu
- Cliczba urządzeń peryferyjnych obsługiwanych przez sterownik
- Dtemperatura otoczenia
64Czas cyklu jest w stosunku do czasu odpowiedzi:
- Ataki sam
- Bdłuższy o 10 ms
- Cnieprecyzyjnie dłuższy o 1,5÷2,5 cyklu
- Dpomijalnie krótki
65Jeżeli w programie uruchamiane są np. dwa wyjścia (cewki) o tych samych adresach to:
- Azałączy się druga a nie pierwsza
- Bo stanie cewki decyduje ostatni wyliczony wynik operacji logicznej
- Czałączy się pierwsza a druga nie
- Dwystąpi ostrzeżenie w sterowniku
66W kodzie BCD pojemność licznika to 9 999:
- Ajego pojemność możemy zwiększyć przechodząc na zapis binarny
- Bnie wymaga zerowania
- Cmożna zastosować bit CARRY (przeniesienia) do zwiększenia pojemności
- Dnajczęściej minimalny czas trwania impulsów wejściowych ustawiony jest na około 8 ms
67Symulator sterownika umożliwia:
- Asprawdzić program bez posiadania sterownika
- Bumożliwia podłączenie do Twojego PC sterownika
- Cwykorzystać model (symulator) w innych programach
- Dtylko on monitorować stany styków podczas pracy sterownika
68Adresowanie pośrednie z rejestrami indeksowymi:
- Awyklucza obliczenia na macierzach
- Bjest przydatne dla obiektów o dużych stałych czasowych
- Cumożliwia realizować skomplikowane obliczenia na tablicach danych
- Dkorzysta z pamięci podręcznej
69Po wprowadzeniu wskaźnika instrukcją MOVR 3 IR2 co się stanie po instrukcji MOV #5 ,-IR2
- Auruchomi się w sterowniku wyjście 3.1 i 3.2
- Buruchomi się w sterowniku wyjście 2.5
- Curuchomi się w sterowniku wyjście 3.1 i 2.14
- Duruchomi się w sterowniku wyjście 2.0 i 2.2
70Bezszwowe komunikacyjne systemy sterownikowe polegają na:
- Awyeliminowaniu potrzeby stosowania mastera w sieci
- Bmożliwościach komunikacyjnych, które wzajemnie się nakładają
- Cwyeliminowaniu stosowania modułu komunikacyjnego w sterowniku
- Dzłagodzeniu kolizji pomiędzy pakietami i komórkami w protokole komunikacyjnym
71Urządzenia peryferyjne można połączyć ze sterownikiem w celach komunikacyjnych kabelkiem do RS 232C
- Apo wybraniu z biblioteki gotowego bloku funkcji
- Bpo dokonaniu ustawień w setupie sterownika
- Cpo wcześniejszym odłączeniu od laptopa
- Dpo napisaniu protokołu komunikacyjnego w CXProtocol
72Rynek zdominowały superkomputery o architekturze:
- Ajednoprocesorowej i szybkim połączeniu między nimi
- Bklastrowej i konstelacyjnej
- Cwieloprocesorowej typu MIMD
- Dwektorowej
73Dlaczego w przyciskach bezpieczeństwa zaleca się stosować styki normalnie zamknięte?
- Abo są większość czasu zwarte i nie utleniają się w miejscu styku
- Bprzerwa w okablowaniu natychmiast objawia się wyłączeniem
- Cbo sprężyna w nich występująca nie ulega szybkiemu zużyciu
- Dpodczas zadziałania przycisku łuk prądowy mniej niszczy styki
74Czy program w języku tekstowym do sterownika można pisać w Wordzie?
- Anie można
- Bmożna
- Cjest celowe
- Dtak, ale bez znaku średnika „;”
75Na sprzęcie podawana jest dwucyfrowa klasa zabezpieczenia obudowy IP.
- Apierwsza cyfra dotyczy wielości otworów zabezpieczających od wody a druga od pyłów i obcych ciał stałych
- Bim klasa niższa tym lepiej zabezpieczone jest urządzenie
- Cpierwsza cyfra dotyczy wielości otworów zabezpieczających od pyłów i obcych ciał stałych a druga od wody
- Dim klasa wyższa tym lepiej zabezpieczone jest urządzenie
76Czym się różni w sterownikach ALARM od BŁĘDU?
- Ato jest to samo
- BALARM wyłącza sterownik a BŁĄD pokazuje się w oknie edycyjnym
- CALARM informuje a BŁĄD wyłącza sterownik
- DALARM wyłącza sterownik i informuje o przyczynie a BŁĄD po kompilacji pokazuje się w oknie wyjściowym
77W jaki sposób stosując regulator PID do sterowania obiektem nieliniowym uzyskać zadowalającą jakość sterowania?
- Azlinearyzować obiekt
- Bpodzielić zakres sterowania na przedziały i np. regulatorem rozmytym zmieniać odpowiednio przedziały
- Czastosować układ adaptacyjny i zmieniać nastawy regulatora wraz ze zmianą punktu pracy
- Dregulator PID stosować można tylko dla obiektów liniowych
78Najlepszego programistę można poznać po:
- Apo jego samochodzie
- Bpo rzadkim stosowaniu instrukcji MOV
- Cnajkrótszym kodzie wynikowym i oprogramowaniu jednoznacznym i kompletnym
- Dliczbie użytych podprogramów
79Jak wydrukować raporty o produkcji ze sterownika?
- Apodłączyć drukarkę do wyjścia cyfrowego (drukarka musi być przystosowana do współpracy ze złączem szeregowym)
- Bjeżeli korzystamy z ekranu LCD to mają one złącze szeregowe i można wydrukować ekrany
- Cjeżeli jesteśmy podłączeni sterownikiem do sieci to z komputera z oprogramowaniem SCADA
- Djeżeli sterownik ma USB to automatycznie drukują się pliki z raportami
80Równanie opisuje obiekt:
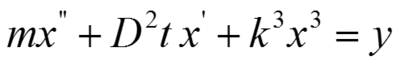
- Aliniowy, niestacjonarny, ciągły, dynamiczny
- Bliniowy, stacjonarny, ciągły, dynamiczny
- Cnieliniowy, niestacjonarny, ciągły, dynamiczny
- Dnieliniowy, niestacjonarny, dyskretny, dynamiczny
81Macierz A w równaniach stanu opisuje obiekt:
- Aniestacjonarny, ciągły, dynamiczny jeżeli co najmniej jeden wyraz zależy od czasu
- Bnieliniowy, jeżeli co najmniej jeden z wyrazów jest nieliniowy
- Cwartości macierzy decydują czy obiekt jest oscylacyjny czy aperiodyczny
- DDyskretny gdy wyrazy są kolejnymi chwilami czasowymi
- Aniestacjonarny, ciągły, dynamiczny jeżeli co najmniej jeden wyraz zależy od czasu
82Czy przy użyciu jednego zegara TIM i jednego styku można zrealizować generator?
- A0,01 sek
- B0,25 sek
- C0,4 sek
- D10 sek
83W jakim celu stosuje się diodę wpiętą równolegle do cewki w przekaźnikach?
- Aby wygasić przepięcia
- Bby liczniki nie zliczały drgań styku
- Cby nie trzymać uporczywie przycisku START
84Jaki blad kwantyzacji ma przetwornik 10 bitowy (2^10=1024)
- A2 bity
- B10/2
- C2^(-10)
- Dzależy od programu
85Ile tagów trzeba aby korzystać z równania: \(x_k = y_k + 0,1y_{k-2} - 0,5x_{k-3}\)
- A7
- B6
- C4
- D2
86Jeżeli w programie uruchamiamy jakieś wyjście kilka razy, to co decyduje o jego końcowym stanie?
- APierwsze uruchomienie
- BOstatnie uruchomienie
87Na schemacie:
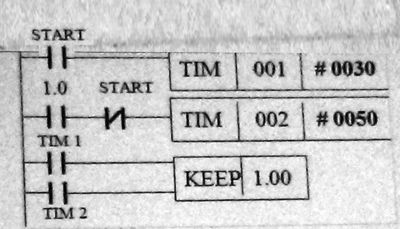
- AStan jedynki styku start ( przyciśnięty ) powinien trwać dłużej niż 3 sekundy
Aby było opóźnienie wyjścia 1.00 o 3 sekundy - BKrótkie naciśnięcie styku START uruchamia wyjście 1.00 po 3 sekundach
- CTIM 2 jest jedynką przez jeden cykl jeżeli START był naciśnięty krócej niż 3 sekundy
- DWyjście 1.00 załączy się po czasie 3 sek a wyłączy po 5 sek jak START przestanie być jedynką
- AStan jedynki styku start ( przyciśnięty ) powinien trwać dłużej niż 3 sekundy
88Jaki styk uruchomi wyjście 10.0 po minucie?

- AKażdy NZ oprócz jednego z poniższych
- BStyk NO 2.0
- CStyk NO 2.4
- DStyk NO 2.2
89Które bity będą uruchomione po 1 minucie?
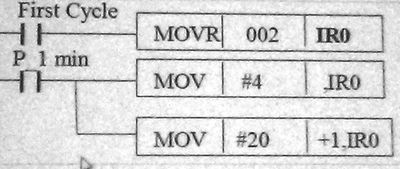
- AAni jeden bit
- BBity 2.0 i 2.4
- CBity 2.2 , 3.2 i 3.4
- DBity 2.2 i 3.5
90Zapali się POMOC i LAMP jeśli:
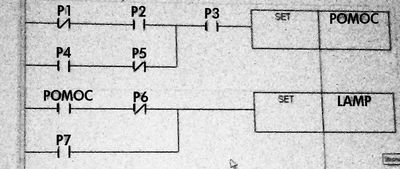
- AP2 i P3 NC , P1 P4 P5 NO
- BP1 P2 i P5 NC , P3 P4 i P6 NO
- CP2 i P3 P6 NC , P1 P5 P7 NO
- DP3 i P4 NC , P2 P5 P6 NO
91Porównując programy A i B można stwierdzić, że czas wykonywania programu będzie krótszy dla programu:
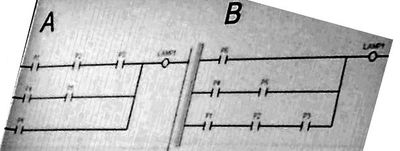
- AA, ponieważ realizuje mniejszą liczbę linii kodu
- BB, ponieważ realizuje mniejszą liczbę linii kodu
- CA, ponieważ ma bardziej optymalną strukturę
- DNie ma znaczenia, gdyż użyto tej samej ilości styków
92Po wciśnięciu przycisku start (NO) zostanie załączone wyjście:
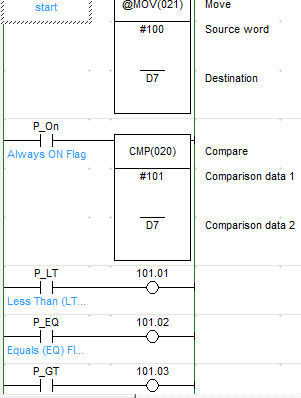
- A101.01
- B101.02
- C101.03
- D101.01 i 101.03
93Po wciśnięciu przycisku start (NO) ustawione zostaną następujące bity słowa W200
MOV #7001 W200
@ROL W200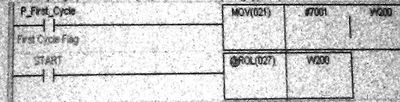
- ANie można określić, gdyż zależy to od czasu wykonania programu i długości wciśnięcia przycisku
- B0,12,13,14
- C1,13,14,15
- DNie zostaną żadne bity , gdyż w programie nie ma żadnej cewki ani instrukcji SET i KEEP
94Po 2 krotnym wciśnięciu przycisku start (NO) ustawi się:

- ANie można określić , gdyż zależy to od czasu wykonania programu i długości wciśnięcia przycisku
- BBit 6 słowo IR 80
- CBit 6 słowo W200
- DBity 1,2 słowa W200
- ANie można określić , gdyż zależy to od czasu wykonania programu i długości wciśnięcia przycisku
95Po wciśnięciu przycisku start w słowie W200 znajdzie się wartość
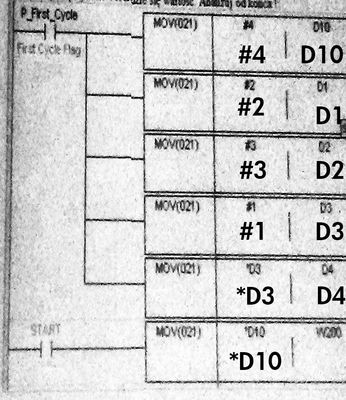
- A#4
- B#3
- C#2
- D#1
96Po wciśnięciu przycisku start (NO) słowo W200 przyjmie wartość:
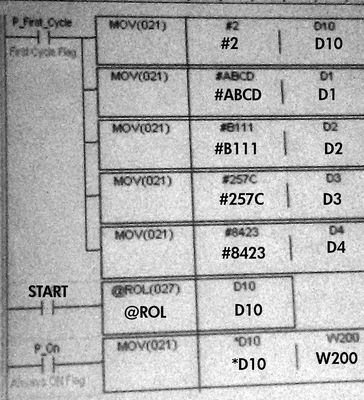
- A#8423
- B#B111
- C#ABCD
- D#257C
97W których sekundach wyjście 10.0 będzie w stanie wysokim?
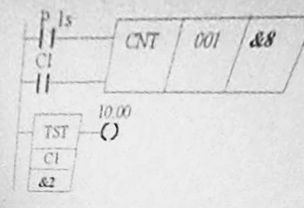
- AW 4,5,6,7
- BW 2,3,4,5
- CW 2,3,6,7
- DW żadnym
98Po naciśnięciu przycisku START na okres 1 sekundy
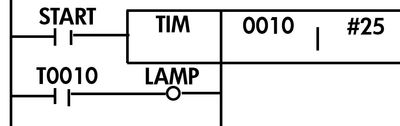
- ALamp ustawi się po 25 sekundach na stałe
- BLamp ustawi się po 2.5 sekundach na stałe
- CLamp ustawi się po 2.5 i zgaśnie po jednym cyklu programu
- DNic się nie stanie
Informationen
- Beschreibung
- PSY
- Autor
- XYZZ
- Sprache
- English
- Aufrufe
- 913
- Schlagwörter
- Bewertung
- 3,0 von 5 · 2 Bewertungen Bewerte dieses Quiz