
Mindmap
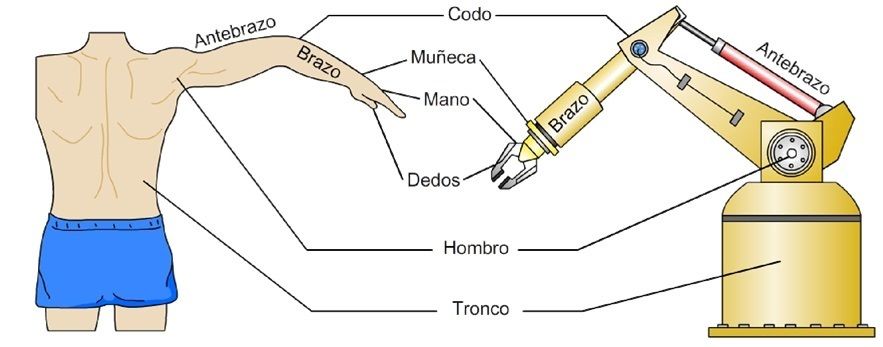
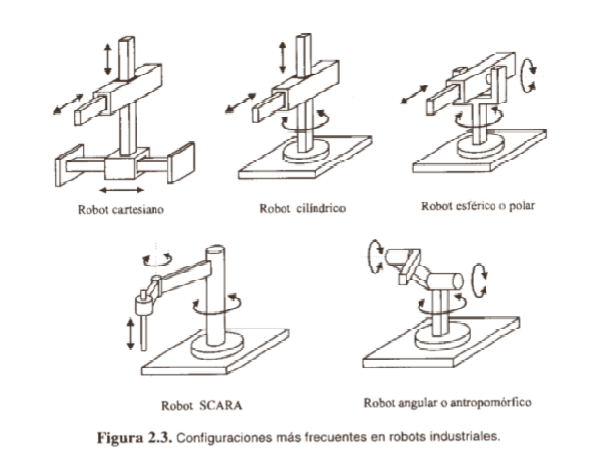
Morfología de los robots
Inhalt der Mindmap
Morfología de los robots
Estructura mecánica
- Elementos o eslabones unidos mediante articulaciones que permiten un movimiento relativo
- Movimientos
- Desplazamiento
- Giro
- Combinación
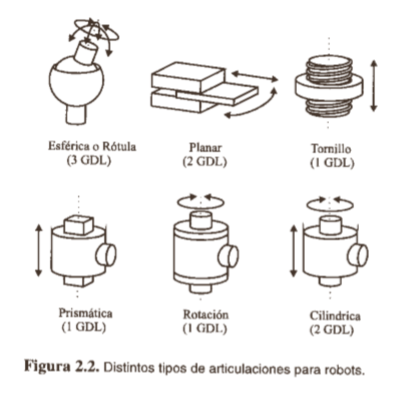
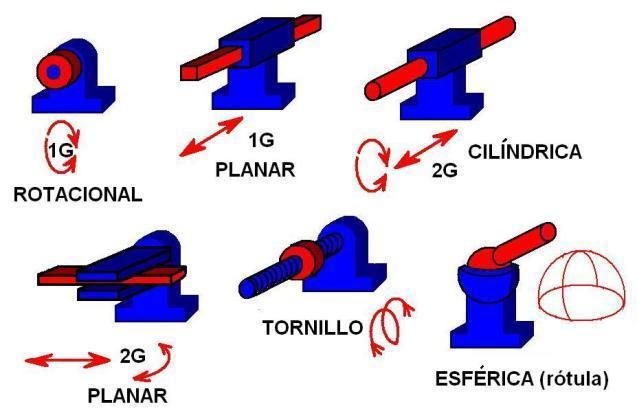
- Tipos de articulaciones
- Los movimientos generan estas articulaciones
- Movimientos independientes
- Grados de libertad GDL
- Viene dado por la suma de los grados de libertad de las articulaciones que io componen
- Para posicionar y orientar un cuerpo en el espacio son necesarios 6 parámetros
- 3 definen posición
- 3 definen orientación
- Para posicionar y orientar un cuerpo en el espacio son necesarios 6 parámetros
- Viene dado por la suma de los grados de libertad de las articulaciones que io componen
- Grados de libertad GDL
- Movimientos
- Elementos o eslabones unidos mediante articulaciones que permiten un movimiento relativo
Transmisiones y Reductores
- Transmisiones
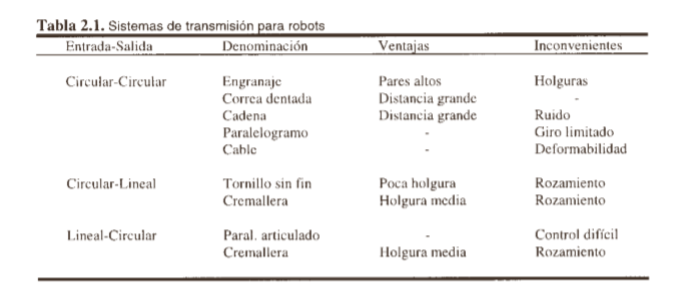
- Elemento encargado de transmitir el mov desde los actuadores has las articulaciones
- Pueden ser utilizadas para convertir mov circular en lineal o viceversa
- Deben tener reducido peso y tamaño
- Elemento encargado de transmitir el mov desde los actuadores has las articulaciones
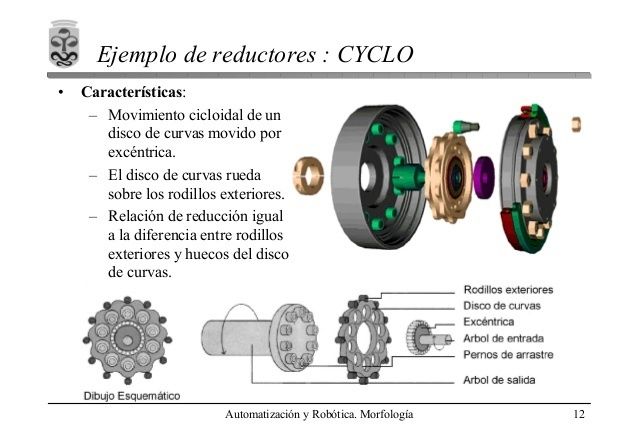
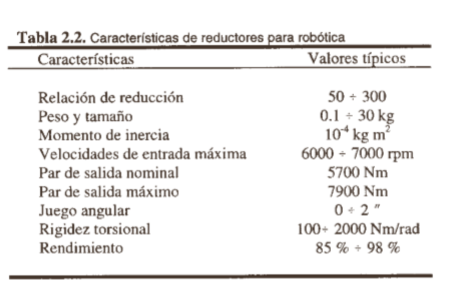
- Reductores
- Encargados de adaptar el torque y la velocidad de la salida
- Ventajas
- Disminuye fricción
- Posicionamiento rápido y preciso
- Mayor contrabilidad
- Simplificación de la mecánica
- Desventajas
- Necesidad de motores especiales, par elevado a bajas revoluciones con alta rigidez más caros
- Reducción de la resolución del codificador de posición, requiere sensores más precisos.
- Ventajas
- Encargados de adaptar el torque y la velocidad de la salida
- Transmisiones
Accionamiento directo
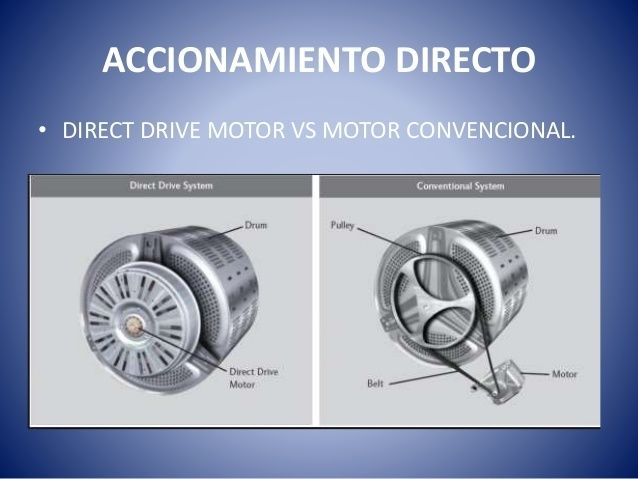
- Conecta directamente a la carga o articulaciones sin usar reductor intermedio
- Ventajas
- Posicionamiento rápido y preciso
- Evita rozamiento
- Aumento de control
- Ventajas
- Mayor problema: motor a emplear
- Conecta directamente a la carga o articulaciones sin usar reductor intermedio
Actuadores
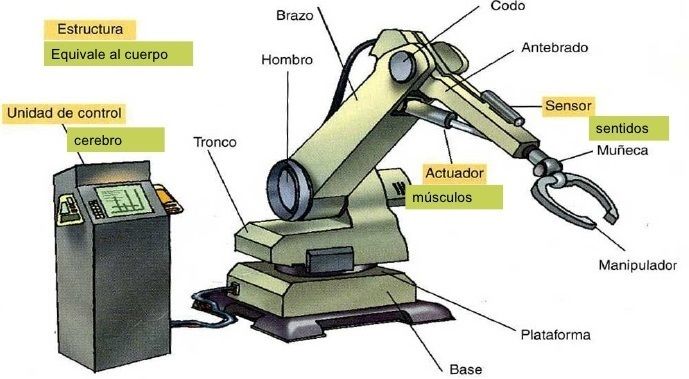
- Generan el movimiento de los elementos del robot según las órdenes dadas por la unidad de mando
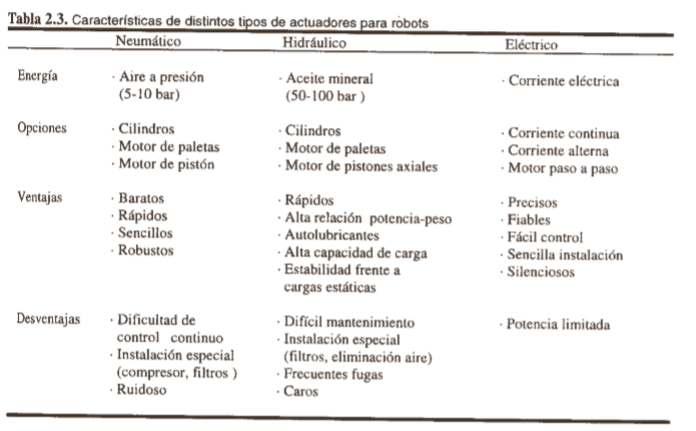
- Neumáticos
- Fuente de energía es aire a presión entre 5 y 10 bar
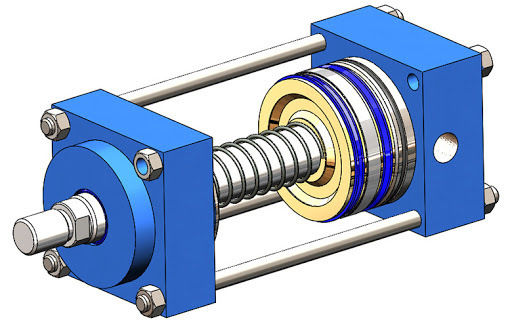
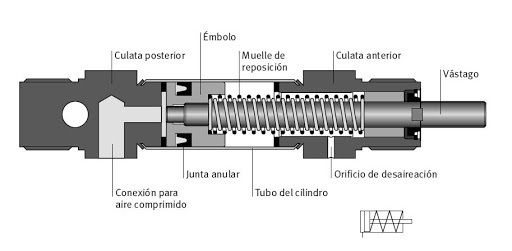
- Cilindros neumáticos
- Desplazamiento de un émbolo encerrado en un cilindro
- Pueden ser
- Simple efecto
- El émbolo se desplaza en un sentido como resultado del empuje ejercido por el aire a presión, el otro se desplaza como consecuencia del efecto de un mueller
- Doble efecto
- El aire a presión empuja el émbolo en ambas direcciones
- Simple efecto
- Motores neumáticos
- de aletas rotativas o pistones axiales
- Se consigue el movimiento de rotacion de un eje mediante aire a presión
- Cilindros neumáticos
- Fuente de energía es aire a presión entre 5 y 10 bar
- Hidráulico
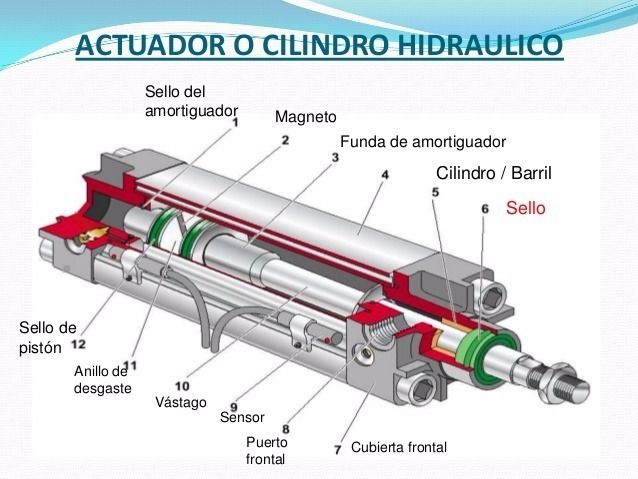
- Se utiliza aceites minerales con una presión entre 50 y 100 bar
- Presenta estabilidad frente a cargas estáticas
- Posee características de autolubricación y robustez
- Desventajas
- Existencia de fugas debido a las elevadas presiones
- Instalación compleja
- Se utiliza aceites minerales con una presión entre 50 y 100 bar
- Eléctrico
- Mayor control, sencillez y precisión
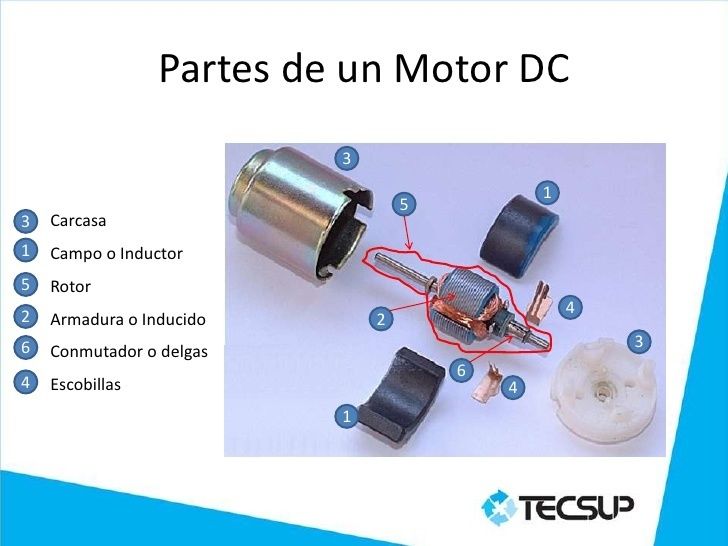
- Motores de corriente continua DC
- Constituidos por dos devanados internos
- Inductor
- Crea un campo magnético de dirección fija
- Inducido
- Recibe la corriente del exterior
- Inductor
- Constituidos por dos devanados internos
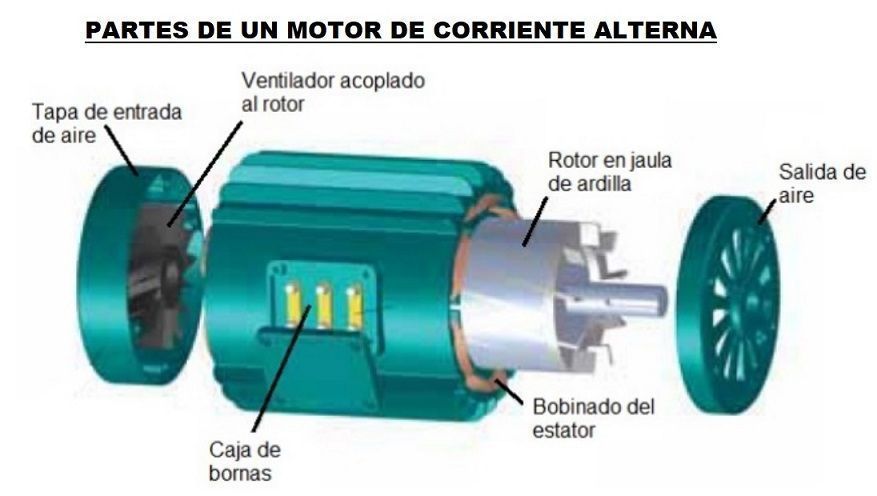
- Motores de corriente alterna AC
- Motores síncronos
- La velocidad de giro depende de la frecuencia de tensión que alimenta el inducido
- Motores asíncronos
- Motores síncronos
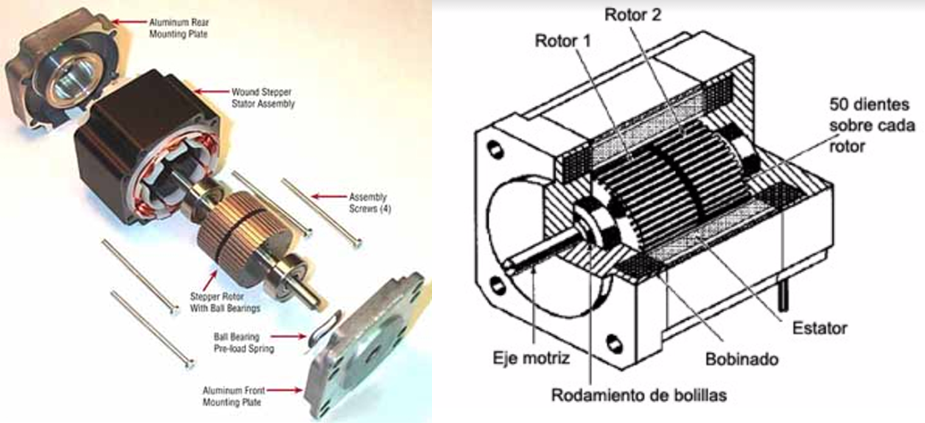
- Motores paso a paso
- De imanes permanentes
- El rotor gira para orientar sus polos de acuerdo al campo magnético creado por las fases del estator
- De reluctancia variable
- Rotor formado por material ferromagnético
- Híbridos
- De imanes permanentes
- Neumáticos
- Generan el movimiento de los elementos del robot según las órdenes dadas por la unidad de mando
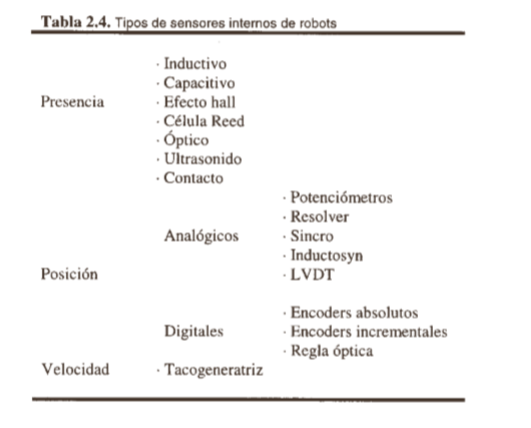
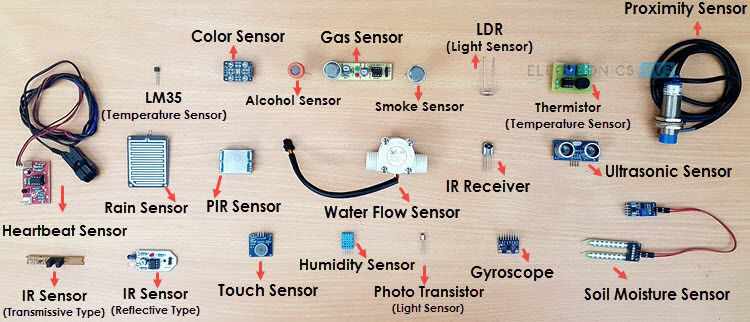
Sensores internos
- Información relacionada con su estado (posición de articulaciones)
- Se dividen en
- Sensores de posición
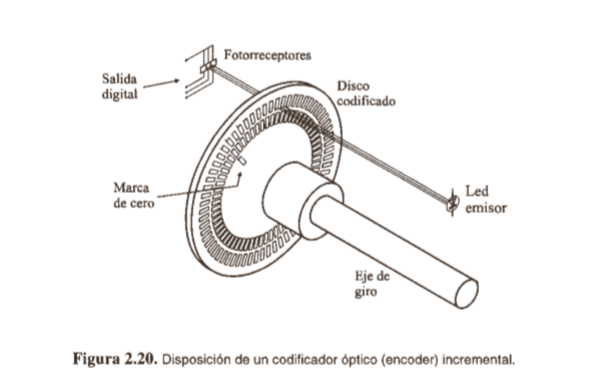
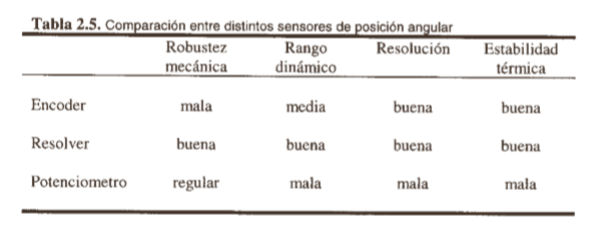
- Codificadores angulares de posición (Encoders)
- Su resolución depende del número de marcas que se pueden poner físicamente en el disco
- Presentan problemas mecánicos
- Captadores angulares de posición (Sincro-revolvers)
- Resolución teóricamente infinita
- Sensor lineal de posición
- Su funcionamiento se basa en la utilización de un núcleo de material ferromagnetico
- Codificadores angulares de posición (Encoders)
- Sensores de velocidad
- La captación de velocidad es necesaria para mejorar el comportamiento dinámico de los actuadores del robot
- Sensores de presencia
- Detecta la presencia de un objeto dentro de un radio de acción determinado
- Con contacto
- A través de un interruptor
- Sin contacto
- Se usan principios físicos
- Con contacto
- Detecta la presencia de un objeto dentro de un radio de acción determinado
- Sensores de posición
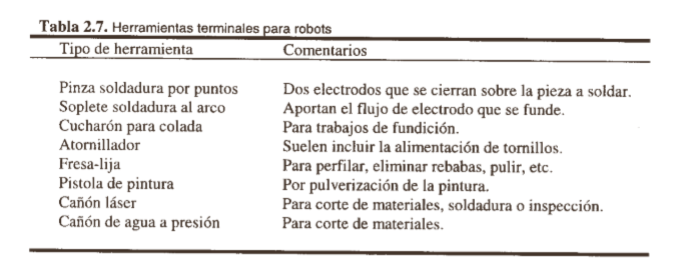
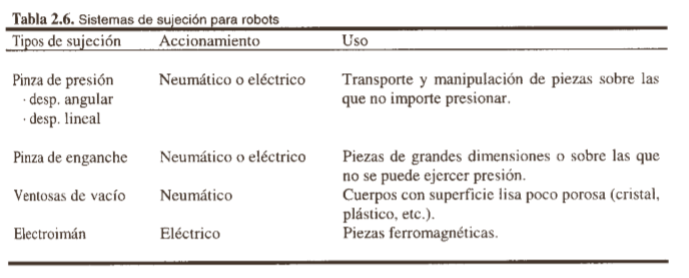
Elementos terminales
- Interaccionan directamente con el entorno del robot
Bilder und Dateien der Mindmap
Informationen
- Beschreibung
- Mapa mental sobre el tema Morfología de los robots, se realizo con base en la información suministrada por el libro "Fundamentos de Robótica"
- Erstellt von
- Yury Yizeth Ortiz
- Aufrufe
- 326
- Tags
- Bewertung