
Flowchart
UD 7 - EL AUTÓMATA PROGRAMABLE
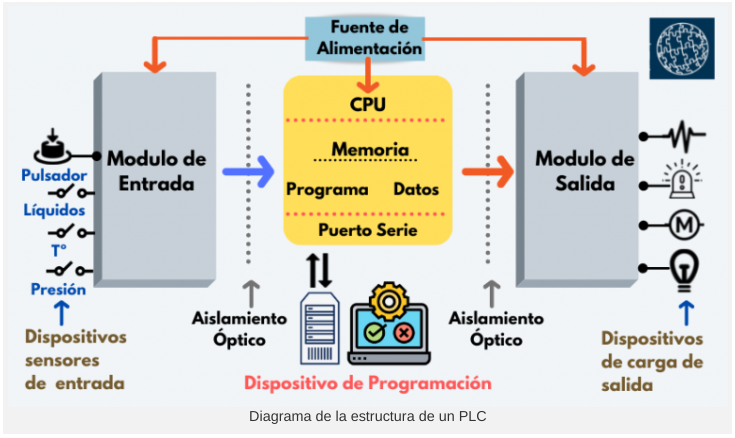
Flowchart content
UD 7: EL AUTÓMATA PROGAMABLE
I. Definición de PLC
Un PLC es un aparato electrónico cuya misión es gestionar el circuito de mando de los automatismos industriales mediante un programa.
Los PLC's procesan de forma rápida, lógica y fácil de modificar, las señales de un proceso industrial y según el programa, actúan sobre la instalación.
Los autómatas programables sustituyen a los circuitos de control convencionales de lógica cableada.
La lógica cableada es sustituida por una lógica programada. Existen 3 lenguajes de programación distintos para programar PLC's, pero cada fabricante suele tener sus pequeñas diferencias.
Los lenguajes de programación son:
Lista de instrucciones.
Diagrama de contactos.
Diagrama de funciones lógicas.
Lenguajes mediante gráficos
II. Ventajas
Las principales ventajas de un PLC frente a un circuito de control realizado con lógica cableada son:
1. Reduce el tiempo de diseño y posterior fabricación en automatismos complicados.
2. Son fácilmente adaptables a cambios, ya que en la mayoría de los casos solo implica reformar el programa.
3. Reducen las posibles averías y el mantenimiento de la instalación.
Los principales inconvenientes de un PLC frente a un circuito de control realizado con cableado convencional son:
III. Inconvenientes
1. Se requiere de un operario cualificado y de un terminal de programación para posibles modificaciones de funcionamiento.
2. La instalación quedará paralizada cuando haya una avería en la CPU del autómata o un fallo de alimentación o en las tarjetas de entrada / salida.
3. El autómata es más caro que el aparellaje convencional, por lo que se utiliza en instalaciones complicadas y/o grandes.
IV. Estructura de un PLC
Un PLC se compone de:
Partes básicas:
CPU
Fuente de alimentación
Interfaces de entrada
Interfaces de salida
Otros módulos:
Programadora
Periféricos
etc.
V. CPU (Unidad Central de Procesos)
La CPU es el cerebro del autómata en la que se encuentra el microprocesador y la memoria.
Su principal misión es procesar las señales de entrada y actuar sobre las salidas según el programa que tiene en memoria.
También se encarga de gestionar los errores de la programación (mal direccionamiento, watchdog, ...) y de hardware (defecto en las tarjetas, periféricos, ...)
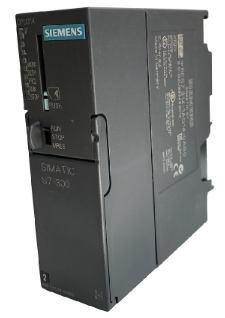
En la parte frontal de la CPU hay un interruptor RUN/STOP que pone en marcha o detiene la ejecución del programa, así como puertos para la programadora u otros periféricos.
En la CPU también se encuentra la memoria donde se guarda el programa.
Las memorias usadas son:
RAM que es una memoria volátil de lectura y escritura que necesita tensión para no perder los datos. Por ello, utiliza una batería tampón o un condensador.
EPROM que es una memoria no volátil que no se borra si le falta tensión. También es una memoria de lectura, pero se borra cuando se expone a la radiación UV y para su escritura se necesita un equipo de grabación especial. Hoy en día se suelen utilizar FLASH EPROM para guardar el programa.
VI. Fuente de alimentación
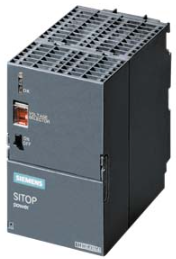
Es un dispositivo cuya misión es convertir la tensión de la red eléctrica a una tensión de 24Vcc.
Se utiliza para alimentar la electrónica de la CPU, módulos de entrada y salida y otros componentes del autómata.
Cuando hay pocas variables, la fuente de alimentación se puede usar para activar los "actuadores" que se conectan en las tarjetas de salida y los "captadores" que precisen tensión.
Si el número de tarjetas de entrada / salida, actuadores, captadores y resto de periféricos e interfaces, implican un consumo mayor, se puede usar una fuente de alimentación externa con un bajo factor de rizado.
VII. Módulos de entrada
A los módulos de entrada se conectan los captadores (señales procedentes de pulsadores, detectores, ...).
Su principal misión es recibir las señales de la instalación.
Las señales de entrada pueden ser:
- Digitales: señales de tipo discreto ("todo o nada"). Pueden ser bajo tensión o libres de potencial.
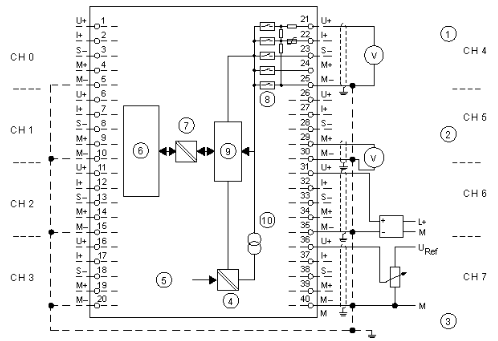
- Analógicas: señales de carácter eléctrico (tensión, intensidad, resistencia...) que varían entre unos valores determinados (0 - 10V, 4 - 20 mA)
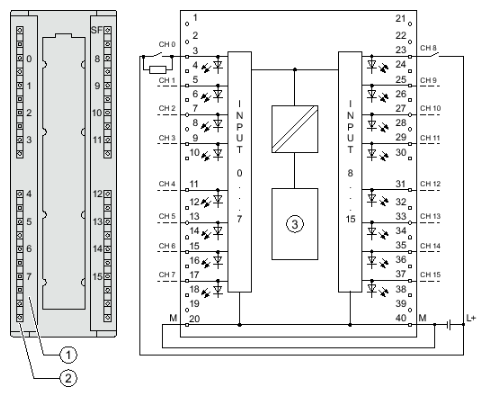
El número de entradas que disponemos varía en función del tipo de módulo que escojamos, así como los esquemas de conexión.
La conexión a módulos de entrada se hace mediante "peines" conectores frontales.
Para las señales analógicas es muy recomendable el uso de cables
apantallados conectándose la pantalla en ambos extremos y a una
tierra específica para señales analógicas (MANA).
VIII. Módulos de entrada digital (DI)
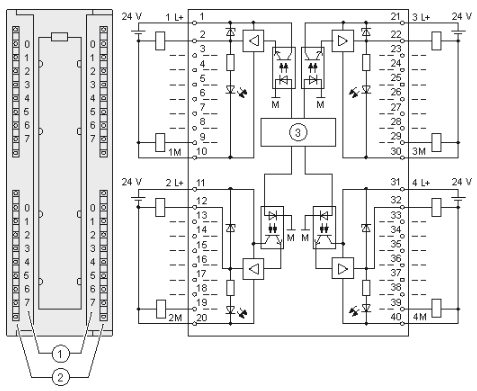
A 24 Vcc: Se conectan directamente de la fuente de alimentación del autómata o a una fuente de alimentación auxiliar (necesario unir la masa de la fuente auxiliar con la fuente del propio autómata).
A 230 Vca: Se conecta a la red de CA que alimenta la instalación. No son tan habituales como las de 24 Vcc, pero existen para ser utilizadas en instalaciones de viviendas principalmente.
Las entradas digitales se identifican con la letra I (input)
IX. Módulos de entrada analógica (AI)
Los captadores analógicos, debido a lo débil de la señal que envían, se deben cablear mediante cables apantallados para la protección frente a posibles interferencias exteriores.
La pantalla se debe de conectar en el extremo del autómata a la conexión de masa analógica (MANA) y en el otro extremo a una red de tierra independiente a la red de tierra del circuito de fuerza
Las entradas analógicas se identifican con la letra AI (analog input)
X. Módulos de salida
Los módulos de salida son aquellos a los cuales se conectan los actuadores (bobinas de contactores, relés, pilotos luminoso, ...).
Su principal misión es enviar las señales de activación y desactivación a los elementos actuadores.
- Digitales: señales de tipo discreto ("todo o nada"). Pueden ser bajo tensión o libres de potencial. Las salidas pueden ser a relé o mediante transistor.
Las señales de salida pueden ser:
- Analógicas: señales de carácter eléctrico (tensión, intensidad, resistencia, ...) que varían entre unos valores determinados (0 - 10V, 4 - 20 mA).
El número de salidas que disponemos varía en función del tipo de módulo que escojamos, así como los esquemas de conexión.
La conexión a módulos de salida se hace mediante "peines" conectores frontales.
Para las señales analógicas es muy recomendable el uso de cables
apantallados conectándose la pantalla en ambos extremos y a una
tierra específica para señales analógicas (MANA) distinta de la red de tierra del circuito de fuerza.
XI. Módulos de salida digital (DO)
Las salidas a relés son libres de tensión y por tanto se pueden utilizar para cualquier tipo de corriente (CC o CA).
Es habitual encontrar que los contactos de los relés de salida están unidos a un borne común. Esto implica que todos los actuadores que se conecten a ese bloque común de relés deben ser del mismo tipo de corriente y trabajar a la misma tensión.
Las salidas digitales se identifican con la letra Q
Las salidas a transistor, también denominadas a colector abierto, se utilizan para activar actuadores de corriente continua. En este caso, la alimentación del autómata debe ser la misma que la de los actuadores conectados a los bornes de salidas.
Dependiendo del modelo y la alimentación del módulo de salida, la conexión de los actuadores se realiza de distintas formas.
XII. Otros interfaces
Además de los módulos de entradas y salidas de un PLC puede tener los siguientes módulos:
Módulos de posicionamiento para motores paso a paso.
Módulos de regulación para lazos de regulación de temperatura, presión,...
Módulos específicos para sensores optoeléctrónicos y ultrasónicos.
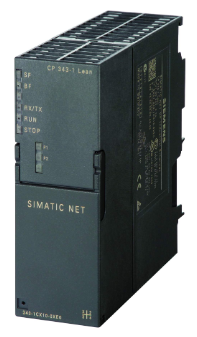
Módulos de comunicación para la conexión en red de varios autómatas.
XIII. Periféricos. Equipos de programación
Los equipos de programación permiten la comunicación entre el usuario y el autómata. En esta comunicación se puede introducir, editar, modificar el programa del autómata, forzar las variables de entrada / salida, verificar el "status", etc....
Los lenguajes de programación más usuales son:
- Lista de instrucciones. El programa consiste en abreviaturas de instrucciones (AWL).
- Esquemas de funciones. Es una programación gráfica usando símbolos lógicos (FUP).
- Esquemas de contactos. Es una programación gráfica usando símbolos similares a contactos eléctricos (KOP).
Los equipos de programación pueden ser un PC con el software adecuado o una consola de programación portátil.
Con un PC se puede programar en cualquiera de los anteriores lenguajes mientras que con una consola, solo se puede programar en AWL.
Las conexiones del PLC con el PC se realiza mediante cables RS232/RS485 y mediante cables USB.
XIV. Otros periféricos
Un periférico es cualquier equipo con posibilidad de comunicación con el PLC o con cualquier red industrial a la que esté conectado el PLC. Desde éstos equipos se puede visualizar, actuar, grabar, imprimir, etc,...
XV. Clasificación de los autómatas promagables
Según su modularidad se pueden
clasificar en compactos, semicompactos y modulares.
Los compactos son aquellos que contienen todos sus elementos principales (CPU, fuente de
alimentación y E/S) en una misma envolvente. Este tipo de autómata suele admitir ampliación con
otros módulos.
Los semicompactos son aquellos en los que alguno de sus elementos están fuera de la envolvente
principal (p.e. la PS).
Los modulares son aquellos en los que cada elemento tiene una
envolvente diferente y se instalan sobre un rack en su correspondiente slot.
Information
- Description
- Grado Medio Automatismos Flowchart on UD 7 - EL AUTÓMATA PROGRAMABLE, created by Daniel Alonso on 23/04/2025.
- Created by
- Daniel Alonso
- Views
- 1
- Rating