
Quiz
Entrada / Salida
This quiz has question types that open in the usual player.
Questions in this quiz (29)
1Una de las funciones principales de un S. O. es el control de todos los dispositivos de E/S de la computadora. ¿Cuál de las siguientes opciones NO es verdadera?
- AEl código de E/S representa una fracción significativa del S. O.
- BEl uso inapropiado de los dispositivos de E/S frecuentemente genera ineficiencias del sistema, lo que afecta la performance global.
- CEl código de E/S representa una fracción minúscula del S. O.
2¿Cuáles de las siguientes características corresponden a dispositivos de E/S de bloque?
- ASe puede leer o escribir en un bloque de forma independiente de los demás, en cualquier momento.
- BUn ejemplo típico son los discos.
- CLa información se almacena en bloques de tamaño fijo y cada bloque tiene su propia dirección.
- DLos tamaños más comunes de los bloques van desde los 128 bytes hasta los 1.024 bytes.
- ELa información se transfiere como un flujo de caracteres y no se pueden utilizar direcciones.
- FUn ejemplos típico son las impresoras de línea, terminales, interfaces de una red, ratones, etc.
- GNo tienen una operación de búsqueda.
3Todos los dispositivos se ajustan a el esquema de clasificación anterior incluido los relojes.
- ATrue
- BFalse
4Las unidades de E/s generalmente constan de:
[blank_start]Un componente mecánico[blank_end] que se conecta con el o los dispositivos.
[blank_start]Un componente electrónico[blank_end]: el controlador del dispositivo o adaptador que pueden manejar más de un dispositivo al mismo tiempo. El S. O. generalmente trabaja con el controlador y no con el dispositivo.
Los modelos más frecuentes de comunicación entre la cpu y los controladores son:
Para la mayoría de las micro y mini computadoras: modelo de [blank_start]bus del sistema[blank_end].
Para la mayoría de los mainframes: modelo de varios buses y computadoras especializadas en E/S llamadas [blank_start]canales de E/S[blank_end].- AUn componente mecánico
- BUn componente electrónico
- Cbus del sistema
- Dcanales de E/S
5Cada controlador posee [blank_start]registros[blank_end] que utiliza para comunicarse con la cpu:
Pueden ser parte del espacio normal de direcciones de la memoria: [blank_start]E/S mapeada a memoria[blank_end].
Pueden utilizar un espacio de [blank_start]direcciones especial para la E/S[blank_end], asignando a cada controlador una parte de él.- Aregistros
- BE/S mapeada a memoria
- Cdirecciones especial para la E/S
6Pasos para la comunicación entre el S.O. y los contoladores con el uso de registros.
1) El S.O. realiza la E/S al [blank_start]escribir comandos en los registros[blank_end] de los controladores; los parámetros de los comandos también se cargan en los registros de los controladores.
2) Al aceptar el comando, la CPU [blank_start]puede dejar al controlador[blank_end] y dedicarse a otro trabajo.
3) Al terminar el comando, [blank_start]el controlador provoca una interrupción[blank_end] para permitir que el S.O.: obtenga el control de la CPU y verifique los resultados de la operación.
4) La CPU [blank_start]obtiene los resultados[blank_end] y el estado del dispositivo al leer uno o más bytes de información de los registros del controlador.- Aescribir comandos en los registros
- Bpuede dejar al controlador
- Cel controlador provoca una interrupción
- Dobtiene los resultados
7Muchos controladores, especialmente los correspondientes a dispositivos de bloque, permiten el DMA (Acceso Directo a Memoria). Lo mismo permite liberar a la CPU de un trabajo de bajo nivel. ¿Cuál de las siguientes imágenes corresponde a una lectura de disco SIN DMA y cuál a una con DMA ?
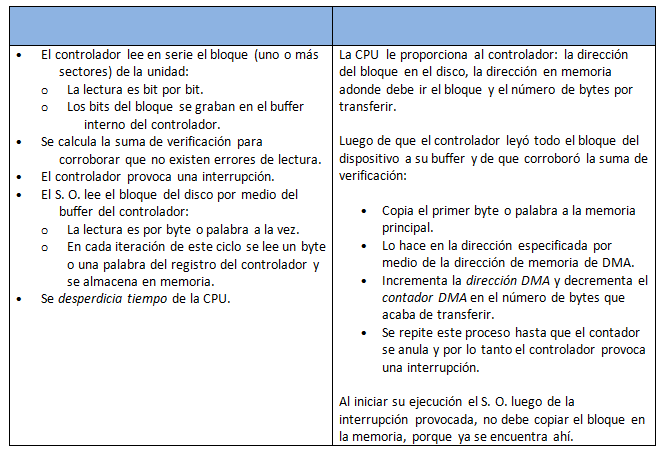
- ASIN DMA
- BCon DMA
8Los controladores simples pueden atender la E/S simultánea.
- ATrue
- BFalse
9Los factores de separación dan tiempo al controlador para terminar de transferir un bloque de datos a memoria antes de empezar a leer el siguiente. Son necesarios cuando este tiempo de transferencia es mayor al tiempo de lectura de un sector por lo tanto más de un bloque se pierde. Permiten al S. O.: leer los bloques con numeración consecutiva y conservar la máxima velocidad posible del hardware.
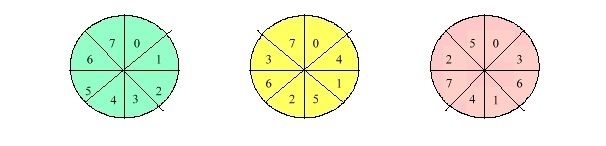
- ASin separación
- BSeparación simple
- CSeparación doble
10Un objetivo de software de E/S es que todos los archivos y dispositivos adquieran direcciones de la misma forma, es decir mediante el nombre de su ruta de acceso.
- ATrue
- BFalse
11El sotftware de E/S se estructura en capas: de la de menor nivel a la de mayor nivel
1- [blank_start]Manejador de Interrupciones[blank_end]
2- [blank_start]Manejador de dispositivos[blank_end]
3- [blank_start]Software independiente del dispositivo[blank_end]
4- [blank_start]Software a nivel del usuario[blank_end]- ASoftware a nivel del usuario
- BSoftware independiente del dispositivo
- CManejador de dispositivos
- DManejador de Interrupciones
12El manejador de disco debe hacer muchas acciones, ¿cuál de las siguientes no es una de ellas?
- AProporcionar una interfaz uniforme del software a nivel usuario.
- BRegresa información de estado sobre los errores a quien lo llamó.
- CSi todo esta bien transferirá los datos al software independiente del dispositivo.
- DAl finalizar la operación debe verificar los errores.
- EEstimar el lugar donde se encuentra en realidad el bloque solicitado, verificar si el motor de la unidad funciona y si el brazo está colocado en el cilindro adecuado.
13Las funciones básicas del software independiente del dispositivo son variadas, ¿cuál NO es una de ellas?
- ASistema de spooling.
- BEfectuar las funciones de E/S comunes a todos los dispositivos.
- CProporcionar una interfaz uniforme del software a nivel usuario.
- DAsociar los nombres simbólicos de los dispositivos con el nombre adecuado.
14El software independiente del dispositivo debe ocultar a los niveles superiores los diferentes tamaños de sector de los distintos discos y proporcionar un tamaño UNIFORME DE BLOQUE por ejemplo al considerar varios sectores físicos como un bloque lógico.
- ATrue
- BFalse
15Los controladores pueden leer o escribir en dos unidades al mismo tiempo.
- ATrue
- BFalse
16En la mayoría de los discos, el "tiempo de búsqueda" supera al de "retraso rotacional" y al de "transferencia", debido a ello, la reducción del tiempo promedio de búsqueda puede mejorar en gran medida el rendimiento del sistema.
- ATrue
- BFalse
17En algunos discos, el tiempo promedio de búsqueda ya es menor que el retraso rotacional por lo los algoritmos que optimizan los tiempos de búsqueda perderán importancia frente a los algoritmos que optimicen el retraso rotacional.
- ATrue
- BFalse
18¿Por qué es necesaria la planificación de discos en los sistemas de multiprogramación?
- ALa generación de peticiones por parte de los procesos puede ser mucho más rápida que la atención de las mismas. Se construyen líneas de espera o colas para cada dispositivo. Para reducir el tiempo de búsqueda de registros se ordena la cola de peticiones: esto se denomina planificación de disco.
- BLa generación de peticiones por parte de los procesos puede ser mucho más lenta que la atención de las mismas. Se construyen líneas de espera o colas para cada dispositivo las cuales no suelen ser ordenadas por el S.O.
- CLa generación de peticiones por parte de los procesos puede ser mucho más rápida que la atención de las mismas. Se construyen líneas de espera y para reducir el tiempo de búsqueda de registros se eliminan las peticiones antiguas de las listas.
19La planificación de disco implica diversas acciones, ¿cuál no corresponde?
- AUn análisis de las condiciones que provocaron la solicitud de E/S.
- BUn examen cuidadoso de las peticiones pendientes para determinar la forma más eficiente de servirlas.
- CUn reordenamiento de la cola de peticiones para servirlas minimizando los movimientos mecánicos.
- DUn análisis de las relaciones posicionales entre las peticiones en espera.
20Los tipos más comunes de planificación de discos son:
- AOptimización de la búsqueda.
- BOptimización rotacional (latencia).
- COptimización de la transferencia.
21Bajo cualquier tipo de carga de trabajo es aceptable el desempeño del método FCFS (primero en llegar, primero en ser servido).
- ATrue
- BFalse
22La [blank_start]planificación de discos[blank_end] suele mejorar la imagen total lo cual se mide utilizando la varianza de los tiempos de respuesta o [blank_start]predicibilidad[blank_end]. Se desea una política minimice la varianza, es decir que [blank_start]maximice[blank_end] la predecibilidad.
- Aplanificación de discos
- Bpredicibilidad
- Cmaximice
- Ddisminuya
23Mediante trabajos de simulación y de laboratorio se demostró lo siguiente:
[blank_start]La estrategia SCAN[blank_end] es la mejor con carga baja.
[blank_start]La estrategia C - SCAN[blank_end] es la mejor con cargas medias y pesadas.
[blank_start]La estrategia C - SCAN[blank_end] con optimización rotacional es la mejor para cargas muy pesadas (mejor que la estrategia Eschenbach inclusive).- ALa estrategia SCAN
- BLa estrategia C - SCAN
- CLa estrategia Eschenbach
- DLa estrategia SCAN
- ELa estrategia C - SCAN
- FLa estrategia Eschenbach
- GLa estrategia C - SCAN
- HLa estrategia SSTF
- ILa estrategia FCFS
24¿Cuándo es innecesario o poco útil la planificación de discos?
- AEn la distribución de peticiones no uniformes que son frecuentes en procesos secuenciales de archivos secuenciales.
- BEn sistemas de tiempo compartido con un nivel alto de multiprogramación.
- CCuando se concentran grandes cargas de peticiones sobre relativamente pocos discos o pocos cilindros de un disco
25Los canales o buses unen los controladores con la CPU y hay mucho tráfico en los mismos.
Para ayudar a reducir el embotellamiento del canal, muchos sistemas han incorporado la técnica de examen (sensado) de posición rotacional (RPS). Características:
[blank_start]Reduce el tiempo[blank_end] durante el cual un canal se encuentra ocupado en la búsqueda de un registro.
[blank_start]Permite al canal quedar libre[blank_end] justo hasta antes de que el registro se encuentre debajo de la cabeza de lectura - grabación apropiada.
[blank_start]Permite varias peticiones activas[blank_end] al mismo tiempo en un solo canal, incrementando la performance.- AReduce el tiempo
- BPermite al canal quedar libre
- CPermite varias peticiones activas
26Algunos de los errores más comunes en discos son:
[blank_start]Error de programación[blank_end]: ej, solicitar un sector no existente.
[blank_start]Error temporal[blank_end] en la suma de verificación: ej, provocado por polvo en la cabeza.
[blank_start]Error permanente[blank_end] en la suma de verificación: ej, un bloque del disco dañado físicamente.
[blank_start]Error de búsqueda[blank_end]: ej, el brazo se envía al cilindro 6 pero va al 7.
[blank_start]Error del controlador[blank_end]: ej, el controlador no acepta los comandos.- AError de programación
- BError temporal
- CError permanente
- DError de búsqueda
- EError del controlador
27Los relojes o cronómetros son esenciales para la operación de sistemas de tiempo compartido.¿Cuál NO es una de sus características o funciones?
- ARegistran la hora del día o "tiempo real".
- BEl software para reloj toma generalmente la forma de un manejador de dispositivo, aunque no es un dispositivo de bloque ni de caracter.
- CPromueven que un proceso monopolice la CPU y se ejecute por más tiempo del permitido.
- DGeneran interrupciones a la CPU.
- EMantienen un registro del uso de la CPU y realizan resúmenes, monitoreo y recolección de estadísticas.
28 La ventaja del reloj programable es que puede simular varios relojes virtuales con un único reloj físico.
- ATrue
- BFalse
29Las terminales pueden operar con una estructura central de buffers o con buffers exclusivos para cada terminal.
- ATrue
- BFalse
Information
- Description
- User has deleted their subject information Quiz on Entrada / Salida , created by Deleted user on 29/09/2019.
- Author
- Deleted user
- Language
- English
- Views
- 10
- History
- Created on 29 Sep 2019 · updated on 29 Sep 2019
- Tags
- Rating
- No ratings yet Rate this quiz