
Quiz
Examen Instalación y mantenimiento de líneas automatizadas
Questions in this quiz (53)
1Partes de un ROBOT.
- AAparato robot, pinza o herramienta y sistema de gestión.
- BAparato industrial, pinza o herramienta y sistema de gestión.
- CAparato robot, pinza o herramienta y sistema de control.
- DAparato robot, pinza o herramienta y sistema de regulador.
2¿Cómo se llaman las partes rígidas de un aparato robot (brazo)?
- Aescalones.
- Beslabones.
- Carticulaciones.
- Dreguladores.
3¿Cómo se mueven los eslabones?
- ASistema de accionamiento eléctrico.
- BSistema de accionamiento hidráulico.
- CSistema de accionamiento Neumático.
- DNinguna de las anteriores.
4¿Quién es el cerebro del Robot?
- ASistema de Gestión.
- BSistema robot.
- CSistema de Control.
- DMovimiento de control.
5¿Qué es el grado de libertad (GDL)?
- AAl número de movimientos independientes que puede realizar cada articulación respecto a la anterior.
- BCoincide con el número de articulaciones de las que se compone un robot.
- CNúemro de eslabones de un robot.
- Da y b son correctas.
6Si una máquina automática tiene menos de tres ejes ¿ se considera un ROBOT?.
- ASi
- BSi, pero se considera casi robot.
- CNo, debe terer cuatro como máximo.
- DNo, debe tener tres o más ejes.
7Características de un robot industrial. Sólo enumerarlas.
- AGrados de libertad, volumen de trabajo, capacidad de carga ,resolución, presición y repetibilidad y Velocidad y aceleración.
- BGrados de libertad, volumen de trabajo, capacidad de carga ,resolución y presición y repetibilidad.
- CGrados de libertad, volumen de trabajo y capacidad de carga
- DGrados de libertad, capacidad de carga ,resolución y presición y repetibilidad.
8¿Qué es la resolución de un ROBOT?
- AEs la distancia entre el punto programado y el punto realmente alcanzado.
- BEs la capacidad del robot de alcazar siempre el mismo punto en una serie de movimientos repetidos, aunque o sea el punto programado.
- CVelocidad en cada ejes.
- DLa mínima variación o incremento que puede proporcionar un robot entre su posición actual y la siguiente.
9¿Qué es la PRECISIÓN de un ROBOT?
- AVariación o increneto que puede proporcionar un robot entre su posición actual y la siguiente
- BLa distacia entre el punto proprogramado y el punto realmente alcanzado pro el robot.
- Cmide la capacidad del robot de alcanzar siempre el mismo punto en una serie de movimientos repetitivos, aunque este no seal el punto programado.
- Dninguna de las anteriores.
10¿Qué es la REPETIBILIDAD de un ROBOT?
- AVariación o increneto que puede proporcionar un robot entre su posición actual y la siguiente
- BLa distacia entre el punto proprogramado y el punto realmente alcanzado pro el robot.
- Cmide la capacidad del robot de alcanzar siempre el mismo punto en una serie de movimientos repetitivos, aunque este no seal el punto
- DLa mínima variación o incremento que puede proporcionar un robot entre su posición actual y la siguiente.
11¿Qué es la VELOCIDAD Y ACELERACION de un ROBOT?
- AEs la distancia entre el punto programado y el punto realmente alcanzado.
- BEs la capacidad del robot de alcazar siempre el mismo punto en una serie de movimientos repetidos, aunque o sea el punto programado.
- CVelocidad en cada ejes.
- DLa mínima variación o incremento que puede proporcionar un robot entre su posición actual y la siguiente.
12Tipos de ROBOTS industriales.
- ACartesianos, cilíndricos. esféricos, brazo rígido y angulares o antropomorficos
- BCartesianos, cilíndricos. circulares, brazo oscilante (o SCARA) y angulares o antropomorficos.
- CLineales, cilíndricos. esféricos, brazo oscilante (o SCARA) y angulares o antropomorficos.
- DCartesianos, cilíndricos. esféricos, brazo oscilante (o SCARA) y angulares o antropomorficos.
13¿Cuantos grados de libertad tiene este ROBOT?
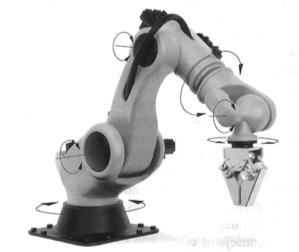
- A5
- B6
- C7
- D2
14¿Cuál es el ROBOT más utilizado?
- ACartesiano.
- Bcilíndrico.
- Cantropomorfico.
- DSCARA.
15¿Cómo se llaman los ROBOTS que tienen tres ejes principales dotados con movimiento rectilíneo?
- AAntropomorfico
- BCartesiano.
- CSCARA
- DCesférico.
16¿Cómo se llaman los ROBOTS que tienen dos ejes con movimiento lineal y un tercero con movimiento de rotación?
- AEsférico.
- BCilíndrico.
- CSCARA.
- DCartesiano.
17¿Cómo se llaman los ROBOTS que tienen dos ejes con movimiento de rotación perpendiculares entre sí y un tercero con movimiento lineal?
- AAntropomórfico.
- BCilíndrico.
- CEsférico o polares.
- DSCADA.
18¿Cómo se llaman los ROBOTS que dotados de un brazo acodado para montaje. Disponen de dos ejes con movimiento de rotación y un tercero con movimiento lineal?
- ABrazo oscilante.
- BCilíndricos.
- CEsférico.
- DAntropomórfico.
19¿Qué diferencia hay entre u robot esférico y otro de brazo oscilante?
- AEl oscilante tiene ángulos perpendiculares y el esférico no.
- BEl oscilante tiene el brazo acodado y el esferico tiene antulos perpendiculares.
- CSon igulaes.
- DNinguna de las anteriores son correctas.
2019. ¿Qué tipo de robot es?
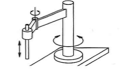
- ACilíndrico.
- BSCARA.
- CAntropomórfico.
- DCartesiano.
21¿Qué tipo de robot es?
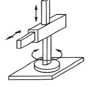
- ACilíndrioco.
- BAntropomórfico.
- CCartesiano.
- DEsférico.
2219. ¿Qué tipo de robot es?
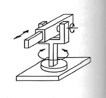
- ACartesiano.
- BCilíndrico.
- CEsférico
- DScara.
2319. ¿Qué tipo de robot es?
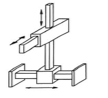
- ACartesiano.
- BCilíndrico.
- CEsférico.
- DAntropomórfico.
24¿Cuántos servomotores hay en un Robot?
- ATantos como eslabones tenga el robot
- BMenos de tres.
- CTantos como grados de libertad.
- DSegún los sensores.
25Partes de un servomotor.
- AEslabones, freno y motores.
- BMotor, grados de libertad y Sensor.
- CMotor, freno y Sensor de posición/estacionamiento.
- DMotor, freno y Sensor de posición/velocidad.
26¿Qué motores son los más utilizados en los Robots industriales?
- ACirculares.
- BSCARA.
- CAntropomórficos.
- DEsféricos.
27¿Por qué no se utilizan los motores asíncronos de C.A.?
- AProporciona mayor potencia a igualdad de peso que los de CC sin escobilla.
- BProporciona menor potencia a igualdad de peso que los de CC sin escobilla.
- CProporciona mayor potencia a igualdad de velocidad que los de CC sin escobilla.
- DNinguna de los anteriores.
28¿En qué consiste el sistema de trasmisión indirecta de potencia en los motores síncronos de C.A.?
- APermite aumentar la velodicdad de giro de salida (movimientos más rápidos) y alcanzar menor par motor.
- BPermite reducir la velodicdad de giro de salida (movimientos más rápidos) y alcanzar mayor par motor.
- CPermite reducir la velodicdad de giro de salida (movimientos más lentos) y alcanzar mayor par motor.
- DPermite reducir la velodicdad de giro de salida (movimientos más lentos) y alcanzar menor par motor.
29¿Qué tipo de sistema utiliza los sensores de posición y velocidad?
- ALazo abierto y lazo cerrado.
- BLazo abierto y lazo continuo.
- CLazo abierto y Lazo discontinuo.
- DLazo no alimentado y lazo cerrado.
30Tipos de sensores de posición y velocidad.
- ARevolver y encoder.
- BEncoders y resolvers
- CEncoders y revolvers.
- DNinguno de los anteriores.
31Tipos de encoders.
- AUnico o incremental.
- Babsoluto o incremental.
- Cabsoluto o decremental.
- Dunico o decremental.
32¿De que consta los encoders óptico rotativo.?
- Aun disco óptico transparente, en el que le han grabado ciertas zonas opacas y un emisor-receptor de luz fija.
- Bun disco óptico transparente, en el que le han grabado ciertas zonas opacas y un emisor-receptor de luz intermitente.
- Cun disco óptico opaca, en el que le han grabado ciertas zonas transparente y un emisor-receptor de luz fija.
- Dun disco óptico opaca, en el que le han grabado ciertas zonas opacas y un emisor-receptor de luz intermitente.
33Funcionamiento de los resolvers.
- ACompuestas por dos bobinas eléctricas; una de ellas está en el rotor, y excita a la otra desfasadas que está montadas en el estator.
- BCompuestas por cuatro bobinas eléctricas; dos de ellas está en el rotor, y excita a otras dos desfasadas que está montadas en el estator.
- CCompuestas por tres bobinas eléctricas; una de ellas está en el rotor, y excita a otras dos desfasadas que está montadas en el estator.
- DCompuestas por tres bobinas neumáticas; una de ellas está en el rotor, y excita a otras dos desfasadas que está montadas en el estator.
34¿Cuál es la función del freno en los robots industriales?
- AQue el servomotor se detenga en un punto concreto, y no se mueva de dicho punto hasta que los encoders lo decida.
- BQue el servomotor se detenga en un punto concreto, y no se mueva de dicho punto hasta que los resolvers lo decida.
- CQue el servomotor se detenga en un punto concreto, y no se mueva de dicho punto hasta que los el servomotor lo decida lo decida.
- DQue el servomotor se detenga en un punto concreto, y no se mueva de dicho punto hasta que la undidad de control lo decida.
35Si se produce un corte de energía ¿cómo actúa el freno del servo?
- ASigue funcionando y se detiene con la inercia.
- BEl freno se activa y el rotor no gira.
- CEl freno se activa y el estator no gira.
- DEl freno se desactiva y el rotor no gira.
36Si en el freno se aplica tensión en la bobina ¿qué genera?
- ANo pasa nada.
- BSe activa el freno.
- CSe desactiva el freno.
- DNinguna de las anterirores.
37¿Qué es la unidad de control.?
- AEl brazo del robot.
- BLa articulación del robot.
- CEl cerebro del robot.
- Dninguna de las anteriores.
3835. ¿Qué nos encontramos en el interior de la unidad de control?
- AEl módulo de control.
- BEl módulo de accionamiento.
- CEl módulo de contro y el de frenado.
- Da y b son correctas.
39¿Qué módulo del interior de la unidad de control contiene elementos eléctricos y electrónicos que alimenta y controlan los servos?
- AOrdenador principal.
- BTarjetas de comunicación.
- CUnidad de almacenamiento.
- DTodas son correctas.
40¿Qué nos encontramos en el módulo de control de la unidad de control?
- ATodos los elementos hidráulicos y neumáticos que alimentan y controlan los distintos servomotres del robot.
- BTodos los elementos neumáticos que alimentan y controlan los distintos servomotres del robot.
- CTodos los elementos eléctricos y electrónicos que alimentan y controlan los distintos servomotres del robot.
- DTodos los elementos hidráulicos que alimentan y controlan los distintos servomotres del robot.
41¿Dónde cargamos los programas que luego son interpretados y convertidos en órdenes que son ejecutados por el módulo de accionamiento?
- AEn el módulo de control.
- BEn el módulo de accionamiento.
- CEn el módulo de direccionamieto.
- DEn el módulo de instrucciones.
42Aplicaciones industriales.
- AManipulación de piezas.
- BManipulación de sensores.
- CManipulación de herramientas.
- Da y c son correctas.
43¿Con qué está equipado el ROBOT para la manipulación de las piezas?
- APinza de soldaduras.
- BPinzas o ventosas.
- Cfresas y brocas.
- DPistola o instrumentos de medición.
44¿Qué tipo de equipamiento llevaría un ROBOT si pretendemos ensamblar dos piezas o paletizado?
- APinzas o ventosas
- BPinza de soldadura.
- CPistola de pernos para montaje atornillado.
- Dninguna de las anteriores.
45¿Qué nombre recibe las pinzas de un ROBOT?
- Aencoders
- Bresolvers
- Cgrippers.
- DKUKA
46¿Sobre qué objetos actuaría la ventosa y con qué tipo de circuito debería contar?
- ASobre piezas rugosas y poco porosas.
- BSobre piezas lisas y muy porosas.
- CSobre piezas rugosas y muy porosas.
- DSobre piezas lisas y poco porosas.
47¿Qué tipo de herramientas utilizarías para materiales ferromagnéticos?
- Aventosa.
- Belctromagnéticas.
- Celectroimanes.
- Dpinzas de enganche.
48Tipos de pinzas según los objetos a manipular.
- ASi se ejerce presión se utiliza pinzas enganche. Para piezas que no se pueda ejercer presión se utiliza pinzas de lineales y angulares..
- BSi se ejerce presión se utiliza pinzas angulares o lineales. Para piezas que no se pueda ejercer presión se utiliza pinzas de enganche.
- CSi se ejerce presión se utiliza pinzas angulares o enganche. Para piezas que no se pueda ejercer presión se utiliza pinzas de lineales.
- DSi no se ejerce presión se utiliza pinzas angulares o lineales. Para piezas que se pueda ejercer presión se utiliza pinzas de enganche.
49¿Qué tipo de pinzas utilizarías si quieres ejercer presión sobre los objetos?
- APinzas lineales.
- BPinzas angulares.
- CPinzas de enganche.
- DPinzas electromagnética.
50¿Qué tipo de pinzas utilizarías no si quieres ejercer presión sobre los objetos?
- APlnzas lineales.
- BPlinzas angulares.
- CPinzas de enganche.
- Da y b son correctas.
51Fabricantes de ROBOTS INDUSTRIALES.
- AABB, FANUC y KUKA.
- BAAB, FANUC y KUKA.
- CABB, FUNUC y KUKA.
- DABB, FANUC y KAKU.
5249. ¿Qué estudia la cinemática de un ROBOT?
- AEl estudio de su posicionamiento con respecto a un sistema de referencia (SR).
- BEl estudio de su movimiento con respecto a un sistema de moviminto (MR).
- CEl estudio de la velocidad con respecto a un sistema de referencia (SR).
- DEl estudio de su movimiento con respecto a un sistema de referencia (SR).
53¿Qué estudia la dinámica de un ROBOT?.
- ALa realcino entre la velocidad y la aceleración.
- BLa relación entre el movimiento de un robot y las causas que lo producen.
- CLa relación entre la posición de un robot y las causas que lo producen.
- DLa relación entre el moviminot del robot con respecto a su velocidad.
Information
- Description
- Preguntas tipo test de Robots Industriales para FPGM instalación y manteniminto de líneas automatizadas.
- Author
- MOISES DIEZ
- Language
- Español
- Views
- 140
- Tags
- Rating
- No ratings yet Rate this quiz