
Diagrama de flujo
Sin título
Contenido del diagrama
Historia de la robótica
Por siglos el ser humano ha construido máquinas que imitan las partes del cuerpo humano. o realizan alguna actividad del día a día, con la finalidad de volver la vida más fácil.
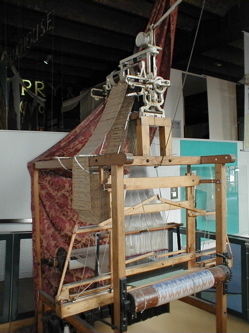
1801
J. Jacquard inventó su telar.
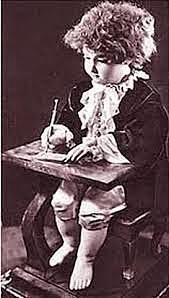
1805
H.Maillardet construyó una muñeca mecánica capaz de hacer dibujos.
1946
Dispositivo controlador para registrar señales eléctricas de G. C Devol.
1951
Trabajo de desarrollo con teleoperadores por Goertz y Bergsland.
1952
Máquina prototipo de control numérico.
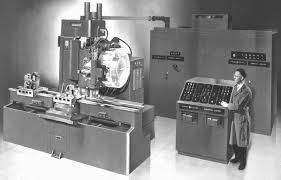
1954
C. W. Kenward solicitó su patente para diseñar un robot.
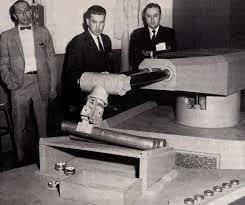
1954
Diseño para transferencia de artículos por G. C. Devol.
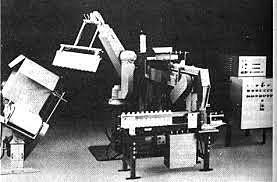
1959
Primer robot comercial por Planet Corporation.
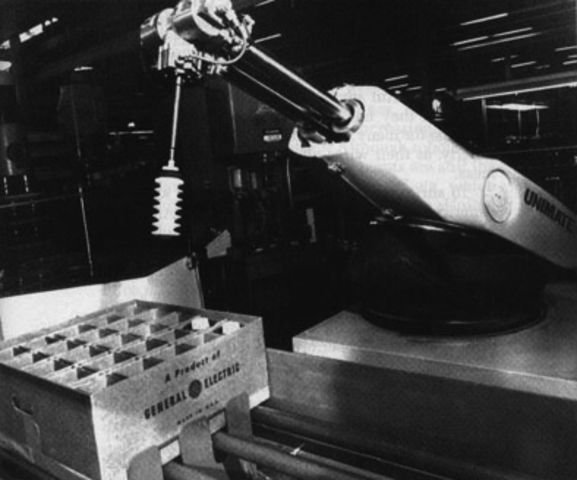
1960
Primer robot 'Unimate' basada en transferencia de artículos.
1961
Se instaló un robot Unimate en la Ford Motors Company.
1966
Robot de pintura pulverizada por Trallfa.
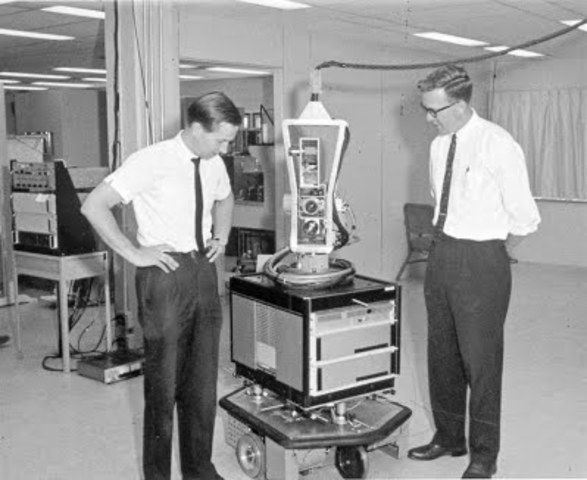
1968
Desarrollo del robot móvil 'Shakey'.
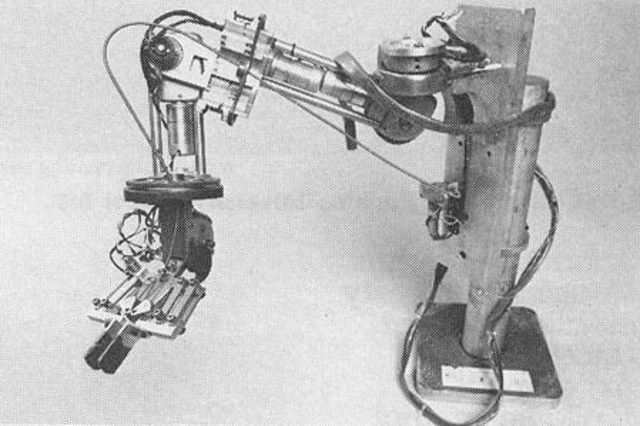
1971
Pequeño brazo de robot de accionamiento eléctrico 'Stanford Arm'.
1973
Primer lenguaje de programación robots tipo computadora.
1974
Robot de accionamiento completamente eléctrico 'Irb6' por ASEA.
1974
Robot para soldadura por arco para estructuras de motocicletas por Kawasaki.
1974
Robot T3 con control por computadora por Cincinnati Milacron.
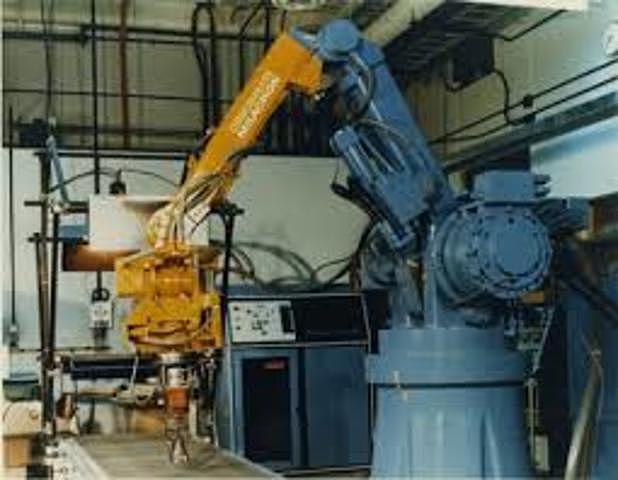
1975
Robot 'Sigma' para operaciones de montajes.
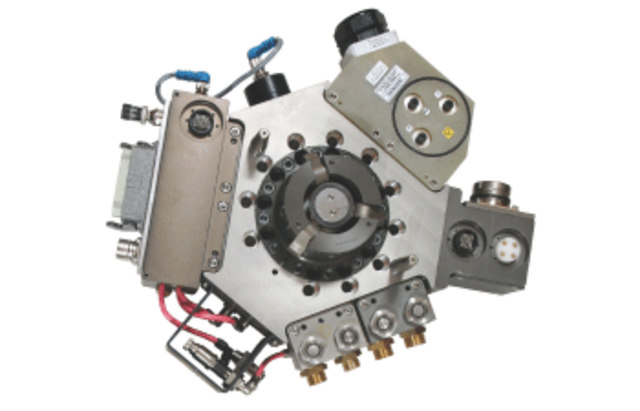
1976
Dispositivo para la inserción de piezas en la línea de montaje por RCC.
1978
Se adaptó el robot 'T3' para realizar operaciones de taladro y circulación de componentes de aviones.
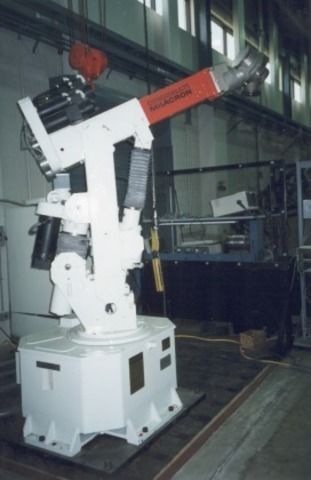
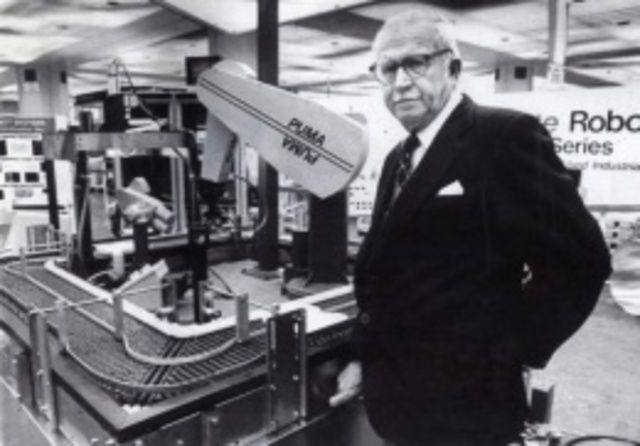
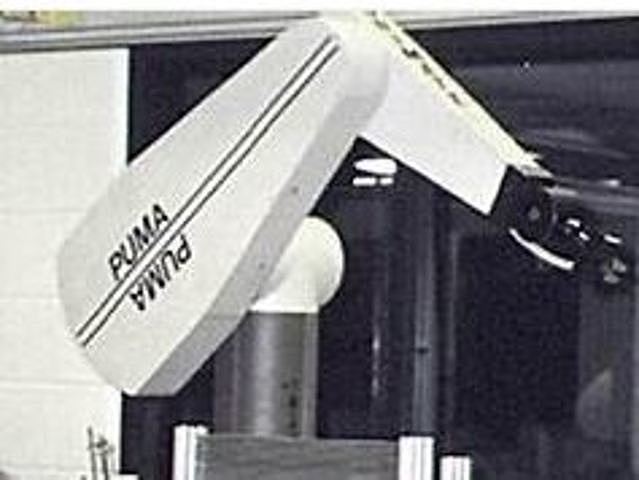
1978
Se introdujo el robot 'PUMA' para tareas de montaje de Unimation.
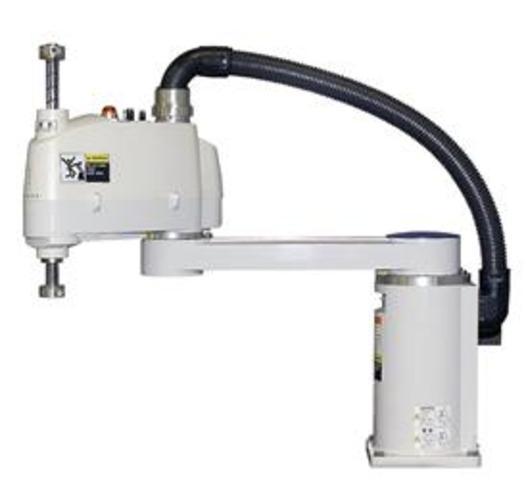
1979
Desarrollo del robot tipo SCARA para montajes.
1980
Demostración de un sistema robótico de captación de recipientes en la Universidad de Rhode Island.
1981
Desarrollo de robot de impulsión directa.
1982
Introducción del robot RS-1 para montaje.
1983
Investigación sobre un sistema de montaje programable adaptable.
1984
Robots 8
Aldo Velásquez #32
12°C
24-6-21
Información
- Descripción
- Diagrama sobre Sin título, creado por Aldo Javier Velasquez Hill el 24/06/2021.
- Creado por
- Aldo Javier Velasquez Hill
- Visitas
- 31
- Valoración