
Mapa mental
Cinemática de la Partícula
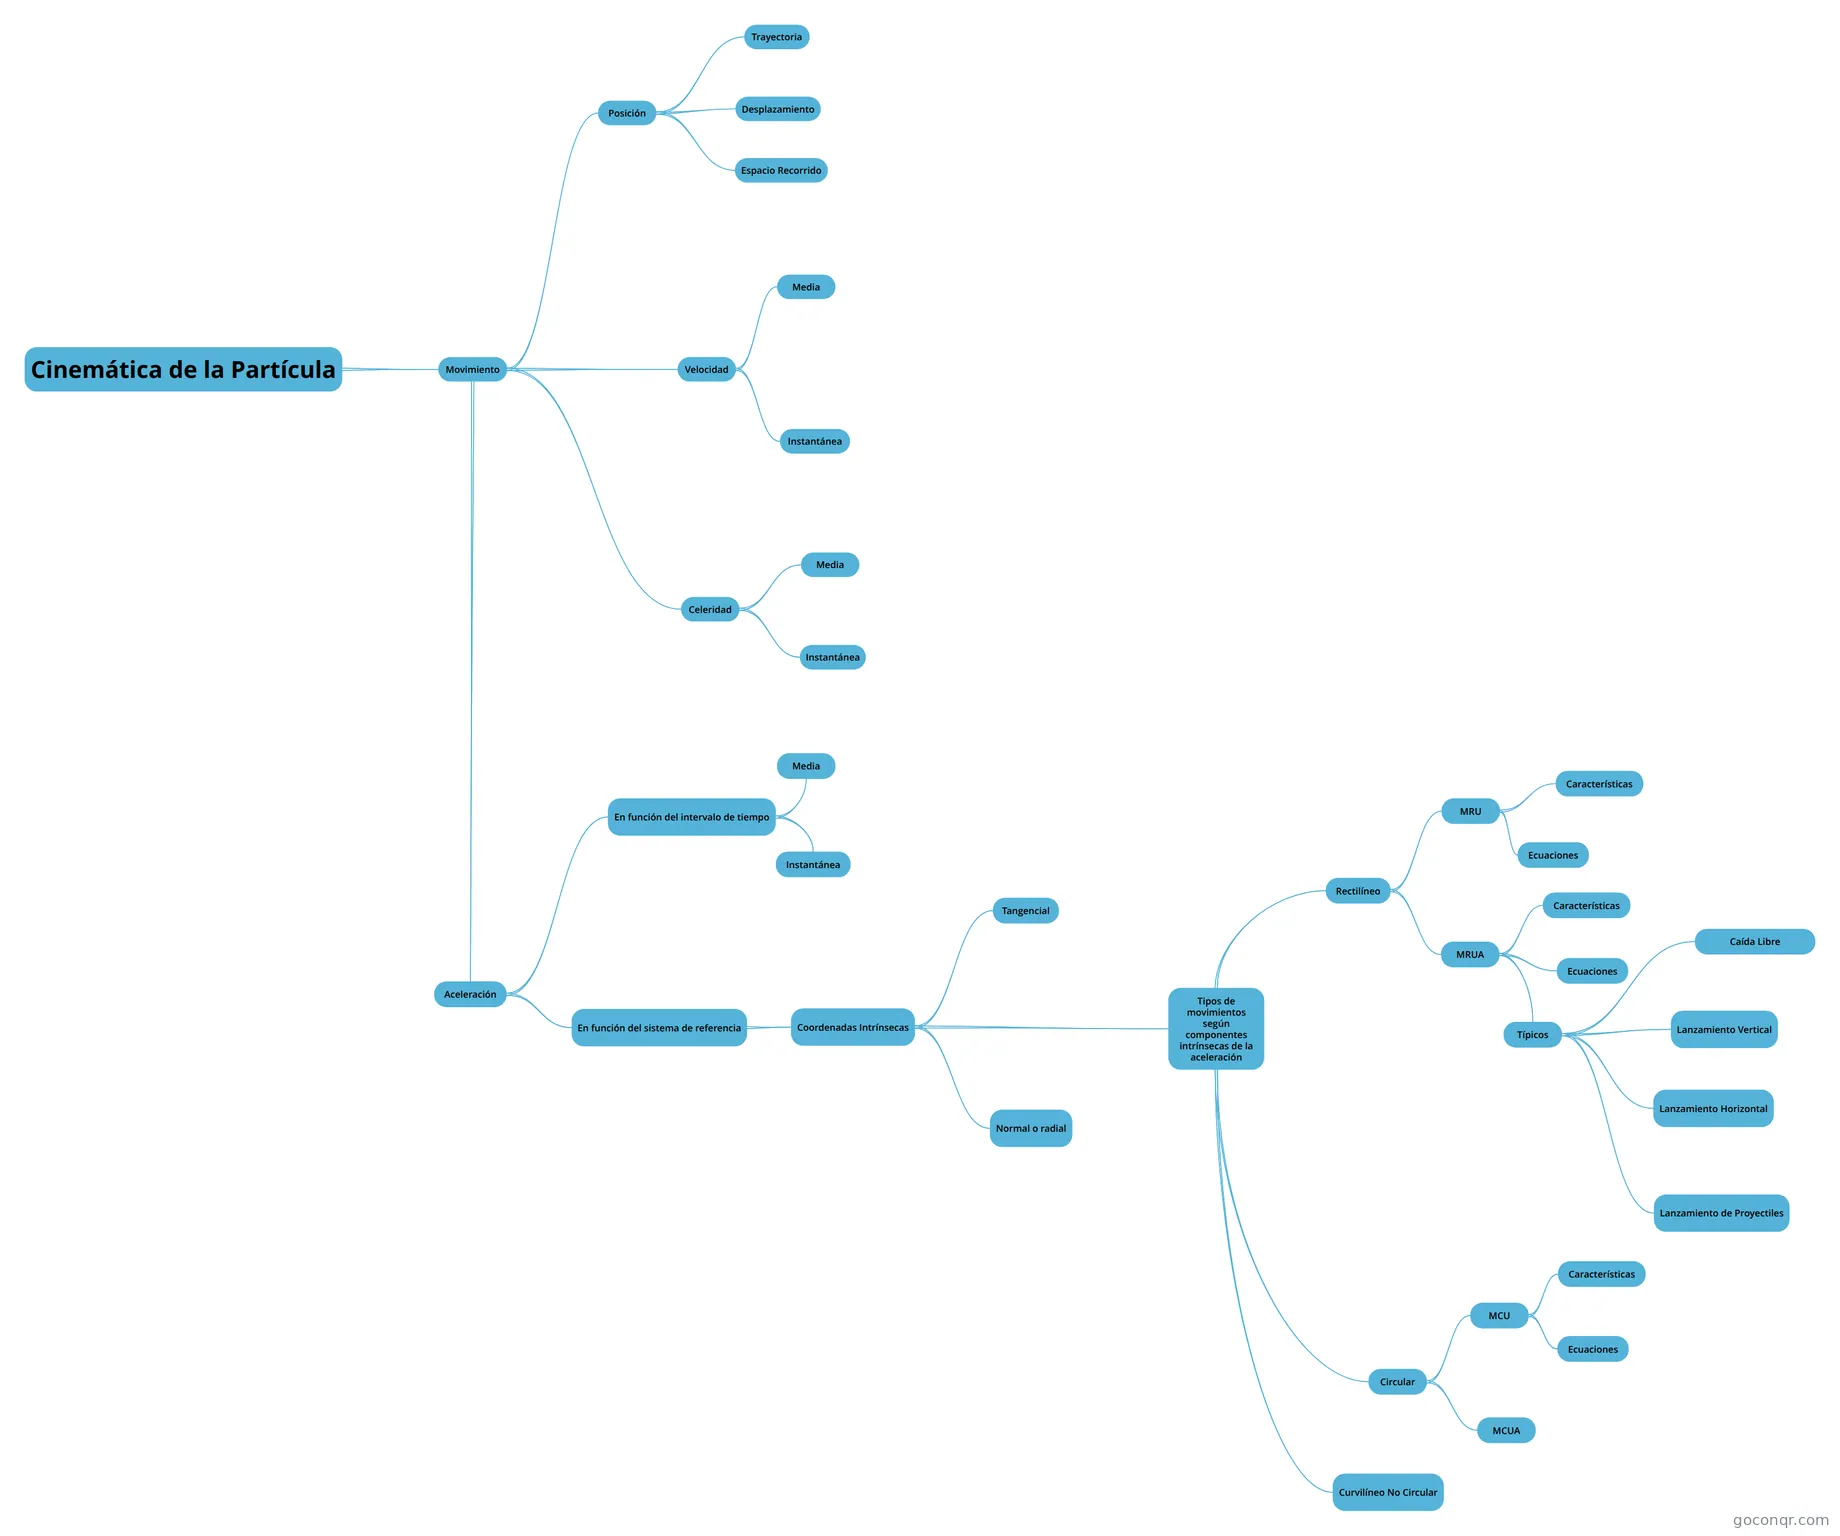
Mapa mental: Cinemática de la partícula
Contenido del mapa
Cinemática de la Partícula
- Estudia el movimiento de los cuerpos en el espacio, sin prestar atención a las causas que lo producen. En este caso se trata a los cuerpos como una partícula puntual.
Movimiento
- Es el cambio de la posición de un cuerpo a lo largo del tiempo en función de un sistema de referencia, donde quedarán definidas las ecuaciones del movimiento que determinarán la posición, la velocidad y la aceleración del cuerpo en cada instante.
- Posición
- Indica la localización de una partícula en el espacio-tiempo. Se representa como una magnitud vectorial en función de un sistema de coordenadas de referencia.
- La posición es un vector y como tal, posee las características de los mismos. Sus ecuaciones serán las siguientes: \(\textbf{Ecuación de Posición}\) \(\vec r = x \vec i + y \vec j + z \vec k \) \(\textbf{Dirección}\) \(\textbf{Módulo}\) \[ | \vec r | = \sqrt{x^2 + y^2 + z^2}\]
- Trayectoria
- Es la línea geométrica de las posiciones sucesivas por las que pasa un cuerpo en su movimiento, depende de un sistema referencia desde donde se describe el movimiento, es decir desde el punto de vista del observador.
- \(\textbf{Ecuación de posición}\): \(\vec r_{(t)} = x (t) \vec i + y (t) \vec j + z (t) \vec k \) \(\textbf{Otras Expresiones:}\) Paramétricas:\[x = t+2\]\[y = t^2\]Explícitas:\[t = x - 2\] \[y = t^2\Longrightarrow{y = (x-2)^2}\]Implícita: \[y +(x-2)^2 = 0\]
- Desplazamiento
- Es el cambio en la posición de un cuerpo entre dos instantes o tiempos definidos. El desplazamiento es un vector y como tal, posee las características de los mismos. Sus ecuaciones serán las siguientes:\(\textbf{Ecuación de Desplazamiento:}\)\(\Delta \vec r = \vec r_f - \vec r_i = (x_f - x_i) \hat i + (y_f - y_i) \hat j + (z_f - z_i) \hat k \)\(\textbf{Módulo:}\)\( | \Delta \vec r | = \sqrt{(x_f - x_i)^2 + (y_f - y_i)^2 + (z_f - z_i)^2}\)
- Espacio Recorrido
- Es la longitud del tramo de trayectoria recorrida entre la posición inicial y final del móvil. Es una \(\textbf{magnitud escalar}\) \[\Delta S = S_f - S_i \] En trayectorías circulares el \(\Delta S\) es equivalente al cálculo de la longitud del arco de circunferencia que viene dado por:\[L = \theta \cdot r\]
- Velocidad
- Magnitud vectorial que relaciona el cambio en la posición (o desplazamiento) con el tiempo.
- Media
- Se define la velocidad media de un cuerpo que se mueve entre dos puntos \(P_1\) y \(P_2\) como el cociente entre el vector desplazamiento y el intervalo de tiempo en que transcurre el desplazamiento. La \(\vec v_m\) es un vector y como tal, posee las características de los mismos.
- \(\textbf{Ecuación}\) \[\vec {v_m} = \frac{\Delta \vec r}{\Delta t} = \frac{\vec {r_f} - \vec {r_i}}{t_f - t_i} = \frac {\Delta x \hat i + \Delta y \hat j + \Delta z \hat k}{t_f - t_i} \] \[\vec {v_m}= \frac{\Delta x}{\Delta t} \hat i + \frac{\Delta y}{\Delta t} \hat j + \frac{\Delta z}{\Delta t} \hat k \] \[\vec {v_m} = {v_mx} \hat i + {v_my} \hat j + {v_mz} \hat k\] \(\textbf{Módulo}\) \[ | \vec {v_m} | = \sqrt{{{v_{mx}}^2 + {v_{my}}^2 + {v_{mz}}^2}}\] \(\textbf{Dirección y Sentido}\) Ambas coinciden con la del \(\vec r \)
- Instantánea
- \[ \vec v = \lim_{\Delta t \to 0} \vec {v_m} = \lim_{\Delta t \to 0} \frac{\Delta \vec r}{\Delta t} = \frac{\mathrm d\vec r}{\mathrm d t}\] \[\vec v = {v_x} \hat i + {v_y} \hat j + {v_z} \hat k\]
- \(\textbf{MÓDULO}\) \(\cdot\) En función del vector desplazamiento o el espacio recorrido:\[ | \vec v | = \lim_{\Delta t \to 0} |\vec {v_m}| = \lim_{\Delta t \to 0} \frac{|\vec r|}{\Delta t} = \lim_{\Delta t \to 0} \frac{\Delta S}{\Delta t}\]\(\cdot\) En coordenadas cartesianas:\[ | \vec v | = \sqrt{{{v_x}^2 + {v_y}^2 + {v_z}^2}}\]
- Celeridad
- Es la relación entre la distancia recorrida y el tiempo transcurrido. Es una magnitud Escalar
- Media
- \[c_m = \frac{\Delta S}{\Delta t} \]
- Instantánea
- \[c = \lim_{\Delta t \to 0}\frac{\Delta S}{\Delta t} \]
- Aceleración
- Magnitud derivada vectorial que nos indica el cambio de la velocidad por unidad de tiempo
- En función del intervalo de tiempo
- Media
- \[\vec {a_m} = \frac{\Delta \vec v}{\Delta t}= \frac{v-v_o}{t-t_o} \] \[ |\vec {a_m}| = \frac{| \vec {v}| }{\Delta t} \]
- Instantánea
- \[ \vec a = \lim_{\Delta t \to 0} \vec {a_m} = \lim_{\Delta t \to 0} \frac{\Delta \vec v}{\Delta t} = \frac{\mathrm d\vec v}{\mathrm d t} = \frac{\mathrm d^2x}{\mathrm dt^2}\] \[ | \vec a | = \sqrt{{{a_x}^2 + {a_y}^2 + {a_z}^2}}\]
- Media
- En función del sistema de referencia
- Este sistema de referencia es el que se usa para "observar" los cambios del vector velocidad en módulo y dirección.
- Coordenadas Intrínsecas
- \[ \vec a = \vec {a_t} + \vec {a_n} = a_t \vec {u_t} + a_t \vec {u_t}\] Dado que los ejes son perpendiculares entre sí, el módulo de la aceleración puede calcularse como: \[ | \vec a | = \sqrt{{{a_t}^2 + {a_n}^2}}\]
- Tangencial
- \[ \vec a =\frac{\mathrm d\vec v }{\mathrm d t} = \frac{\mathrm d (v \cdot \vec {u_t} ) }{\mathrm d t} \overbrace { = }^ {D (a.b)} \frac{\mathrm dv }{\mathrm dt }\cdot \vec {u_t} + v\cdot\frac{\mathrm d\vec {u_t} }{\mathrm dt } \]
- Normal o radial
- \[\vec {a_n} = \frac{v^2 }{\rho} \vec u_n\]
- Tipos de movimientos según componentes intrínsecas de la aceleración
- Rectilíneo
- \(a_n\) = 0
- MRU
- \(a_t\) = 0
- Características
- Un cuerpo realiza un MRU cuando su trayectoria es una línea recta y su velocidad es constante. Esto implica que recorre distancias iguales en tiempos iguales. \(\cdot\) La aceleración es cero (a=0) al no cambiar la velocidad de dirección ni variar su módulo. \(\cdot\) Por otro lado, la \(\vec {v_o}\), \(\vec {v_m}\) y la \(\vec v\) del movimiento tienen el mismo valor en todo momento.
- Ecuaciones
- \[x = x_o + \vec v t \] \[\vec v = \vec {v_o} = cte \] \[\vec {a} = 0\]
- \[x = x_o + \vec v t \] \[\vec v = \vec {v_o} = cte \] \[\vec {a} = 0\]
- MRUA
- \(a_t\) = cte \(\neq \) 0
- Características
- \(\cdot\)La trayectoria es una línea recta y por tanto, la \(\mathbf {\vec {a_n}}\)es cero \(\cdot\)La \(\mathbf{\vec {v_m}}\) cambia su módulo de manera uniforme \(\cdot\) La \(\mathbf{\vec {_t}}\) es constante. Por ello la \(\vec {a_n} = \vec a\)
- Ecuaciones
- \(\mathbf {v_x = v_{ox} + a_xt}\) \(\mathbf {x = x_o + v_xt + \frac{1}{2}a_xt^2}\) \(\mathbf {{v_x}^2 = {v_ox}^2 + 2{a_x}(x-x_o)} \) \(\mathbf {x - x_o} = \mathbf {\left(\frac{v_ox + v_x}{2}\right)t}\)
- Típicos
- Caída Libre
- Utilizando el sistema de rferencia habitual donde la partículabse encuentra sobre el eje y+ y su posición inicial \(y_o)\ se corresponde con la altua (h), su \(\v_o= 0\) ya que parte del reposoy su \(\vec_a = g\) cte y negativo ya que la tendencia del movimiento es contrario al eje y. Los valores obtenidos de la velovidad también serán negativos. \[y = y_o - \frac{1}{2} gt^2\] \[v_y = - gt\] \[\vec a = -g (cte)\] Recordar que la caída libre al vacío no depende de la masa.
- Lanzamiento Vertical
- utilizando el sistema de referencia cuyo origen de coordenadas se encuentra en el pie de la vertical del punto donde donde se lanza la partícula, considerando el sentido positivo del eje y apuntanado hacia arriba. Si se lanza arriba: \[y = y_o + v_{oy} - \frac{1}{2} gt^2\] \[v_y = v_oy - gt\] \[\vec a = -g (cte)\] Si se lanza hacia abajo: \[y = y_o - v_{oy} - \frac{1}{2} gt^2\] \[v_y = - v_oy - gt\] \[\vec a = -g (cte)\]
- Lanzamiento Horizontal
- Es la conposición de un MRU y un MRUA (caída libre) \[x=x_o+ v_xt\]\[v_y=v_{oy} +a_yt\]\[y=y_o +v_ot+\frac{1}{2}at^2\]
- Lanzamiento de Proyectiles
- Este movimiento es el propio de los proyectiles. En el eje x el cuerpo se desplaza a velocidad constante \(v_{ox}\) (mru) y en el eje y con una aceleración constante provocada por la gravedad (mrua) En el punto más alto la velocidad del cuerpo es siempre \(v_{ox}\) (no hay \(v_y\)) Sus ecuaciones son: \(x = (v_ocos\alpha_o)t\) \(y = (v_{oy}sen\alpha_o)t - \frac{1}{2}gt^2\) \(v_x = v_ocos\alpha_o\) \(v_y = v_osen\alpha_o - gt\)
- La altura máxima que alcanza un proyectil se obtiene con \(v_y\) = 0 0 = \(v_osen\alpha_o - gt\) Despejando t: \(t = \frac{v_{o}sen\alpha_o}{g}\) Sustituyendo en la ecuación de movimiento: \(y_{máx} = \frac{v_o^2sen^2\alpha_o}{2g}\) Su valor máximo se obtiene con un ángulo de disparo \(\alpha = 90°\)
- Para calcular el tiempo de vuelo hay que tener en cuenta y = 0 (cuando el cuerpo llega al suelo) \(0 = v_osen\alpha_ot - \frac{1}{2}gt^2\) Despejando t se obtiene el tiempo de vuelo: \(t = \frac{2v_osen\alpha_o}{g}\) Sustituyendo en la ecuación de la coordenada x: \(x_{máx} = \frac{v_o^2sen2\alpha_o}{g}\)
- Caída Libre
- Circular
- \(a_n\) > 0 \(\rho\) = R = cte
- MCU
- \(a_t\) = 0
- Características
- \(\cdot\) Se mueve en una trayectoria circular con rapidez constante. \(\cdot\) Velocidad angular constante. El \(\vec v\) No cambia en módulo pero si de dirección, es tangente a cada punto de la trayectoria. \(\cdot\) No tiene aceleración tangencial ni aceleración angular, pero sí aceleración normal o centrípeta. \(\cdot\) El vector aceleración es perpendicular (normal) a la trayectoria y, por lo tantro se dirige hacia adentro, produciendo el cambio en la dirección de la velocidad sin cambiar la rapidez.
- Ecuaciones
- \(\vec r = x\vec i + y \vec j = R cos (\theta)\vec i + R sen(\theta)\vec j\)
- MCUA
- \(a_t\) = cte \(\neq \) 0
- Curvilíneo No Circular
- \(a_t\) = cte \(\neq \) 0 \(a_t\) = cte \(\neq \) 0 \(a_n\) > 0\ \(a_t \neq 0\) \(\rho \neq\) cte
- Rectilíneo
Información
- Descripción
- Física Mapa Mental sobre Cinemática de la Partícula, creado por Daro Gmnz el 10/09/2018.
- Creado por
- Daro Gmnz
- Visitas
- 10
- Valoración