
Mapa mental
Introducción a los sistemas de control
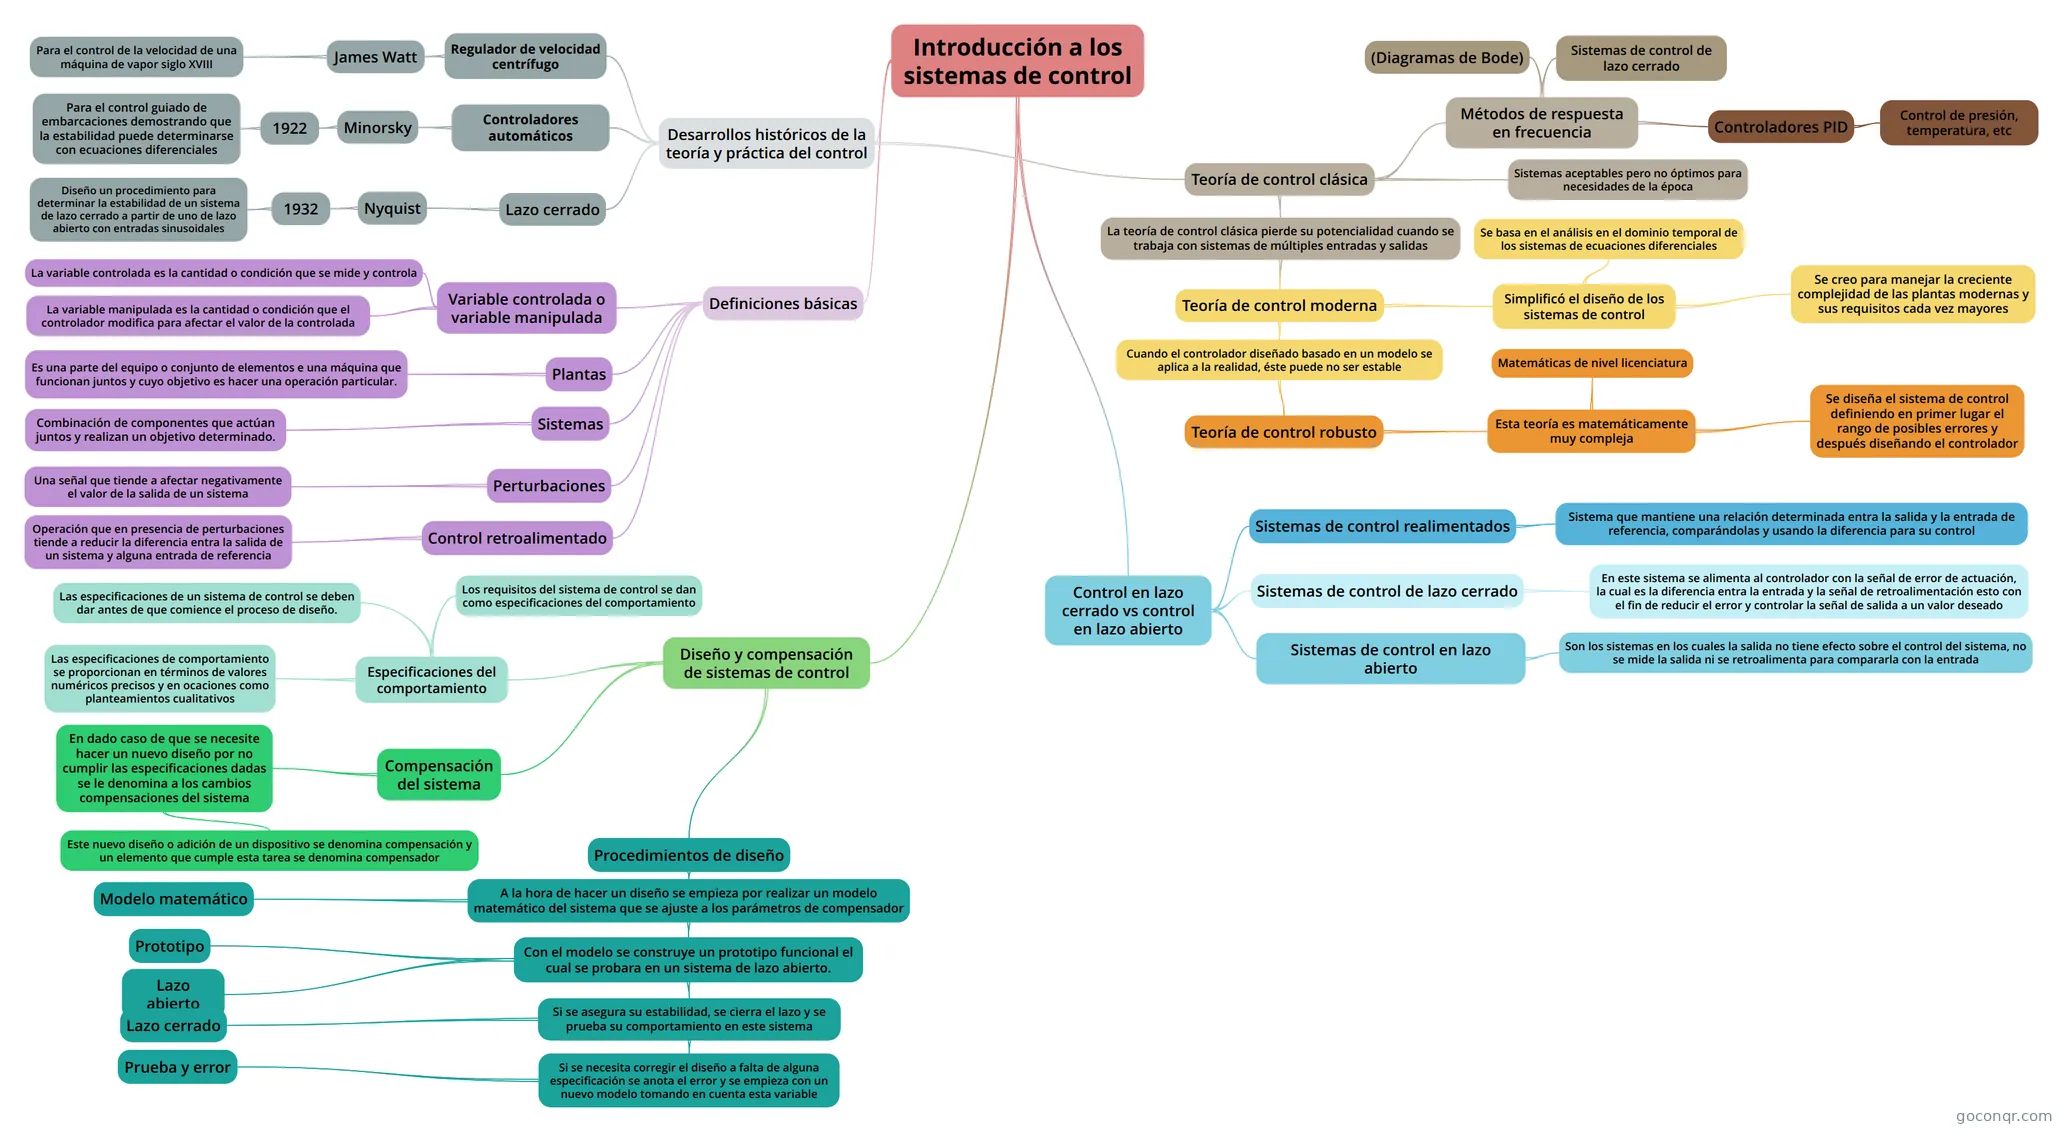
Mapa mental: Introducción a los sistemas de control
Contenido del mapa
Introducción a los sistemas de control
Desarrollos históricos de la teoría y práctica del control
- Regulador de velocidad centrífugo
- James Watt
- Para el control de la velocidad de una máquina de vapor siglo XVIII
- James Watt
- Controladores automáticos
- Minorsky
- 1922
- Para el control guiado de embarcaciones demostrando que la estabilidad puede determinarse con ecuaciones diferenciales
- 1922
- Minorsky
- Lazo cerrado
- Nyquist
- 1932
- Diseño un procedimiento para determinar la estabilidad de un sistema de lazo cerrado a partir de uno de lazo abierto con entradas sinusoidales
- 1932
- Nyquist
- Teoría de control clásica
- Métodos de respuesta en frecuencia
- (Diagramas de Bode)
- Sistemas de control de lazo cerrado
- Controladores PID
- Control de presión, temperatura, etc
- Sistemas aceptables pero no óptimos para necesidades de la época
- La teoría de control clásica pierde su potencialidad cuando se trabaja con sistemas de múltiples entradas y salidas
- Teoría de control moderna
- Simplificó el diseño de los sistemas de control
- Se basa en el análisis en el dominio temporal de los sistemas de ecuaciones diferenciales
- Se creo para manejar la creciente complejidad de las plantas modernas y sus requisitos cada vez mayores
- Cuando el controlador diseñado basado en un modelo se aplica a la realidad, éste puede no ser estable
- Teoría de control robusto
- Esta teoría es matemáticamente muy compleja
- Se diseña el sistema de control definiendo en primer lugar el rango de posibles errores y después diseñando el controlador
- Matemáticas de nivel licenciatura
- Esta teoría es matemáticamente muy compleja
- Teoría de control robusto
- Simplificó el diseño de los sistemas de control
- Teoría de control moderna
- Métodos de respuesta en frecuencia
- Regulador de velocidad centrífugo
Definiciones básicas
- Variable controlada o variable manipulada
- La variable controlada es la cantidad o condición que se mide y controla
- La variable manipulada es la cantidad o condición que el controlador modifica para afectar el valor de la controlada
- Plantas
- Es una parte del equipo o conjunto de elementos e una máquina que funcionan juntos y cuyo objetivo es hacer una operación particular.
- Sistemas
- Combinación de componentes que actúan juntos y realizan un objetivo determinado.
- Perturbaciones
- Una señal que tiende a afectar negativamente el valor de la salida de un sistema
- Control retroalimentado
- Operación que en presencia de perturbaciones tiende a reducir la diferencia entra la salida de un sistema y alguna entrada de referencia
- Variable controlada o variable manipulada
Control en lazo cerrado vs control en lazo abierto
- Sistemas de control realimentados
- Sistema que mantiene una relación determinada entra la salida y la entrada de referencia, comparándolas y usando la diferencia para su control
- Sistemas de control de lazo cerrado
- En este sistema se alimenta al controlador con la señal de error de actuación, la cual es la diferencia entra la entrada y la señal de retroalimentación esto con el fin de reducir el error y controlar la señal de salida a un valor deseado
- Sistemas de control en lazo abierto
- Son los sistemas en los cuales la salida no tiene efecto sobre el control del sistema, no se mide la salida ni se retroalimenta para compararla con la entrada
- Sistemas de control realimentados
Diseño y compensación de sistemas de control
- Especificaciones del comportamiento
- Los requisitos del sistema de control se dan como especificaciones del comportamiento
- Las especificaciones de un sistema de control se deben dar antes de que comience el proceso de diseño.
- Las especificaciones de comportamiento se proporcionan en términos de valores numéricos precisos y en ocaciones como planteamientos cualitativos
- Compensación del sistema
- En dado caso de que se necesite hacer un nuevo diseño por no cumplir las especificaciones dadas se le denomina a los cambios compensaciones del sistema
- Este nuevo diseño o adición de un dispositivo se denomina compensación y un elemento que cumple esta tarea se denomina compensador
- En dado caso de que se necesite hacer un nuevo diseño por no cumplir las especificaciones dadas se le denomina a los cambios compensaciones del sistema
- Procedimientos de diseño
- A la hora de hacer un diseño se empieza por realizar un modelo matemático del sistema que se ajuste a los parámetros de compensador
- Modelo matemático
- Con el modelo se construye un prototipo funcional el cual se probara en un sistema de lazo abierto.
- Prototipo
- Lazo abierto
- Si se asegura su estabilidad, se cierra el lazo y se prueba su comportamiento en este sistema
- Lazo cerrado
- Si se necesita corregir el diseño a falta de alguna especificación se anota el error y se empieza con un nuevo modelo tomando en cuenta esta variable
- Prueba y error
- A la hora de hacer un diseño se empieza por realizar un modelo matemático del sistema que se ajuste a los parámetros de compensador
- Especificaciones del comportamiento
Información
- Descripción
- Mapa Mental sobre Introducción a los sistemas de control, creado por fabian torres el 18/08/2021.
- Creado por
- fabian torres
- Visitas
- 0
- Valoración