
Flowchart
Untitled
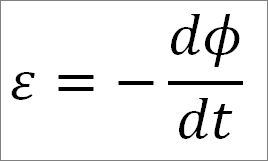
Flowchart content
Calibración de Robots usando láser tracker
Pasos para calibrar un manipulador:
Introducción:
Es un sistema articulado de cadena,que contienen una serie de enlaces interconectados entre si de manera serial.
Varios son los conceptos que se deben tomar en cuenta a la hora de tratar de entender la mecánica y el control de los manipuladores
Momentos de torsion.
Fuentes de error en un manipulador:
Estos errores pueden ser repetibles (sistemáticos) o aleatorios, dependiendo de su naturaleza.
Los errores aleatorios no pueden ser compensados con las técnicas clásicas de calibración, no así los errores sistemáticos los cuales una vez compensados permiten mejorar la exactitud del instrumento que los describa
Actualmente
Los errores aleatorios no pueden ser compensados con las técnicas clásicas de calibración, no así los errores sistemáticos los cuales una vez compensados permiten mejorar la exactitud del instrumento que los describa.
La mayoría de los manipuladores, sobre todo los de tipo industrial, no poseen un tipo de cadena cinemática cerrada que les permita auto corregir los errores de posición y orientación del efector final, es por eso que se requiere de un modelo cinemático y sofware para tal fin.
En los cuales enormes bobinas giran entre los de potentes imanes y generan grandes cantidades de energia electrica.
básicos
MODELO CINEMATICO
Segun la ley de Lenz
El sentido de la corriente inducida es contrario al de la corriente requerida para provocar el moviemiento del campo magnetico que la ha creado.
Si el iman se aleja, cambia el sentido de la corriente en la bobina , por lo tanto, el extremo del polo norte ahora sera el polo sur que atraeal polo norte del iman y se opone a su alejamiento
Si el iman se aleja, cambia el sentido de la corriente en la bobina, por tanto, el extremo del polo norte ahora sera el polo sur que atrae al polo norte del iman que la genera.
Es evidente que el sentido de la fem y el de la corriente inducida es el mismo, pues apoya el principio de la conservacion de la energia
La corriente inducida en la bobina es tal que el campo magnetico por ella se opone al campo magnetico del iman que lo genera
Ley del electromagnetismo
o ley de inducción de Faraday
Faraday enuncio la ley del electromagnetismo como:
La fem inducida es un circuito formado por un conductor o una bobina es directamente porporcional al numero de lineas de fuerza magnetica cortadas en un segundo
En otras palabras: la fem inducida en un circuito es directamente proporcional a la rapidez con que cambia el flijo magnetico que envuelve
La ley de faraday se expresa como:
€=fem media inducida expresada en volts (V)
Øi=flujo magnetico inicial calculado en webers (Wb)
t=tiempo en que se realiza la variación del flujo medido en segundos (s)
Øf=flujo magnetico final medido en webers (Wb)
En donde:
El signo (-) de la ecuación se debe a la oposición existente entre la dem inducida y la variacion del flujo que la produce (ley de Lenz)
Cuando se trata de una bobina que tiene N numero de vueltas o espiras, la exporesion matematica para alcular la fem inducida será
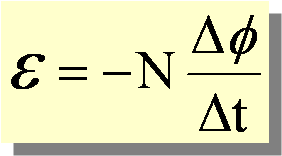
Al calcular la fem inducida en un conductor recto de longitud L que se desplaza con un magnitud de velocidad (v) en forma perpendicular a un campo de inducción magnetica B se utiliza la expresión
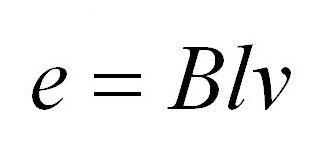
HERNANDEZ DAMIAN MIGUEL ANGEL 6IV03
Posicion y orientacion
Cinematica directa
Cinematica inversa
Velocidad y fuerza estatica
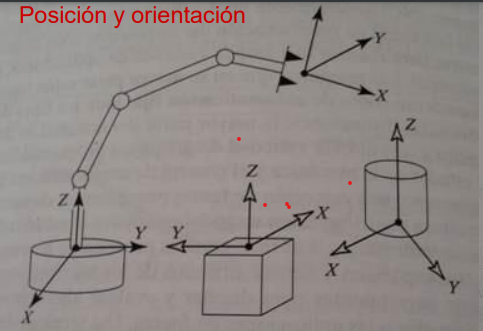
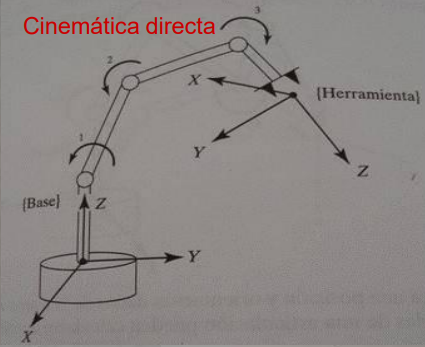
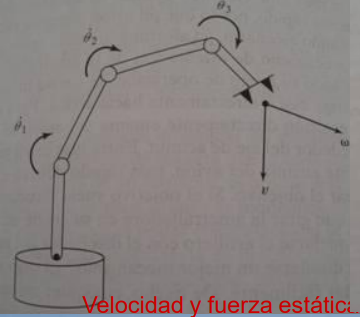
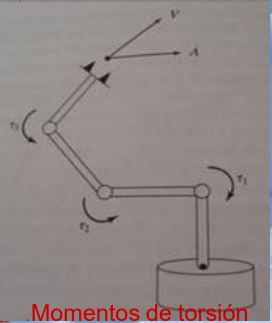
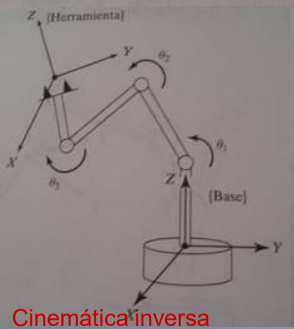
El primer paso en la calibración de un manipulador es la definición del modelo cinemático
El segundo paso en la calibración deberá ser definir el instrumento patrón con el cual se deberá calibrar el manipulador
El tercer paso consiste en el análisis de los datos realizados con el instrumento, para realizar la calibración
El cuarto y ultimo paso consiste en la validación de los valores obtenidos
MEDICIONES
ANALISIS
VALIDACION
Information
- Description
- Flowchart on Untitled, created by Miguel Hernandez on 17/04/2020.
- Created by
- Miguel Hernandez
- Views
- 1
- Rating