
Flowchart
INTEGRACIÓN DE ROBOTS
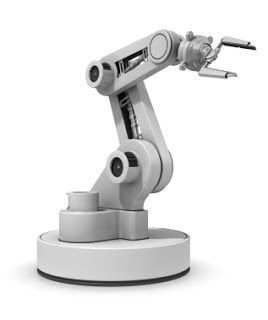
Flowchart content
Tipos de robot industriales
Aplicaciones de robots industriales según su morfología.
Los robots industriales se clasifican principalmente de acuerdo a su morfología o configuración cinemática.
Robots de Coordenadas Cartesianas de 3 articulaciones prismáticas (prismatic joints). Son de control simple, y gran capacidad de carga; pero gran tamaño.
Robots SCARA 2 articulaciones de revolución (revolute joints) 1 articulación prismática (prismatic joint). Son rápidos en espacios confinados, pequeños, y montaje simple; pero caros, y control con cinemática inversa.
Robots Articulados 3,6,...,10 articulaciones de revolución (revolute joints). Son Rápidos, gran alcance (arriba/abajo de objetos); pero más caros, y control requiere cinemática inversa.
Robots Paralelos 3 o 4 articulaciones de revolución (actuando en paralelo). Son super rápidos, livianos, y rígidos; pero difícil control y montaje.
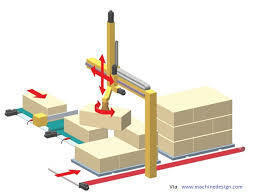
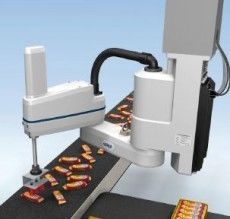
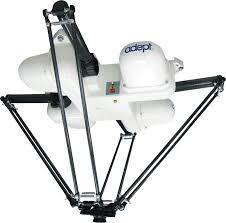
Identificar el procedimiento de programación de trayectorias de robots.
Programación guiada o directa:
Este vaya describiendo los movimientos y trace las trayectorias necesarias para cumplir su función. Cada uno de los movimientos realizados se va almacenando en la memoria del robot, de forma que podrán ser repetidos posteriormente.
Es un tipo de programación sencilla, pero con el inconveniente de que no tiene en cuenta las variaciones del entorno.
Programación textual o indirecta
En este caso no es necesaria la presencia del robot para realizar el programa, puesto que este se lleva a cabo en un lenguaje informático. El programa consiste en un texto formado por un conjunto de instrucciones. el programa sea grabado en la memoria del robot, permite realizar operaciones más complejas y con mayor grado de precisión
La programación textual explícita (Lenguaje estructurado)
Consiste en programar de forma secuenciada y estructurada el conjunto de acciones que debe realizar el robot para llevar a cabo la tarea encomendada. En dichas instrucciones pueden introducirse también las características del medio.
La programación textual especificativa (lenguaje de orientación a objetos)
En este caso, el programa gira en torno a los elementos manipulados por el robot y las acciones que ha de realizar con ellos, teniendo en cuenta el ámbito en el que se desarrollan dichas acciones.
Describir el proceso de comunicación de robot con dispositivos de control externo.
Los dispositivos auxiliares de entrada y salida
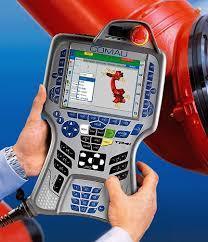
Para enviar instrucciones al controlador y para dar de alta programas de control, habitualmente se utiliza una computadora adicional. Algunos robots únicamente poseen uno de estos componentes: en estos casos, uno de los componentes de entrada y salida permite la realización de todas las funciones. Los más comunes son: teclado, monitor y caja de comandos (teach pendant).
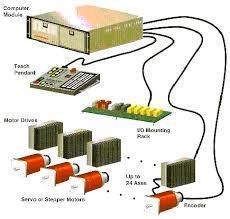
Una unidad de control (computer module) que envía señales a los actuadores (motors) de un robot, y la caja de comandos (teach pendant) que sirve para "enseñarle" las posiciones al manipulador del robot.
Las señales de entrada y salida se obtienen mediante tarjetas electrónicas instaladas en el controlador del robot que le permiten tener comunicación con otras máquinas-herramientas. Se pueden utilizan estas tarjetas para comunicar al robot, por ejemplo, con máquinas de control numérico (torno, etc.). Estas tarjetas envían señales eléctricas que son interpretadas en un programa de control. Estas señales nos permiten controlar cuándo debe entrar el robot a cargar una pieza a la máquina, cuando deben empezar a funcionar la máquina o el robot, etc.
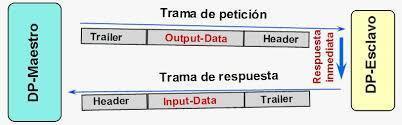
El proceso de configuración del sistema de comunicación entre robot y control maestro.
El tiempo de latencia y la velocidad de operación de los manipuladores son factores importantes que se deben tener en cuenta cuando se realizan sistemas teleoperados. Si se omiten, la probabilidad de que los dispositivos robóticos realicen movimientos que alteren la trayectoria original a replicarse y, en ambientes inexplorados y con obstáculos en el entorno, colisionen entre ellos mismos o con elementos del espacio es alta. De la misma forma, la precisión en la información recibida del Kinect, en muchos casos, viene con errores sistemáticos que deben ser de corregidos para un funcionamiento objetivo de este sistema maestro-esclavo.
Las de transformación homogénea, amortigüe los sobre impulsos producidos por los movimientos inapropiados de los robots y reduzca los retardos originados por la comunicación del sistema maestro-esclavo y el procesamiento de la información del Kinect.
De acuerdo a, el modelo matemático del controlador PI está dado por la ecuacion donde YTj(t) es la matriz cuadrada con la señal de control para el manipulador j, eTj(t) es la matriz de error entre las matrices de transformación homogénea actuales del brazo j del operador y del manipulador robótico j, kp es la matriz cuadrada con las constantes proporcionales del controlador, ti es un valor escalar desinada como el tiempo integrador del controlador y ⨀ es el producto de Hadamard entre las matrices.
Information
- Description
- Flowchart on INTEGRACIÓN DE ROBOTS, created by Nath Madrid on 09/07/2020.
- Created by
- Nath Madrid
- Views
- 0
- Rating