
Mind map
Flexion y Torsion
Map content
Flexion y Torsion
Torsión
- ÁNGULO DE GIRO EN EL RANGO ELÁSTICO
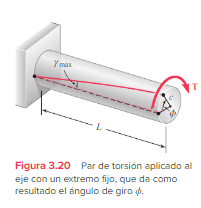
- En esta sección se deducirá una relación entre el ángulo de giro ϕ de un eje circular y el par de torsión T ejercido sobre el eje. Se supondrá que la totalidad del eje perma-nece elástica. Primero se abordará el caso de un eje de longitud L y sección transver-sal uniforme de radio c, sujeto a un par de torsión T en su extremo libre (figura 3.20). Se sabe que el ángulo de giro ϕ y la deformación máxima a cortante γmáx se relacionan como sigue:
- Pero, en el rango elástico, el esfuerzo de cedencia no se excede en ninguna parte del eje. Se aplica la ley de Hooke y γmáx = τmáx/G. A
- Al igualar los miembros a la derecha de las ecuaciones, para después despejar ϕ, se obtiene
- donde ϕ se expresa en radianes. Como L, J y G son constantes para un eje dado, la relación obtenida muestra que, dentro del rango elástico, el ángulo de giro ϕ es propor-cional al par de torsión T aplicado al eje.
- Al igualar los miembros a la derecha de las ecuaciones, para después despejar ϕ, se obtiene
- Pero, en el rango elástico, el esfuerzo de cedencia no se excede en ninguna parte del eje. Se aplica la ley de Hooke y γmáx = τmáx/G. A
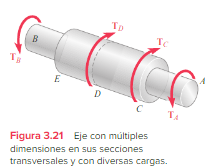
- En el caso del eje AB de la figura 3.21, deben considerarse cuatro partes diferentes: AC, CD, DE y EB. El ángulo total de giro del eje (es decir, el ángulo que gira el extremo A con respecto al extremo B) se obtiene sumando algebraicamente los ángulos de giro de cada parte com- ponente. Mediante el uso del par de torsión interno Ti, la longitud Li, el momento polar de inercia de la sección transversal Ji y el módulo de rigidez Gi, correspondiente a la parte i, el ángulo total de giro del eje es
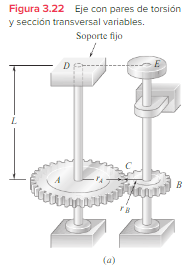
- Para un eje con sección transversal circular variable, como el que se muestra en la figura 3.22, la ecuación puede aplicarse a un disco con grosor dx. El ángulo en el que gira una cara del disco con respecto a la otra es
- donde J es una función de x. Al integrar en x de 0 a L, el ángulo total de giro del eje es
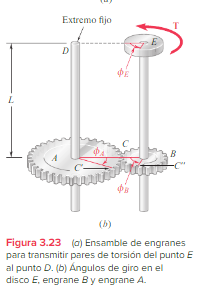
- Cuando ningún extremo de un eje está fijo (es decir, cuando ambos extremos de un eje rotan), el ángulo de giro del eje es igual al ángulo a través del cual gira un extremo del eje con respecto al otro.
- Cuando ningún extremo de un eje está fijo (es decir, cuando ambos extremos de un eje rotan), el ángulo de giro del eje es igual al ángulo a través del cual gira un extremo del eje con respecto al otro.
- donde J es una función de x. Al integrar en x de 0 a L, el ángulo total de giro del eje es
- Para un eje con sección transversal circular variable, como el que se muestra en la figura 3.22, la ecuación puede aplicarse a un disco con grosor dx. El ángulo en el que gira una cara del disco con respecto a la otra es
- En esta sección se deducirá una relación entre el ángulo de giro ϕ de un eje circular y el par de torsión T ejercido sobre el eje. Se supondrá que la totalidad del eje perma-nece elástica. Primero se abordará el caso de un eje de longitud L y sección transver-sal uniforme de radio c, sujeto a un par de torsión T en su extremo libre (figura 3.20). Se sabe que el ángulo de giro ϕ y la deformación máxima a cortante γmáx se relacionan como sigue:
- EJES CIRCULARES EN TORSION
- Esfuerzos en un eje
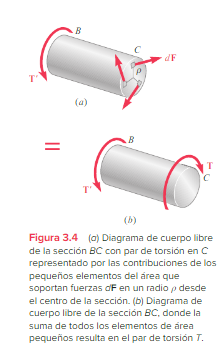
- La distribución de esfuerzos en la sección transversal de un eje circular es estática-mente indeterminada. La determinación de estos esfuerzos requiere un análisis previo de las deformaciones que ocurren en el eje
- Si se denotan la distan-cia perpendicular ρ desde la fuerza dF hasta el eje de la flecha, y se expresa que la suma de los momentos de las fuerzas cortantes dF alrededor del eje es igual en mag- nitud al par T, se escribe
- Como dF = τdA, donde τ es el esfuerzo cortante sobre el elemento de área dA, también se puede escribir
- Como dF = τdA, donde τ es el esfuerzo cortante sobre el elemento de área dA, también se puede escribir
- Si se denotan la distan-cia perpendicular ρ desde la fuerza dF hasta el eje de la flecha, y se expresa que la suma de los momentos de las fuerzas cortantes dF alrededor del eje es igual en mag- nitud al par T, se escribe
- La distribución de esfuerzos en la sección transversal de un eje circular es estática-mente indeterminada. La determinación de estos esfuerzos requiere un análisis previo de las deformaciones que ocurren en el eje
- Deformaciones en un eje circular
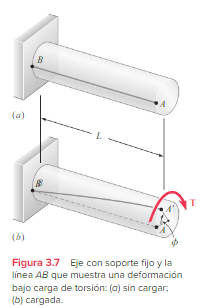
- Considere un eje circular unido a un soporte fijo en uno de sus extremos (figura 3.7a). Si se aplica un par de torsión T al otro extremo, el eje se torcerá, al girar su extremo libre a través de un ángulo ϕ llama- do ángulo de giro (figura 3.7b). Dentro de un cierto rango de valores de T, el ángulo de giro ϕ es proporcional a T.
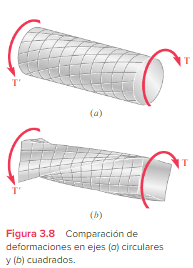
- Cuando un eje circular se somete a torsión, toda sección transversal permanece plana y sin distorsión. En otras palabras, mientras que las distintas secciones trans-versales a lo largo del eje giran diferentes cantidades, cada sección transversal gira como una placa sólida rígida.
- Deformaciones unitarias cortantes
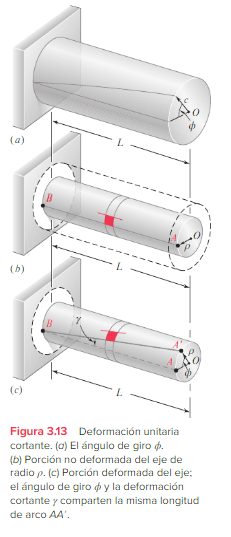
- Ahora se determinará la distribución de las deformaciones unitarias cortantes en un eje circular de longitud L y radio c que ha sido girado en un ángulo ϕ (figura 3.13a). Al desprender del eje un cilindro de radio ρ, considere el pequeño cuadrado formado por dos círculos adyacentes y dos líneas rectas adyacentes trazadas en la superficie antes de que se aplique carga alguna (figura 3.13b). Al someterse el eje a una carga de torsión, el elemento se deforma para convertirse en un rombo (figura 3.13c). Aquí, la deformación cortante γ en un elemento dado se mide por el cambio en los ángulos formados por los lados de dicho elemento (sección 2.7). Como los círculos que definen dos de los lados permanecen sin cambio, la deformación cortante γ debe ser igual al ángulo entre las líneas AB y A′B. En la figura 3.13c se observa que, para valores pequeños de γ, la longitud del arco AA′ se expresa como AA′ = Lγ. Pero, como AA′ = ρϕ, se deduce que Lγ = ρϕ, o
- Al eliminar ϕ de las ecuaciones (3.2) y (3.3), la deformación cortante γ a una distan-cia ρ del eje de la flecha es
- Al eliminar ϕ de las ecuaciones (3.2) y (3.3), la deformación cortante γ a una distan-cia ρ del eje de la flecha es
- Ahora se determinará la distribución de las deformaciones unitarias cortantes en un eje circular de longitud L y radio c que ha sido girado en un ángulo ϕ (figura 3.13a). Al desprender del eje un cilindro de radio ρ, considere el pequeño cuadrado formado por dos círculos adyacentes y dos líneas rectas adyacentes trazadas en la superficie antes de que se aplique carga alguna (figura 3.13b). Al someterse el eje a una carga de torsión, el elemento se deforma para convertirse en un rombo (figura 3.13c). Aquí, la deformación cortante γ en un elemento dado se mide por el cambio en los ángulos formados por los lados de dicho elemento (sección 2.7). Como los círculos que definen dos de los lados permanecen sin cambio, la deformación cortante γ debe ser igual al ángulo entre las líneas AB y A′B. En la figura 3.13c se observa que, para valores pequeños de γ, la longitud del arco AA′ se expresa como AA′ = Lγ. Pero, como AA′ = ρϕ, se deduce que Lγ = ρϕ, o
- Considere un eje circular unido a un soporte fijo en uno de sus extremos (figura 3.7a). Si se aplica un par de torsión T al otro extremo, el eje se torcerá, al girar su extremo libre a través de un ángulo ϕ llama- do ángulo de giro (figura 3.7b). Dentro de un cierto rango de valores de T, el ángulo de giro ϕ es proporcional a T.
- Esfuerzo en el rango elastico
- Cuando el par de torsión T es tal que todos los esfuerzos cortantes en el eje se encuen-tran por debajo de la resistencia a la cedencia τY, los esfuerzos en el eje permanecerán por debajo del límite de proporcionalidad y también por debajo del límite elástico. Por lo tanto, se aplicará la ley de Hooke y no habrá deformación permanente.
- De acuerdo con la ley de Hooke para el esfuerzo y la deformación unitaria cortantes de la sección, se escribe
- donde G es el módulo de rigidez o módulo de cortante del material. Al multiplicar ambos miembros de la ecuación por G, se escribe
- o, si se hace uso de la ecuación
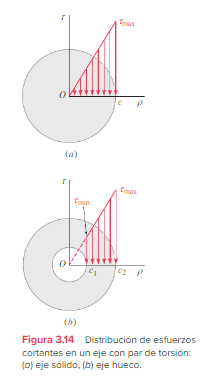
- Esta ecuación muestra que, mientras no se exceda la resistencia a la cedencia (o el límite de proporcionalidad) en ninguna parte de una flecha circular, el esfuerzo cortante en la flecha varía linealmente con la distancia ρ desde el eje de la flecha.
- La figura 3.14a muestra la distribución de esfuerzos en un eje circular de radio c. Y la figura 3.14b la muestra en un eje circular hueco de radio interior c1 y radio exterior c2
- al despejar τmáx
- Si se sustituye τmáx de la ecuación en la , es posible expresar el esfuerzo cortante a cualquier distancia ρ del eje de la flecha como
- Si se sustituye τmáx de la ecuación en la , es posible expresar el esfuerzo cortante a cualquier distancia ρ del eje de la flecha como
- al despejar τmáx
- La figura 3.14a muestra la distribución de esfuerzos en un eje circular de radio c. Y la figura 3.14b la muestra en un eje circular hueco de radio interior c1 y radio exterior c2
- Esta ecuación muestra que, mientras no se exceda la resistencia a la cedencia (o el límite de proporcionalidad) en ninguna parte de una flecha circular, el esfuerzo cortante en la flecha varía linealmente con la distancia ρ desde el eje de la flecha.
- o, si se hace uso de la ecuación
- donde G es el módulo de rigidez o módulo de cortante del material. Al multiplicar ambos miembros de la ecuación por G, se escribe
- De acuerdo con la ley de Hooke para el esfuerzo y la deformación unitaria cortantes de la sección, se escribe
- Cuando el par de torsión T es tal que todos los esfuerzos cortantes en el eje se encuen-tran por debajo de la resistencia a la cedencia τY, los esfuerzos en el eje permanecerán por debajo del límite de proporcionalidad y también por debajo del límite elástico. Por lo tanto, se aplicará la ley de Hooke y no habrá deformación permanente.
- Esfuerzos en un eje
- ÁNGULO DE GIRO EN EL RANGO ELÁSTICO
Flexion
- Deformación que presenta un elemento estructural alargado en una dirección perpendicular a su eje longitudinal. El término "alargado" se aplica cuando una dimensión es dominante frente a las otras. Un caso típico son las vigas, las que están diseñadas para trabajar, principalmente, a flexión.
- Elementos simétricos en flexión pura
- Deformaciones
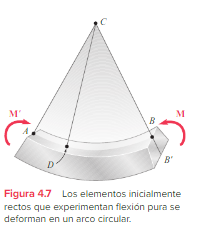
- Se estudiarán ahora las deformaciones de un elemento prismático sometido a pares iguales y opuestos M y M′ que actúan en el plano de simetría. El elemento se flexio-nará bajo la acción de los pares, pero permanecerá simétrico con respecto a dicho242 Flexión puraplano (figura 4.7). Además, como el momento flector M es el mismo en cualquier sección, el elemento se flexionará de manera uniforme. Así, la línea de intersección AB entre la cara superior del elemento y el plano de los pares tendrá una curvatura constante.
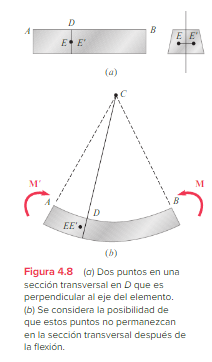
- Ahora se probará que cualquier sección transversal perpendicular al eje del elemento permanece plana, y que el plano de la sección pasa por C. Si no fuera así, podría encontrarse un punto E del corte original en D (figura 4.8a), el cual después de flexionar el elemento, no estaría en el plano perpendicular al plano de simetría que contiene la línea CD (figura 4.8b). Sin embargo, debido a la simetría del elemento, habrá otro punto E′ que se transformará exactamente de la misma manera. Suponga que después de flexionar la viga, ambos puntos estuvieran locali-zados a la izquierda del plano definido por CD, como se muestra en la figura 4.8b.
- La deformación unitaria longitudinal ɛx de los elementos de JK se obtiene dividiendo δ por la longitud original L de JK. Se tiene
- El signo negativo se debe a que el momento flector se ha supuesto positivo y, por consiguiente, que la viga es cóncava hacia arriba
- La deformación unitaria ɛx alcanza su máximo valor absoluto cuando y es máxima. Si c es la distancia máxima desde la superficie neutra (hasta la superficie superior o inferior del elemento), y ɛm es el máximo valor absoluto de la deformación unitaria, se tiene
- Para calcular la deformación unitaria o el esfuerzo en un punto dado del elemento, primero se debe localizar la superficie neutra en éste. Para hacer esto, se debe especi-ficar la relación esfuerzo-deformación unitaria del material utilizado, como se verá en la siguiente sección.
- Se estudiarán ahora las deformaciones de un elemento prismático sometido a pares iguales y opuestos M y M′ que actúan en el plano de simetría. El elemento se flexio-nará bajo la acción de los pares, pero permanecerá simétrico con respecto a dicho242 Flexión puraplano (figura 4.7). Además, como el momento flector M es el mismo en cualquier sección, el elemento se flexionará de manera uniforme. Así, la línea de intersección AB entre la cara superior del elemento y el plano de los pares tendrá una curvatura constante.
- Momento interno y relaciones de esfuerzo
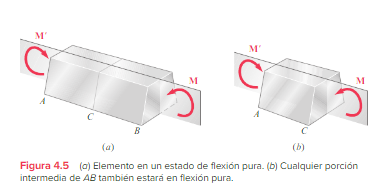
- Considere un elemento prismático AB con un plano de simetría y sometido a pares iguales y opuestos M y M′ que actúan en dicho plano (figura 4.5a). Si se realiza un corte a través del elemento AB en algún punto arbitrario C, las condiciones de equi-librio de la porción AC del elemento requieren que las fuerzas internas en la sección sean equivalentes al par M (figura 4.5b). El momento M de dicho par se conoce como el momento flector en la sección. Siguiendo la convención acostumbrada, un signo positivo se asignará a M cuando el elemento se flexione como se indica en la figura 4.5a (es decir, cuando la concavidad de la viga mire hacia arriba) y un signo negativo en caso contrario.
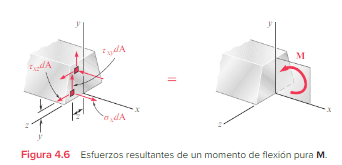
- En cualquier punto de la sección transversal (figura 4.6a), se denota con σx el esfuerzo normal y con τxy y τxz las componentes del esfuerzo cortante. El siste- ma de fuerzas internas elementales ejercido sobre la sección es equivalente al par M (figura 4.6).
- En cualquier punto de la sección transversal (figura 4.6a), se denota con σx el esfuerzo normal y con τxy y τxz las componentes del esfuerzo cortante. El siste- ma de fuerzas internas elementales ejercido sobre la sección es equivalente al par M (figura 4.6).
- Considere un elemento prismático AB con un plano de simetría y sometido a pares iguales y opuestos M y M′ que actúan en dicho plano (figura 4.5a). Si se realiza un corte a través del elemento AB en algún punto arbitrario C, las condiciones de equi-librio de la porción AC del elemento requieren que las fuerzas internas en la sección sean equivalentes al par M (figura 4.5b). El momento M de dicho par se conoce como el momento flector en la sección. Siguiendo la convención acostumbrada, un signo positivo se asignará a M cuando el elemento se flexione como se indica en la figura 4.5a (es decir, cuando la concavidad de la viga mire hacia arriba) y un signo negativo en caso contrario.
- Deformaciones
- Esfuerzos y deformaciones en el rango elástico
- A continuación, se estudiará el caso en el que el momento flector M es tal que los esfuerzos normales en el elemento permanecen por debajo de la resistencia a la cedencia σY. Esto implica que, para propósitos prácticos, los esfuerzos en el elemento permanecerán por debajo del límite elástico. No habrá deformaciones permanentes y podrá aplicarse la ley de Hooke para el esfuerzo uniaxial
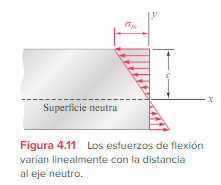
- donde σm denota el máximo valor absoluto de esfuerzo. Este resultado muestra que, en el rango elástico, el esfuerzo normal varía linealmente con la distancia a la superficie neutra (figura 4.11)
- ecuaciones de flexión elástica, y el esfuer- zo normal σx causado por la “flexión” del elemento se designa con frecuencia como esfuerzo de flexión. El esfuerzo es de compresión (σx < 0) por encima del eje neutro (y > 0) cuando el momento flector M es positivo, y de tensión (σx > 0) cuando M es negativo
- ecuaciones de flexión elástica, y el esfuer- zo normal σx causado por la “flexión” del elemento se designa con frecuencia como esfuerzo de flexión. El esfuerzo es de compresión (σx < 0) por encima del eje neutro (y > 0) cuando el momento flector M es positivo, y de tensión (σx > 0) cuando M es negativo
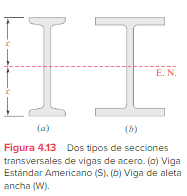
- Así, para un área de sección transversal dada y una altura dada, su diseño proporciona valores grandes de I y S. Los valores del módulo elástico de la sección para las vigas fabricadas comúnmente se pueden obtener en tablas que contiene una lista de las diferentes propiedades geométricas de tales vigas (el apéndice E contiene ejemplos de algunas de las secciones de viga más comunes). Para determinar el esfuerzo máximo σm en una sección de la viga estándar, el ingeniero sólo tiene que leer el valor del módulo elástico S en una tabla y dividir el momento flector M en la sección por S
- donde σm denota el máximo valor absoluto de esfuerzo. Este resultado muestra que, en el rango elástico, el esfuerzo normal varía linealmente con la distancia a la superficie neutra (figura 4.11)
- A continuación, se estudiará el caso en el que el momento flector M es tal que los esfuerzos normales en el elemento permanecen por debajo de la resistencia a la cedencia σY. Esto implica que, para propósitos prácticos, los esfuerzos en el elemento permanecerán por debajo del límite elástico. No habrá deformaciones permanentes y podrá aplicarse la ley de Hooke para el esfuerzo uniaxial
- Deformaciones en una sección transversal
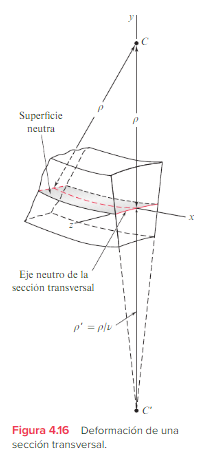
- En cuanto a las deformaciones en la dirección transversal horizontal z, sin embargo, la expresión de los elementos situados sobre la superficie neutra y la contracción correspondiente de los elementos situados debajo producirán que las líneas longitudinales de la sección se conviertan en arcos de círculo (figura 4.16)
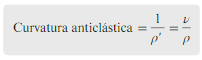
- se deduce que el eje neutro de la sección transversal se flexionará en un círculo de radio ρ′ = ρ/ν. El centro C ′ de este círculo se localiza debajo de la superficie neutra (siempre que M > 0) (es decir, en el lado opuesto al centro de curvatura C del elemento). El inverso del radio de curvatura ρ′ representa la curvatura de la sección transver-sal y se denomina curvatura anticlástica
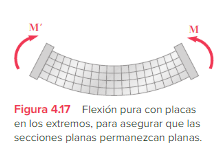
- Si todas las secciones transversales del elemento, de un extremo a otro, han de permanecer planas y libres de esfuerzo cortante, se debe estar seguro de que los pares se aplican de tal manera que los extremos del elemento mismo permanecen planos y libres de esfuerzos cortantes. Esto puede lograrse aplicando los pares M y M′ al elemento por medio de placas rígidas y uniformes (figura 4.17). Las fuerzas ejercidas por las placas serán normales a las secciones del extremo, y estas secciones, aunque permanezcan planas, quedarán libres para deformarse como se ha descrito en esta sección.
- se deduce que el eje neutro de la sección transversal se flexionará en un círculo de radio ρ′ = ρ/ν. El centro C ′ de este círculo se localiza debajo de la superficie neutra (siempre que M > 0) (es decir, en el lado opuesto al centro de curvatura C del elemento). El inverso del radio de curvatura ρ′ representa la curvatura de la sección transver-sal y se denomina curvatura anticlástica
- En cuanto a las deformaciones en la dirección transversal horizontal z, sin embargo, la expresión de los elementos situados sobre la superficie neutra y la contracción correspondiente de los elementos situados debajo producirán que las líneas longitudinales de la sección se conviertan en arcos de círculo (figura 4.16)
Images and files in the map



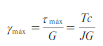















Information
- Description
- Mind Map on Flexion y Torsion, created by JHOAN FERNEY VARGAS GAMBOA on 19/03/2022.
- Created by
- JHOAN FERNEY VARGAS GAMBOA
- Views
- 20
- Rating