
Mapa mental
Class StereoPair
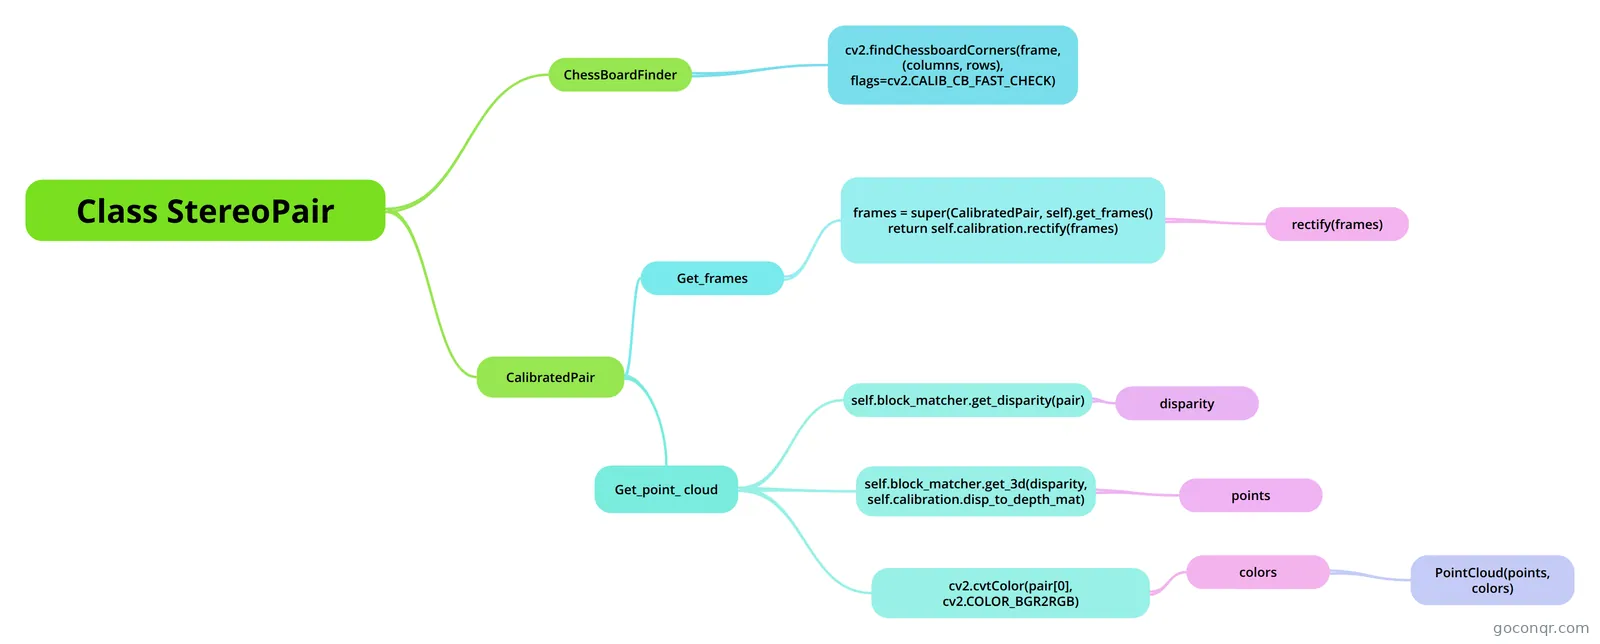
Mapa mental: Clase StereoPair de visión estéreo
Conteúdo do mapa
Class StereoPair
ChessBoardFinder
- cv2.findChessboardCorners(frame, (columns, rows), flags=cv2.CALIB_CB_FAST_CHECK)
CalibratedPair
- Ejecuta dos comandos
- Get_frames
- frames = super(CalibratedPair, self).get_frames() return self.calibration.rectify(frames)
- rectify(frames)
- frames = super(CalibratedPair, self).get_frames() return self.calibration.rectify(frames)
- Get_point_ cloud
- self.block_matcher.get_disparity(pair)
- disparity
- self.block_matcher.get_3d(disparity, self.calibration.disp_to_depth_mat)
- points
- cv2.cvtColor(pair[0], cv2.COLOR_BGR2RGB)
- colors
- PointCloud(points, colors)
- colors
- self.block_matcher.get_disparity(pair)
Informações
- Descrição
- Mapa Mental sobre Class StereoPair, criado por pablo.liberona.s em 13-09-2014.
- Criado por
- pablo.liberona.s
- Visualizações
- 18
- Avaliação