
Flowchart
Untitled
Flowchart content
Cinematica
Movimiento Rectilineo uniforme
Vectores, suma y resta
Movimiento curvilineo uniforme
Movimiento curvilinieo uniforme acelerado
Movimiento rectilineo Uniforme acelerado
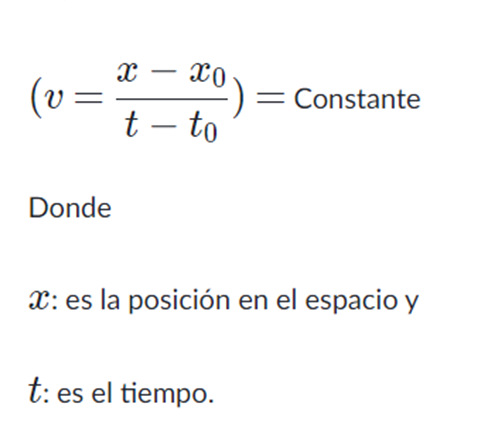
Es aquel con velocidad constante y cuya trayectoria es una línea recta.
Es un movimiento rectilíneo con aceleración constante, y distinta de cero.
Para que un cuerpo esté en MRU, es necesario que se cumpla lo siguiente :
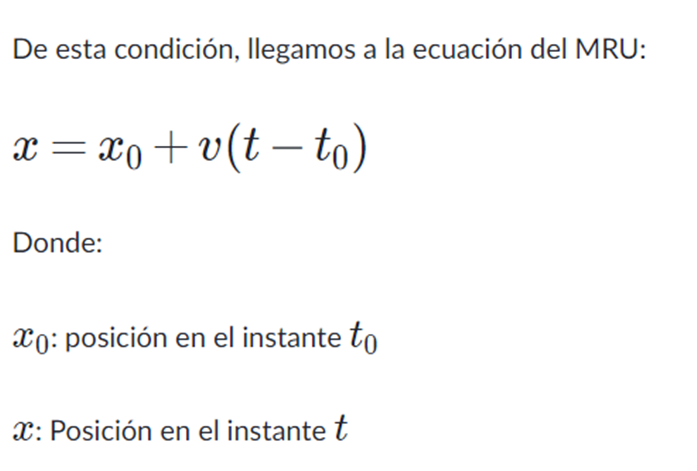
Las ecuaciones del movimiento rectilíneo uniformemente acelerado (m.r.u.a.) son:
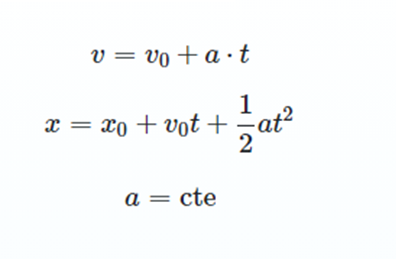
x, x0: La posición del cuerpo en un instante dado (x) y en el instante inicial (x0). Su unidad son (m)
v,v0: La velocidad del cuerpo en un instante dado (v) y en el instante inicial (v0). Su unidad es el metro por segundo (m/s)
a: La aceleración del cuerpo. Permanece constante y con un valor distinto de 0. Su unidad es el metro por segundo al cuadrado (m/s2)
t: El intervalo de tiempo estudiado. Su unidad es el segundo (s)
Aunque las anteriores son las ecuaciones principales del m.r.u.a, en ocasiones resulta útil contar con la siguiente expresión:
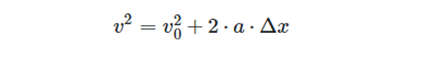
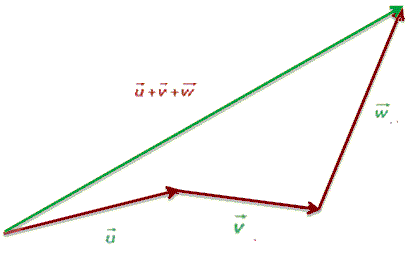
Se realiza sumando o restando cada una de las componentes de cada uno y da como resultado otro vector.
A + B = C y A – B = C
Para realizar la suma y resta de vectores existen distintos métodos.
Método algebraico
Método del polígono
Métodos con geometría analítica
Para sumar y restarlos o más vectores se suman sus respectivas componentes de cada vector.
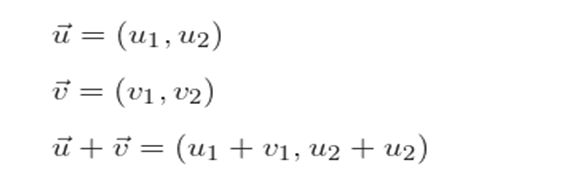
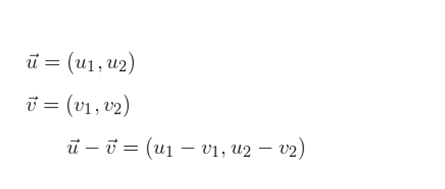
Método del triángulo
Método del paralelogramo
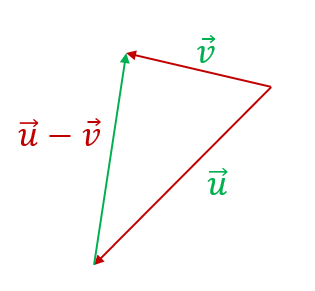
Para sumar o restar dos vectores libres y se escogen como representantes dos vectores tales que el extremo de uno coincida con el origen del otro vector.
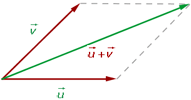
Se toman como representantes dos vectores con el origen en común, se trazan rectas paralelas a los vectores obteniéndose un paralelogramo cuya diagonal coincide con la suma de los vectores.
Se utiliza cuando queremos sumar o restar más de dos vectores, consiste en colocar un vector a continuación del otro, y así hasta colocar todos los vectores, la resultante será el vector que cierra el polígono.
Es un movimiento de trayectoria circular en el que la velocidad angular es constante.
implica que describe ángulos iguales en tiempos iguales. En él, el vector de velocidad no cambia de módulo pero sí de dirección (es tangente en cada punto a la trayectoria).
Eligiendo el origen de coordenadas para estudiar el movimiento en el centro de la circunferencia, y conociendo su radio R, podemos expresar el vector de posición en la forma:
Esto quiere decir que no tiene aceleración tangencial ni aceleración angular, aunque si aceleración normal.
Esto quiere decir que
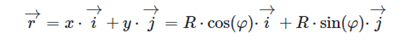
Es un movimiento de trayectoria circular en el que la aceleración angular es constante.
Podemos expresar el vector de posición en la forma:
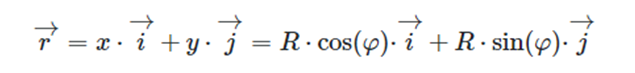
Existe aceleración normal (an) responsable del cambio de dirección del vector velocidad. Sin embargo, no es constante sino que depende de la velocidad en el punto considerado. Recuerda que an=v^2/R=ω2⋅R
Existe aceleración tangencial at y es constante. Recuerda que at=α⋅R , siendo R el radio del movimiento
En él el vector velocidad es tangente en cada punto a la trayectoria y, además, varía uniformemente su módulo.
Information
- Description
- Flowchart on Untitled, created by Kenny Couto on 09/09/2021.
- Created by
- Kenny Couto
- Views
- 0
- Rating