
Mind map
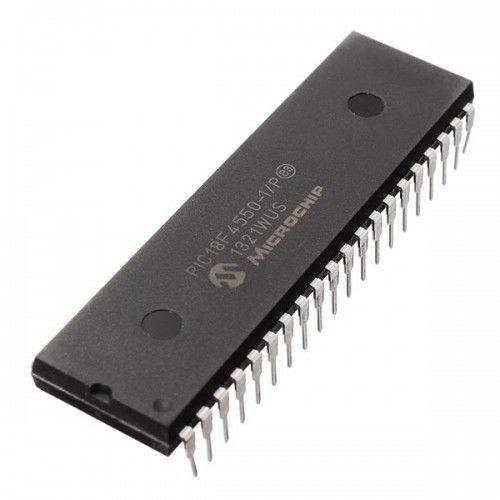
PIC 18F4550
Map content
PIC 18F4550
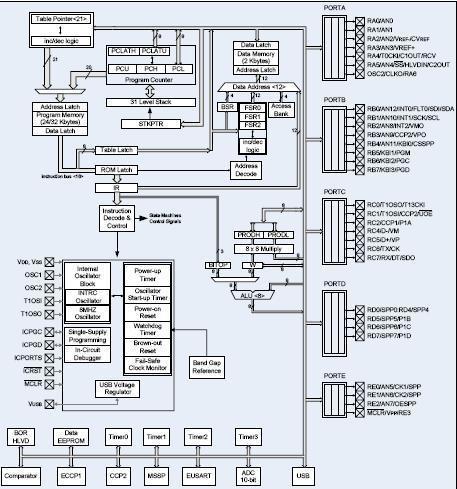
Implementa ocho bancos de memoria de datos, 2Kbytes en total, y 32Kbytes de memoria de programa
- Tiene cuatro temporizadores, dos unidades de comparación, captura y modulación de ancho de pulso, un convertidor A/D de 10 bits con trece entradas
- Tiene puertos SPI, I2C, USART, SPP, USB. Junto con estos dispositivos, tiene -multiplexados- un total de 5 puertos de E/S
- Tiene cuatro temporizadores, dos unidades de comparación, captura y modulación de ancho de pulso, un convertidor A/D de 10 bits con trece entradas
Arquitectura Harvard
- Memoria de programa y Memoria de datos se encuentran separadas, con sus propios buses de direcciones y datos.
- Acceso simultáneo a ambas memorias, con lo que es posible solapar las etapas de búsqueda de la siguiente instrucción mientras la instrucción actual accede al espacio de memoria de datos
- Banco de memoria de 8 bits, l
- CPU .La Unidad Central de Proceso es el cerebro del microcontrolador. Su cometido es ejecutar la instrucción apuntada por el PC en la memoria de programa mediante la generación de la señales de control apropiadas sobre los buses, registros internos y unidad aritmético-lógica (ALU).
- ALU efectúa operaciones aritméticas y lógicas de propósito general entre el registro WREG y cualquier otro registro de la memoria de datos, o entre WREG y un valor inmediato, tomado de la palabra de la instrucción en curso.
- Memoria de programa emplea palabras de 16 bits con una alineación a nivelde byte
- Memoria de datos está compuesta por registros de propósito general (GPR) y registros de función especial (SFR).
- Banco de acceso permite direccionar todo el rango de memoria de datos, también obliga a tener especial cuidado con qué banco se encuentra seleccionado antes de cada acceso.
- Registros de propósito general como su nombre indica, no tienen un propósito prefijado de antemano: los podemos usar para lo que consideremos oportuno (datos temporales, variables y valores constantes, entre otros usos).
- Registros de función especial son los registros que emplean la CPU y los módulos periféricos para controlar el funcionamiento del microcontrolador. Están mapeados en las últimas posiciones del banco 15 de memoria de datos, desde la posición 0x0F60h hasta la 0x0FFFh.
- Registros de propósito general como su nombre indica, no tienen un propósito prefijado de antemano: los podemos usar para lo que consideremos oportuno (datos temporales, variables y valores constantes, entre otros usos).
- Banco de acceso permite direccionar todo el rango de memoria de datos, también obliga a tener especial cuidado con qué banco se encuentra seleccionado antes de cada acceso.
- Memoria de datos está compuesta por registros de propósito general (GPR) y registros de función especial (SFR).
- Memoria de programa emplea palabras de 16 bits con una alineación a nivelde byte
- ALU efectúa operaciones aritméticas y lógicas de propósito general entre el registro WREG y cualquier otro registro de la memoria de datos, o entre WREG y un valor inmediato, tomado de la palabra de la instrucción en curso.
- CPU .La Unidad Central de Proceso es el cerebro del microcontrolador. Su cometido es ejecutar la instrucción apuntada por el PC en la memoria de programa mediante la generación de la señales de control apropiadas sobre los buses, registros internos y unidad aritmético-lógica (ALU).
- Banco de memoria de 8 bits, l
- Acceso simultáneo a ambas memorias, con lo que es posible solapar las etapas de búsqueda de la siguiente instrucción mientras la instrucción actual accede al espacio de memoria de datos
- Memoria de programa y Memoria de datos se encuentran separadas, con sus propios buses de direcciones y datos.
Periféricos
- Puerto de E/S es el dispositivo más sencillo de los existentes en un microcon-trolador y también es el más utilizado. Los PIC ofrecen puertos de E/S de hasta 8 bits de tamaño. El 18F4550 dispone de 5 puertos de E/S, etiquetados con las letras de la A hasta la E, de los cuales B y D son puertos de 8 bits, A y C son de 7 bits, mientras que el puerto E tiene un ancho de 4 bits.
- USB. En la actualidad, uno de los interfaces de comunicación con periféricos más utilizados . incorpora un motor de interface serie (SIE) que soporta el estándar USB 2.0 en modos de baja y alta velocidad. El SIE puede cana- lizarse directamente a dispositivos USB haciendo uso de su transceptor interno o conectarse a un transceptor externo, proporcionando una notable flexibilidad a la hora de diseñar del hardware. El subsistema USB del 18F4550 también incorpora un regulador de tensión de 3.3V con las resistencias de polarización exigidas por la es- pecificación USB 2.0. Además, ofrece la posibilidad de usar polarización, e incluso alimentación externa, con el transceptor interno.
- SPP Este modelo de PIC incorpora un puerto paralelo orientado a flujos de datos, en inglés Streaming Parallel Port (SPP), pensado para utilizarse como interface de alta velocidad para intercambiar grandes cantidades de datos con un sistema externo. El SPP opera como puerto paralelo maestro completo, con señales de control y de reloj para controlar el dispositivo esclavo conectado a él
- Puerto serie sincróno maestro (MSSP) es un interface serie que resulta útil para comunicar el PIC con periféricos externos o con otros micro controladores. Tiene dos modos de funcionamiento diferentes: SPI (interface de periférico serie) o como I2C
- Transmisor/receptor síncrono/asíncrono universal mejorado (EUSART) funciona en modos half-duplex y full-duplex, y además incorpora características extra sobre los USART convencionales, como detección y ajuste automáticos de la tasa de transferencia.
- Memoria EEPROM su funccion es acceder, tanto para lectura como escritura, desde el programa en ejecución
- Memoria Flash El manejo de la memoria flash de programa comparte algunos registros con el de la EEPROM, así como los mecanismos de protección contra escritura y borrado. Los registros de control comunes con la EEPROM son EECON1 y EECON2. Aparte de estos dos, los registros de acceso a tablas TABLAT y TBLPTR también son un componente esencial del mecanismo de acceso a la flash.
- Timers. Los timers (temporizadores) son dispositivos cuya función se limita a contar. De forma general, tienen dos modos de funcionamiento: reloj (incrementa un valor con cada ciclo de instrucción) y contador (el incremento se produce con un flanco de subida o bajada de un cierto pin del microcontrolador).
- Capturador, comparador y modulador de ancho pulso (PWM). incorporan dos módulos CCP, los cuales tienen tres modos de funcionamiento, como su nombre indica: captura, comparación y modulación de ancho de pulso (PWM). Los tres modos trabajan con valores de 16 bits. Los CCP trabajan asociados a un temporizador según el modo de funcionamiento configurado; los modos de captura y comparación pueden depender del Timer1 o del Timer3, mientras que el modo PWM sólo permite usar el Timer2.
- Modo capturador, el CCP captura el valor del temporizador asociado en el momento que en detecta un evento en su pin CCPx de entrada
- Modo comparador, el CCP compara continuamente el valor del temporizador asignado con el del par de registros CCPRxH:CCPRxL
- Modulador de ancho de pulso (PWM), el CCP produce una onda cuadrada cuyo periodo viene indicado por el registro PR2 y cuya duración del pulso activo (alto) es escrita en el registro CCPRxL y los bits CCPxCON, siendo estos últimos los bits menos significativos de este valor.
- Modo comparador, el CCP compara continuamente el valor del temporizador asignado con el del par de registros CCPRxH:CCPRxL
- Módulo de conversión analógico-a-digital permite la conversión de un valor analó- gico a uno digital de 10 bits, tomando un valor analógico de referencia como má- ximo y otro como mínimo. Tiene trece canales de entrada en los pines AN[12:0], los cuales están multiplexados sobre la entrada del conversor A/D. El valor de re- ferencia máximo puede ser la tensión de alimentación positiva VDD o la tensión aplicada al pin RA3/AN3/VREF +. De manera análoga, el valor de referencia mí- nimo puede ser la tensión de alimentación negativa VREF− o la aplicada al pin RA2/AN2/VREF−. Este módulo permite, asimismo, la posibilidad de operar mien- tras el 18F4550 se encuentra en modo de reposo, con la limitación de que, para hacerlo, el reloj de conversión A/D debe derivar del oscilador RC interno del con- versor.
- Comparador Analógico El módulo comparador analógico incluye dos comparadores cuyas entradas y salidas permiten ocho configuraciones diferentes, desde estar todas desconectadas, dejando desactivados ambos comparadores, hasta modos complejos, como el de cuatro entradas multiplexadas dos a dos.
- Módulo de Tensión de Referencia generaruna tensión exacta que pueda utilizarse como referencia por el propio microcontrolador u otros dispositivos que requieran una tensión de referencia exacta. La ventaja de disponer de un módulo como éste incorporado en el microcontrolador es, además de eliminar la necesidad de circui- tería externa, la posibilidad de utilizarlo como referencia para varios dispositivos cuyo funcionamiento no se solape en el tiempo. La tensión generada por este dispositivo puede ser relativa a VDD, a VSS o a una tensión de referencia externa, con lo que la flexibilidad que otorga este módulo no deja lugar a dudas. Al igual que ocurre con el comparador analógico, un único registro de con- trol es suficiente para albergar toda la configuración. El nombre de este registro es CVRCON.
- PUERTOS
- PUERTO A.Los pines RA0:3 y RA5 de este puerto tienen como función alternativa ser parte del modulo conversor A/D. RA5 también puede ser una entrada de selección de esclavo del módulo SPI.
- Puerto B. Puerto bidireccional de 8 bits RA0-RA7 Si el bit de TRISB es un ‘1’ es entrada y si es un ‘0’ es salida. En el momento que el pin de PORTB pase a ser una salida (TRISB<x>=0) el circuito de pull-up se desactiva. Disponen de resistencias “pull-up” en todos los pines. Se utilizan para que las entradas al puerto no queden al “aire”. Se configura con un “0” en el bit 7 del reg. OPTION (RBPU). El pin RB0 puede emplearse como entrada de interrupción (INT). Para su configuración se usa el bit INTEDG (OPTION_REG<6>). Los pines RB4-RB7 pueden emplearse para generar interrupciones cuando se produzca un cambio en el valor de cualquiera de dichos pines. Para ello el bit RBIE=1 (INTCON). La interrupción por cambio en el PORTB puede despertar al micro del modo dormido SLEEP.
- PORTC es un puerto bidireccional de 8 bits. TRISC (1 entrada, 0 salida). los pines RC3 y RC4 pueden configurarse para que pasen a formar parte del módulo I2C.
- PORTD es un puerto bidireccional de 8 pines con entrada de tipo Schmitt Trigger. TRISD (1 entrada, 0 salida). El PORTD puede configurarse para que se comporte como un puerto esclavo paralelo de 8 bits de un microprocesador si se pone el bit de control PSPMODE (TRISE<4>) a 1. En este modo de funcionamiento los buffers de entrada son TTL
- Puerto E PORTE tiene 3 pines (RE0/RD/AN5, RE1/WR/AN6, y RE2/CS/AN7) que son individualmente configurables como entradas o salidas. Como función alternativa, el PORTE puede comportarse como entradas/salidas de control para el puerto esclavo paralelo del que forma parte junto con el PORTD si el bit PSPMODE (TRISE<4>) se pone a 1. Para el funcionamiento en este modo, el usuario debe asegurarse que los bits TRISE<2:0> están a 1, y que estos pines sean entradas digitales. En este modo los buffers de entrada son TTL. Como segunda función alternativa de estos pines está el servir de entradas analógicas AN5, AN6, AN7. Realmente este es su estado inicial tras un Power-on-Reset. Debemos modificar el valor de ADCON1 para que funcione como entradas digitales. Si se trata de leer el valor del PORTE cuando esta configurado como entradas analógicas, se leen como ‘0’. El registro TRISE debe tener sus bits a ‘0’ (entradas) cuando se usen como entradas digitales.
- PORTD funciona como un puerto esclavo paralelo de 8 bits si el bit PSPMODE (TRISE<4>) se pone a ‘1’. El PORTD puede ser leído o escrito por el sistema que rodea al microcontrolador usando como señales de control los pines de entrada RE0/RD para lectura y RE1/WR para escritura. Si se habilita el PSPMODE, el pin RE0/RD será la entrada de control para lectura, RE1/WR será la entrada de control de escritura y RE2/CS será la entrada de Selección de chip. Para que estos bits del PORTE se comporten como pines de control del PSP se debe definir los bits de direcciones del registro TRISE (TRISE<2:0>) como entradas (‘1’) Y los bits de configuración del conversor A/D PCFG3:PCFG0 (ADCON1<3:0>) para Que sean digitales. Realmente hay 2 latches de 8 bits: uno para la entrada y otro para la salida. El Usuario escribe en el latch PORTD de salida y lee del latch PORTD de entrada. En el modo PSP,el registro TRISD es ignorado ya que es el dispositivo externo (microprocesador) el que controla la dirección
- Puerto E PORTE tiene 3 pines (RE0/RD/AN5, RE1/WR/AN6, y RE2/CS/AN7) que son individualmente configurables como entradas o salidas. Como función alternativa, el PORTE puede comportarse como entradas/salidas de control para el puerto esclavo paralelo del que forma parte junto con el PORTD si el bit PSPMODE (TRISE<4>) se pone a 1. Para el funcionamiento en este modo, el usuario debe asegurarse que los bits TRISE<2:0> están a 1, y que estos pines sean entradas digitales. En este modo los buffers de entrada son TTL. Como segunda función alternativa de estos pines está el servir de entradas analógicas AN5, AN6, AN7. Realmente este es su estado inicial tras un Power-on-Reset. Debemos modificar el valor de ADCON1 para que funcione como entradas digitales. Si se trata de leer el valor del PORTE cuando esta configurado como entradas analógicas, se leen como ‘0’. El registro TRISE debe tener sus bits a ‘0’ (entradas) cuando se usen como entradas digitales.
- PORTD es un puerto bidireccional de 8 pines con entrada de tipo Schmitt Trigger. TRISD (1 entrada, 0 salida). El PORTD puede configurarse para que se comporte como un puerto esclavo paralelo de 8 bits de un microprocesador si se pone el bit de control PSPMODE (TRISE<4>) a 1. En este modo de funcionamiento los buffers de entrada son TTL
- PORTC es un puerto bidireccional de 8 bits. TRISC (1 entrada, 0 salida). los pines RC3 y RC4 pueden configurarse para que pasen a formar parte del módulo I2C.
- Puerto B. Puerto bidireccional de 8 bits RA0-RA7 Si el bit de TRISB es un ‘1’ es entrada y si es un ‘0’ es salida. En el momento que el pin de PORTB pase a ser una salida (TRISB<x>=0) el circuito de pull-up se desactiva. Disponen de resistencias “pull-up” en todos los pines. Se utilizan para que las entradas al puerto no queden al “aire”. Se configura con un “0” en el bit 7 del reg. OPTION (RBPU). El pin RB0 puede emplearse como entrada de interrupción (INT). Para su configuración se usa el bit INTEDG (OPTION_REG<6>). Los pines RB4-RB7 pueden emplearse para generar interrupciones cuando se produzca un cambio en el valor de cualquiera de dichos pines. Para ello el bit RBIE=1 (INTCON). La interrupción por cambio en el PORTB puede despertar al micro del modo dormido SLEEP.
- Control del oscilador
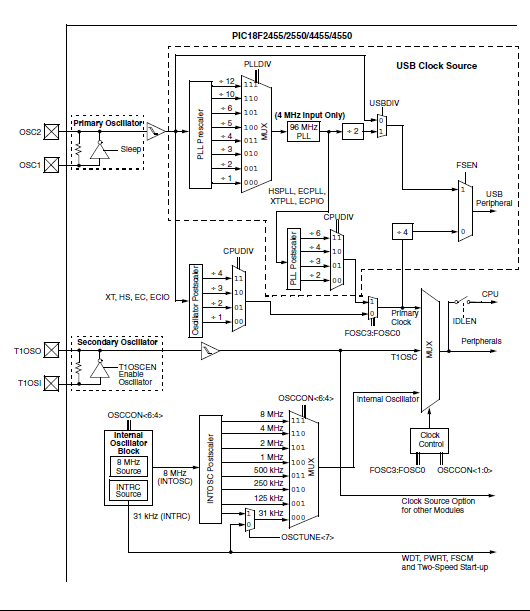
- El funcionamiento del oscilado es controlado por: 2 Registros de Configuración. y 2 Registros de Control. Los Registros de Configuración, CONFIG1L y CONFIG1H, seleccionan el modo de oscilador y las opciones del USB prescaler/postscaler. Como Bits de Configuración, estos parámetros son seteados en el momento en que la memoria de programa del pic es grabada con un programador y quedan guardados hasta que el pic es reprogramado. Registros de Control: OSCCON y OSCTUNE El registro OSCCON (register 2-2) permite seleccionar el modo activo de oscilador. Dicho registro es usado ante todo para controlar el cambio de fuente de reloj en los modos de alimentación controlada (son 7 modos, los cuales proveen una gran variedad de opciones de alimentación del PIC para conservar la energía). Este supuesto será tratado más adelante (ver datasheet Sección 2.4.1 “Oscillator Control Register”.) El registro OSCTUNE (register 2-1) es utilizado para hacer ajustes de precisión
- PUERTO A.Los pines RA0:3 y RA5 de este puerto tienen como función alternativa ser parte del modulo conversor A/D. RA5 también puede ser una entrada de selección de esclavo del módulo SPI.
- PUERTOS
- Módulo de Tensión de Referencia generaruna tensión exacta que pueda utilizarse como referencia por el propio microcontrolador u otros dispositivos que requieran una tensión de referencia exacta. La ventaja de disponer de un módulo como éste incorporado en el microcontrolador es, además de eliminar la necesidad de circui- tería externa, la posibilidad de utilizarlo como referencia para varios dispositivos cuyo funcionamiento no se solape en el tiempo. La tensión generada por este dispositivo puede ser relativa a VDD, a VSS o a una tensión de referencia externa, con lo que la flexibilidad que otorga este módulo no deja lugar a dudas. Al igual que ocurre con el comparador analógico, un único registro de con- trol es suficiente para albergar toda la configuración. El nombre de este registro es CVRCON.
- Comparador Analógico El módulo comparador analógico incluye dos comparadores cuyas entradas y salidas permiten ocho configuraciones diferentes, desde estar todas desconectadas, dejando desactivados ambos comparadores, hasta modos complejos, como el de cuatro entradas multiplexadas dos a dos.
- Modo capturador, el CCP captura el valor del temporizador asociado en el momento que en detecta un evento en su pin CCPx de entrada
- Capturador, comparador y modulador de ancho pulso (PWM). incorporan dos módulos CCP, los cuales tienen tres modos de funcionamiento, como su nombre indica: captura, comparación y modulación de ancho de pulso (PWM). Los tres modos trabajan con valores de 16 bits. Los CCP trabajan asociados a un temporizador según el modo de funcionamiento configurado; los modos de captura y comparación pueden depender del Timer1 o del Timer3, mientras que el modo PWM sólo permite usar el Timer2.
- Timers. Los timers (temporizadores) son dispositivos cuya función se limita a contar. De forma general, tienen dos modos de funcionamiento: reloj (incrementa un valor con cada ciclo de instrucción) y contador (el incremento se produce con un flanco de subida o bajada de un cierto pin del microcontrolador).
- Memoria Flash El manejo de la memoria flash de programa comparte algunos registros con el de la EEPROM, así como los mecanismos de protección contra escritura y borrado. Los registros de control comunes con la EEPROM son EECON1 y EECON2. Aparte de estos dos, los registros de acceso a tablas TABLAT y TBLPTR también son un componente esencial del mecanismo de acceso a la flash.
- Memoria EEPROM su funccion es acceder, tanto para lectura como escritura, desde el programa en ejecución
- Transmisor/receptor síncrono/asíncrono universal mejorado (EUSART) funciona en modos half-duplex y full-duplex, y además incorpora características extra sobre los USART convencionales, como detección y ajuste automáticos de la tasa de transferencia.
- Puerto serie sincróno maestro (MSSP) es un interface serie que resulta útil para comunicar el PIC con periféricos externos o con otros micro controladores. Tiene dos modos de funcionamiento diferentes: SPI (interface de periférico serie) o como I2C
- SPP Este modelo de PIC incorpora un puerto paralelo orientado a flujos de datos, en inglés Streaming Parallel Port (SPP), pensado para utilizarse como interface de alta velocidad para intercambiar grandes cantidades de datos con un sistema externo. El SPP opera como puerto paralelo maestro completo, con señales de control y de reloj para controlar el dispositivo esclavo conectado a él
- USB. En la actualidad, uno de los interfaces de comunicación con periféricos más utilizados . incorpora un motor de interface serie (SIE) que soporta el estándar USB 2.0 en modos de baja y alta velocidad. El SIE puede cana- lizarse directamente a dispositivos USB haciendo uso de su transceptor interno o conectarse a un transceptor externo, proporcionando una notable flexibilidad a la hora de diseñar del hardware. El subsistema USB del 18F4550 también incorpora un regulador de tensión de 3.3V con las resistencias de polarización exigidas por la es- pecificación USB 2.0. Además, ofrece la posibilidad de usar polarización, e incluso alimentación externa, con el transceptor interno.
- Puerto de E/S es el dispositivo más sencillo de los existentes en un microcon-trolador y también es el más utilizado. Los PIC ofrecen puertos de E/S de hasta 8 bits de tamaño. El 18F4550 dispone de 5 puertos de E/S, etiquetados con las letras de la A hasta la E, de los cuales B y D son puertos de 8 bits, A y C son de 7 bits, mientras que el puerto E tiene un ancho de 4 bits.
Images and files in the map
Information
- Description
- Mind Map on PIC 18F4550, created by Adan Vargas on 06/09/2021.
- Created by
- Adan Vargas
- Views
- 2
- Rating