
Flashcards
SPS - und Roboterprogrammierung (5)
Cards in this deck (18)
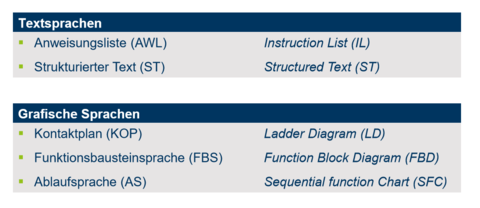
- 11. In welche Gruppen werden die SPS-Programmiersprachen nach IEC 61131 unterteilt? Nennen Sie die jeweiligen Bestandteile dieser Gruppen. Worin unterscheiden sich die einzelnen Programmiersprachen?
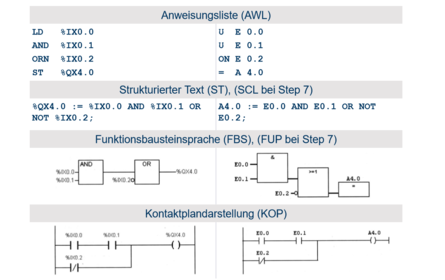
- 22. Stellen Sie UND-, ODER-und NICHT -Funktionen in KOP, FBS, ST und AWL dar
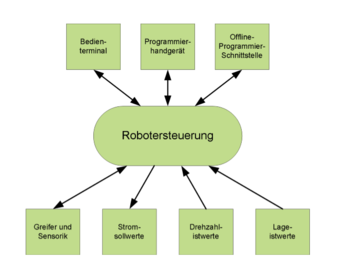
- 33. Skizzieren Sie den schematischen Aufbau einer Robotersteuerung
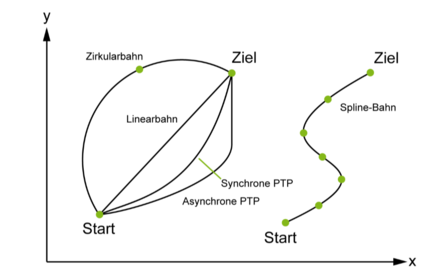
- 44. Nennen Sie die typischen Bewegungsarten bei einer Robotersteuerung.
- 55. Welche Betriebsarten existieren bei einer Robotersteuerung?-Einricht-Betrieb
-Test-Betrieb
-Automatik-Betrieb
-Stand-By - 66. Erläutern Sie die Unterschiede zwischen einer SPS und einer RobotersteuerungSPS
-Ursprünglich ereignisorientierte Steuerung von technischen Systemen
-Geringere Anschaffungskosten
-Kein Teach-In möglich
- Kennt nur Achsbewegungen,
keine Bahnen - 76.Robotorsteuerung
- Entworfen für Positions-und Bahnorientierte Steuerung von Handhabungssystemen
-Schnelle, bahngetreue Bewegungen in verschiedenen Geschw. geringere Taktzeit
-Sicheres und kollisionsfreies Notverhalten
-Besseres Überschleifen - 87. Welche Feldbussysteme gibt es?
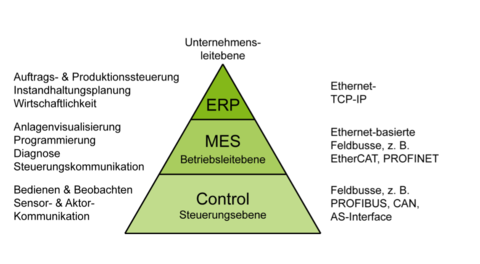
- 98. Nennen Sie die Vor-und Nachteile von FeldbussystemenVorteile
-weniger Verkabelung, kleinere Schaltschränke
-geringerer Planungs- u.Installationsaufwand -Höhere Zuverlässigkeit
-Schutz vor Störungen gegenüberAnalogwerten
-Erweiterungen oder Änderungen sind einfach durchzuführen
Nachteile
- komplexeres System
-höherer Preis - 109. Nennen und beschreiben Sie die unterschiedlichen Topologien von Bussystemen-Linienbus-Topologie
-Ring-Topologie
-Stern-Topologie
-Baum-Topologie
-Vermaschte Topologie - 1110. Was versteht man unter einem Buszugriffsverfahren? Welche Buszugriffsverfahren kennen Sie? Wie werden die einzelnen Zugriffsverfahren unterteilt?-Bestim. wie ein Teilnehmer Zugriff auf Bus hat
-Regulieren die Reihenfolge, in der die Knoten Zugriff auf den Bus haben - 12Buszugriffverfahren
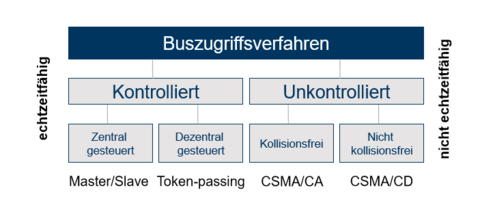
- 1311. Nennen Sie die Vor-und Nachteile des Master/Slave-VerfahrensVorteile
- Einfacher Aufbau der Slaves
- Festgelegte Übertragungszeit->Echtzeitfähig
-Prioritätssteuerung durch Polling-Sequenz - 1411. Nennen Sie die Vor-und Nachteile des Master/Slave-VerfahrensNachteile
-Ausfall des Masters blockiert das gesamte System
- Übertragug von Slave zu Slave muss immer über den Master erfolgen
- Reaktionszeit doppelt so hoch wie Buszykluszeit - 1512. Nennen Sie die Vor-und Nachteile des Token-Passing-VerfahrensVorteile
- Direkte Kommunikation der Teilnehmer
-Ausfall eines Teilnehmers hält das Netz nicht auf - 1612. Passing-VerfahrensNachteile
- Komplexe Bus-Verwaltung
- Token-Umlaufzeit erhöht sich mit der Teilnehmerzahl - 1713. Was versteht man unter CSMA/CD? Nennen Sie die Vor-und Nachteile dieses Verfahrens.Vorteile
- Für viele Teilnehmer geeignet
-Hinzufügen oder Entfernen von Teilnehmern einfach
Nachteile
-Wenig Effizienz im Hochlastbetrieb, da viele Kollisionen
- Keine Echtzeitfähigkeit - 1813 CSMA/CDNachteile
-Wenig Effizienz im Hochlastbetrieb, da viele Kollisionen
- Keine Echtzeitfähigkeit
Information
- Description
- Flashcards on SPS - und Roboterprogrammierung (5), created by pelsin pelsin on 03/03/2016.
- Created by
- pelsin pelsin
- Views
- 44
- Rating