
Mapa mental
Arquitectura de un robot
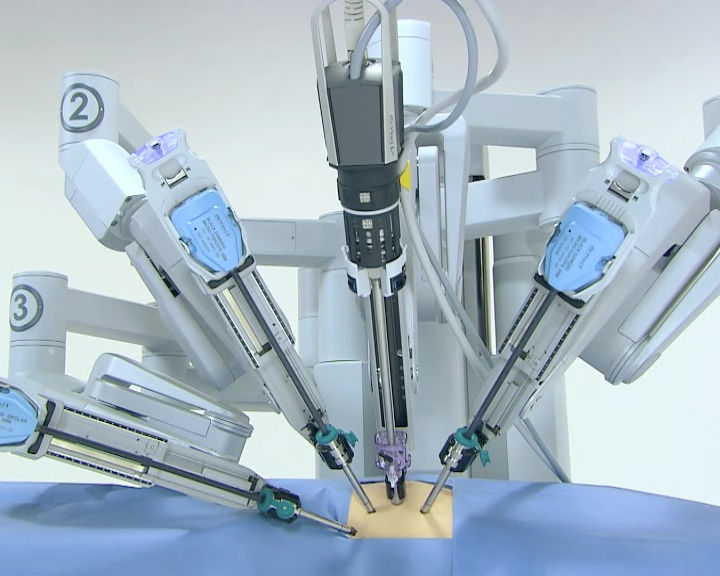
Contenido del mapa
Arquitectura de un robot
Estructura Mecánica
- Sostiene
- La estructura del robot
- Sostiene
Actuadores
- Mueven las partes articuladas
- Se dividen en
- Eléctricos
- Neumáticos
- Hidráulicos
- OUTPUT
Herramientas
- Sirven para
- Labores de montaje y manipulación
- Sirven para
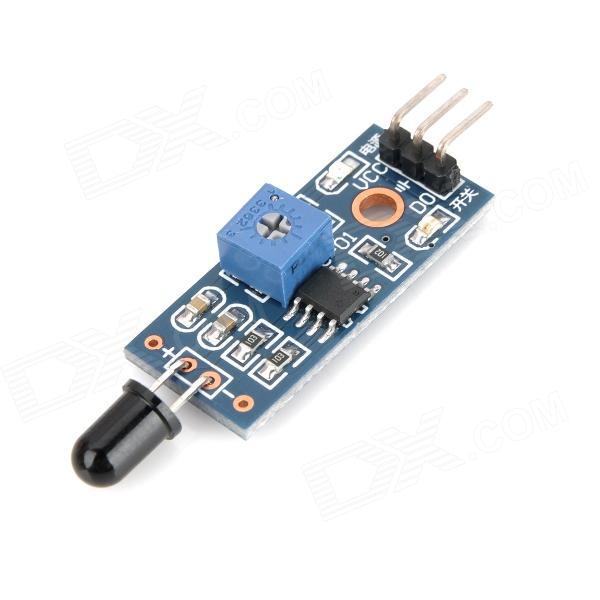
Sensores
- Recogen y transmiten la información del entorno
- dos tipos
- Externos
- Recogen información del exterior
- Internos
- Ayudan en el control del robot
- Externos
- dos tipos
- INPUT
- Recogen y transmiten la información del entorno
Sistema de control
- Reciben y analizan la información
- De los sensores
- Ajustar el funcionamiento del robot al programa
- Reciben y analizan la información
Fuente de energía
- Permite al robot
- Tener electricidad para realizar sus funciones
- Permite al robot
Tipos de robot
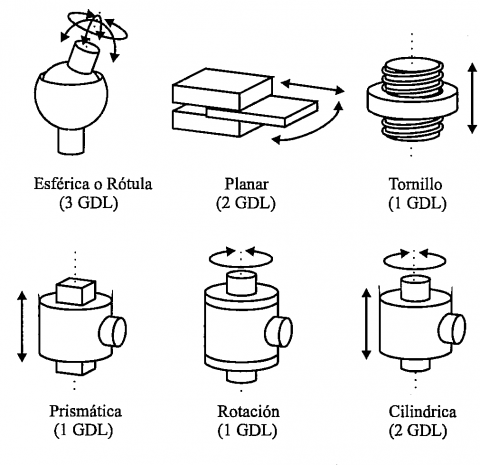
- Según las artriculaciones
- Rotacional
- Planar
- Cilíndrica
- Tornillo
- Esférica
- Prismática
- Según su movilidad
- Se desplazan
- Generan movimientos desde una posición fija
- Según su morfología
- Zoomórficos
- Varias patas
- Antropomórficos
- 2 patas
- Híbrido
- Mezcla características de ambos
- Zoomórficos
- Según las artriculaciones
Imágenes y archivos del mapa
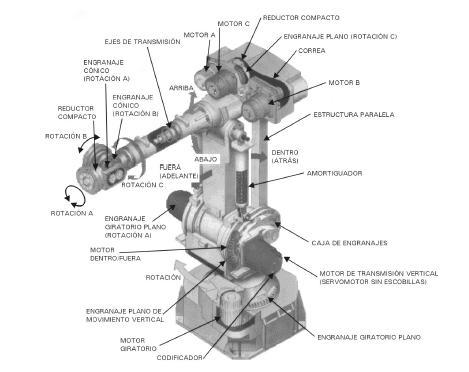
Información
- Descripción
- Preparatoria Abierta TECNOLOGIA E INFORMATICA Mapa Mental sobre Arquitectura de un robot, creado por Alejandro Ponsot el 28/04/2016.
- Creado por
- Alejandro Ponsot · abr 2016
- Actualizado
- 22 may 2016
- Visitas
- 1.330
- Historial
-
- Creado por lugi1borra · 28 abr 2016
- Copiado por Alejandro Ponsot · 28 abr 2016
- Valoración