
Mapa mental
Robótica
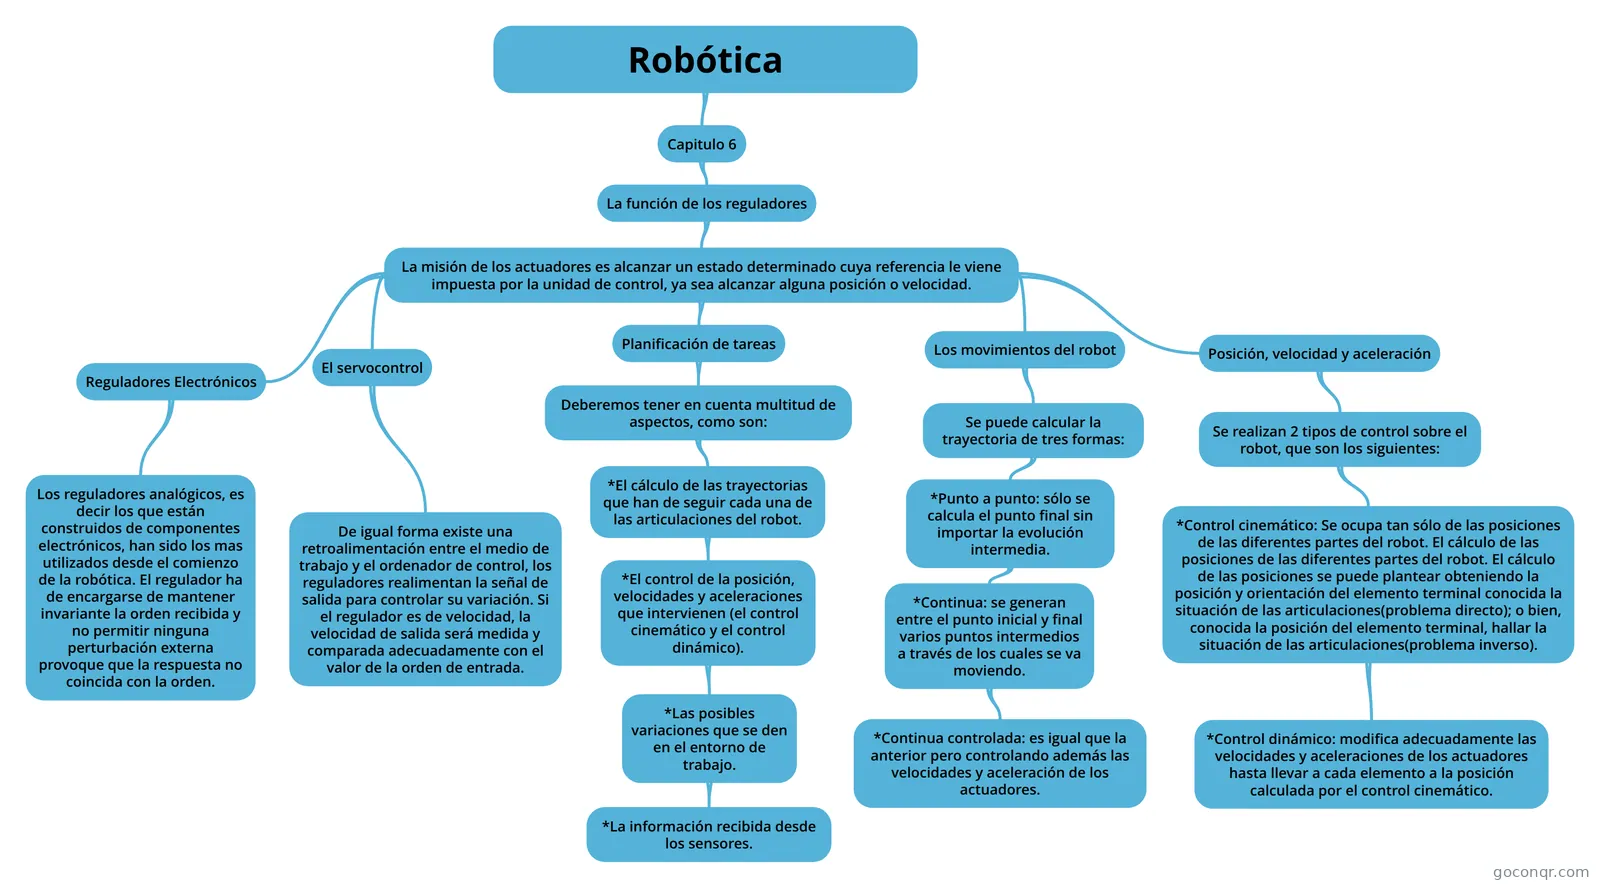
Mapa mental: Robótica
Conteúdo do mapa
Robótica
Capitulo 6
- La función de los reguladores
- La misión de los actuadores es alcanzar un estado determinado cuya referencia le viene impuesta por la unidad de control, ya sea alcanzar alguna posición o velocidad.
- Reguladores Electrónicos
- Los reguladores analógicos, es decir los que están construidos de componentes electrónicos, han sido los mas utilizados desde el comienzo de la robótica. El regulador ha de encargarse de mantener invariante la orden recibida y no permitir ninguna perturbación externa provoque que la respuesta no coincida con la orden.
- El servocontrol
- De igual forma existe una retroalimentación entre el medio de trabajo y el ordenador de control, los reguladores realimentan la señal de salida para controlar su variación. Si el regulador es de velocidad, la velocidad de salida será medida y comparada adecuadamente con el valor de la orden de entrada.
- Planificación de tareas
- Deberemos tener en cuenta multitud de aspectos, como son:
- *El cálculo de las trayectorias que han de seguir cada una de las articulaciones del robot.
- *El control de la posición, velocidades y aceleraciones que intervienen (el control cinemático y el control dinámico).
- *Las posibles variaciones que se den en el entorno de trabajo.
- *La información recibida desde los sensores.
- *Las posibles variaciones que se den en el entorno de trabajo.
- *El control de la posición, velocidades y aceleraciones que intervienen (el control cinemático y el control dinámico).
- *El cálculo de las trayectorias que han de seguir cada una de las articulaciones del robot.
- Deberemos tener en cuenta multitud de aspectos, como son:
- Los movimientos del robot
- Se puede calcular la trayectoria de tres formas:
- *Punto a punto: sólo se calcula el punto final sin importar la evolución intermedia.
- *Continua: se generan entre el punto inicial y final varios puntos intermedios a través de los cuales se va moviendo.
- *Continua controlada: es igual que la anterior pero controlando además las velocidades y aceleración de los actuadores.
- *Continua: se generan entre el punto inicial y final varios puntos intermedios a través de los cuales se va moviendo.
- *Punto a punto: sólo se calcula el punto final sin importar la evolución intermedia.
- Se puede calcular la trayectoria de tres formas:
- Posición, velocidad y aceleración
- Se realizan 2 tipos de control sobre el robot, que son los siguientes:
- *Control cinemático: Se ocupa tan sólo de las posiciones de las diferentes partes del robot. El cálculo de las posiciones de las diferentes partes del robot. El cálculo de las posiciones se puede plantear obteniendo la posición y orientación del elemento terminal conocida la situación de las articulaciones(problema directo); o bien, conocida la posición del elemento terminal, hallar la situación de las articulaciones(problema inverso).
- *Control dinámico: modifica adecuadamente las velocidades y aceleraciones de los actuadores hasta llevar a cada elemento a la posición calculada por el control cinemático.
- *Control cinemático: Se ocupa tan sólo de las posiciones de las diferentes partes del robot. El cálculo de las posiciones de las diferentes partes del robot. El cálculo de las posiciones se puede plantear obteniendo la posición y orientación del elemento terminal conocida la situación de las articulaciones(problema directo); o bien, conocida la posición del elemento terminal, hallar la situación de las articulaciones(problema inverso).
- Se realizan 2 tipos de control sobre el robot, que son los siguientes:
- Reguladores Electrónicos
- La misión de los actuadores es alcanzar un estado determinado cuya referencia le viene impuesta por la unidad de control, ya sea alcanzar alguna posición o velocidad.
- La función de los reguladores
Informações
- Descrição
- Mapa Mental sobre Robótica, criado por Jotzam Solís em 13-07-2020.
- Criado por
- Jotzam Solís
- Visualizações
- 0
- Avaliação
Mais sobre Actuadores y servomotores