
Mind map
TIPOS SENSORES
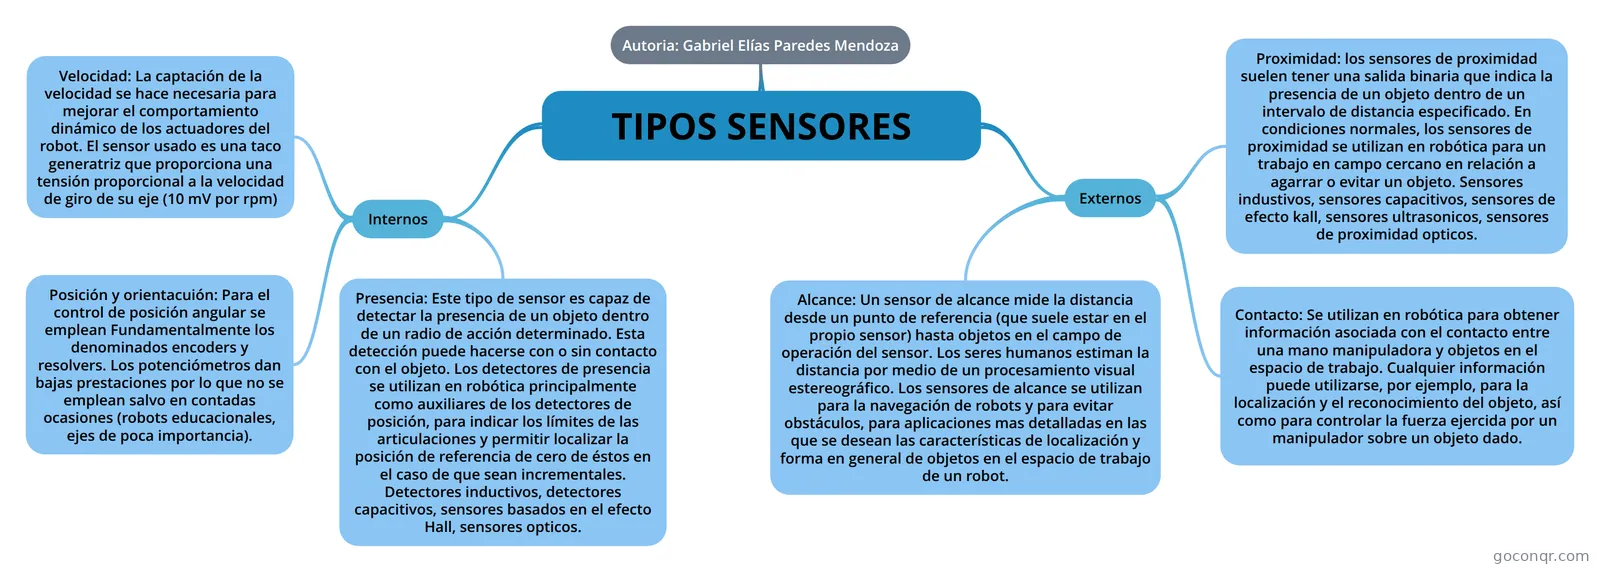
Mapa mental: tipos de sensores
Map content
TIPOS SENSORES
Autoria: Gabriel Elías Paredes Mendoza
Internos
- Posición y orientacuión: Para el control de posición angular se emplean Fundamentalmente los denominados encoders y resolvers. Los potenciómetros dan bajas prestaciones por lo que no se emplean salvo en contadas ocasiones (robots educacionales, ejes de poca importancia).
- Velocidad: La captación de la velocidad se hace necesaria para mejorar el comportamiento dinámico de los actuadores del robot. El sensor usado es una taco generatriz que proporciona una tensión proporcional a la velocidad de giro de su eje (10 mV por rpm)
- Presencia: Este tipo de sensor es capaz de detectar la presencia de un objeto dentro de un radio de acción determinado. Esta detección puede hacerse con o sin contacto con el objeto. Los detectores de presencia se utilizan en robótica principalmente como auxiliares de los detectores de posición, para indicar los límites de las articulaciones y permitir localizar la posición de referencia de cero de éstos en el caso de que sean incrementales. Detectores inductivos, detectores capacitivos, sensores basados en el efecto Hall, sensores opticos.
Externos
- Alcance: Un sensor de alcance mide la distancia desde un punto de referencia (que suele estar en el propio sensor) hasta objetos en el campo de operación del sensor. Los seres humanos estiman la distancia por medio de un procesamiento visual estereográfico. Los sensores de alcance se utilizan para la navegación de robots y para evitar obstáculos, para aplicaciones mas detalladas en las que se desean las características de localización y forma en general de objetos en el espacio de trabajo de un robot.
- Proximidad: los sensores de proximidad suelen tener una salida binaria que indica la presencia de un objeto dentro de un intervalo de distancia especificado. En condiciones normales, los sensores de proximidad se utilizan en robótica para un trabajo en campo cercano en relación a agarrar o evitar un objeto. Sensores industivos, sensores capacitivos, sensores de efecto kall, sensores ultrasonicos, sensores de proximidad opticos.
- Contacto: Se utilizan en robótica para obtener información asociada con el contacto entre una mano manipuladora y objetos en el espacio de trabajo. Cualquier información puede utilizarse, por ejemplo, para la localización y el reconocimiento del objeto, así como para controlar la fuerza ejercida por un manipulador sobre un objeto dado.
Information
- Description
- Mind Map on TIPOS SENSORES, created by Gabriel Paredes on 23/04/2018.
- Created by
- Gabriel Paredes
- Views
- 0
- Rating
More on Sensores y componentes de robots