
Mind map
Controle
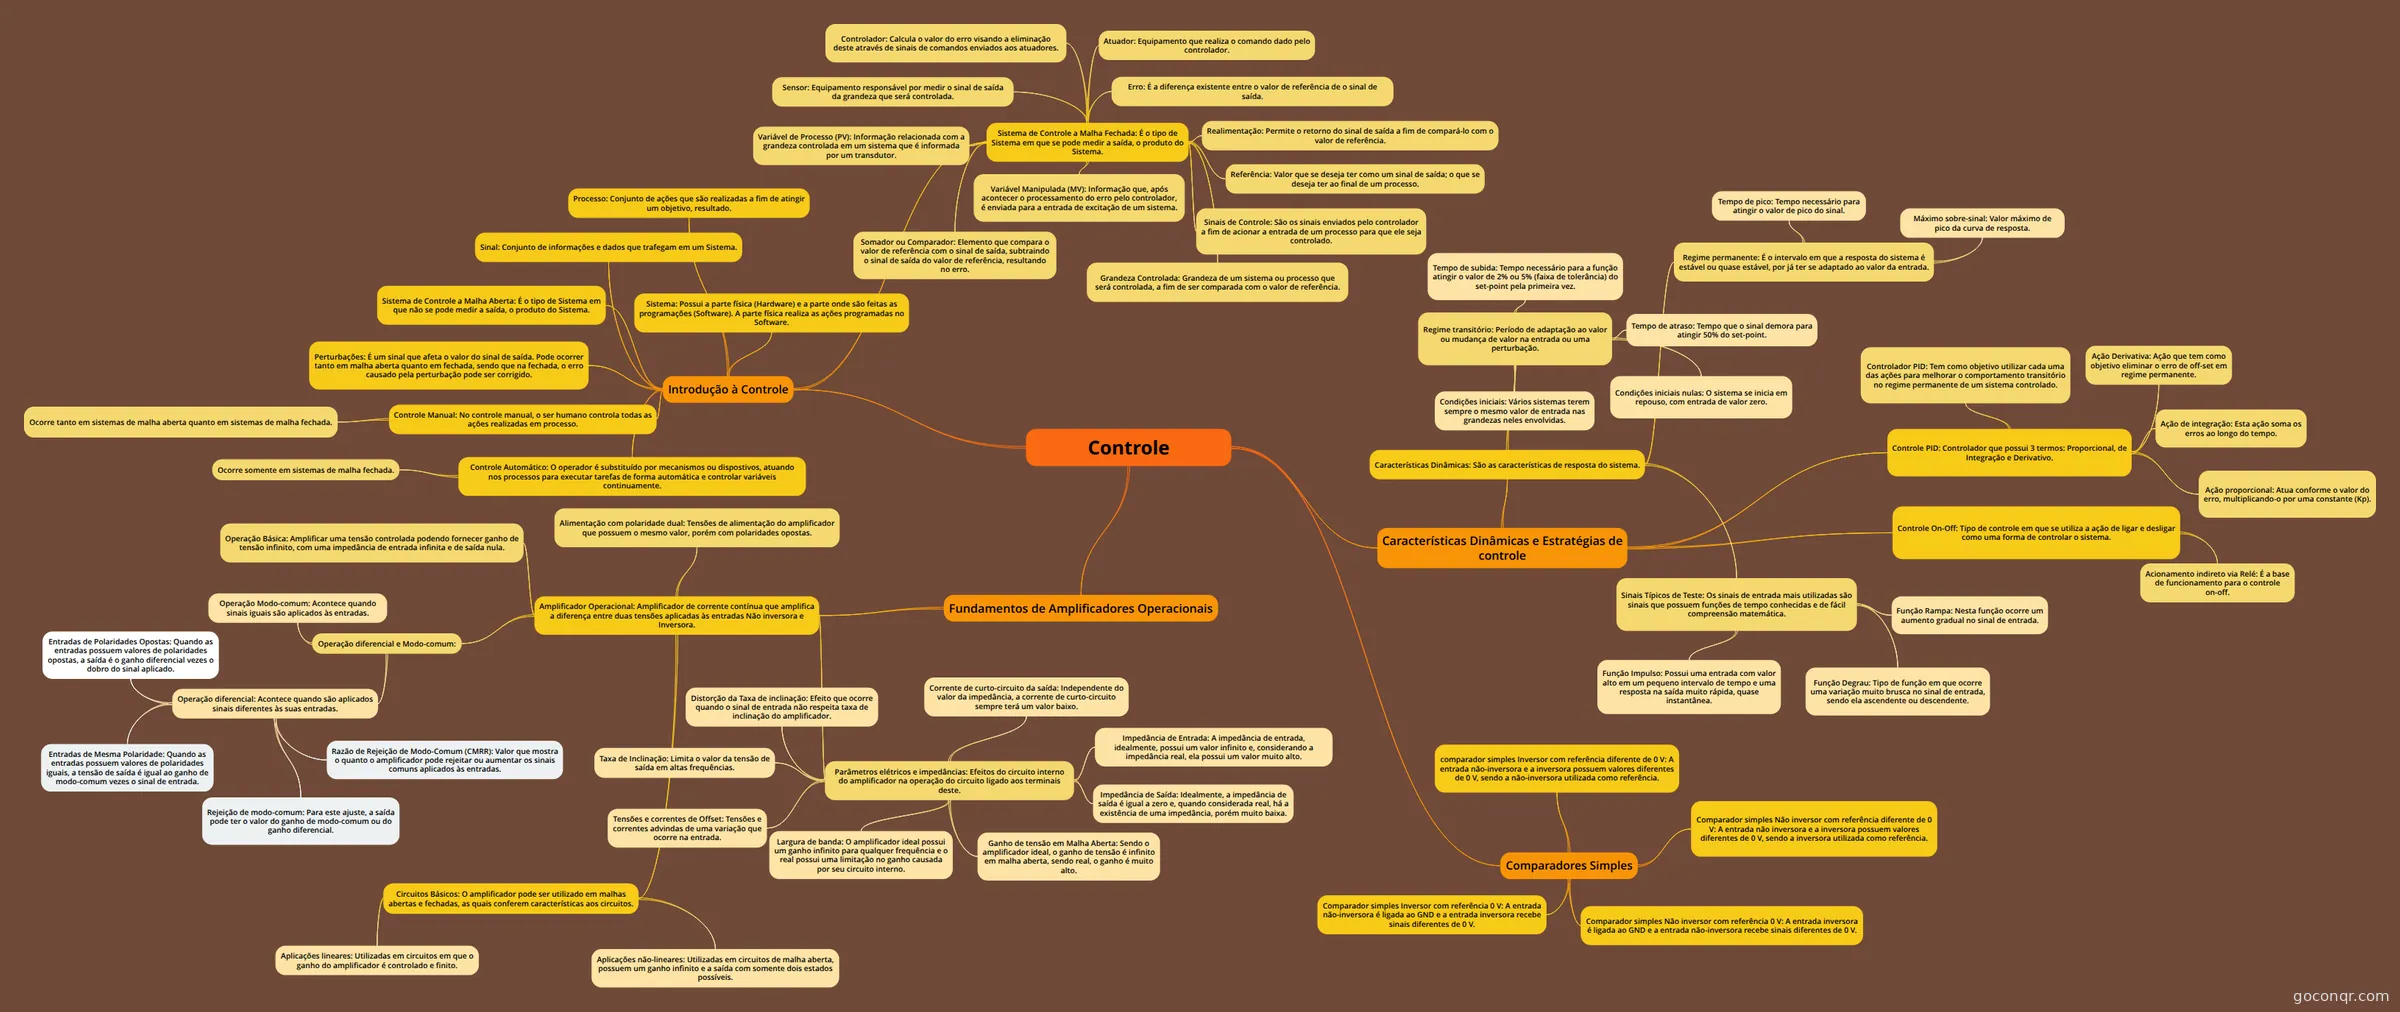
Mapa mental: Controle
Map content
Controle
Introdução à Controle
- Sistema: Possui a parte física (Hardware) e a parte onde são feitas as programações (Software). A parte física realiza as ações programadas no Software.
- Processo: Conjunto de ações que são realizadas a fim de atingir um objetivo, resultado.
- Sinal: Conjunto de informações e dados que trafegam em um Sistema.
- Sistema de Controle a Malha Aberta: É o tipo de Sistema em que não se pode medir a saída, o produto do Sistema.
- Sistema de Controle a Malha Fechada: É o tipo de Sistema em que se pode medir a saída, o produto do Sistema.
- Realimentação: Permite o retorno do sinal de saída a fim de compará-lo com o valor de referência.
- Referência: Valor que se deseja ter como um sinal de saída; o que se deseja ter ao final de um processo.
- Erro: É a diferença existente entre o valor de referência de o sinal de saída.
- Sensor: Equipamento responsável por medir o sinal de saída da grandeza que será controlada.
- Controlador: Calcula o valor do erro visando a eliminação deste através de sinais de comandos enviados aos atuadores.
- Atuador: Equipamento que realiza o comando dado pelo controlador.
- Sinais de Controle: São os sinais enviados pelo controlador a fim de acionar a entrada de um processo para que ele seja controlado.
- Grandeza Controlada: Grandeza de um sistema ou processo que será controlada, a fim de ser comparada com o valor de referência.
- Variável Manipulada (MV): Informação que, após acontecer o processamento do erro pelo controlador, é enviada para a entrada de excitação de um sistema.
- Variável de Processo (PV): Informação relacionada com a grandeza controlada em um sistema que é informada por um transdutor.
- Somador ou Comparador: Elemento que compara o valor de referência com o sinal de saída, subtraindo o sinal de saída do valor de referência, resultando no erro.
- Perturbações: É um sinal que afeta o valor do sinal de saída. Pode ocorrer tanto em malha aberta quanto em fechada, sendo que na fechada, o erro causado pela perturbação pode ser corrigido.
- Controle Manual: No controle manual, o ser humano controla todas as ações realizadas em processo.
- Ocorre tanto em sistemas de malha aberta quanto em sistemas de malha fechada.
- Controle Automático: O operador é substituído por mecanismos ou dispostivos, atuando nos processos para executar tarefas de forma automática e controlar variáveis continuamente.
- Ocorre somente em sistemas de malha fechada.
Características Dinâmicas e Estratégias de controle
- Características Dinâmicas: São as características de resposta do sistema.
- Sinais Típicos de Teste: Os sinais de entrada mais utilizadas são sinais que possuem funções de tempo conhecidas e de fácil compreensão matemática.
- Função Degrau: Tipo de função em que ocorre uma variação muito brusca no sinal de entrada, sendo ela ascendente ou descendente.
- Função Impulso: Possui uma entrada com valor alto em um pequeno intervalo de tempo e uma resposta na saída muito rápida, quase instantânea.
- Função Rampa: Nesta função ocorre um aumento gradual no sinal de entrada.
- Regime transitório: Período de adaptação ao valor ou mudança de valor na entrada ou uma perturbação.
- Condições iniciais: Vários sistemas terem sempre o mesmo valor de entrada nas grandezas neles envolvidas.
- Condições iniciais nulas: O sistema se inicia em repouso, com entrada de valor zero.
- Tempo de atraso: Tempo que o sinal demora para atingir 50% do set-point.
- Tempo de subida: Tempo necessário para a função atingir o valor de 2% ou 5% (faixa de tolerância) do set-point pela primeira vez.
- Regime permanente: É o intervalo em que a resposta do sistema é estável ou quase estável, por já ter se adaptado ao valor da entrada.
- Tempo de pico: Tempo necessário para atingir o valor de pico do sinal.
- Máximo sobre-sinal: Valor máximo de pico da curva de resposta.
- Sinais Típicos de Teste: Os sinais de entrada mais utilizadas são sinais que possuem funções de tempo conhecidas e de fácil compreensão matemática.
- Controle On-Off: Tipo de controle em que se utiliza a ação de ligar e desligar como uma forma de controlar o sistema.
- Acionamento indireto via Relé: É a base de funcionamento para o controle on-off.
- Controle PID: Controlador que possui 3 termos: Proporcional, de Integração e Derivativo.
- Ação proporcional: Atua conforme o valor do erro, multiplicando-o por uma constante (Kp).
- Ação de integração: Esta ação soma os erros ao longo do tempo.
- Ação Derivativa: Ação que tem como objetivo eliminar o erro de off-set em regime permanente.
- Controlador PID: Tem como objetivo utilizar cada uma das ações para melhorar o comportamento transitório no regime permanente de um sistema controlado.
- Características Dinâmicas: São as características de resposta do sistema.
Fundamentos de Amplificadores Operacionais
- Amplificador Operacional: Amplificador de corrente contínua que amplifica a diferença entre duas tensões aplicadas às entradas Não inversora e Inversora.
- Alimentação com polaridade dual: Tensões de alimentação do amplificador que possuem o mesmo valor, porém com polaridades opostas.
- Operação Básica: Amplificar uma tensão controlada podendo fornecer ganho de tensão infinito, com uma impedância de entrada infinita e de saída nula.
- Parâmetros elétricos e impedâncias: Efeitos do circuito interno do amplificador na operação do circuito ligado aos terminais deste.
- Impedância de Entrada: A impedância de entrada, idealmente, possui um valor infinito e, considerando a impedância real, ela possui um valor muito alto.
- Impedância de Saída: Idealmente, a impedância de saída é igual a zero e, quando considerada real, há a existência de uma impedância, porém muito baixa.
- Ganho de tensão em Malha Aberta: Sendo o amplificador ideal, o ganho de tensão é infinito em malha aberta, sendo real, o ganho é muito alto.
- Corrente de curto-circuito da saída: Independente do valor da impedância, a corrente de curto-circuito sempre terá um valor baixo.
- Largura de banda: O amplificador ideal possui um ganho infinito para qualquer frequência e o real possui uma limitação no ganho causada por seu circuito interno.
- Tensões e correntes de Offset: Tensões e correntes advindas de uma variação que ocorre na entrada.
- Taxa de Inclinação: Limita o valor da tensão de saída em altas frequências.
- Distorção da Taxa de inclinação: Efeito que ocorre quando o sinal de entrada não respeita taxa de inclinação do amplificador.
- Operação diferencial e Modo-comum:
- Operação Modo-comum: Acontece quando sinais iguais são aplicados às entradas.
- Operação diferencial: Acontece quando são aplicados sinais diferentes às suas entradas.
- Entradas de Polaridades Opostas: Quando as entradas possuem valores de polaridades opostas, a saída é o ganho diferencial vezes o dobro do sinal aplicado.
- Entradas de Mesma Polaridade: Quando as entradas possuem valores de polaridades iguais, a tensão de saída é igual ao ganho de modo-comum vezes o sinal de entrada.
- Rejeição de modo-comum: Para este ajuste, a saída pode ter o valor do ganho de modo-comum ou do ganho diferencial.
- Razão de Rejeição de Modo-Comum (CMRR): Valor que mostra o quanto o amplificador pode rejeitar ou aumentar os sinais comuns aplicados às entradas.
- Circuitos Básicos: O amplificador pode ser utilizado em malhas abertas e fechadas, as quais conferem características aos circuitos.
- Aplicações não-lineares: Utilizadas em circuitos de malha aberta, possuem um ganho infinito e a saída com somente dois estados possíveis.
- Aplicações lineares: Utilizadas em circuitos em que o ganho do amplificador é controlado e finito.
- Amplificador Operacional: Amplificador de corrente contínua que amplifica a diferença entre duas tensões aplicadas às entradas Não inversora e Inversora.
Comparadores Simples
- Comparador simples Não inversor com referência 0 V: A entrada inversora é ligada ao GND e a entrada não-inversora recebe sinais diferentes de 0 V.
- Comparador simples Inversor com referência 0 V: A entrada não-inversora é ligada ao GND e a entrada inversora recebe sinais diferentes de 0 V.
- Comparador simples Não inversor com referência diferente de 0 V: A entrada não inversora e a inversora possuem valores diferentes de 0 V, sendo a inversora utilizada como referência.
- comparador simples Inversor com referência diferente de 0 V: A entrada não-inversora e a inversora possuem valores diferentes de 0 V, sendo a não-inversora utilizada como referência.
Information
- Description
- 3º ano Introdução à Controle Mind Map on Controle, created by Lívia Francisquini on 17/10/2017.
- Created by
- Lívia Francisquini
- Views
- 10
- Rating