
Mind map
ACCIONES BASICAS Y COMBINACIONES DE ACCIONES BASICAS
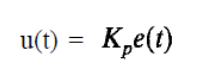
Map content
ACCIONES BASICAS Y COMBINACIONES DE ACCIONES BASICAS
Acción de control proporcional.
- Para un controlador con acción de control proporcional, la relación entre la salida del controlador u(t) y la señal de error e(t)
- o bien, en cantidades transformadas por el método de Laplace
- donde Kp se considera la ganancia proporcional.
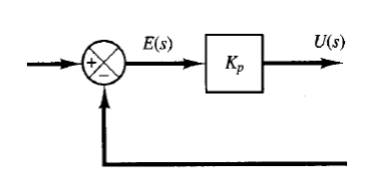
- Cualquiera que sea el mecanismo real y la forma de la potencia de operación, el controlador proporcional es, en esencia, un amplificador con una ganancia ajustable
- o bien, en cantidades transformadas por el método de Laplace
- Acción de control integral-proporcional.
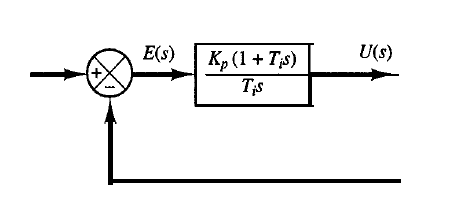
- La acción de control de un controlador proporcional-integral (PI) se define mediante
- función de transferencia del controlador, la cual es
- en donde Kp es la ganancia proporcional y Ti se denomina tiempo integral. Tanto Kp como Ti son ajustables
- El inverso del tiempo integral Ti se denomina velocidad de reajuste. La velocidad de reajuste es la cantidad de veces por minuto que se duplica la parte proporcional de la acción de control. La velocidad de reajuste se mide en términos de las repeticiones por minuto.
- El inverso del tiempo integral Ti se denomina velocidad de reajuste. La velocidad de reajuste es la cantidad de veces por minuto que se duplica la parte proporcional de la acción de control. La velocidad de reajuste se mide en términos de las repeticiones por minuto.
- en donde Kp es la ganancia proporcional y Ti se denomina tiempo integral. Tanto Kp como Ti son ajustables
- función de transferencia del controlador, la cual es
- La acción de control de un controlador proporcional-integral (PI) se define mediante
- Para un controlador con acción de control proporcional, la relación entre la salida del controlador u(t) y la señal de error e(t)
Acción de control integral.
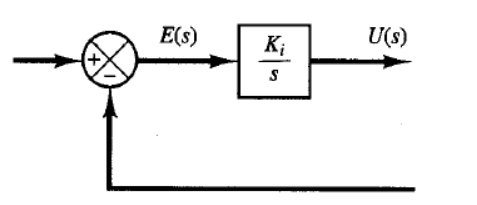
- En un controlador con acción de control integral, el valor de la salida del controlador u(t) se cambia a una razón proporcional a la señal de error e(t).
- en donde Ki es una constante ajustable. La función de transferencia del controlador integral es
- Si se duplica el valor de e(t), el valor de u(t) varía dos veces más rápido. Para un error de cero, el valor de u(t) permanece estacionario
- Si se duplica el valor de e(t), el valor de u(t) varía dos veces más rápido. Para un error de cero, el valor de u(t) permanece estacionario
- en donde Ki es una constante ajustable. La función de transferencia del controlador integral es
- Acción de control proporcional-Integral-derivativa (PID)
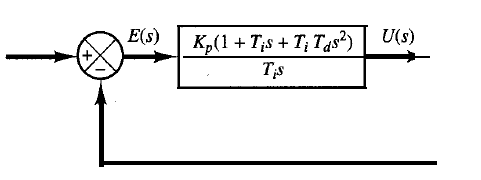
- La combinación de una acción de control proporcional, una acción de control integral y una acción de control derivativa se denomina acción de control proporcional-integral-derivativa (PID
- la función de transferencia es
- en donde Kp es la ganancia proporcional, Ti es el tiempo integral y Td es el tiempo derivativo.
- en donde Kp es la ganancia proporcional, Ti es el tiempo integral y Td es el tiempo derivativo.
- la función de transferencia es
- La combinación de una acción de control proporcional, una acción de control integral y una acción de control derivativa se denomina acción de control proporcional-integral-derivativa (PID
- En un controlador con acción de control integral, el valor de la salida del controlador u(t) se cambia a una razón proporcional a la señal de error e(t).
proporcional-derivativa (PD)
- La acción de control de un controlador proporcional-derivativa (PD) se define mediante
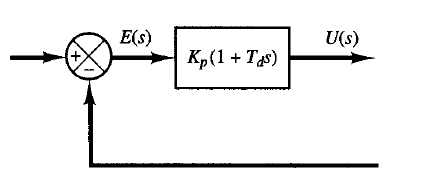
- la función de transferencia es
- en donde Kp es la ganancia proporcional y Td es una constante denominada tiempo derivativo. Tanto Kp como Td son ajustables. La acción de control derivativa, en ocasiones denominada control de velocidad, ocurre donde la magnitud de la salida del controlador es proporcional a la velocidad de cambio de la señal de error
- en donde Kp es la ganancia proporcional y Td es una constante denominada tiempo derivativo. Tanto Kp como Td son ajustables. La acción de control derivativa, en ocasiones denominada control de velocidad, ocurre donde la magnitud de la salida del controlador es proporcional a la velocidad de cambio de la señal de error
- la función de transferencia es
- La acción de control de un controlador proporcional-derivativa (PD) se define mediante
Images and files in the map
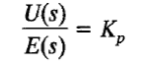
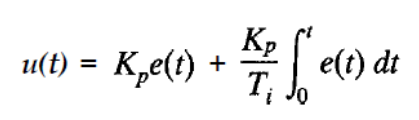
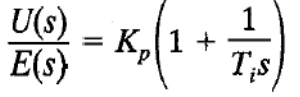
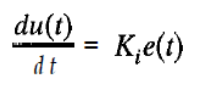
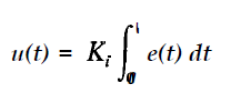
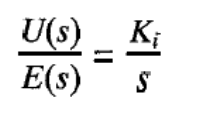
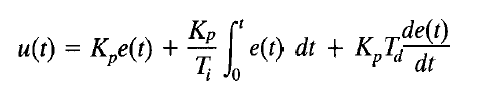
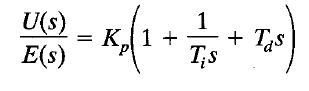
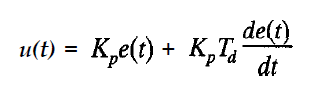
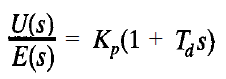
Information
- Description
- Mind Map on ACCIONES BASICAS Y COMBINACIONES DE ACCIONES BASICAS, created by JUAN DAVID RAMIREZ MANCHOLA on 18/11/2021.
- Created by
- JUAN DAVID RAMIREZ MANCHOLA
- Views
- 0
- Rating