
Mind map
Geometria Analítica
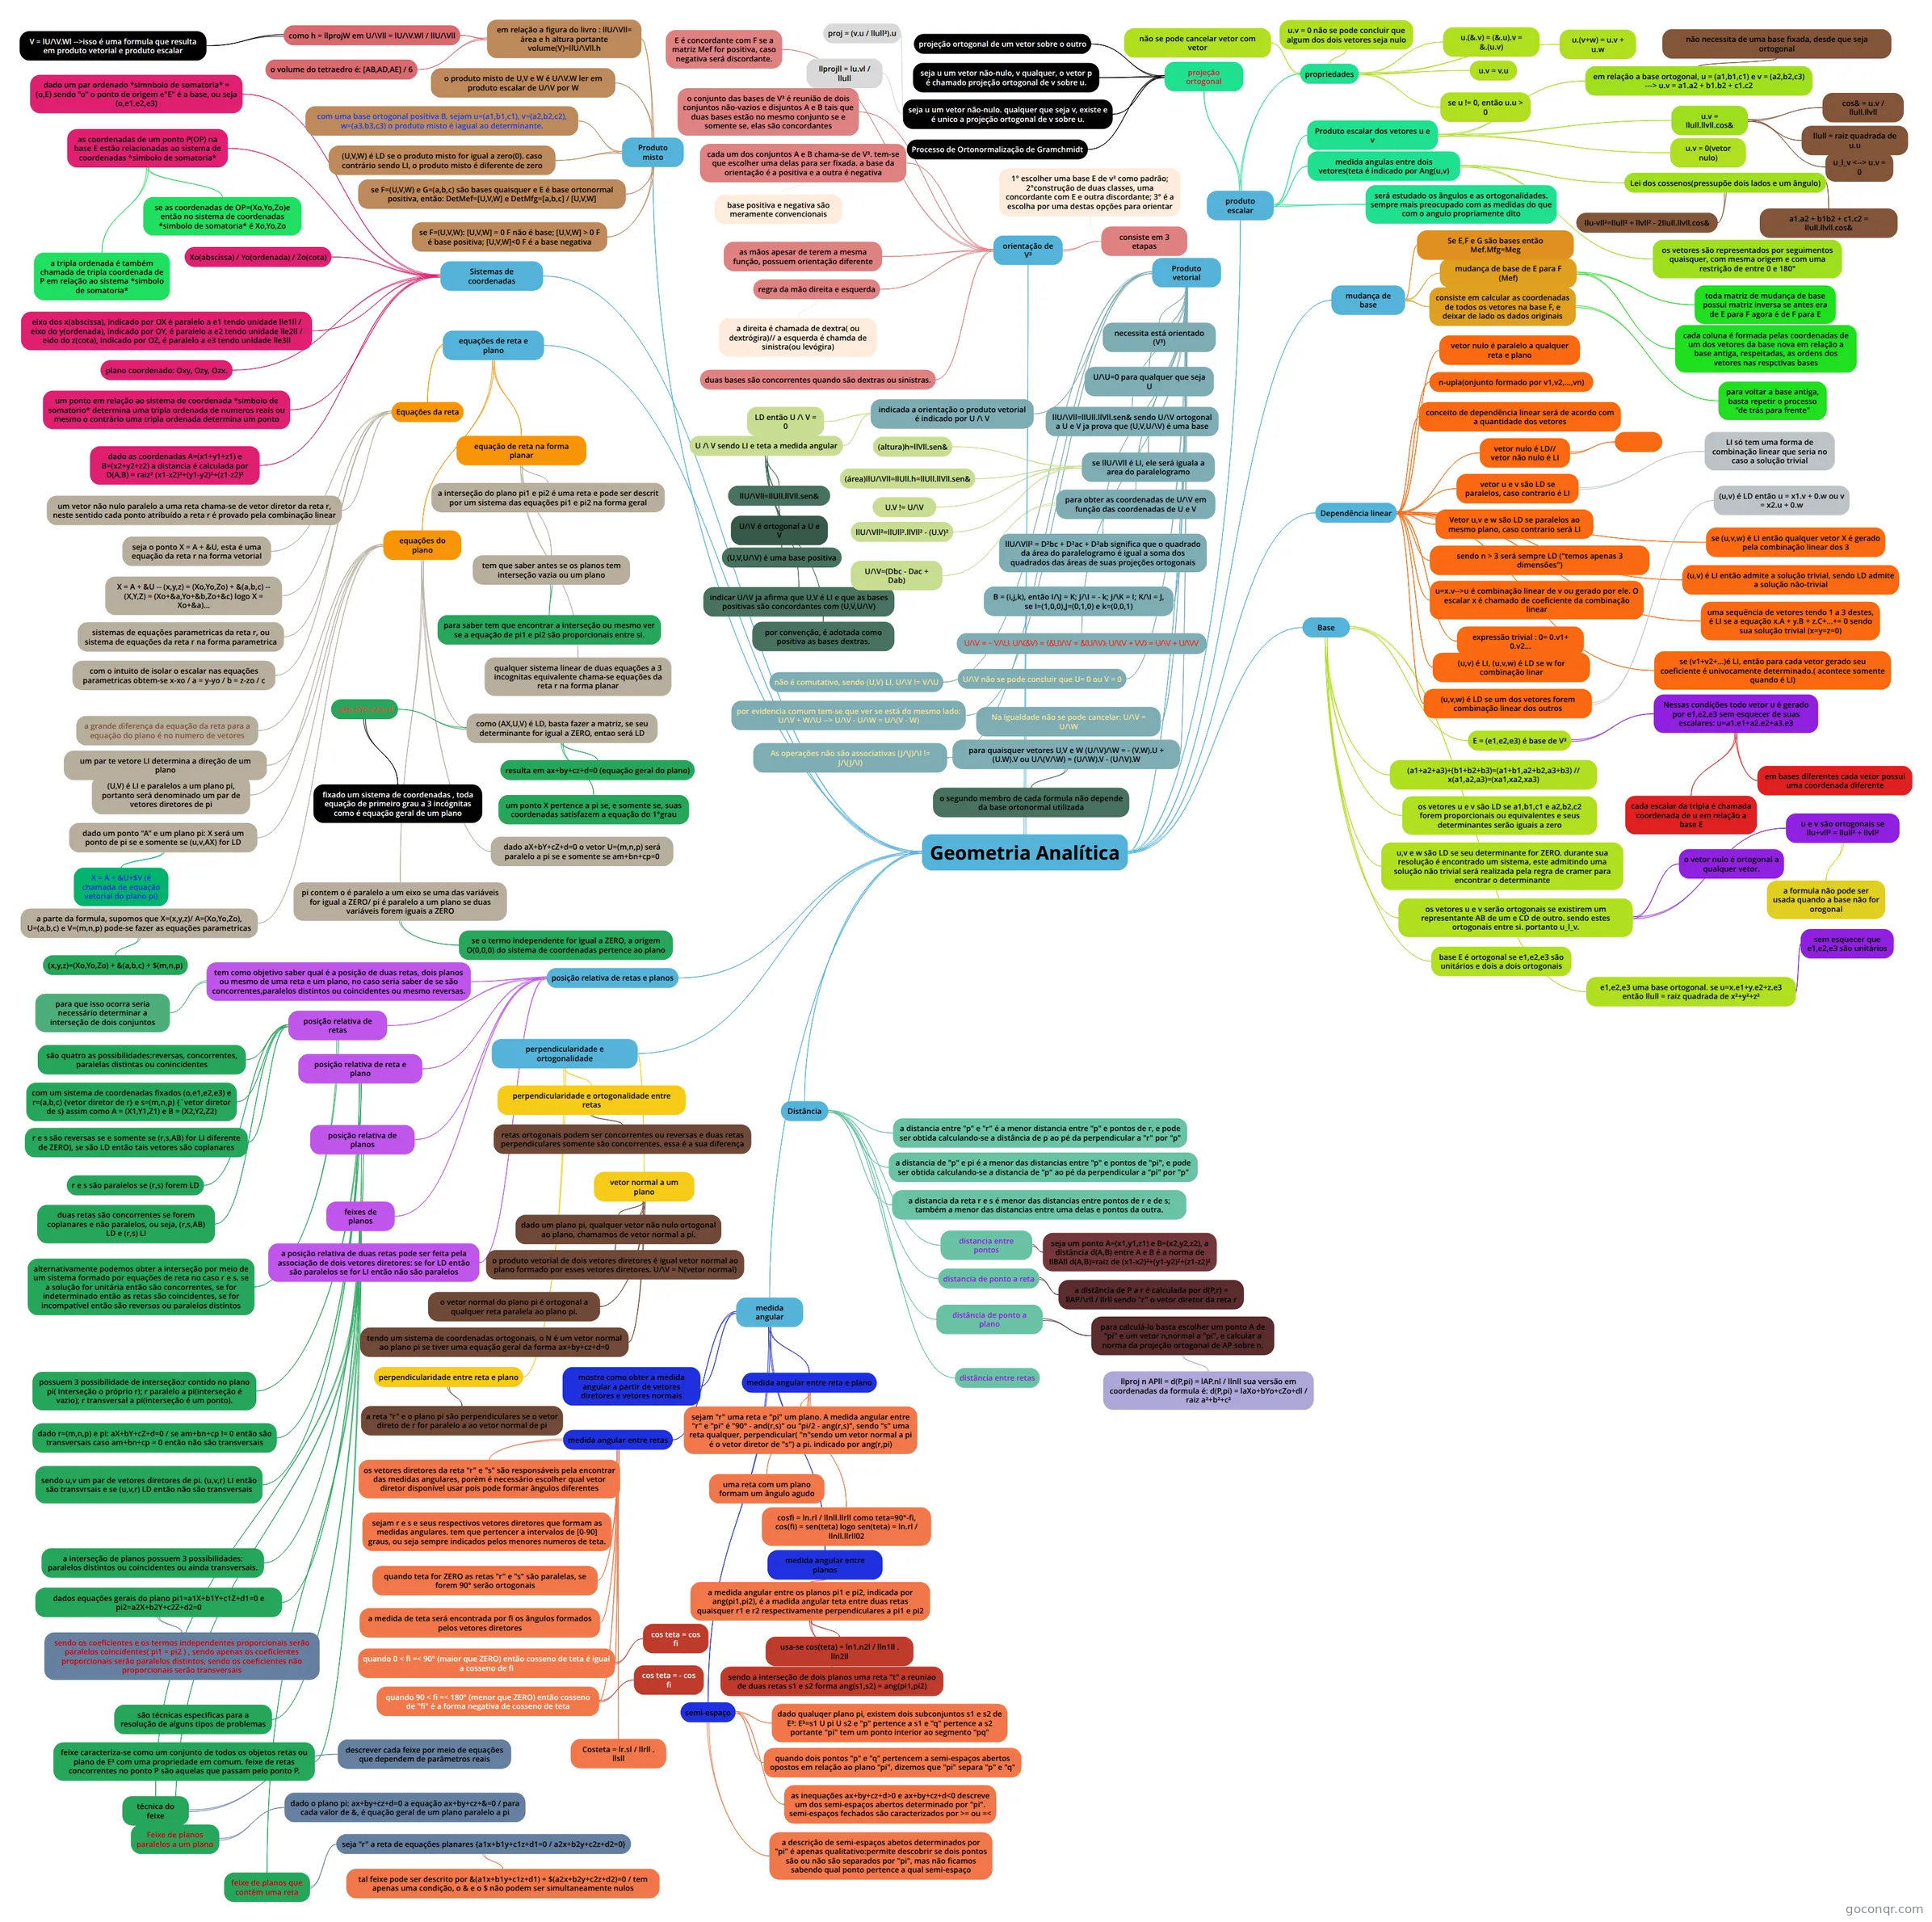
Mapa mental: Geometria analítica
Map content
Geometria Analítica
Dependência linear
- vetor nulo é paralelo a qualquer reta e plano
- n-upla(onjunto formado por v1,v2,...,vn)
- conceito de dependência linear será de acordo com a quantidade dos vetores
- vetor u e v são LD se paralelos, caso contrario é LI
- LI só tem uma forma de combinação linear que seria no caso a solução trivial
- Vetor u,v e w são LD se paralelos ao mesmo plano, caso contrario será LI
- vetor nulo é LD// vetor não nulo é LI
- sendo n > 3 será sempre LD ("temos apenas 3 dimensões")
- u=x.v-->u é combinação linear de v ou gerado por ele. O escalar x é chamado de coeficiente da combinação linear
- expressão trivial : 0= 0.v1+ 0.v2...
- (u,v) é LI, (u,v,w) é LD se w for combinação linar
- (u,v,w) é LD se um dos vetores forem combinação linear dos outros
- (u,v) é LD então u = x1.v + 0.w ou v = x2.u + 0.w
- se (u,v,w) é LI então qualquer vetor X é gerado pela combinação linear dos 3
- (u,v) é LI então admite a solução trivial, sendo LD admite a solução não-trivial
- uma sequência de vetores tendo 1 a 3 destes, é LI se a equação x.A + y.B + z.C+...+= 0 sendo sua solução trivial (x=y=z=0)
- se (v1+v2+...)é LI, então para cada vetor gerado seu coeficiente é univocamente determinado.( acontece somente quando é LI)
Base
- E = (e1,e2,e3) é base de V³
- Nessas condições todo vetor u é gerado por e1,e2,e3 sem esquecer de suas escalares: u=a1.e1+a2.e2+a3.e3
- cada escalar da tripla é chamada coordenada de u em relação a base E
- em bases diferentes cada vetor possui uma coordenada diferente
- Nessas condições todo vetor u é gerado por e1,e2,e3 sem esquecer de suas escalares: u=a1.e1+a2.e2+a3.e3
- (a1+a2+a3)+(b1+b2+b3)=(a1+b1,a2+b2,a3+b3) // x(a1,a2,a3)=(xa1,xa2,xa3)
- os vetores u e v são LD se a1,b1,c1 e a2,b2,c2 forem proporcionais ou equivalentes e seus determinantes serão iguais a zero
- u,v e w são LD se seu determinante for ZERO. durante sua resolução é encontrado um sistema, este admitindo uma solução não trivial será realizada pela regra de cramer para encontrar o determinante
- os vetores u e v serão ortogonais se existirem um representante AB de um e CD de outro. sendo estes ortogonais entre si. portanto u_l_v.
- o vetor nulo é ortogonal a qualquer vetor.
- u e v são ortogonais se llu+vll² = llull² + llvll²
- a formula não pode ser usada quando a base não for orogonal
- base E é ortogonal se e1,e2,e3 são unitários e dois a dois ortogonais
- e1,e2,e3 uma base ortogonal. se u=x.e1+y.e2+z.e3 então llull = raiz quadrada de x²+y²+z²
- sem esquecer que e1,e2,e3 são unitários
- E = (e1,e2,e3) é base de V³
mudança de base
- consiste em calcular as coordenadas de todos os vetores na base F, e deixar de lado os dados originais
- para voltar a base antiga, basta repetir o processo "de trás para frente"
- mudança de base de E para F (Mef)
- cada coluna é formada pelas coordenadas de um dos vetores da base nova em relação a base antiga, respeitadas, as ordens dos vetores nas respctivas bases
- toda matriz de mudança de base possui matriz inversa se antes era de E para F agora é de F para E
- Se E,F e G são bases então Mef.Mfg=Meg
- consiste em calcular as coordenadas de todos os vetores na base F, e deixar de lado os dados originais
produto escalar
- será estudado os ângulos e as ortogonalidades. sempre mais preocupado com as medidas do que com o angulo propriamente dito
- medida angulas entre dois vetores(teta é indicado por Ang(u,v)
- os vetores são representados por seguimentos quaisquer, com mesma origem e com uma restrição de entre 0 e 180°
- Lei dos cossenos(pressupõe dois lados e um ângulo)
- llu-vll²=llull² + llvll² - 2llull.llvll.cos&
- a1.a2 + b1b2 + c1.c2 = llull.llvll.cos&
- Produto escalar dos vetores u e v
- u.v = 0(vetor nulo)
- u.v = llull.llvll.cos&
- cos& = u.v / llull.llvll
- llull = raiz quadrada de u.u
- u_l_v <--> u.v = 0
- em relação a base ortogonal, u = (a1,b1,c1) e v = (a2,b2,c3) ---> u.v = a1.a2 + b1.b2 + c1.c2
- não necessita de uma base fixada, desde que seja ortogonal
- propriedades
- u.(v+w) = u.v + u.w
- u.(&.v) = (&.u).v = &.(u.v)
- u.v = v.u
- se u != 0, então u.u > 0
- não se pode cancelar vetor com vetor
- u.v = 0 não se pode concluir que algum dos dois vetores seja nulo
- projeção ortogonal
- projeção ortogonal de um vetor sobre o outro
- seja u um vetor não-nulo, v qualquer, o vetor p é chamado projeção ortogonal de v sobre u.
- seja u um vetor não-nulo. qualquer que seja v, existe e é unico a projeção ortogonal de v sobre u.
- proj = (v.u / llull²).u
- llprojll = lu.vl / llull
- Processo de Ortonormalização de Gramchmidt
orientação de V³
- consiste em 3 etapas
- 1° escolher uma base E de v³ como padrão; 2°construção de duas classes, uma concordante com E e outra discordante; 3° é a escolha por uma destas opções para orientar
- E é concordante com F se a matriz Mef for positiva, caso negativa será discordante.
- o conjunto das bases de V³ é reunião de dois conjuntos não-vazios e disjuntos A e B tais que duas bases estão no mesmo conjunto se e somente se, elas são concordantes
- cada um dos conjuntos A e B chama-se de V³. tem-se que escolher uma delas para ser fixada. a base da orientação é a positiva e a outra é negativa
- base positiva e negativa são meramente convencionais
- as mãos apesar de terem a mesma função, possuem orientação diferente
- regra da mão direita e esquerda
- a direita é chamada de dextra( ou dextrógira)// a esquerda é chamda de sinistra(ou levógira)
- duas bases são concorrentes quando são dextras ou sinistras.
- consiste em 3 etapas
Produto vetorial
- necessita está orientado (V³)
- indicada a orientação o produto vetorial é indicado por U /\ V
- LD então U /\ V = 0
- U /\ V sendo LI e teta a medida angular
- llU/\Vll=llUll.llVll.sen&
- U/\V é ortogonal a U e V
- (U,V,U/\V) é uma base positiva
- indicar U/\V ja afirma que U,V é LI e que as bases positivas são concordantes com (U,V,U/\V)
- por convenção, é adotada como positiva as bases dextras.
- U/\U=0 para qualquer que seja U
- llU/\Vll=llUll.llVll.sen& sendo U/\V ortogonal a U e V ja prova que (U,V,U/\V) é uma base
- se llU/\Vll é LI, ele será iguala a area do paralelogramo
- (altura)h=llVll.sen&
- (área)llU/\Vll=llUll.h=llUll.llVll.sen&
- U.V != U/\V
- llU/\Vll²=llUll².llVll² - (U.V)²
- para obter as coordenadas de U/\V em função das coordenadas de U e V
- U/\V=(Dbc - Dac + Dab)
- llU/\Vll² = D²bc + D²ac + D²ab significa que o quadrado da área do paralelogramo é igual a soma dos quadrados das áreas de suas projeções ortogonais
- B = (i,j,k), então I/\J = K; J/\I = - k; J/\K = I; K/\I = J, se I=(1,0,0),J=(0,1,0) e k=(0,0,1)
- U/\V = - V/\U; U/\(&V) = (&U)/\V = &(U/\V); U/\(V + W) = U/\V + U/\W
- U/\V não se pode concluir que U= 0 ou V = 0
- não é comutativo, sendo (U,V) LI, U/\V != V/\U
- por evidencia comum tem-se que ver se está do mesmo lado: U/\V + W/\U --> U/\V - U/\W = U/\(V - W)
- Na igualdade não se pode cancelar: U/\V = U/\W
- As operações não são associativas (J/\J)/\I != J/\(J/\I)
- para quaisquer vetores U,V e W (U/\V)/\W = - (V.W).U + (U.W).V ou U/\(V/\W) = (U/\W).V - (U/\V).W
- o segundo membro de cada formula não depende da base ortonormal utilizada
Produto misto
- em relação a figura do livro : llU/\Vll= área e h altura portante volume(V)=llU/\Vll.h
- como h = llprojW em U/\Vll = lU/\V.Wl / llU/\Vll
- V = lU/\V.Wl -->isso é uma formula que resulta em produto vetorial e produto escalar
- o volume do tetraedro é: [AB,AD,AE] / 6
- como h = llprojW em U/\Vll = lU/\V.Wl / llU/\Vll
- o produto misto de U,V e W é U/\V.W ler em produto escalar de U/\V por W
- com uma base ortogonal positiva B, sejam u=(a1,b1,c1), v=(a2,b2,c2), w=(a3,b3,c3) o produto misto é iagual ao determinante.
- (U,V,W) é LD se o produto misto for igual a zero(0). caso contrário sendo LI, o produto misto é diferente de zero
- se F=(U,V,W) e G=(a,b,c) são bases quaisquer e E é base ortonormal positiva, então: DetMef=[U,V,W] e DetMfg=[a,b,c] / [U,V,W]
- se F=(U,V,W): [U,V,W] = 0 F não é base; [U,V,W] > 0 F é base positiva; [U,V,W]<0 F é a base negativa
- em relação a figura do livro : llU/\Vll= área e h altura portante volume(V)=llU/\Vll.h
Sistemas de coordenadas
- dado um par ordenado *simnbolo de somatoria* = (o,E) sendo "o" o ponto de origem e"E" é a base, ou seja (o,e1,e2,e3)
- as coordenadas de um ponto P(OP) na base E estão relacionadas ao sistema de coordenadas *simbolo de somatoria*
- se as coordenadas de OP=(Xo,Yo,Zo)e então no sistema de coordenadas *simbolo de somatoria* é Xo,Yo,Zo
- a tripla ordenada é também chamada de tripla coordenada de P em relação ao sistema *simbolo de somatoria*
- Xo(abscissa) / Yo(ordenada) / Zo(cota)
- eixo dos x(abscissa), indicado por OX é paralelo a e1 tendo unidade lle1ll / eixo do y(ordenada), indicado por OY, é paralelo a e2 tendo unidade lle2ll / eido do z(cota), indicado por OZ, é paralelo a e3 tendo unidade lle3ll
- plano coordenado: Oxy, Ozy, Ozx.
- um ponto em relação ao sistema de coordenada *simbolo de somatorio* determina uma tripla ordenada de numeros reais ou mesmo o contrário uma tripla ordenada determina um ponto
- dado as coordenadas A=(x1+y1+z1) e B=(x2+y2+z2) a distancia é calculada por D(A,B) = raiz² (x1-x2)²+(y1-y2)²+(z1-z2)²
equações de reta e plano
- Equações da reta
- um vetor não nulo paralelo a uma reta chama-se de vetor diretor da reta r, neste sentido cada ponto atribuído a reta r é provado pela combinação linear
- seja o ponto X = A + &U, esta é uma equação da reta r na forma vetorial
- X = A + &U -- (x,y,z) = (Xo,Yo,Zo) + &(a,b,c) -- (X,Y,Z) = (Xo+&a,Yo+&b,Zo+&c) logo X = Xo+&a)...
- sistemas de equações parametricas da reta r, ou sistema de equações da reta r na forma parametrica
- com o intuito de isolar o escalar nas equações parametricas obtem-se x-xo / a = y-yo / b = z-zo / c
- equações do plano
- um par te vetore LI determina a direção de um plano
- (U,V) é LI e paralelos a um plano pi, portanto será denominado um par de vetores diretores de pi
- dado um ponto "A" e um plano pi: X será um ponto de pi se e somente se (u,v,AX) for LD
- X = A + &U+$V (é chamada de equação vetorial do plano pi)
- a parte da formula, supomos que X=(x,y,z)/ A=(Xo,Yo,Zo), U=(a,b,c) e V=(m,n,p) pode-se fazer as equações parametricas
- (x,y,z)=(Xo,Yo,Zo) + &(a,b,c) + $(m,n,p)
- a grande diferença da equação da reta para a equação do plano é no numero de vetores
- como (AX,U,V) é LD, basta fazer a matriz, se seu determinante for igual a ZERO, entao será LD
- resulta em ax+by+cz+d=0 (equação geral do plano)
- -aXo-bYo-cZo=d
- fixado um sistema de coordenadas , toda equação de primeiro grau a 3 incógnitas como é equação geral de um plano
- um ponto X pertence a pi se, e somente se, suas coordenadas satisfazem a equação do 1°grau
- dado aX+bY+cZ+d=0 o vetor U=(m,n,p) será paralelo a pi se e somente se am+bn+cp=0
- pi contem o é paralelo a um eixo se uma das variáveis for igual a ZERO/ pi é paralelo a um plano se duas variáveis forem iguais a ZERO
- se o termo independente for igual a ZERO, a origem O(0,0,0) do sistema de coordenadas pertence ao plano
- equação de reta na forma planar
- a interseção do plano pi1 e pi2 é uma reta e pode ser descrit por um sistema das equações pi1 e pi2 na forma geral
- tem que saber antes se os planos tem interseção vazia ou um plano
- para saber tem que encontrar a interseção ou mesmo ver se a equação de pi1 e pi2 são proporcionais entre si.
- qualquer sistema linear de duas equações a 3 incognitas equivalente chama-se equações da reta r na forma planar
- Equações da reta
posição relativa de retas e planos
- posição relativa de retas
- com um sistema de coordenadas fixados (o,e1,e2,e3) e r=(a,b,c) {vetor diretor de r} e s=(m,n,p) {`vetor diretor de s} assim como A = (X1,Y1,Z1) e B = (X2,Y2,Z2)
- r e s são reversas se e somente se (r,s,AB) for LI diferente de ZERO), se são LD então tais vetores são coplanares
- r e s são paralelos se (r,s) forem LD
- alternativamente podemos obter a interseção por meio de um sistema formado por equações de reta no caso r e s. se a solução for unitária então são concorrentes, se for indeterminado então as retas são coincidentes, se for incompatível então são reversos ou paralelos distintos
- são quatro as possibilidades:reversas, concorrentes, paralelas distintas ou conincidentes
- duas retas são concorrentes se forem coplanares e não paralelos, ou seja, (r,s,AB) LD e (r,s) LI
- posição relativa de reta e plano
- possuem 3 possibilidade de interseção:r contido no plano pi( interseção o próprio r); r paralelo a pi(interseção é vazio); r transversal a pi(interseção é um ponto).
- dado r=(m,n,p) e pi: aX+bY+cZ+d=0 / se am+bn+cp != 0 então são transversais caso am+bn+cp = 0 então não são transversais
- sendo u,v um par de vetores diretores de pi. (u,v,r) LI então são transvrsais e se (u,v,r) LD então não são transversais
- tem como objetivo saber qual é a posição de duas retas, dois planos ou mesmo de uma reta e um plano, no caso seria saber de se são concorrentes,paralelos distintos ou coincidentes ou mesmo reversas.
- para que isso ocorra seria necessário determinar a interseção de dois conjuntos
- a posição relativa de duas retas pode ser feita pela associação de dois vetores diretores: se for LD então são paralelos se for LI então não são paralelos
- posição relativa de planos
- a interseção de planos possuem 3 possibilidades: paralelos distintos ou coincidentes ou ainda transversais.
- dados equações gerais do plano pi1=a1X+b1Y+c1Z+d1=0 e pi2=a2X+b2Y+c2Z+d2=0
- sendo os coeficientes e os termos independentes proporcionais serão paralelos coincidentes( pi1 = pi2 ) , sendo apenas os coeficientes proporcionais serão paralelos distintos, sendo os coeficientes não proporcionais serão transversais
- feixes de planos
- são técnicas especificas para a resolução de alguns tipos de problemas
- feixe caracteriza-se como um conjunto de todos os objetos retas ou plano de E³ com uma propriedade em comum. feixe de retas concorrentes no ponto P são aquelas que passam pelo ponto P.
- técnica do feixe
- descrever cada feixe por meio de equações que dependem de parâmetros reais
- Feixe de planos paralelos a um plano
- dado o plano pi: ax+by+cz+d=0 a equação ax+by+cz+&=0 / para cada valor de &, é quação geral de um plano paralelo a pi
- feixe de planos que contêm uma reta
- seja "r" a reta de equações planares {a1x+b1y+c1z+d1=0 / a2x+b2y+c2z+d2=0}
- tal feixe pode ser descrito por &(a1x+b1y+c1z+d1) + $(a2x+b2y+c2z+d2)=0 / tem apenas uma condição, o & e o $ não podem ser simultaneamente nulos
- seja "r" a reta de equações planares {a1x+b1y+c1z+d1=0 / a2x+b2y+c2z+d2=0}
- posição relativa de retas
perpendicularidade e ortogonalidade
- perpendicularidade e ortogonalidade entre retas
- retas ortogonais podem ser concorrentes ou reversas e duas retas perpendiculares somente são concorrentes, essa é a sua diferença
- vetor normal a um plano
- dado um plano pi, qualquer vetor não nulo ortogonal ao plano, chamamos de vetor normal a pi.
- o produto vetorial de dois vetores diretores é igual vetor normal ao plano formado por esses vetores diretores. U/\V = N(vetor normal)
- o vetor normal do plano pi é ortogonal a qualquer reta paralela ao plano pi.
- tendo um sistema de coordenadas ortogonais, o N é um vetor normal ao plano pi se tiver uma equação geral da forma ax+by+cz+d=0
- perpendicularidade entre reta e plano
- a reta "r" e o plano pi são perpendiculares se o vetor direto de r for paralelo a ao vetor normal de pi
- perpendicularidade e ortogonalidade entre retas
medida angular
- mostra como obter a medida angular a partir de vetores diretores e vetores normais
- medida angular entre retas
- os vetores diretores da reta "r" e "s" são responsáveis pela encontrar das medidas angulares, porém é necessário escolher qual vetor diretor disponível usar pois pode formar ângulos diferentes
- sejam r e s e seus respectivos vetores diretores que formam as medidas angulares. tem que pertencer a intervalos de [0-90] graus, ou seja sempre indicados pelos menores numeros de teta.
- quando teta for ZERO as retas "r" e "s" são paralelas, se forem 90° serão ortogonais
- a medida de teta será encontrada por fi os ângulos formados pelos vetores diretores
- quando 0 < fi =< 90° (maior que ZERO) então cosseno de teta é igual a cosseno de fi
- cos teta = cos fi
- quando 90 < fi =< 180° (menor que ZERO) então cosseno de "fi" é a forma negativa de cosseno de teta
- cos teta = - cos fi
- Costeta = lr.sl / llrll . llsll
- medida angular entre reta e plano
- sejam "r" uma reta e "pi" um plano. A medida angular entre "r" e "pi" é "90° - and(r,s)" ou "pi/2 - ang(r,s)", sendo "s" uma reta qualquer, perpendicular( "n"sendo um vetor normal a pi é o vetor diretor de "s") a pi. indicado por ang(r,pi)
- uma reta com um plano formam um ângulo agudo
- cosfi = ln.rl / llnll.llrll como teta=90°-fi, cos(fi) = sen(teta) logo sen(teta) = ln.rl / llnll.llrll02
- medida angular entre planos
- a medida angular entre os planos pi1 e pi2, indicada por ang(pi1,pi2), é a madida angular teta entre duas retas quaisquer r1 e r2 respectivamente perpendiculares a pi1 e pi2
- usa-se cos(teta) = ln1.n2l / lln1ll . lln2ll
- sendo a interseção de dois planos uma reta "t" a reuniao de duas retas s1 e s2 forma ang(s1,s2) = ang(pi1,pi2)
- a medida angular entre os planos pi1 e pi2, indicada por ang(pi1,pi2), é a madida angular teta entre duas retas quaisquer r1 e r2 respectivamente perpendiculares a pi1 e pi2
- semi-espaço
- dado qualuqer plano pi, existem dois subconjuntos s1 e s2 de E³: E³=s1 U pi U s2 e "p" pertence a s1 e "q" pertence a s2 portante "pi" tem um ponto interior ao segmento "pq"
- quando dois pontos "p" e "q" pertencem a semi-espaços abertos opostos em relação ao plano "pi", dizemos que "pi" separa "p" e "q"
- as inequações ax+by+cz+d>0 e ax+by+cz+d<0 descreve um dos semi-espaços abertos determinado por "pi". semi-espaços fechados são caracterizados por >= ou =<
- a descrição de semi-espaços abetos determinados por "pi" é apenas qualitativo:permite descobrir se dois pontos são ou não são separados por "pi", mas não ficamos sabendo qual ponto pertence a qual semi-espaço
Distância
- a distancia entre "p" e "r" é a menor distancia entre "p" e pontos de r, e pode ser obtida calculando-se a distância de p ao pé da perpendicular a "r" por "p"
- a distancia de "p" e pi é a menor das distancias entre "p" e pontos de "pi", e pode ser obtida calculando-se a distancia de "p" ao pé da perpendicular a "pi" por "p"
- a distancia da reta r e s é menor das distancias entre pontos de r e de s; também a menor das distancias entre uma delas e pontos da outra.
- distancia entre pontos
- seja um ponto A=(x1,y1,z1) e B=(x2,y2,z2), a distância d(A,B) entre A e B é a norma de llBAll d(A,B)=raiz de (x1-x2)²+(y1-y2)²+(z1-z2)²
- distancia de ponto a reta
- a distância de P a r é calculada por d(P,r) = llAP/\rll / llrll sendo "r" o vetor diretor da reta r
- distância de ponto a plano
- para calculá-lo basta escolher um ponto A de "pi" e um vetor n,normal a "pi", e calcular a norma da projeção ortogonal de AP sobre n.
- llproj n APll = d(P,pi) = lAP.nl / llnll sua versão em coordenadas da formula é: d(P,pi) = laXo+bYo+cZo+dl / raiz a²+b²+c²
- para calculá-lo basta escolher um ponto A de "pi" e um vetor n,normal a "pi", e calcular a norma da projeção ortogonal de AP sobre n.
- distância entre retas
Information
- Description
- Exames Nacionais Matemática A Mind Map on Geometria Analítica, created by Gonçalo Paiva on 06/03/2016.
- Created by
- Gonçalo Paiva
- Views
- 1
- History
-
- Created by carlosh580 · Mar 6, 2016
- Copied by Gonçalo Paiva · Mar 6, 2016
- Rating